


Артикул: 523-511
Модель: ЯБИ-97(8Т)
Секция: Дополнительная
Мобильный робот-манипулятор с шестикоординатной рукой и всенаправленным шасси
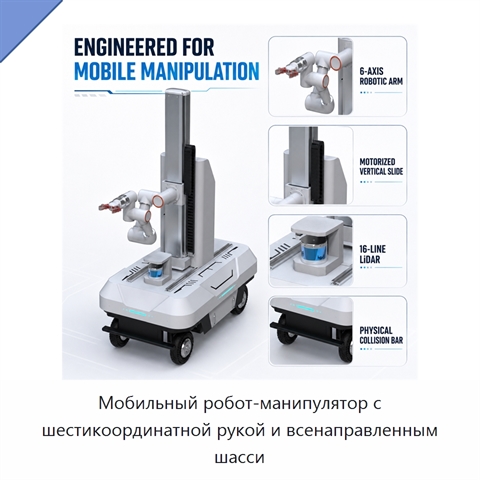
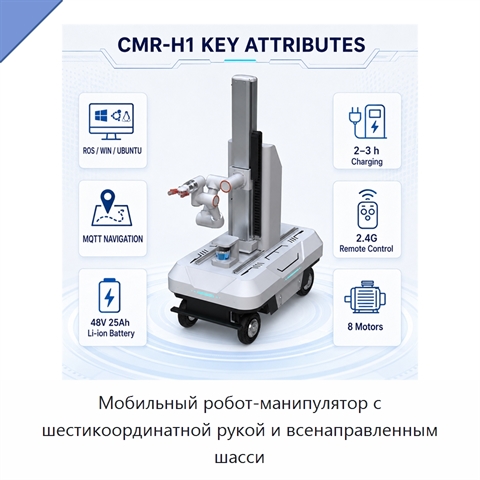
Мобильная роботизированная платформа объединяет навигационную систему, вертикальный подъемник с моторным приводом и роботизированную руку. Четырехколесная ходовая часть позволяет перемещаться вбок, по диагонали и разворачиваться на месте. Такая конструкция поддерживает движение в узких проходах и компактных рабочих ячейках. Навигация обеспечивает планирование маршрутов по карте и динамический обход препятствий без стационарных направляющих. Подъемник с ходом 1 м расширяет рабочую зону по высоте. Рука может достигать нескольких уровней по высоте, что позволяет настраивать операции для разных объектов и рабочих точек. Программное управление объединяет навигацию, движение и подключение периферийных устройств. Платформа поддерживает настройку путей захвата и перемещения объектов, а также робототехнические исследования и проекты гибкой автоматизации.
Задать вопрос Искать на Baidu
Какую задачу решает мобильный робот-манипулятор
Мобильный робот-манипулятор предназначен для перемещения материалов между стеллажами, конвейерами и рабочими станциями, отбора объектов, обслуживания станков, а также загрузки и разгрузки шкафов.
Характеристики ЯБИ-97(8Т)
Модель (по базе 91Т)ЯБИ-97(8Т)
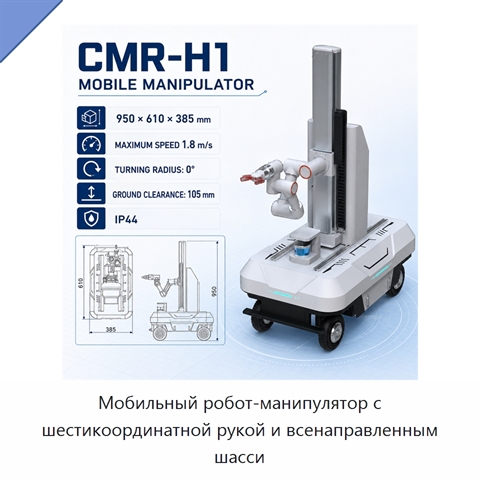
Габариты (Д × Ш × В)950 × 610 × 385 мм
Мощность(Вт)2000 Вт
Напряжение48 В
Мобильный робот-манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯБИ-97(8Т) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯБИ-97(8Т) под условия применения (руками первого изготовителя или собственного производства в России).
Дата последней сверки данных: 26.09.26
Производитель и характеристики проверены.
Люди, которые искали Мобильный робот-манипулятор, также смотрели:
 +5 фото
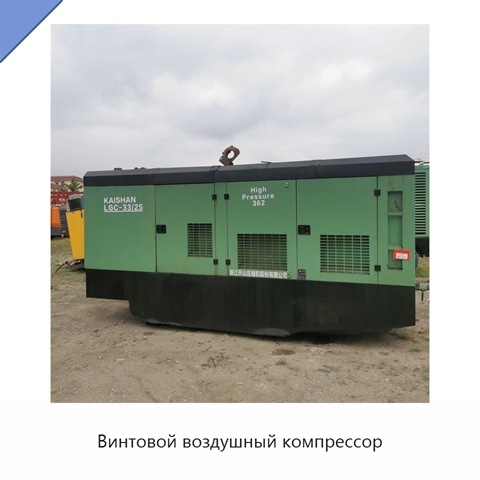
Винтовой воздушный компрессор
Модель: УШС-85(9Л)
Винтовой воздушный компрессор предназначен для рабочих задач, требующих подачи сжатого воздуха. Стационарная конфигурация предусматривает размещение оборудования на рабочем объекте. Производительность изделия составляет 33 м³/мин. Рабочее давление равно 25 бар. Масса оборудования — 4800 кг. Воздушно
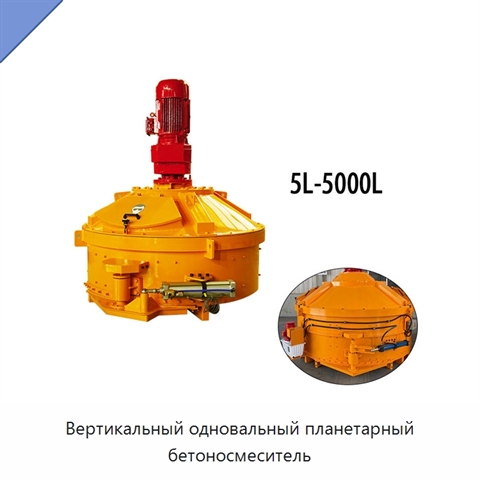
Вертикальный одновальный планетарный бетоносмеситель
Модель: ЭФА-27(8Э)
Вертикальный одновальный планетарный бетоносмеситель предназначен для производства сборного и товарного бетона. Загрузочная ёмкость составляет 1125 л, объём выгрузки — 750 л. Смесительный барабан вращается со скоростью 40 об/мин.
 +4 фото
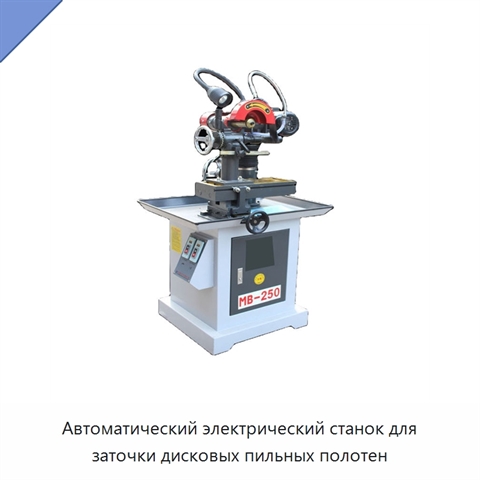
Автоматический электрический станок для заточки дисковых пильных полотен
Модель: ГБУ-59(9С)
Автоматический электрический станок предназначен для заточки дисковых пильных полотен, а также фасонных фрез, фрез с хвостовиком и сверл. Шпиндель вращается со скоростью 3300 об/мин. Максимальный размер шлифовального круга составляет 180 мм; ход стойки инструмента — 250 мм, высота подъёма шлифовальн
 +5 фото
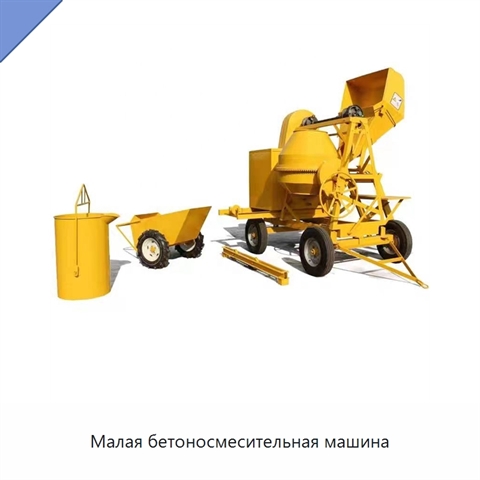
Малая бетоносмесительная машина
Модель: ЯСП-72(9Б)
Бетоносмесительная машина имеет цилиндрическую рабочую ёмкость или бак с вращающимися лопастями. Размер барабана — φ950 × 900 мм. Производительность машины составляет 12 м³/ч, высота подъёма — 25 м, вместимость — 6–8 м³, масса — 1700 кг. По конструкции смесители подразделяются на принудительные, с о