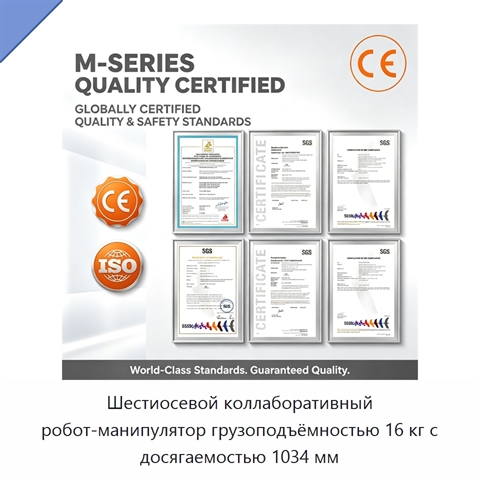
Артикул: 355-151 Модель: СЕС-41(1Ж) Секция: Дополнительная

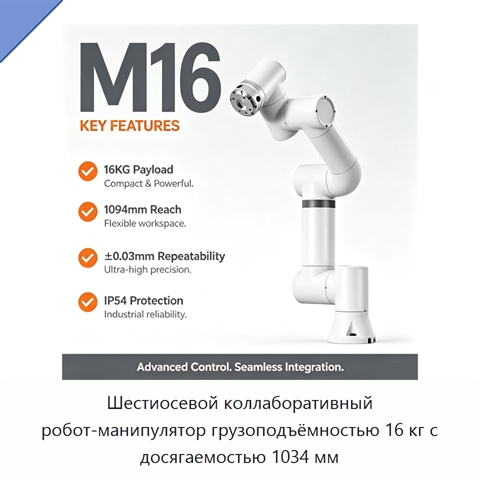
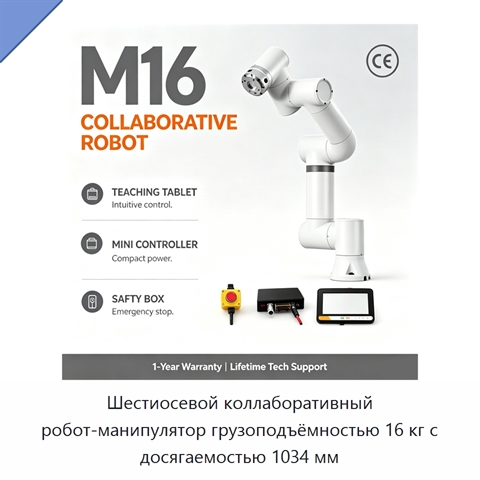
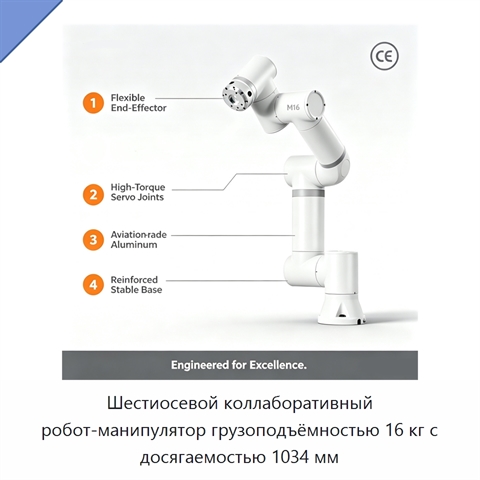
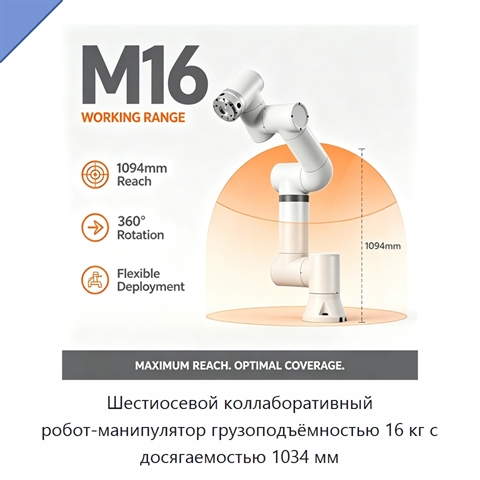
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 16 кг с досягаемостью 1034 мм

Шестиосевой коллаборативный робот-манипулятор имеет грузоподъёмность 16 кг и досягаемость 1034 мм. Он предназначен для роботизированного захвата и размещения объектов, сборочных операций и манипулирования. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание СЕС-41(1Ж) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителя16kg Payload Robot Arm 6 Axis Collaborative Robot Arm 1034mm Reach Heavy Duty Robotic Pick And Place, 6 Axis Collaborative Robot 16kg Payload Robot Arm 1034mm Reach Robotic Arm Assembly Handling Robot Custom Robot Arm
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой коллаборативный робот-манипулятор

Коллаборативный робот-манипулятор используется для роботизированного захвата и размещения объектов, сборки и операций манипулирования.
Сборочные операции

Характеристики СЕС-41(1Ж)

Модель (по базе 91Т)СЕС-41(1Ж)
Совместимый тип продуктазахваты, системы машинного зрения, концевые исполнительные устройства, многоцелевые роботы
Основные компонентыПЛК, двигатель, редуктор
Мощность(Вт)1 кВт
Напряжение220 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации СЕС-41(1Ж) под условия применения (руками первого изготовителя или собственного производства в России).

Дата последней сверки данных: 01.09.26

Производитель и характеристики проверены.

Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
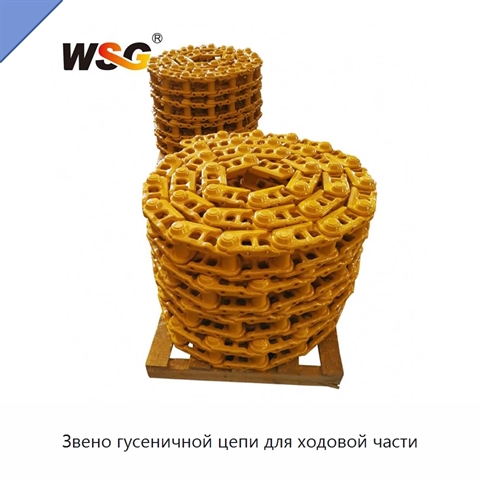
Звено гусеничной цепи для ходовой части+5 фото

Звено гусеничной цепи для ходовой части
Модель: РВЭ-45(8У)
Звено гусеничной цепи предназначено для установки в ходовую часть бульдозера или экскаватора и используется как элемент гусеничной цепи.
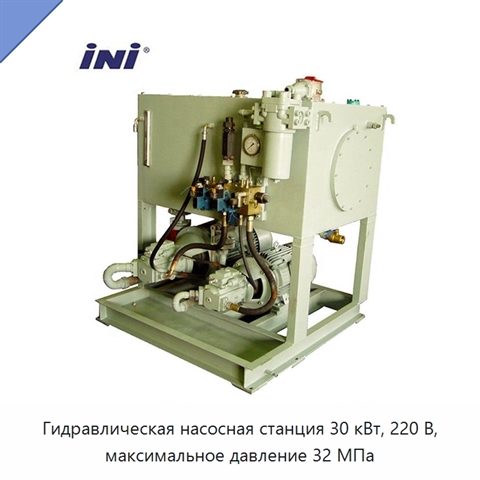
Гидравлическая насосная станция 30 кВт, 220 В, максимальное давление 32 МПа+5 фото

Гидравлическая насосная станция 30 кВт, 220 В, максимальное давление 32 МПа
Модель: НШЯ-52(2У)
Гидравлическая насосная станция представляет собой силовой агрегат, в котором гидравлическая система интегрирована с электромеханической частью. Максимальное давление станции составляет 32 МПа. Она рассчитана на мощность 30 кВт и напряжение 220 В. Насосная часть выполнена на основе шестерённого насо
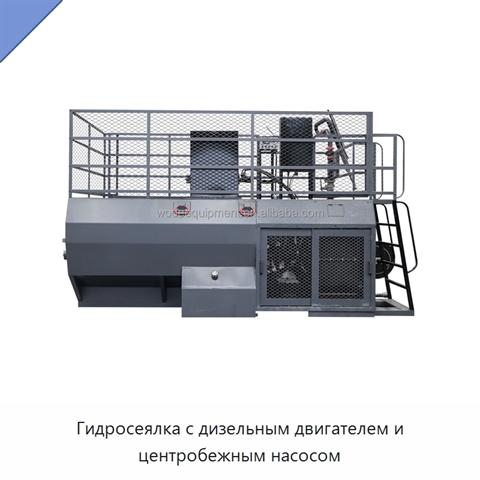
Гидросеялка с дизельным двигателем и центробежным насосом+5 фото

Гидросеялка с дизельным двигателем и центробежным насосом

Модель: ИТК-72(5С)
Гидросеялка предназначена для проектов среднего и крупного масштаба по гидропосеву при благоустройстве территорий, противоэрозионных работах и восстановлении растительности. Машина оснащена дизельным двигателем мощностью 51 кВт с водяным охлаждением. Полная вместимость бака для жидкости составляет 4
Вибрационный дорожный каток с двумя стальными вальцами для уплотнения грунта, 1–8 т+5 фото

Вибрационный дорожный каток с двумя стальными вальцами для уплотнения грунта, 1–8 т

Модель: ШРУ-12(7Я)
Вибрационный дорожный каток выполнен с двумя стальными вальцами и предназначен для уплотнения грунта. Масса машины составляет 1–8 т, преодолеваемый уклон — 30%. Марка двигателя — стандартная, мощность — 36,8 Вт.