


Артикул: 355-506
Модель: ЖВЭ-52(7Т)
Секция: Дополнительная
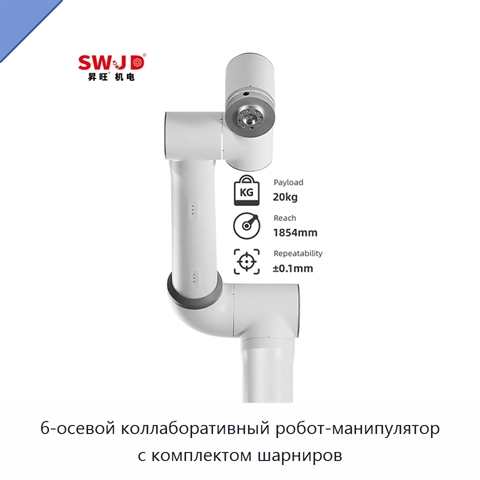
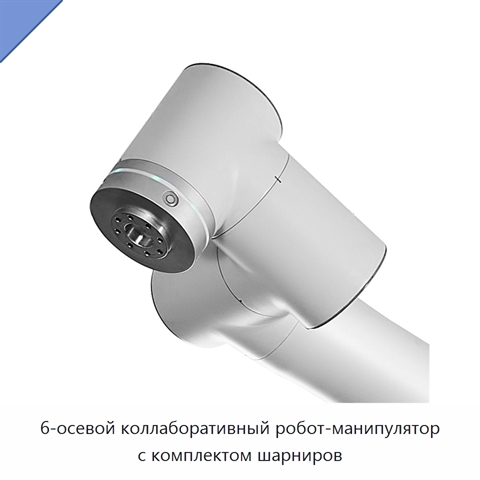
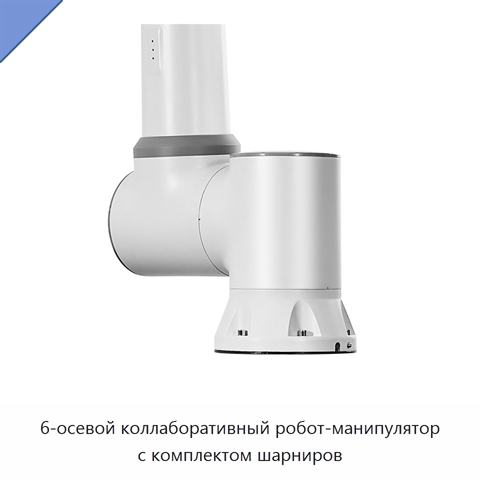
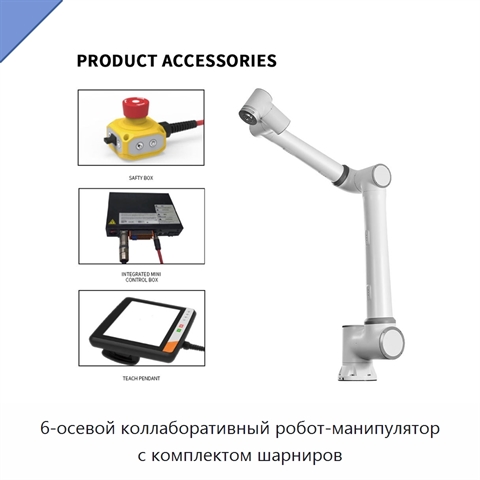
6-осевой коллаборативный робот-манипулятор с комплектом шарниров
6-осевой коллаборативный робот-манипулятор имеет полезную нагрузку 20 кг и досягаемость 1854 мм. Кинематическая схема включает шесть вращательных сочленений. Повторяемость позиционирования составляет ±0,02 мм по стандарту ISO 9283. Управление выполняется с 256,54-мм обучающего пульта или мобильного терминала через веб-приложение. Типичная скорость перемещения составляет 2 м/с. Робот можно устанавливать в любой ориентации. Опционально предусмотрен класс защиты IP65; уровень шума не превышает 70 дБ. Интерфейс ввода-вывода включает два цифровых входа, два цифровых выхода, один аналоговый вход и один аналоговый выход. Питание инструментальных портов составляет 24 В при токе 1,5 А. Монтажный габарит основания равен 240 мм, масса — около 85 кг. Рабочая температура находится в диапазоне от 0 до 45 °C, относительная влажность составляет 90 % без конденсации. Для изготовления применяются алюминий и сталь.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор
6-осевой коллаборативный робот-манипулятор предназначен для перемещения паллет при выполнении операций с ЧПУ.
Характеристики ЖВЭ-52(7Т)
Модель (по базе 91Т)ЖВЭ-52(7Т)
Совместимый тип продуктазахваты, датчики, конвейеры, системы технического зрения, концевые рабочие органы, многоцелевые роботы
Основные компонентышестерня
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)624 Вт
Напряжение220 В, 380 В
Коллаборативный робот-манипулятор - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЖВЭ-52(7Т) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЖВЭ-52(7Т) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Дата последней проверки актуальности информации: 01.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
 +5 фото
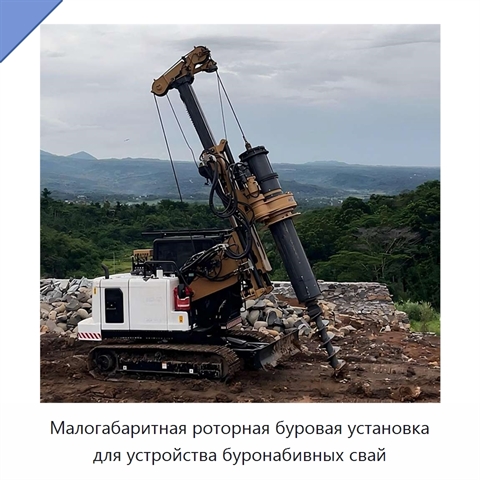
Малогабаритная роторная буровая установка для устройства буронабивных свай
Модель: ЖЯТ-88(2М)
Малогабаритная роторная буровая установка смонтирована на экскаваторном шасси. В гидравлической системе используются насос, управляющий и распределительный клапаны, а привод вращательной головки оснащён редуктором; подъёмные узлы представлены основной и вспомогательной лебёдками. Двигатель развивает
 +3 фото
Поворотный стенд для ремонта автомобильных двигателей грузоподъёмностью 2 т с регулируемыми креплениями и колёсами
Модель: ПХЭ-88(9Ф)
Поворотный стенд представляет собой изготовленную из металла рамную конструкцию. Его назначение — ремонт автомобильных двигателей и автомобильное техническое обслуживание коммерческих транспортных средств. Рама для переворачивания двигателя имеет поворотную функцию, позволяющую вращать двигатель во
 +3 фото
Автоматическая машина для резки бумаги и переплёта с термоклеем
Модель: БФЭ-28(2П)
Компьютеризированная машина для резки бумаги и переплёта документов с применением термоклея оснащена двигателем. Производительность составляет 4–5 книг в минуту, рабочая ширина — 60 мм. Машина рассчитана на работу при напряжении 110 или 220 В и может выполнять операции склеивания.
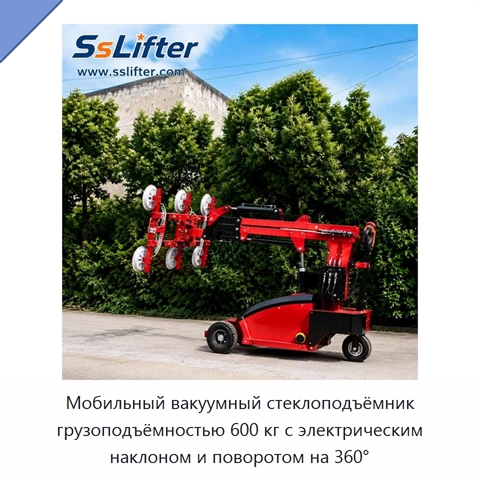
Мобильный вакуумный стеклоподъёмник грузоподъёмностью 600 кг с электрическим наклоном и поворотом на 360°
Модель: ПБЯ-12(2В)
Вакуумная система захвата оснащена 8 присосками; сила всасывания составляет 2000 или 3000 Н.