Артикул: 175-889
Модель: ЭХВ-14(8Р)
Секция: Дополнительная
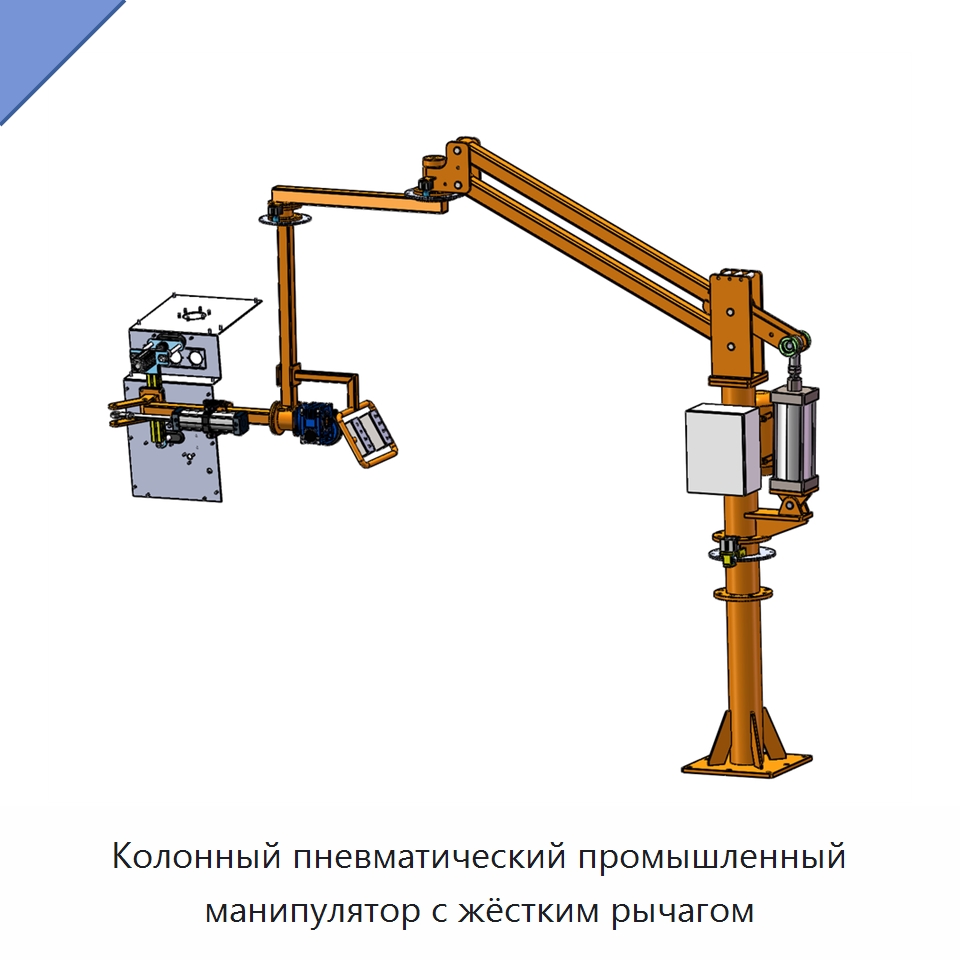
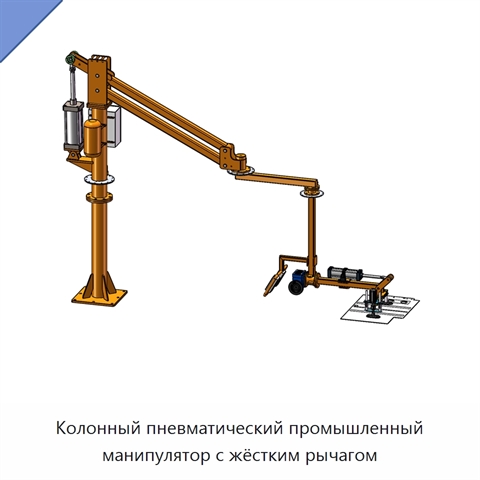
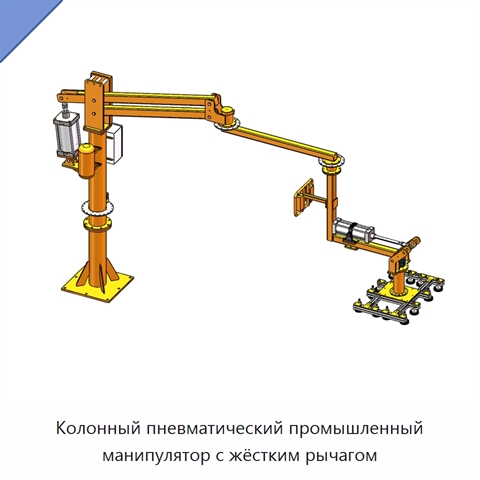
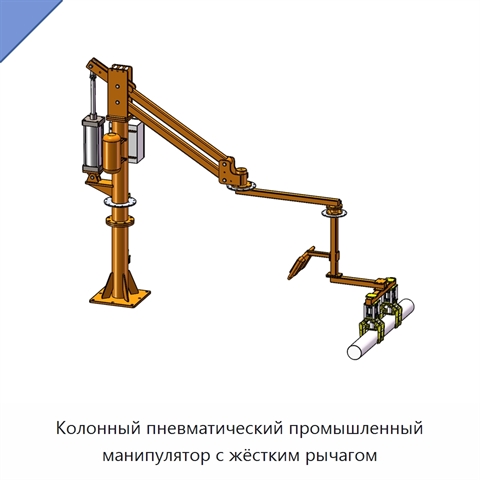
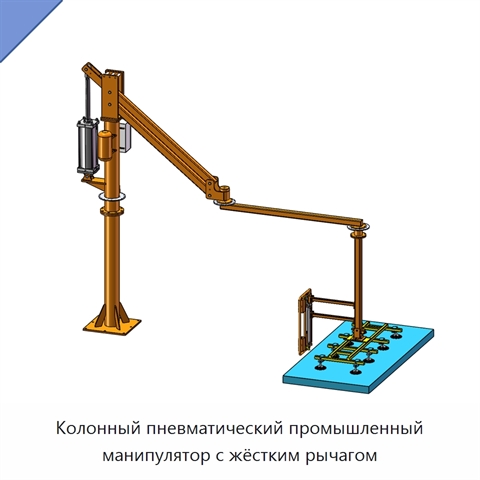
Колонный пневматический промышленный манипулятор с жёстким рычагом
Оборудование рассчитано на грузоподъёмность 50 кг и имеет колонную конструкцию с жёстким рычагом, пневматическими приводом и управлением. Поворот обеспечивают редуктор и пневмодвигатель, а наклон — пневмоцилиндр; рабочее давление составляет 6–8 бар. Колонна поворачивается на 360°, первое плечо — на 270°, второе — на 360°, при этом рабочий объект можно повернуть на 180°. Захват с присосками поднимает листовое автомобильное стекло из горизонтального положения и наклоняет его на 90°. Конструкция рассчитана на работу с предметами неправильной формы. Габариты оборудования составляют 3000 × 600 × 3000 мм при горизонтальном ходе 3000 мм и вертикальном ходе 1750 мм; масса — 700 кг.
Задать вопрос Искать на Baidu
Какую задачу решает пневматический промышленный манипулятор
Пневматический промышленный манипулятор применяется на линиях сборки автомобилей для перемещения и переориентации автомобильных дверей во время сборочных операций.
Характеристики ЭХВ-14(8Р)
Модель (по базе 91Т)ЭХВ-14(8Р)
Габариты (Д × Ш × В)3000 × 600 × 3000 мм
Горизонтальный ход (мм)3000 мм
Вертикальный ход (мм)1750 мм
Масса700 кг
Пневматический промышленный манипулятор - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЭХВ-14(8Р) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЭХВ-14(8Р) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата последней сверки данных: 11.08.26
Производитель и характеристики проверены.
Люди, которые искали Пневматический промышленный манипулятор, также смотрели:
 +1 фото
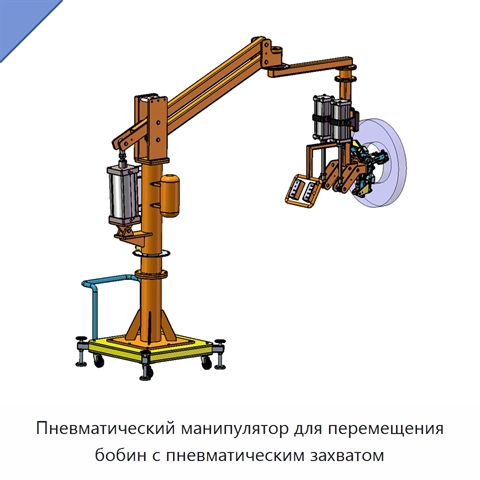
Пневматический манипулятор для перемещения бобин с пневматическим захватом
Модель: ПРЕ-95(9Ш)
Пневматический манипулятор предназначен для перемещения бобин и оснащён пневматическим захватом. Захватные устройства адаптированы для различных типов бобин, а выбор подходящего решения определяется характером груза. При обращении с деликатным материалом захват за наружный диаметр может привести к е
 +3 фото
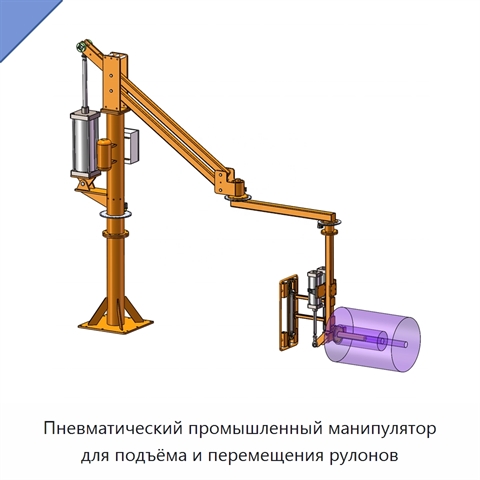
Пневматический промышленный манипулятор для подъёма и перемещения рулонов
Модель: ДЛА-74(4Д)
Промышленный манипулятор оснащён жёсткой стальной рукой, которая обеспечивает сложные наклоны и повороты. Конструкция позволяет перемещать изделие даже при его удержании вне центра масс; эта возможность особенно важна при работе с тяжёлыми грузами или предметами неудобной формы. Оператор направляет
 +5 фото
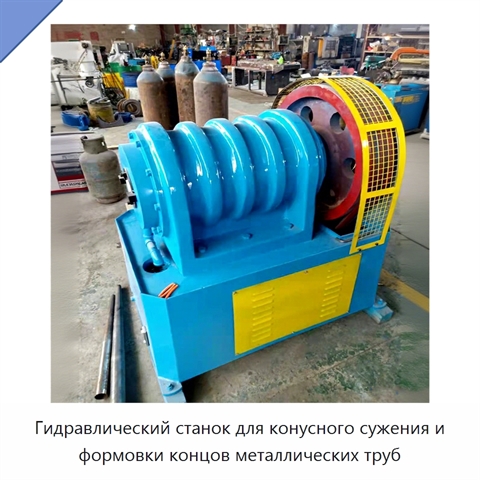
Гидравлический станок для конусного сужения и формовки концов металлических труб
Модель: ЯКП-49(8В)
Гидравлический станок выполняет конусное сужение металлических труб и формовку их концов. Полуавтоматическая схема работы подходит для обработки труб различных размеров и форм, а гидравлическое усилие обеспечивает точное управление при получении конического участка. Прочная конструкция рассчитана на
 +5 фото
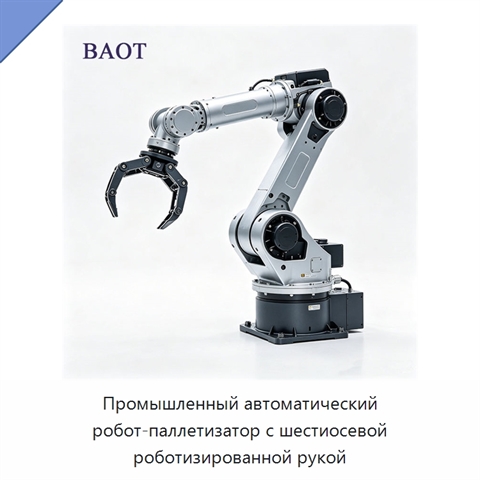
Промышленный автоматический робот-паллетизатор с шестиосевой роботизированной рукой
Модель: НКЕ-17(8Я)
Промышленный автоматический робот-паллетизатор оснащён шестиосевой роботизированной рукой и выполняет укладку коробок, мешков и барабанов на поддоны без ручного вмешательства. Система поддерживает редактирование различных схем укладки и позволяет быстро переключать производственные линии для товаров