Артикул: 355-611 Модель: ЕФВ-97(9К) Секция: Дополнительная

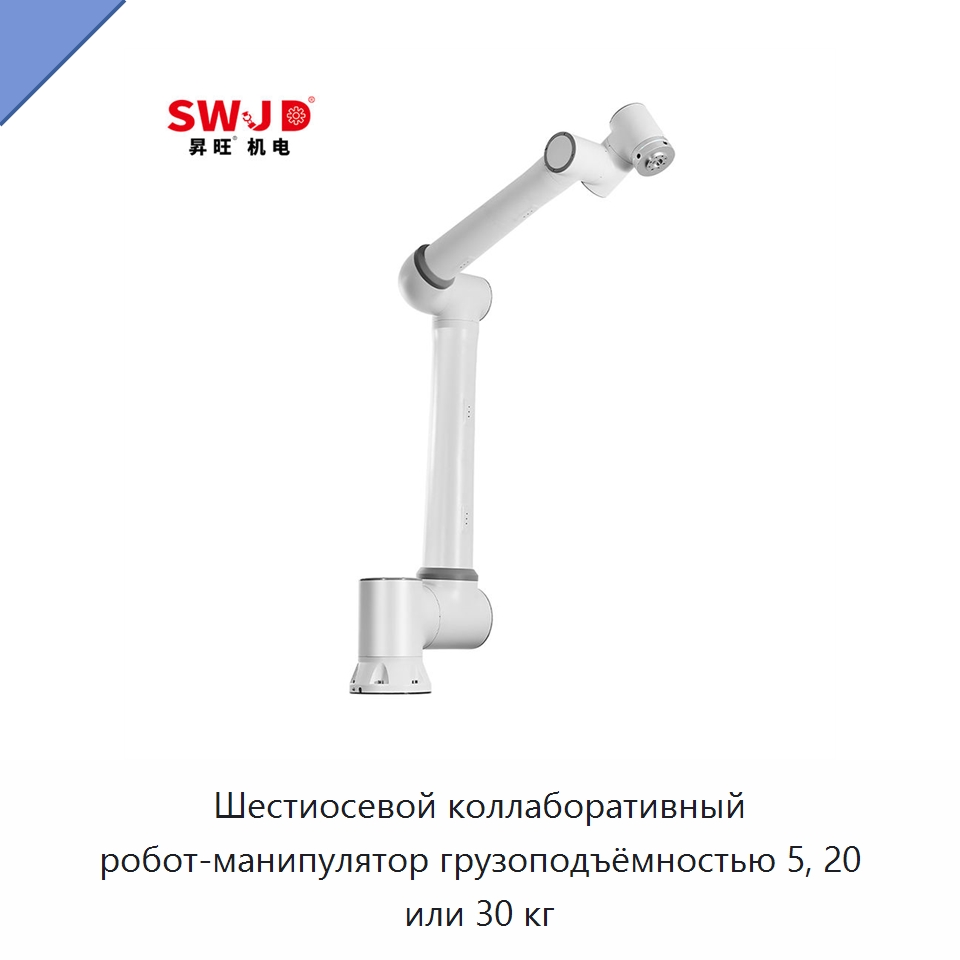
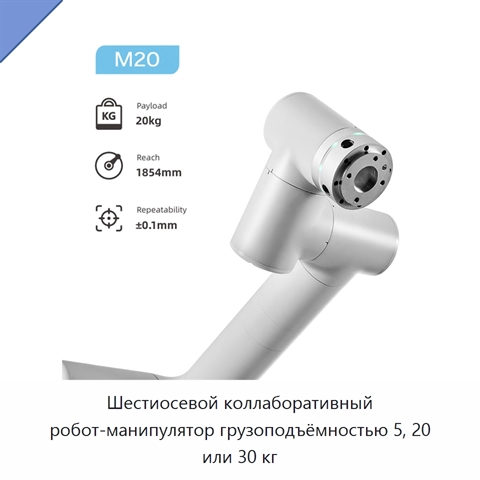
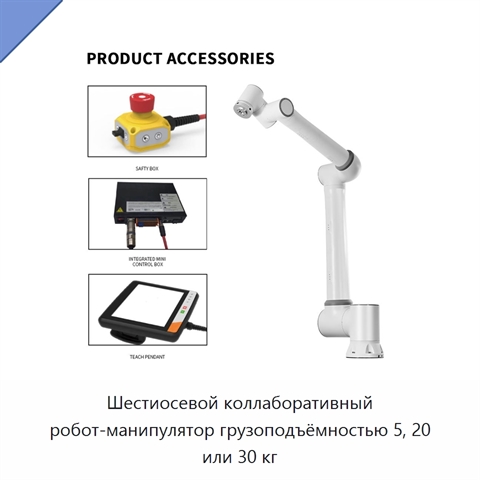
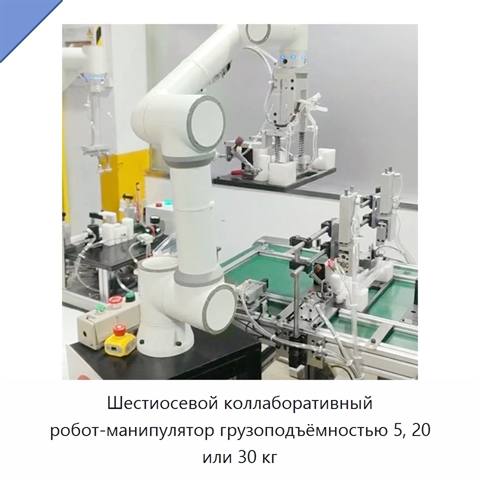
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5, 20 или 30 кг

Робот-манипулятор поддерживает интеграцию концевых исполнительных устройств и совместимость с многоцелевыми роботами, системами технического зрения и захватами. Варианты мощности — 4 кВт, 1 кВт и 624 Вт; варианты напряжения — 220 и 380 В. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ЕФВ-97(9К) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяCheap Diy Robotic Arm 5kg 20kg 30kg 6 Axis Laser MIG Welding Palletizing Collaborative Robot Arm for Integration End Effectors, High-Precision 20kg Cobot Palletizer Robot Arm PLC Motor Automatic Collaborative Palletizing System for Boxes Cartons Bottles, Automatic Palleter Collaborative Robots 6 Axis 30kg 50kg Palletizing Box Bag Robotic Arm No Programming Cobot for Assembly Line
Задать вопрос Искать на Baidu

Какую задачу решает шестиосевой коллаборативный робот-манипулятор

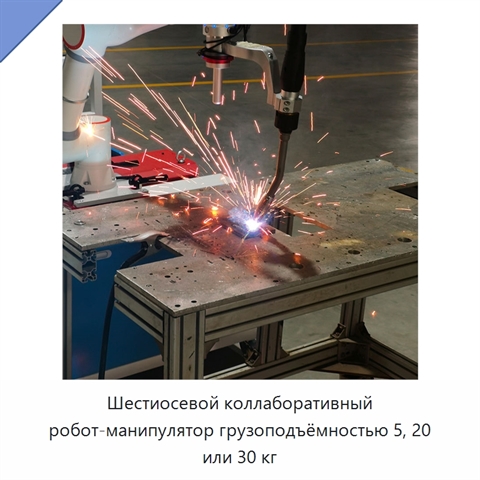
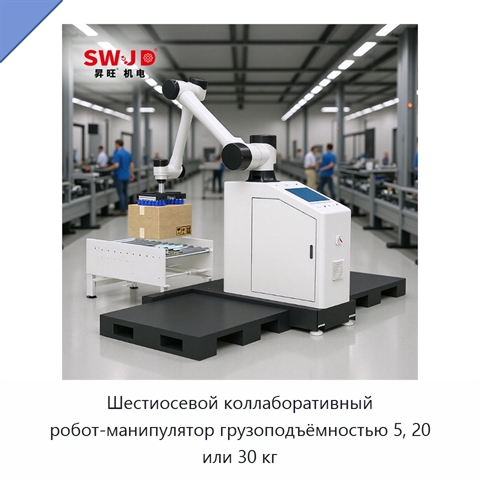
Коллаборативный робот-манипулятор применяется для лазерной сварки, паллетирования и интеграции концевых исполнительных устройств.
Сварка металла

Характеристики ЕФВ-97(9К)

Модель (по базе 91Т)ЕФВ-97(9К)
Совместимый тип продуктаконцевые исполнительные устройства, многоцелевые роботы, системы технического зрения, захваты
Основные компонентыПЛК, мотор, двигатель, система загрузки, система работы в течение всего дня, система авторизации зависимостей, основная рама, система значений
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)4 кВт, 1 кВт, 624 Вт
Напряжение220 В, 380 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Мы учитываем, что каждый проект индивидуален. В связи с этим по запросу мы уточним, возможна ли донастройка технических характеристик, типоразмеров и комплектации ЕФВ-97(9К) под ваши требования (усилиями первого изготовителя или собственного завода в России).

Дата актуализации информации: 13.09.26

Производитель и параметры оборудования проверены.

Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
Крестово-роликовый опорно-поворотный подшипник с наружным зубчатым венцом+5 фото

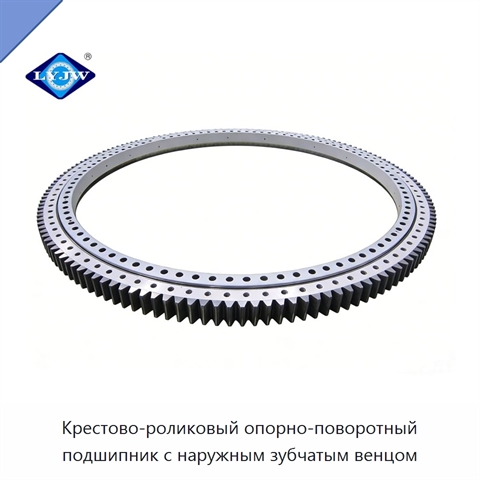
Крестово-роликовый опорно-поворотный подшипник с наружным зубчатым венцом
Модель: ЕПД-74(1Р)
Подшипник изготовлен из хромистой стали и снабжён резиновыми уплотнениями. Крестово-роликовая конструкция выполнена в один ряд. Для исполнений высотой 56 мм сочетания наружного и внутреннего диаметров составляют соответственно 503,3 и 342 мм; 640,3 и 472 мм; 742,3 и 572 мм; 838,1 и 672 мм; 950,1 и 7
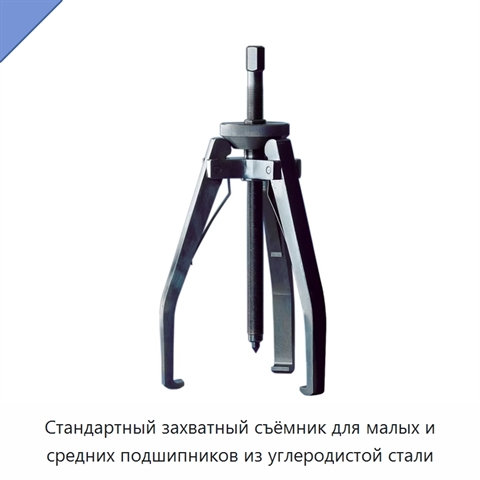
Стандартный захватный съёмник для малых и средних подшипников из углеродистой стали
Стандартный захватный съёмник для малых и средних подшипников из углеродистой стали

Модель: ЕДЛ-87(1К)
Стандартный съёмник с захватными лапами изготовлен из углеродистой стали и предназначен для снятия подшипников малого и среднего размера.
Вибрационный молот для забивки свай+9 фото

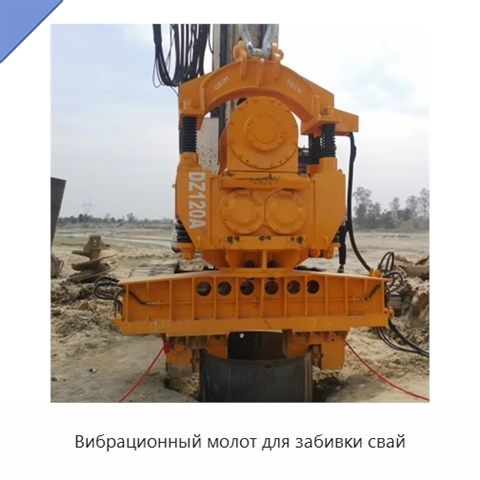
Вибрационный молот для забивки свай
Модель: ЭГМ-48(1Ш)
Вибрационный молот для забивки свай. Скорость забивки зависит от типа и составляет 2–3 м/мин или 7–10 м/мин. Масса составляет 5055 кг или 4320 кг.
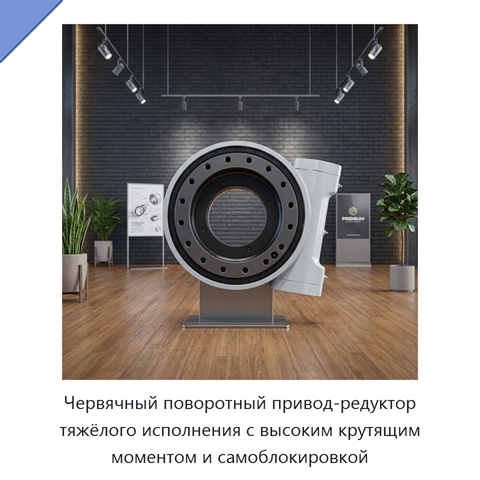
Червячный поворотный привод-редуктор тяжёлого исполнения с высоким крутящим моментом и самоблокировкой+5 фото

Червячный поворотный привод-редуктор тяжёлого исполнения с высоким крутящим моментом и самоблокировкой

Модель: ВЮН-98(8Э)
Червячный поворотный привод-редуктор тяжёлого исполнения предназначен для поворотной передачи высокого крутящего момента. Самоблокирующаяся конструкция редуктора обеспечивает надёжную работу и безопасность при эксплуатации. Механизм выполнен в закрытом корпусе. Для изготовления используется хромиста