Артикул: 284-631 Модель: ЖЮТ-45(8У) Секция: Дополнительная

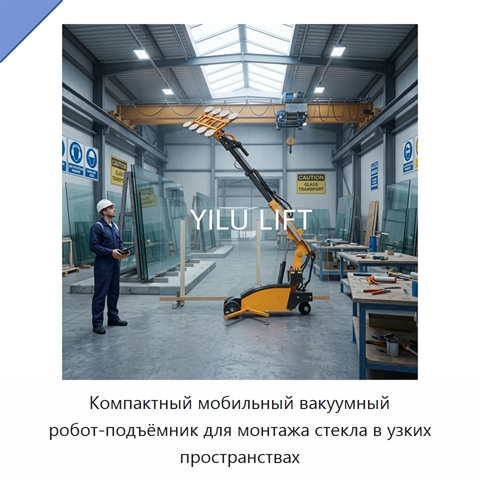
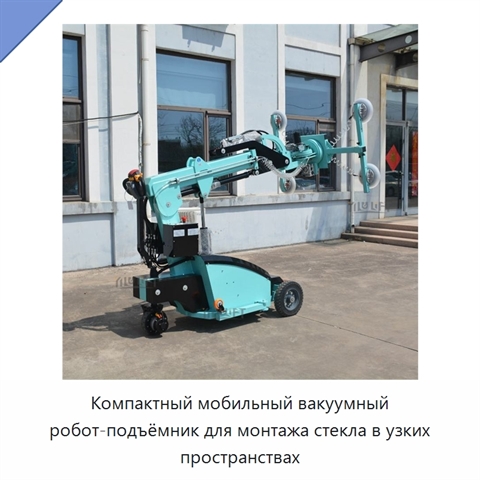
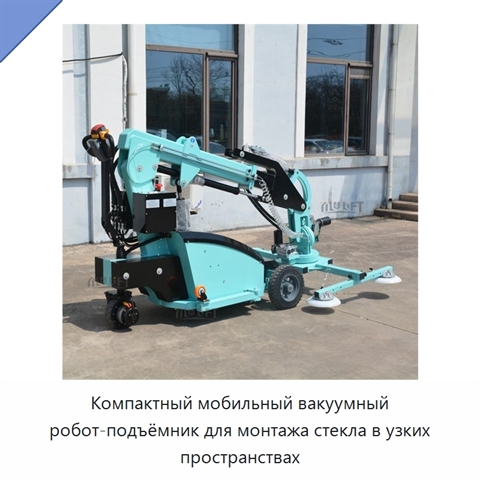
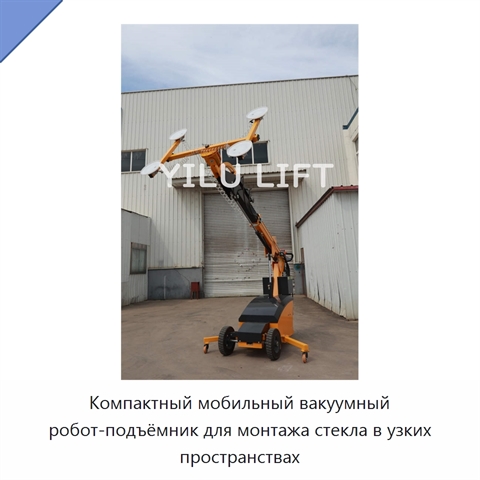
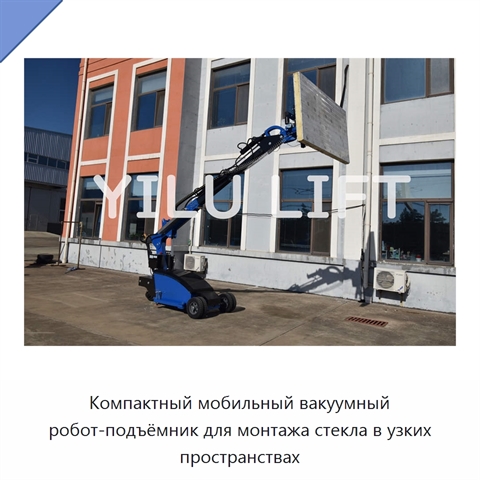
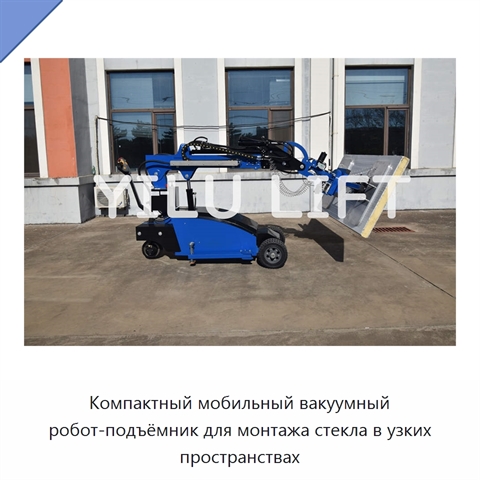
Компактный мобильный вакуумный робот-подъёмник для монтажа стекла в узких пространствах

Компактный мобильный вакуумный робот-подъёмник предназначен для подъёма и монтажа стекла в узких пространствах. Вакуумный захват выполняется присосками; доступны варианты с 8, 4, 1 или 6 присосками. Совместимые материалы включают стекло, древесину, камень, алюминий, резину и пластик. Варианты изделия имеют грузоподъёмность 500, 600, 300, 400, 800 или 200 кг и максимальную высоту подъёма 5, 3,7, 3,5 или 2,75 м. *

*) Описание оборудования дано в том виде, в котором его подготовил иностранный производитель. Техническая и эстетическая доработка текста уже в планах инженеров отдела 91Т. Скоро мы уточним терминологию и технические характеристики, проверим нюансы и доработаем текст так, чтобы описание ЖЮТ-45(8У) было исчерпывающим, а назначение и возможности оборудования — понятными и доступными. Если ждать не хочется — напишите нам вопрос прямо сейчас.

Наименование производителяCompact Mobile Glass Lifter Robot Electric Vacuum Suction Glass Handler for Narrow Space Installation, 800kg Hydraulic Glass Lifter Robot Mobile Suction Cups Vacuum Sucker for Glass Shop, Electric Vacuum Lifters Robot Suction Cups Machine for Building.
Задать вопрос Искать на Baidu

Какую задачу решает мобильный вакуумный робот-подъёмник для стекла

Мобильный вакуумный робот-подъёмник предназначен для подъёма и монтажа стекла при установке в узких пространствах.
Подъем грузов

Характеристики ЖЮТ-45(8У)

Модель (по базе 91Т)ЖЮТ-45(8У)
Тип совместимого материаластекло, древесина, камень, алюминий, резина, пластик
Грузоподъемность500 кг, 600 кг, 300 кг, 400 кг, 800 кг, 200 кг
Максимальная высота подъема5 м, 3, 7 м, 2, 75 м
Количество присосок8, 4, 1, 6
Мобильный вакуумный робот-подъёмник для стекла - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЖЮТ-45(8У) под условия применения (руками первого изготовителя или собственного производства в России).

Дата актуализации информации: 26.08.26

Производитель и параметры оборудования проверены.

Люди, которые искали Мобильный вакуумный робот-подъёмник для стекла, также смотрели:
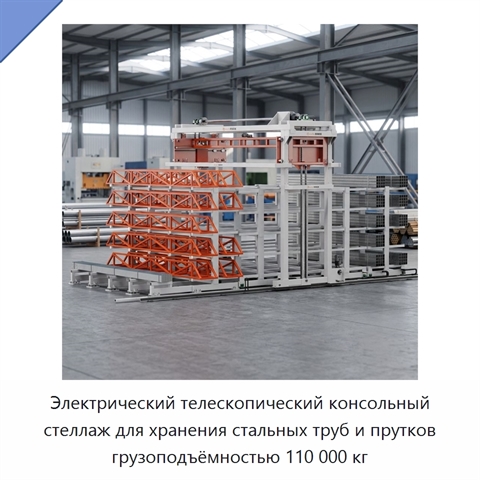
Электрический телескопический консольный стеллаж для хранения стальных труб и прутков грузоподъёмностью 110 000 кг+5 фото

Электрический телескопический консольный стеллаж для хранения стальных труб и прутков грузоподъёмностью 110 000 кг
Модель: КБА-24(8М)
Электрический телескопический консольный стеллаж предназначен для автоматизированного хранения стальных труб и прутков. Мобильная конструкция рассчитана на грузоподъёмность 110 000 кг и готова к интеграции с системой управления складом.
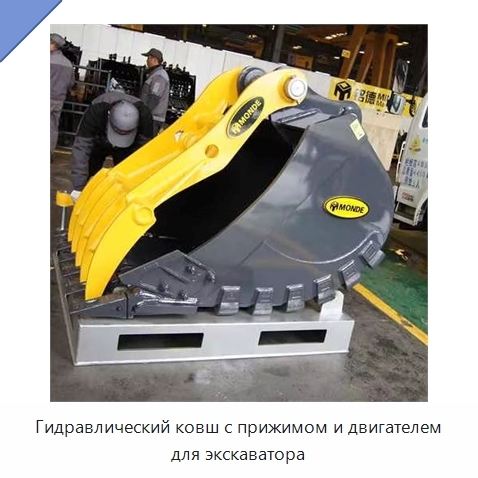
Гидравлический ковш с прижимом и двигателем для экскаватора+1 фото

Гидравлический ковш с прижимом и двигателем для экскаватора
Модель: ЮШИ-79(8С)
Гидравлический ковш с прижимом и двигателем представляет собой навесное оборудование для экскаватора, предназначенное для строительных работ. Масса экскаватора-носителя составляет 10 т. Масса ковша — 40.
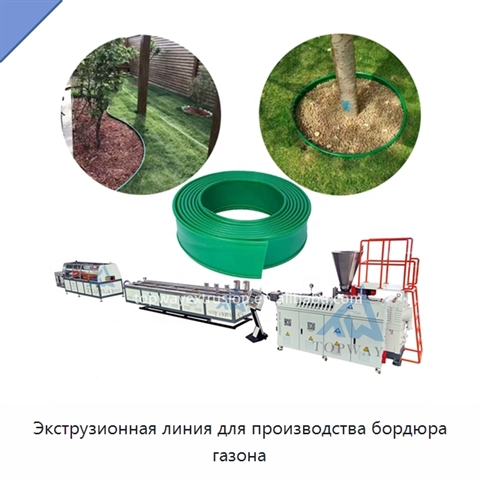
Экструзионная линия для производства бордюра газона+2 фото

Экструзионная линия для производства бордюра газона
Модель: ЛЖИ-11(9Б)
Экструзионная линия для изготовления кромочного профиля газона объединяет загрузку материала, экструзию, формование в матрицах, обработку на вакуумном столе, вытягивание, пробивку и намотку. Материал последовательно подаётся загрузчиком в экструдер, проходит через матрицы и вакуумный стол, затем нап
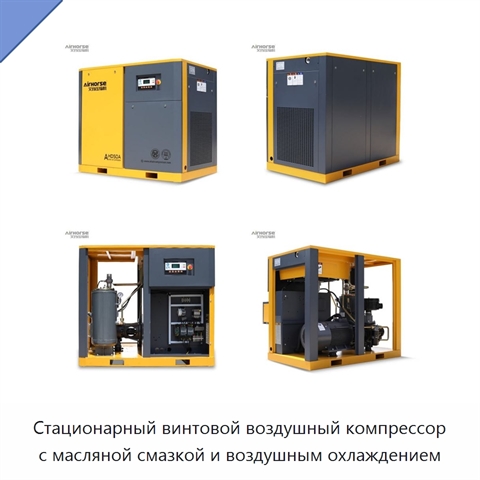
Стационарный винтовой воздушный компрессор с масляной смазкой и воздушным охлаждением

Стационарный винтовой воздушный компрессор с масляной смазкой и воздушным охлаждением

Модель: ВБЕ-99(5С)
Компрессор обеспечивает подачу воздуха в нескольких рабочих режимах: свободная подача составляет 5,2; 5,0; 4,5 и 3,8 м³/мин при давлении нагнетания 7, 8, 10 и 12 бар соответственно. Для исполнений с другими настройками предусмотрены значения давления 13 и 16 бар. Одноступенчатая схема сжатия рассчит