

Артикул: 264-881
Модель: КЛЯ-55(1К)
Секция: Дополнительная
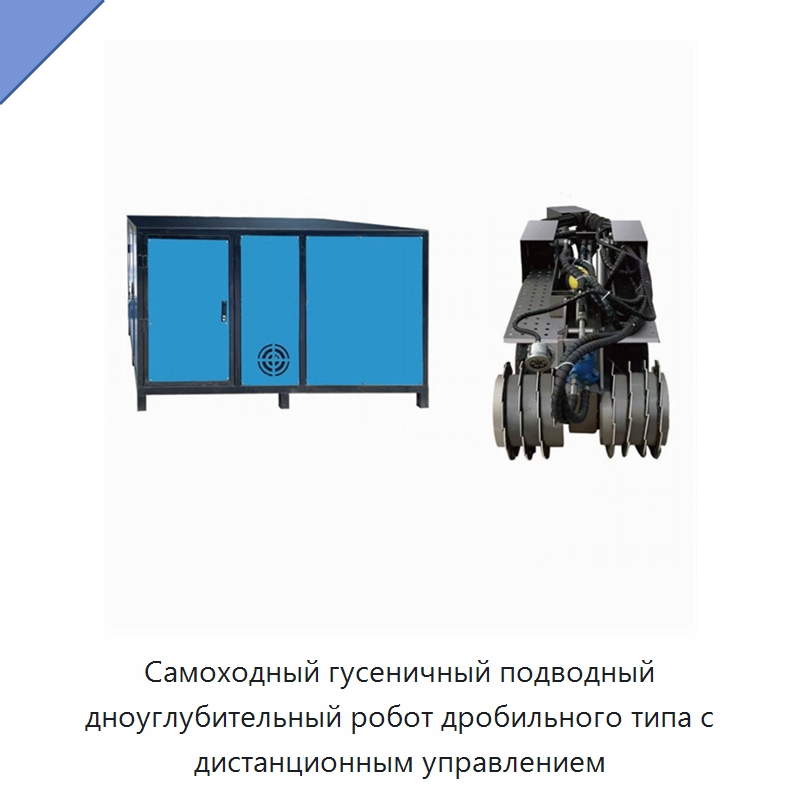
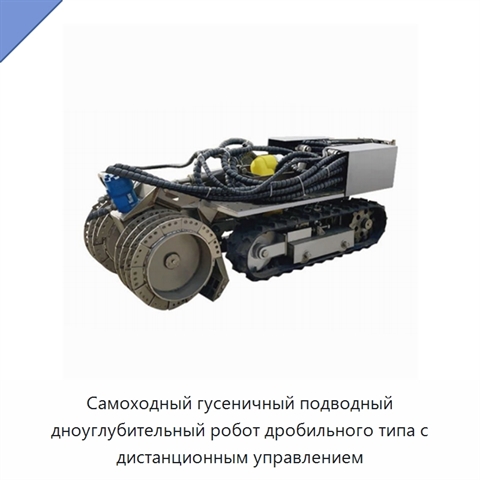
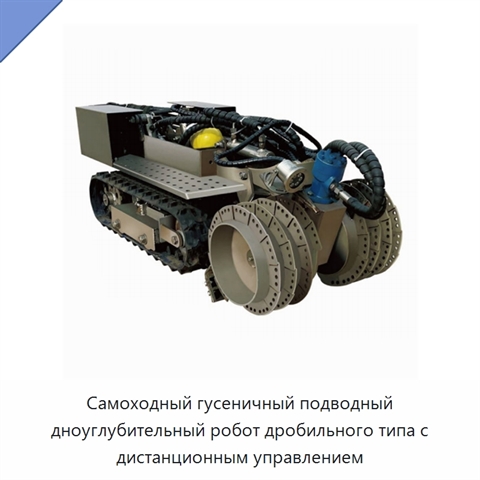
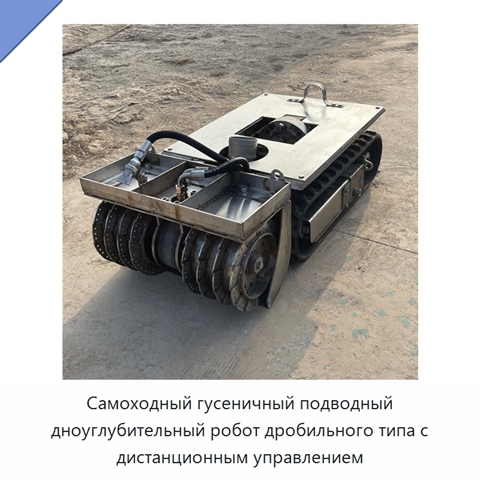
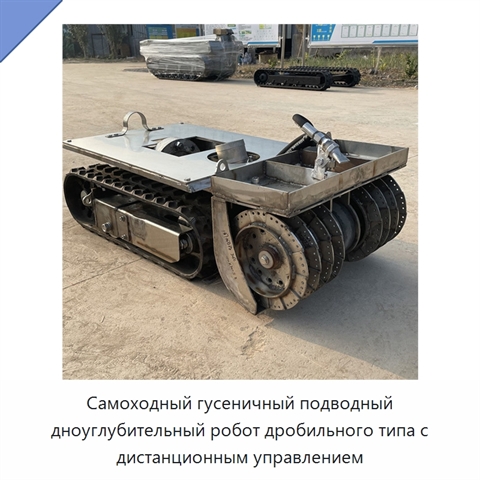
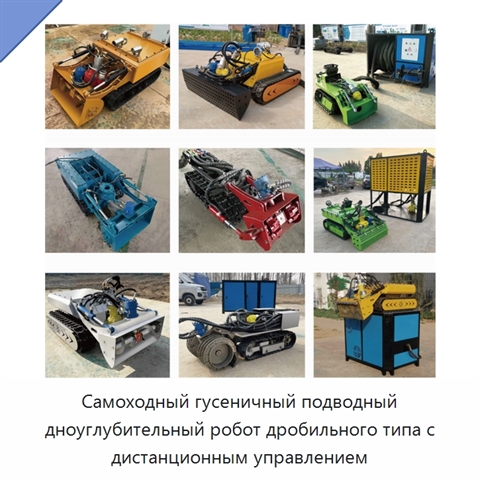
Самоходный гусеничный подводный дноуглубительный робот дробильного типа с дистанционным управлением
Самоходный гусеничный подводный дноуглубительный робот дробильного типа имеет дистанционное управление. Конструкция выполнена из обычной углеродистой стали, обладающей определённой прочностью и коррозионной стойкостью, благодаря чему робот может выполнять дноуглубительные задачи на различных участках. Профессиональные дноуглубительные устройства обеспечивают быструю очистку и транспортирование ила. Робот может оснащаться интеллектуальной системой управления, позволяющей оператору управлять им с берега без погружения в воду. Дистанционно контролируются передвижение, повороты, взмучивание ила и сифонная откачка. Робот предназначен для дноуглубительных работ на реках, расчистки препятствий и устранения опасностей, работы в прудах со сточными водами и химических прудах, а также для подводных спасательных операций. Для круглосуточного выполнения подводных работ робот может оснащаться камерой высокой чёткости.
Задать вопрос Искать на Baidu
Какую задачу решает подводный дноуглубительный робот
Подводный дноуглубительный робот применяется для дноуглубления рек, расчистки препятствий и устранения опасностей, работы в прудах со сточными водами и химических прудах, а также для подводных спасательных операций.
Характеристики КЛЯ-55(1К)
Модель (по базе 91Т)КЛЯ-55(1К)
Материалобычная углеродистая сталь
Подводный дноуглубительный робот - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации КЛЯ-55(1К) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации КЛЯ-55(1К) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата последней сверки данных: 27.08.26
Производитель и характеристики проверены.
Люди, которые искали Подводный дноуглубительный робот, также смотрели:
 +3 фото
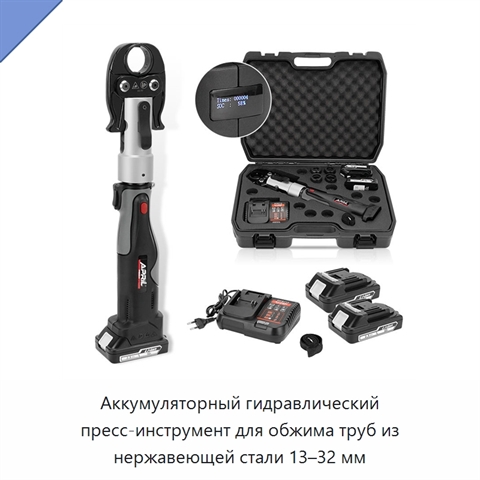
Аккумуляторный гидравлический пресс-инструмент для обжима труб из нержавеющей стали 13–32 мм
Модель: ЯНФ-89(5У)
Аккумуляторный гидравлический пресс-инструмент выполняет обжим труб из нержавеющей стали в диапазоне 13–32 мм. Питание обеспечивают два аккумулятора напряжением 18 В и ёмкостью 2,5 А·ч; приблизительное время зарядки составляет 60 минут. Ход инструмента равен 17 мм, объём масла — 160 мл, приблизитель
 +4 фото
Высокоточный гидравлический динамометрический гайковёрт с квадратным приводом 3699–36992 Н·м
Модель: ПЭХ-48(7В)
Гидравлический динамометрический гайковёрт с квадратным приводом предназначен для затяжки гаек и болтов с резьбой M48–M100. Гидравлическое давление формирует рабочее усилие, а квадратный привод передаёт крутящий момент на крепёжное соединение. Диапазон крутящего момента от 3699 до 36992 Н·м позволяе
 +4 фото
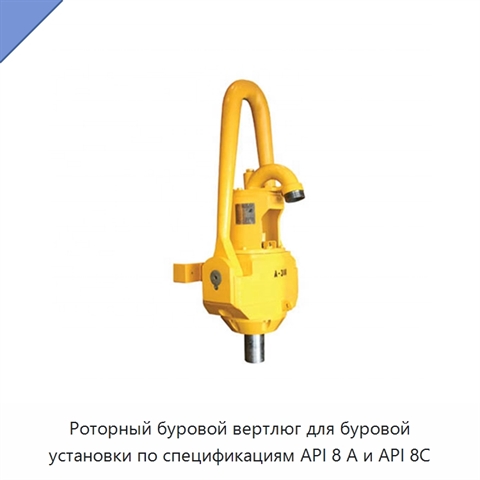
Роторный буровой вертлюг для буровой установки по спецификациям API 8 А и API 8C
Модель: АФЕ-98(9В)
Конструкция роторного бурового вертлюга для буровой установки разработана по спецификациям API 8 А и API 8C для высокопроизводительных буровых операций. Максимальная статическая нагрузка достигает 68 828,1 кг; вертлюг рассчитан на восприятие тяжёлых нагрузок при бурении. Промывочная труба выполнена
 +1 фото
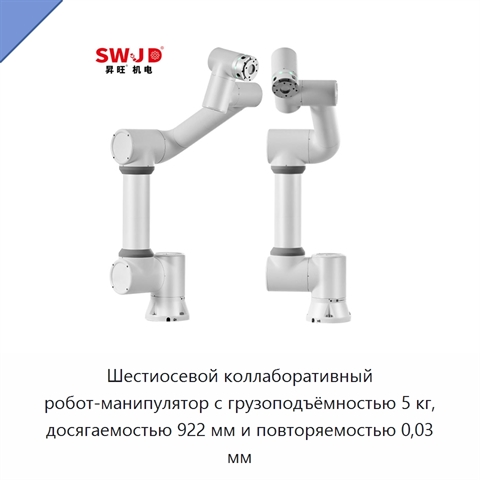
Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 5 кг, досягаемостью 922 мм и повторяемостью 0,03 мм
Модель: СБУ-79(1Р)
Шестиосевой коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг, досягаемость 922 мм и повторяемость 0,03 мм. Компактное исполнение предназначено для роботизированных операций захвата. Мощность составляет 261 Вт, напряжение — 220 В или 380 В.