

Артикул: 210-342
Модель: ЮБФ-18(4Ш)
Секция: Дополнительная
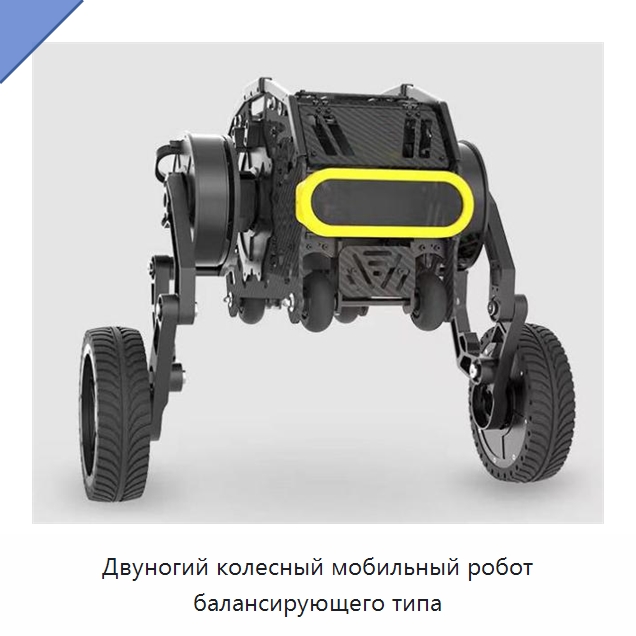
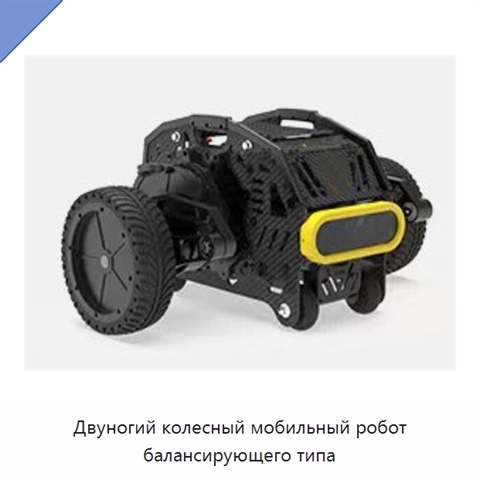
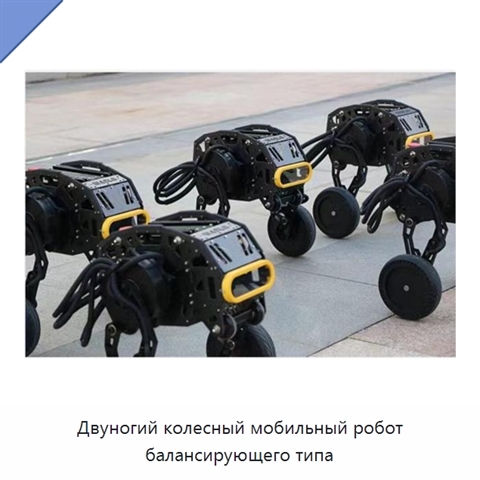
Двуногий колесный мобильный робот балансирующего типа
Двуногий мобильный робот балансирующего типа оснащён приводными колёсами и шестью двигателями суставов с прямым приводом. Колёсная схема обеспечивает скоростное перемещение, а ноги позволяют маневрировать при преодолении препятствий и двигаться по различным типам рельефа. Прямоприводная конструкция не имеет передаточного механизма, а фланцевые соединения упрощают техническое обслуживание. Адаптер питания рассчитан на входное напряжение 220 В переменного тока и выдаёт 33 В при токе 8 А. Рабочее напряжение двигателей составляет 28–32 В, номинальное напряжение — 32 В, номинальный ток — 12 А, номинальный крутящий момент — 9,6 Н·м, номинальная частота вращения — 115 об/мин. Разрешение энкодера составляет 15 бит, масса двигателя — 2,3 кг. Масса нетто робота равна 22,9 кг, а габариты в положении стоя составляют 540×371×491 мм. Уровень шума при движении — менее 49 дБ. Время непрерывного стояния при температуре окружающей среды 25 °C составляет не менее 90 мин, а время непрерывного высокоскоростного движения при 34 °C — 4 ч. Высота прыжка без нагрузки составляет около 8 см. Максимальная скорость перемещения в положении для движения ползком — 1,6 м/с. Максимальная дистанция связи с пультом управления составляет 2 км, чувствительность приёмника — −104 дБм, выходная частота — 2,4 ГГц, максимальная безопасная дистанция управления — 150 м. Литиевая батарея ёмкостью 170 Вт·ч сохраняет более 80 % начальной ёмкости после 1000 циклов.
Задать вопрос Искать на Baidu
Какую задачу решает двуногий колесный робот
Двуногий колесный мобильный робот применяется при пожаротушении и реагировании на чрезвычайные ситуации.
Характеристики ЮБФ-18(4Ш)
Модель (по базе 91Т)ЮБФ-18(4Ш)
Выходной ток8 А
Выходное напряжение33 В
Двуногий колесный робот - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЮБФ-18(4Ш) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ЮБФ-18(4Ш) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Дата последней проверки актуальности информации: 27.08.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Двуногий колесный робот, также смотрели:
 +2 фото
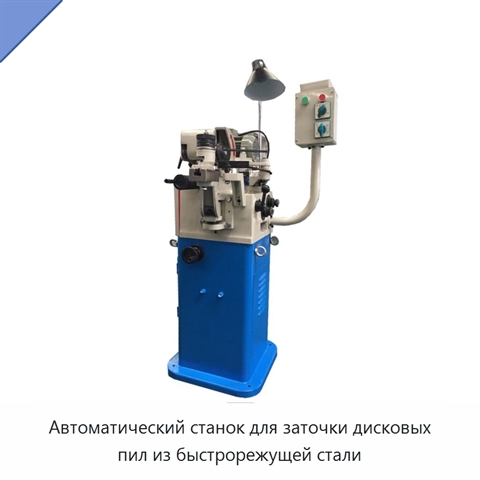
Автоматический станок для заточки дисковых пил из быстрорежущей стали
Модель: ЖАГ-84(9К)
Автоматический станок предназначен для заточки дисковых пил из быстрорежущей стали. Станок оснащён двигателем и работает при напряжении 220 В.
 +5 фото
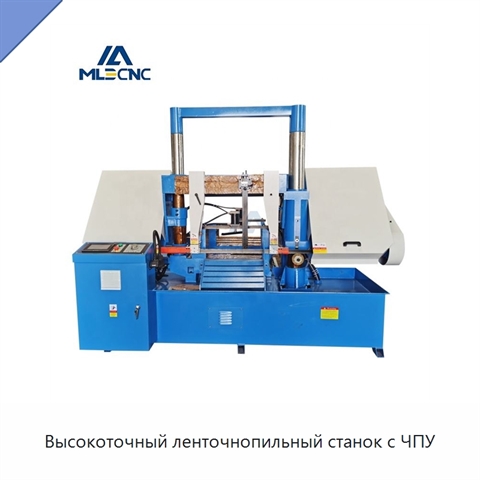
Высокоточный ленточнопильный станок с ЧПУ
Модель: ШЮГ-77(2Л)
Станок имеет прочную стальную раму, редуктор и двигатель. Его масса составляет 1500 кг, что обеспечивает устойчивость при работе с тяжёлыми металлическими заготовками. Рабочая ширина резки достигает 300 мм. Управление выполняется с помощью контроллера ПЛК, а автоматический режим сокращает необходимо
 +5 фото
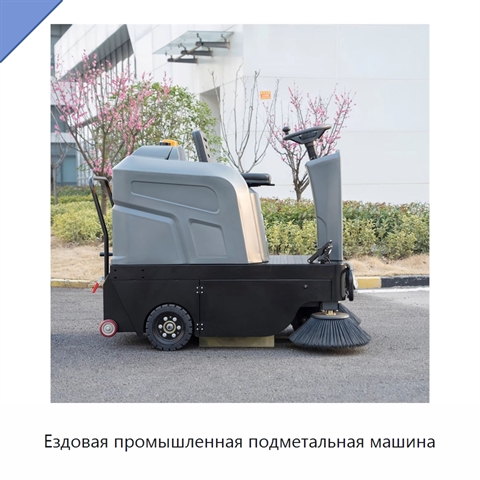
Ездовая промышленная подметальная машина
Модель: ПУК-55(2Р)
Промышленная подметальная машина имеет ручной тип очистки и толкаемый привод. Рабочее напряжение изделия может составлять 48, 24, 36, 110 или 220 В.
Фото обновленной модели КПЭ-29(9Т) в процессе подготовки
Гусеничная машина для подъёма по лестницам
Модель: КПЭ-29(9Т)
Гусеничная машина для подъёма по лестницам оснащается рамой одного из двух размеров: 1200 × 500 мм или 1000 × 700 мм. Материал рамы — алюминиевый сплав. В конструкции предусмотрены варианты колёсной компоновки: четыре колеса или два колеса.