

Артикул: 355-653
Модель: ТАЖ-17(2Г)
Секция: Дополнительная
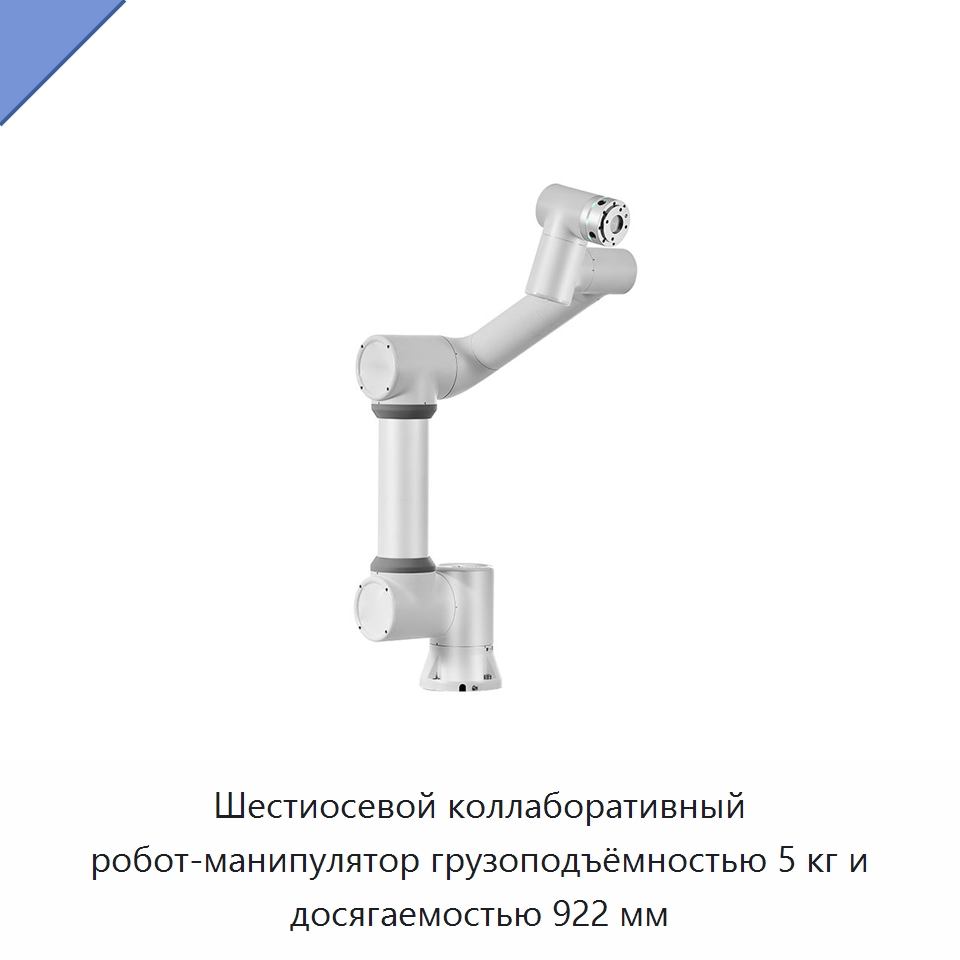
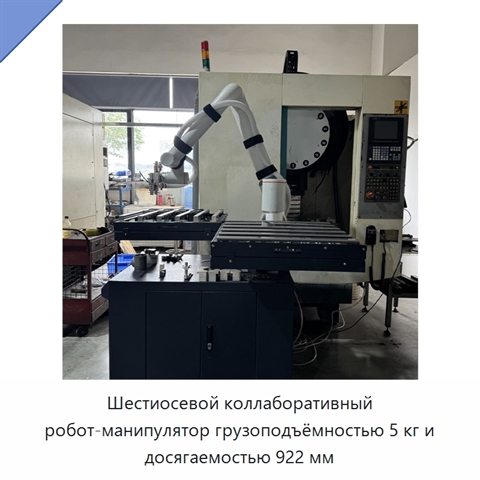
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг и досягаемостью 922 мм
Коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг, досягаемость 922 мм, 6 степеней свободы и 6 вращательных сочленений. Повторяемость положения по ISO 9283 составляет ±0,03 мм, а типичная скорость центральной точки инструмента — 1 м/с. Для управления предусмотрен обучающий пульт с диагональю 256,54 мм либо веб-приложение на мобильном терминале. Параметры движения осей: основание — ±175° при скорости ±180 %/с; плечо — +85°/265° при ±180 %/с; локоть — ±160° при ±180 %/с; запястье 1 — +85°/265° при ±180 %/с; запястья 2 и 3 — по ±175° при ±180 %/с. Манипулятор допускает установку в любой ориентации. Система ввода-вывода включает 2 цифровых входа, 2 цифровых выхода, 1 аналоговый вход и 1 аналоговый выход. Для инструмента предусмотрено питание 24 В, 1,5 А. Монтажный размер составляет 149 × 149 мм, масса — около 22 кг. Диапазон рабочей температуры — 0–45 °C, относительная влажность — не более 90 % без конденсации. Уровень шума — менее 65 дБ. В конструкции используются алюминий и сталь.
Задать вопрос Искать на Baidu
Какую задачу решает шестиосевой коллаборативный робот-манипулятор
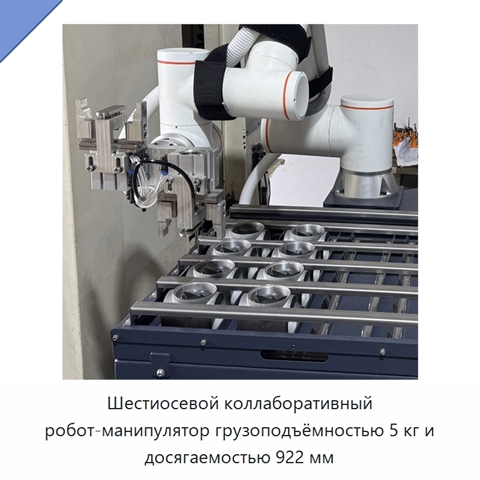
Шестиосевой коллаборативный робот-манипулятор применяется для сварки, захвата и перемещения компонентов, паллетирования и обслуживания станков с ЧПУ в системах гибкой автоматизации.
Характеристики ТАЖ-17(2Г)
Модель (по базе 91Т)ТАЖ-17(2Г)
Совместимый тип продуктазахваты, системы технического зрения, концевые исполнительные устройства, многоцелевые роботы, конвейеры, датчики
Основные компонентыПЛК, мотор, двигатель, система загрузки, система работы в течение всего дня, система авторизации зависимостей, основная рама, система значений, подшипник, редуктор, сосуд под давлением, шестерня
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)4 кВт, 261 Вт
Напряжение220 В, 380 В, 110 В
Шестиосевой коллаборативный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ТАЖ-17(2Г) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ТАЖ-17(2Г) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата актуализации информации: 02.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали Шестиосевой коллаборативный робот-манипулятор, также смотрели:
 +5 фото
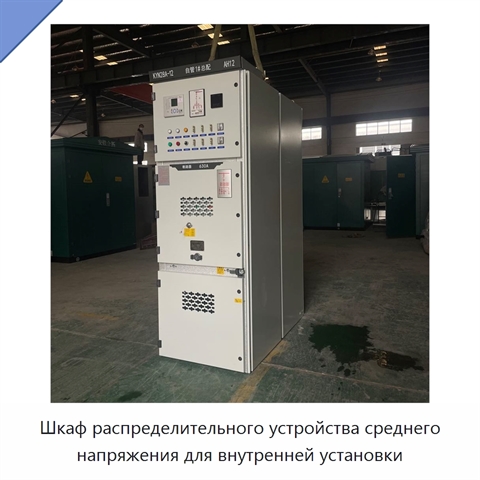
Шкаф распределительного устройства среднего напряжения для внутренней установки
Модель: РМУ-29(7Ф)
Шкаф распределительного устройства предназначен для внутренней установки и промышленного распределения электроэнергии. Номинальное напряжение составляет 12, 24 или 33 кВ, номинальный ток — 630, 1600, 2000 или 2500 А. Степень защиты — IP40 или IP65.
 +5 фото
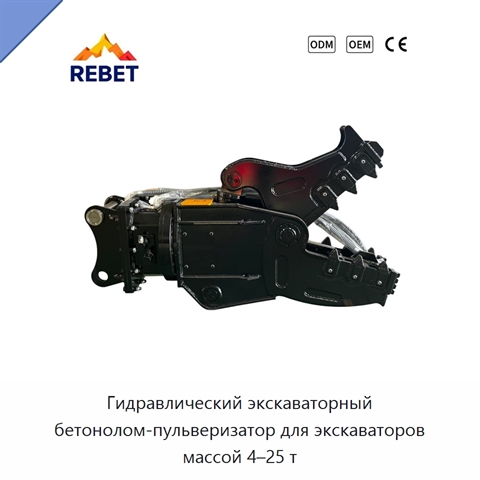
Гидравлический экскаваторный бетонолом-пульверизатор для экскаваторов массой 4–25 т
Модель: ДРЮ-78(8Р)
Гидравлический экскаваторный бетонолом-пульверизатор представляет собой навесное оборудование для вторичного демонтажа и переработки строительных отходов. Он предназначен для разрушения железобетонных конструкций и отделения арматуры от бетона. Встроенный скоростной гидравлический клапан оптимизируе
 +4 фото
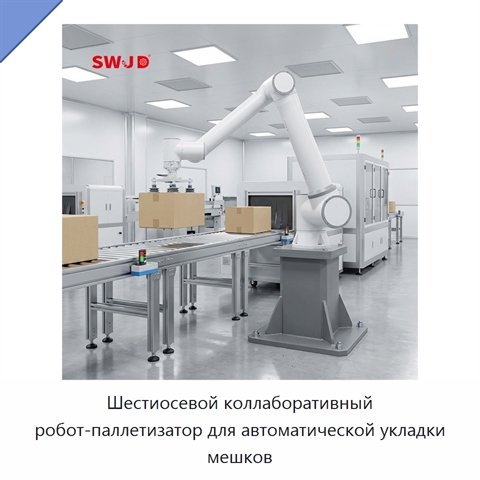
Шестиосевой коллаборативный робот-паллетизатор для автоматической укладки мешков
Модель: РМИ-29(1П)
Шестиосевой коллаборативный робот-паллетизатор предназначен для автоматической укладки мешков на поддоны.
 +3 фото
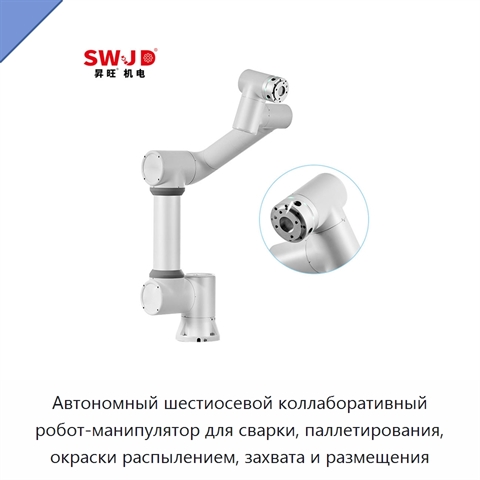
Автономный шестиосевой коллаборативный робот-манипулятор для сварки, паллетирования, окраски распылением, захвата и размещения
Модель: ЕДК-17(4Т)
Автономный шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 5 кг и досягаемость 922 мм. Кинематическая схема содержит шесть вращательных сочленений. Повторяемость позиционирования по стандарту ИСО 9283 составляет ±0,02 мм, а типичная скорость рабочей точки — 1 м/с. Манипу