

Артикул: 178-167
Модель: ЯПГ-97(2Е)
Секция: Дополнительная
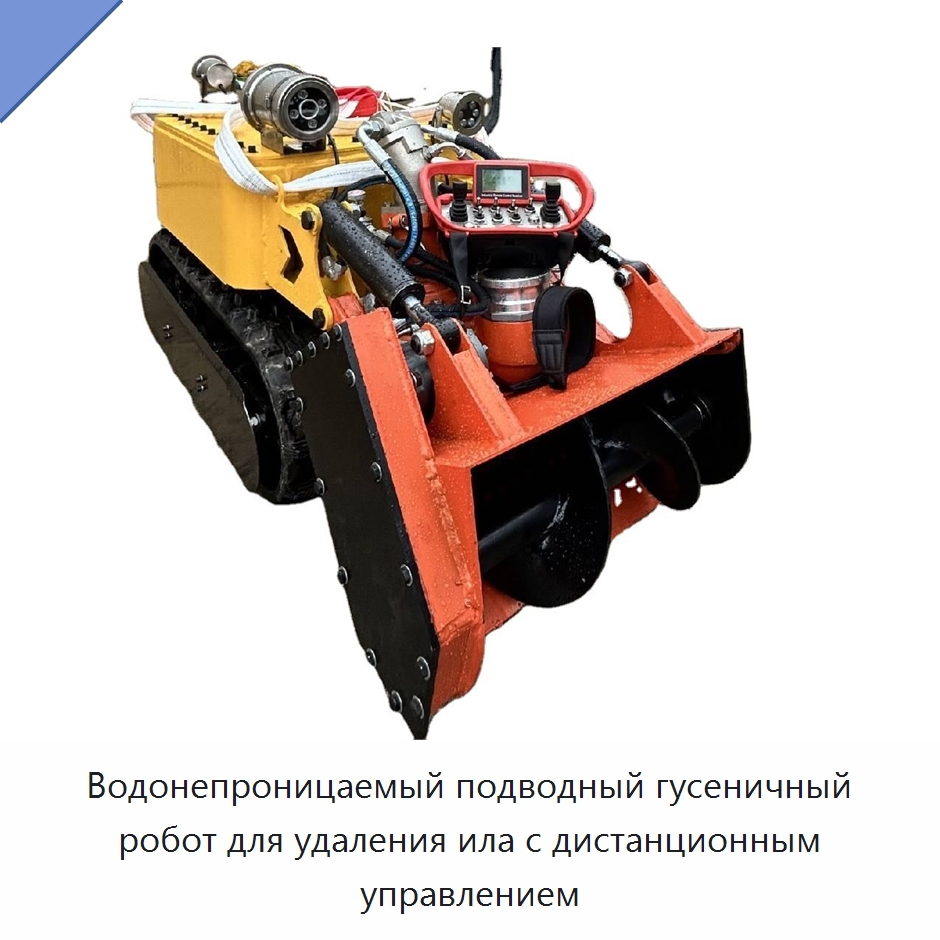
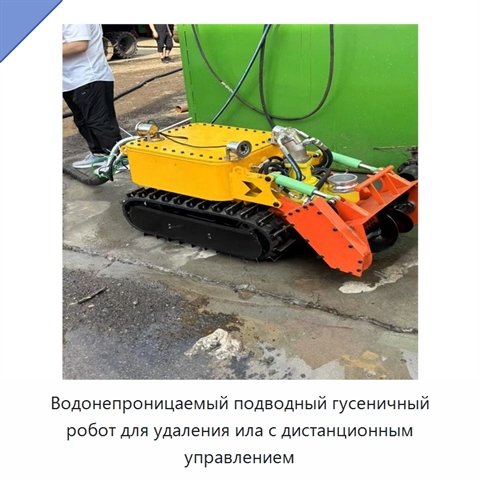
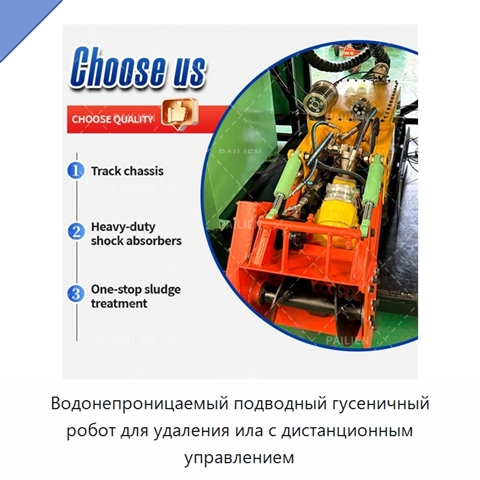
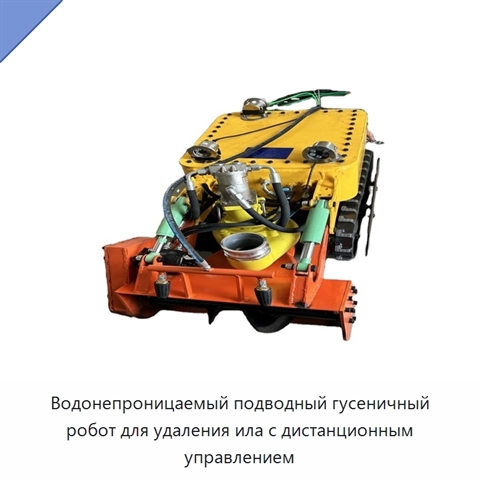
Водонепроницаемый подводный гусеничный робот для удаления ила с дистанционным управлением
Подводный гусеничный робот предназначен для удаления ила, песка и мусора на подводных участках рек, озёр и портов. Система может работать автоматически или по дистанционным командам. Для навигации используются датчики и система на основе искусственного интеллекта. Удаление отложений выполняется автоматизированным всасыванием. Шасси оснащено резиновыми гусеницами, а водонепроницаемое компактное исполнение позволяет действовать в узких зонах. Габариты корпуса составляют 1250 × 500 × 450 или 1350 × 600 × 600 мм, ширина водоотведения — 500 или 600 мм. Диапазон скорости перемещения — 3–9 или 3–17 м/мин, производительность — 100 или 150 м³/ч. Робот рассчитан на работу в трубах диаметром более 0,5 или 0,6 м. Гидравлическая система размещена в главном шкафу управления. Главный блок управления выполняет запуск и остановку робота, управляет его действиями и освещением. Для подводного наблюдения предусмотрены одна камера и два светодиодных светильника, а мониторинг ведётся в реальном времени. Скорость системы намотки кабеля составляет 0–10 об/мин.
Задать вопрос Искать на Baidu
Какую задачу решает подводный гусеничный робот для удаления ила
Подводный гусеничный робот применяется для удаления ила, песка и мусора в реках, озёрах, портах и трубах диаметром более 0,5 или 0,6 м.
Характеристики ЯПГ-97(2Е)
Модель (по базе 91Т)ЯПГ-97(2Е)
Основные компонентыПЛК, двигатель, подшипник, мотор
Мощность(Вт)30 Вт, 0, 75–1, 5 кВт
Напряжение220 В, 48 В
Подводный гусеничный робот для удаления ила - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯПГ-97(2Е) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ЯПГ-97(2Е) под условия применения (руками первого изготовителя или собственного производства в России).
Дата актуализации информации: 11.08.26
Производитель и параметры оборудования проверены.
Люди, которые искали Подводный гусеничный робот для удаления ила, также смотрели:
 +5 фото
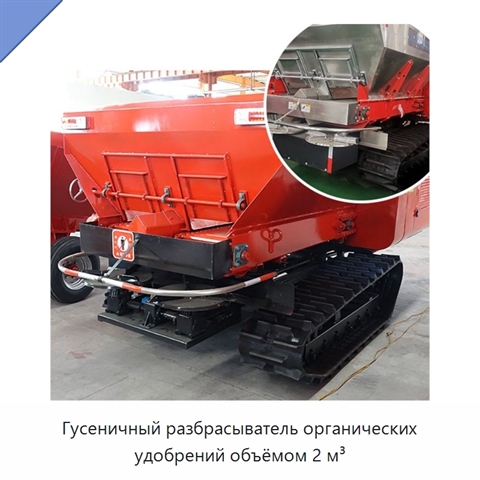
Гусеничный разбрасыватель органических удобрений объёмом 2 м³
Модель: ГТЭ-27(9П)
Разбрасыватель органических удобрений объёмом 2 м³ передвигается на гибких резиновых гусеницах, которые уменьшают уплотнение мягкого, грязного и влажного грунта. Устойчивая конструкция ходовой части обеспечивает движение по наклонной и неровной местности, снижая вероятность застревания. Внутренняя ё
 +5 фото
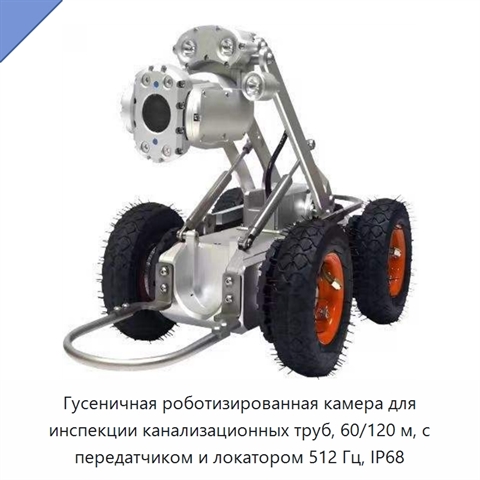
Гусеничная роботизированная камера для инспекции канализационных труб, 60/120 м, с передатчиком и локатором 512 Гц, IP68
Модель: ЮЛФ-59(2Е)
Гусеничная роботизированная камера представляет собой компактную систему для обследования канализационных труб. Предусмотрены исполнения 60 и 120 м. В комплект входят передатчик, работающий на частоте 512 Гц, и локатор на 512 Гц; такое сочетание используется для определения положения оборудования во
 +4 фото
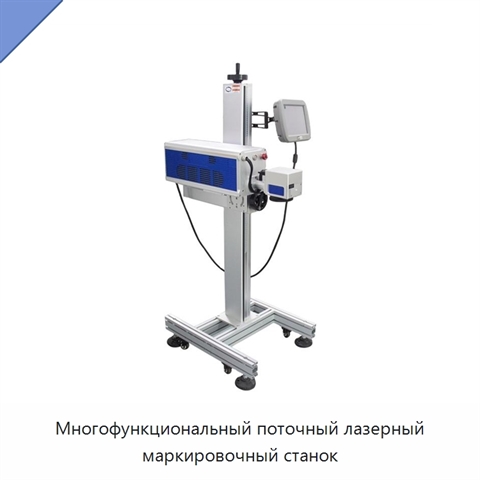
Многофункциональный поточный лазерный маркировочный станок
Модель: ЛЭП-14(2А)
Многофункциональный автономный лазерный маркировочный станок для работы в поточном режиме. Оснащён волоконным лазером и воздушной системой охлаждения. Область маркировки составляет от 110 × 110 мм до 150 × 150 мм.
 +5 фото
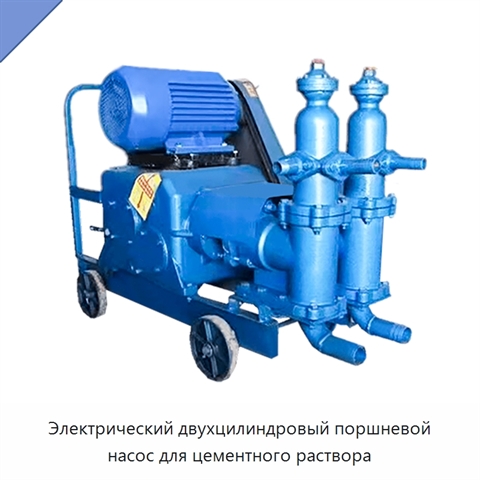
Электрический двухцилиндровый поршневой насос для цементного раствора
Модель: ЭЛЖ-91(2Л)
Оборудование представляет собой электрический поршневой насос с двумя цилиндрами, предназначенный для подачи цементных и строительных растворов, а также бетонных смесей при выполнении работ на строительной площадке. Предельная дальность горизонтального транспортирования подаваемого материала достига