


Артикул: 524-026
Модель: КБУ-55(2Х)
Секция: Дополнительная
Электрический гусеничный робот для демонтажа
Телескопическая роботизированная стрела поддерживает работу с различными полезными нагрузками и настройку под требуемую дальность вылета и рабочий сценарий. Система управления предусматривает беспроводную дистанционную эксплуатацию и опциональную автономную навигацию, позволяющую выполнять операции без присутствия оператора. Защищённый корпус с рейтингом IP рассчитан на воздействие пыли, строительного мусора и тяжёлых условий эксплуатации. Аккумуляторная система повышенной ёмкости обеспечивает длительную непрерывную работу в течение рабочего дня. Для мониторинга и инспекции доступны опциональные камера, тепловизионный модуль и датчики окружающей среды с передачей данных в реальном времени.
Задать вопрос Искать на Baidu
Какую задачу решает гусеничный робот для демонтажа
Гусеничный робот для демонтажа применяется при демонтаже и реконструкции строительных объектов, инспекции и техническом обслуживании опасных зон, выводе из эксплуатации промышленных предприятий и разборке оборудования, а также при аварийном реагировании и ликвидации последствий стихийных бедствий.
Характеристики КБУ-55(2Х)
Модель (по базе 91Т)КБУ-55(2Х)
Функциямногофункциональный
Напряжение48 В
Гусеничный робот для демонтажа - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации КБУ-55(2Х) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации КБУ-55(2Х) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Данные проверены на актуальность: 26.09.26
Информация о производителе и характеристиках подтверждена.
Люди, которые искали Гусеничный робот для демонтажа, также смотрели:
 +3 фото
Гусеничный робот для инспекции
Модель: ФИБ-55(5А)
Гусеничный робот для инспекции оснащён шасси гусеничного типа, способным преодолевать препятствия и двигаться по сложной неровной местности. Высокоточное позиционирование и стабильное движение поддерживаются в узких пространствах, на склонах и в неструктурированных условиях. Система распознавания на
 +4 фото
Конический листогибочный вальцовочный станок
Модель: ЛЯЖ-57(4У)
Станок предназначен для вальцовки металлических листов различной толщины. Коническая конструкция валков обеспечивает равномерное формование заготовок разных диаметров. Рабочий стол шириной 1300 мм рассчитан на обработку крупных листов, а скорость вальцовки достигает 5 м/мин. Оборудование обрабатывае

Электронный тахеометр
Модель: РГЯ-11(4Н)
Электронный тахеометр выполняет измерение координат и разности высот, формируя данные для инженерной геодезии и картографирования. Показатель точности составляет ±1%, обеспечивая надёжные данные для детальной работы с результатами измерений. Электронная система поддерживает автоматический сбор данны
 +5 фото
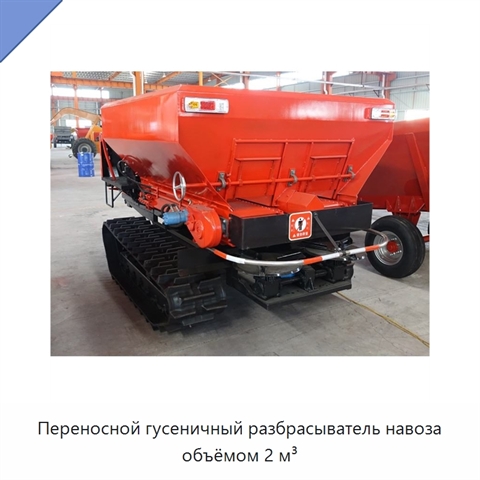
Переносной гусеничный разбрасыватель навоза объёмом 2 м³
Модель: СДЮ-77(8А)
Машина выполнена в переносном компактном гусеничном исполнении, рассчитанном на гибкое перемещение по рельефу. Это исполнение обеспечивает адаптацию к неровной местности, маневренность на узких участках и устойчивость при работе на наклонной поверхности. Для изготовления применяются нержавеющая стал