

Артикул: 413-528
Модель: ВЮВ-44(1К)
Секция: Дополнительная
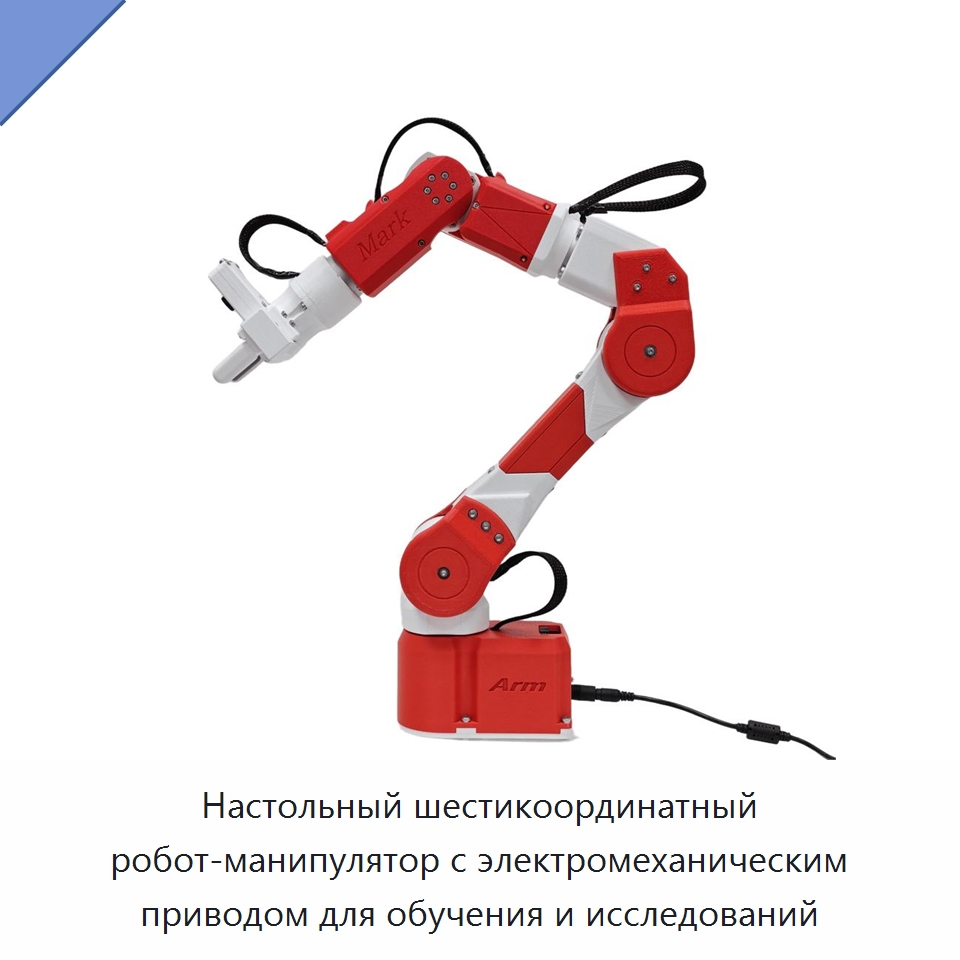
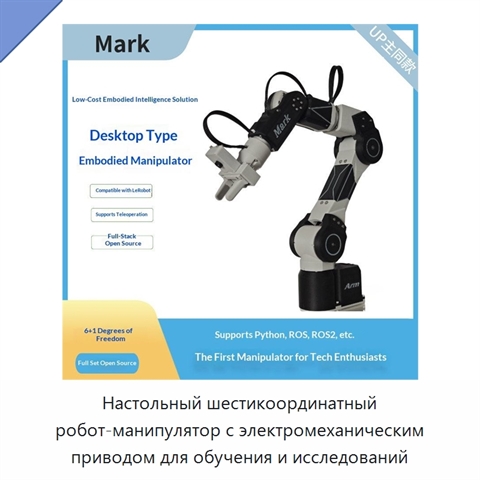
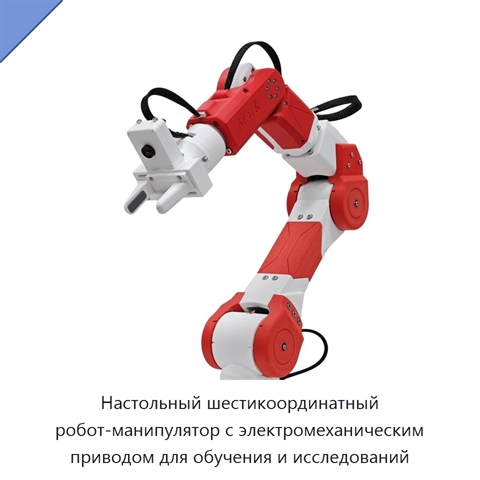
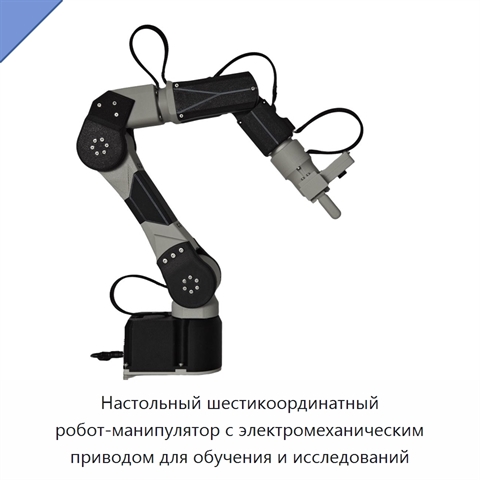
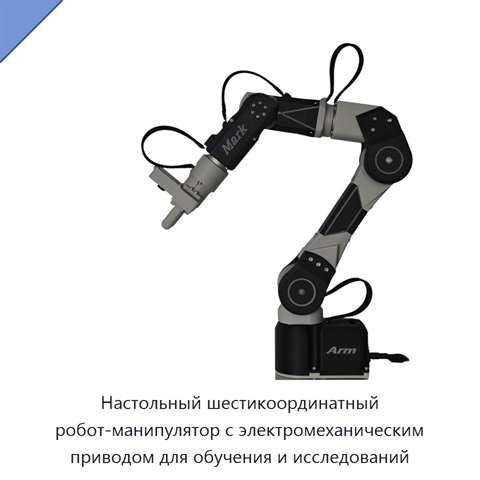
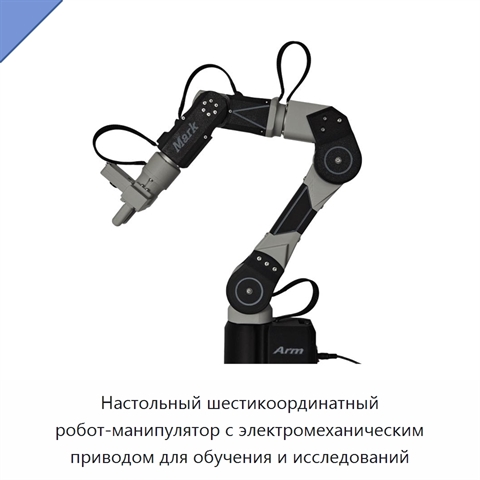
Настольный шестикоординатный робот-манипулятор с электромеханическим приводом для обучения и исследований
Настольный шестикоординатный робот-манипулятор оснащён электромеханическим приводом, редуктором и двигателем. Конструкция выполнена из алюминия и имеет степень защиты IP65. Манипулятор предназначен для обучения и исследовательской работы, а его программное обеспечение имеет открытый исходный код. *
Задать вопрос Искать на Baidu
*) Текст описания сохранён в оригинальной редакции зарубежного производителя. Специалисты отдела 91Т уже включили этот текст в план технической и эстетической редактуры. Мы планируем в ближайшее время уточнить характеристики и терминологию, перепроверить технические детали и доработать текст так, чтобы описание ВЮВ-44(1К) снимало большинство вопросов, а назначение и возможности оборудования были понятны. Не готовы ждать обновления? Задайте вопрос уже сейчас.
Какую задачу решает настольный шестикоординатный робот-манипулятор
Настольный шестикоординатный робот-манипулятор предназначен для обучения и проведения исследовательских работ.
Характеристики ВЮВ-44(1К)
Модель (по базе 91Т)ВЮВ-44(1К)
Основные компонентыредуктор, двигатель
Тип приводаэлектромеханический
Степень защитыIP65
Роботышестикоординатный робот-манипулятор
Настольный шестикоординатный робот-манипулятор - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ВЮВ-44(1К) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ВЮВ-44(1К) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Информация проверена на актуальность: 09.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Настольный шестикоординатный робот-манипулятор, также смотрели:
 +5 фото
Ходовой мотор и бортовой редуктор для экскаватора
Модель: ЭКХ-77(5А)
Ходовой мотор и бортовой редуктор предназначены для экскаватора.
 +5 фото
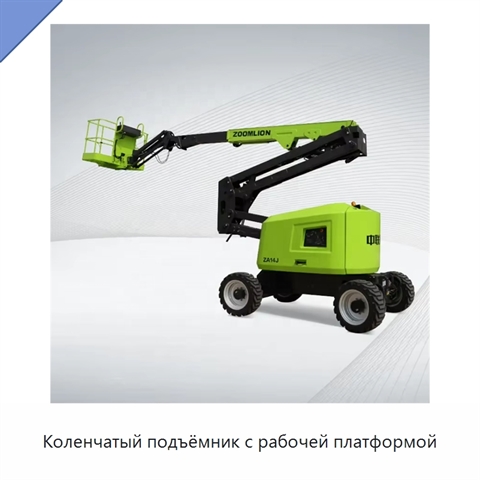
Коленчатый подъёмник с рабочей платформой
Модель: ШПИ-98(4Г)
Электрический коленчатый подъёмник имеет шарнирно-сочленённую стрелу и рассчитан на максимальную высоту подъёма 13,80 м. Электрический источник питания обеспечивает тихую работу без выхлопных выбросов. Дорожный просвет изделия составляет 0,42 м, а колёсная база — 2,36 м. Компактное исполнение облегч
 +3 фото
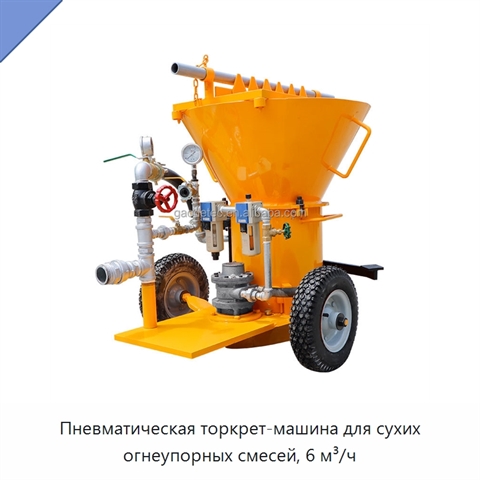
Пневматическая торкрет-машина для сухих огнеупорных смесей, 6 м³/ч
Модель: ЯКР-48(5Б)
Пневматическая торкрет-машина предназначена для подачи и распыления сухих огнеупорных смесей. Максимальная производительность составляет 6 м³/ч, максимальный размер заполнителя — 10 мм. Равномерный поток материала обеспечивает однородное увлажнение и плавное нанесение; подачу можно регулировать и ув
 +3 фото
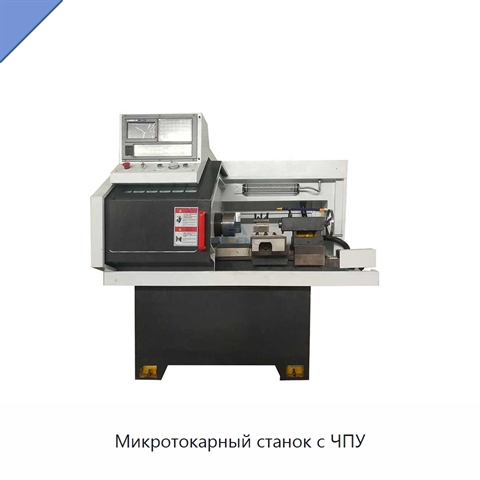
Микротокарный станок с ЧПУ
Модель: НМЕ-99(4Ф)
Микротокарный станок рассчитан на лёгкие режимы обработки. Оборудование оснащено одним шпинделем, имеет две оси и резцедержатель с четырьмя позициями. Рабочее напряжение составляет 380 В при частоте 50 Гц.