


Артикул: 530-946
Модель: МАТ-89(7Р)
Секция: Дополнительная
Высокоточная линейная направляющая седьмой оси для промышленной роботизированной руки
Линейная направляющая-рельс предназначена для установки на 6-осевую промышленную роботизированную руку и организации дополнительного перемещения в составе роботизированной системы. Длина хода подбирается под конкретную промышленную задачу, что позволяет задать требуемое рабочее перемещение для выбранной конфигурации. Сервоэлектрический привод используется для эффективного управления движением. В конструкцию входят ПЛК, двигатель и зубчатая передача. Мощность изделия составляет 1 кВт. Для подключения предусмотрены варианты напряжения 220 В и 380 В. Направляющая объединяет рельсовый элемент, привод и компоненты управления в одном решении для промышленной роботизированной установки.
Задать вопрос Искать на Baidu
Какую задачу решает линейная направляющая для промышленной роботизированной руки
Линейная направляющая применяется в составе промышленной роботизированной руки для выполнения сложных перемещений и многокоординатного управления.
Характеристики МАТ-89(7Р)
Модель (по базе 91Т)МАТ-89(7Р)
Основные компонентыПЛК, двигатель, зубчатая передача
Тип приводасервоэлектрический
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)1 кВт
Напряжение220 В, 380 В
Линейная направляющая для промышленной роботизированной руки - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации МАТ-89(7Р) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации МАТ-89(7Р) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Дата последней проверки актуальности информации: 27.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Линейная направляющая для промышленной роботизированной руки, также смотрели:
 +5 фото
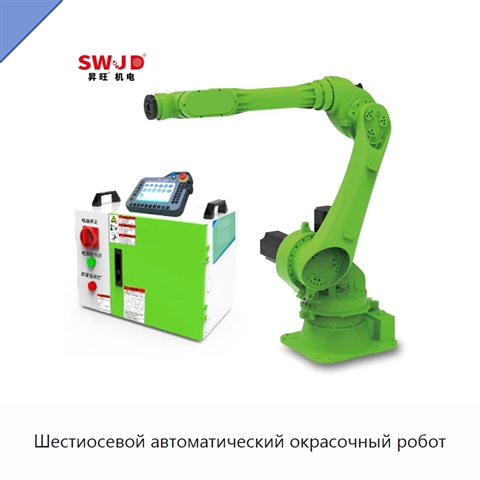
Шестиосевой автоматический окрасочный робот
Модель: АШИ-85(7С)
Номинальная нагрузка роботизированной руки составляет 10 кг при радиусе перемещения 2100 мм и точности повторяемости ±0,03 мм. Для первой оси предусмотрен угловой диапазон ±165°; для второй — от −60° до +88°, для третьей — от −88° до +60°, для четвёртой — ±175°, для пятой — от −215° до +30°, для шес
 +4 фото
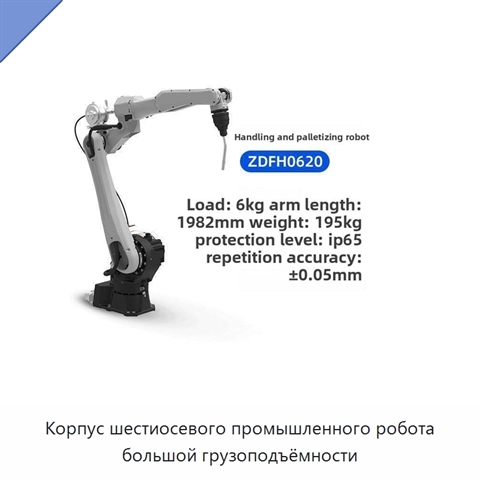
Корпус шестиосевого промышленного робота большой грузоподъёмности
Модель: УГН-57(2Г)
Корпус шестиосевого промышленного робота рассчитан на тяжёлые режимы работы и операции с крупными грузами. Механическая рука обеспечивает точные и разносторонние перемещения по шести осям при выполнении сложных задач. Изделие предназначено для сварки, паллетирования и подъёма грузов. Конструкция обл
 +5 фото
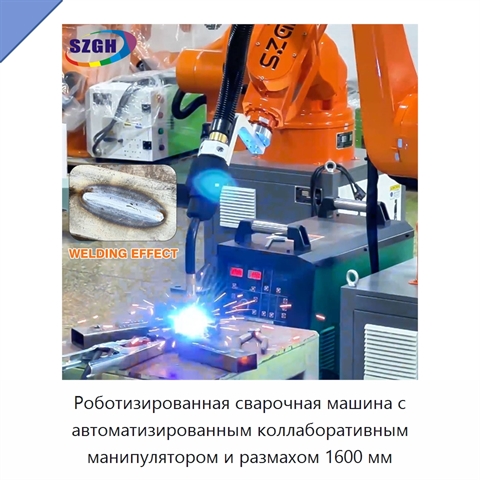
Роботизированная сварочная машина с автоматизированным коллаборативным манипулятором и размахом 1600 мм
Модель: ИКЯ-98(9Ф)
Роботизированная сварочная машина оснащена автоматизированным коллаборативным роботизированным манипулятором с размахом 1600 мм и предназначена для промышленной сварки. Система управления поддерживает до 12 осей, включая внешние оси. Дисплей поддерживает китайский, английский, русский, корейский и в
 +3 фото
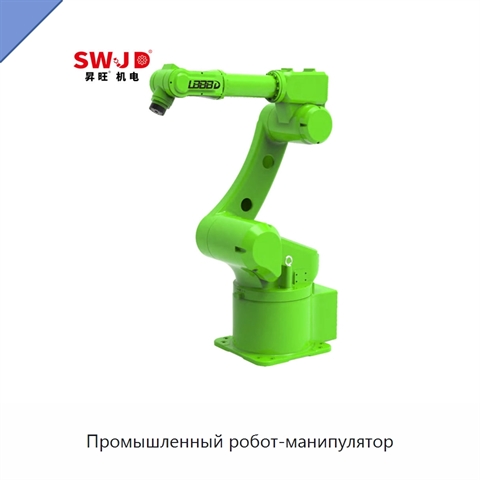
Промышленный робот-манипулятор
Модель: ИМК-51(2Б)
Промышленный робот-манипулятор серии общего назначения рассчитан на номинальную нагрузку 10 кг и рабочий радиус 1500 мм. Он оснащён шестью осями, а точность повторяемости составляет ±0,05 мм. Максимальные углы перемещения распределены следующим образом: первая ось — ±165°, вторая — от −58° до +88°,