

Артикул: 550-758
Модель: ГСИ-77(7П)
Секция: Дополнительная
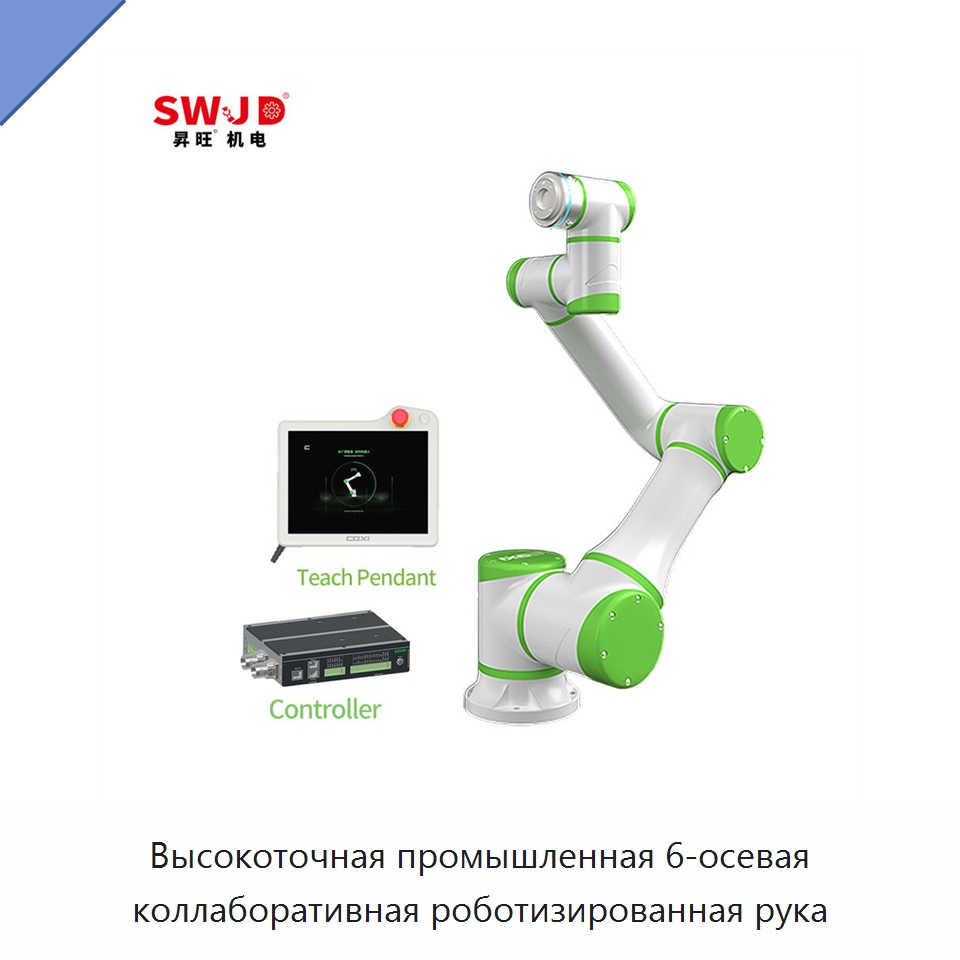
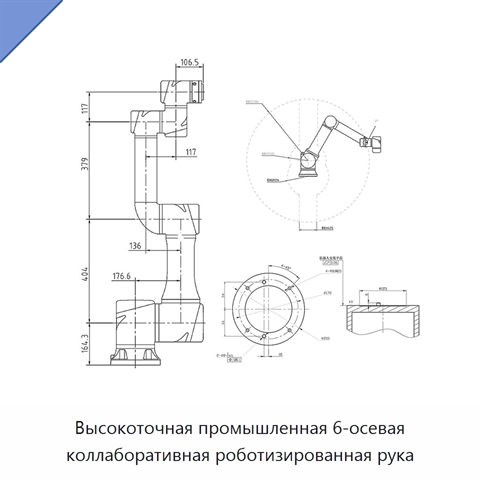
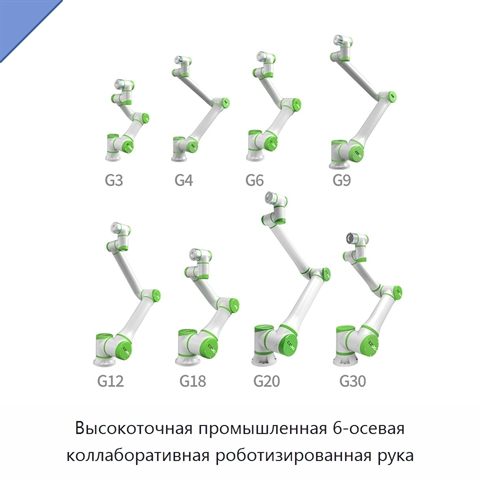
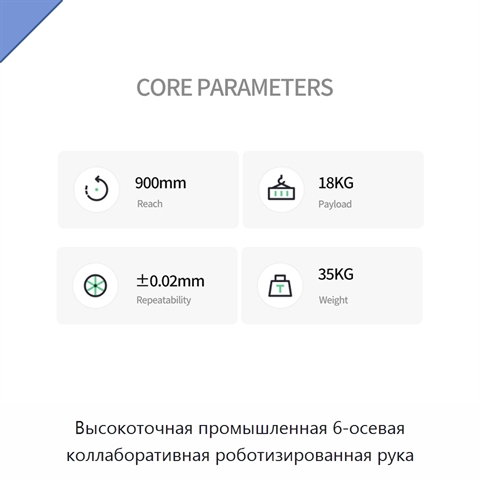
Высокоточная промышленная 6-осевая коллаборативная роботизированная рука
Промышленная коллаборативная роботизированная рука рассчитана на полезную нагрузку 3, 4, 6, 9, 12, 18, 20 или 30 кг; рабочая досягаемость составляет 620–1800 мм. Повторяемость позиционирования находится в диапазоне от ±0,02 до ±0,05 мм, а типичная скорость перемещения — 2–4 м/с. Размер панели управления — 289 × 256 мм. Степень защиты оборудования — IP65, уровень шума составляет менее 60 дБ. Питание инструмента рассчитано на 24 В при токе 1,5 А. Рабочий диапазон температуры составляет 0–45 °C. В конструкции применяются алюминий и сталь.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативная роботизированная рука
Коллаборативная роботизированная рука применяется для автоматического захвата и размещения объектов, сварки и обработки металла.
Характеристики ГСИ-77(7П)
Модель (по базе 91Т)ГСИ-77(7П)
Габариты (Д × Ш × В)g18
Мощность(Вт)0,5 кВт, 550 Вт
Производственная мощность8–12 шт./мин
Напряжение220 В
Коллаборативная роботизированная рука - гибкость поставки.
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ГСИ-77(7П) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Мы отдаём себе отчёт, что у каждого проекта есть свои нюансы. В связи с этим мы можем обсудить адаптацию технических характеристик, типоразмеров и комплектации ГСИ-77(7П) под ваши задачи (на площадке производителя-оригинала либо на нашем заводе в России).
Дата последней проверки актуальности информации: 29.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Коллаборативная роботизированная рука, также смотрели:
 +4 фото
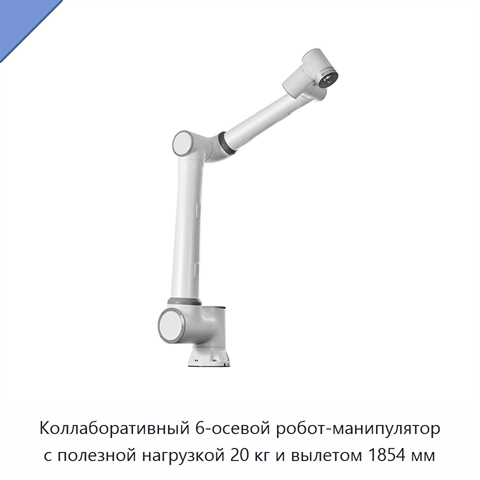
Коллаборативный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг и вылетом 1854 мм
Модель: АКШ-74(4А)
Коллаборативный робот-манипулятор оснащён пультом обучения размером 256,54 мм или мобильным терминалом с веб-приложением. Повторяемость положения составляет ±0,1 мм по ISO 9283. Диапазоны перемещения и скорости осей следующие: основание — ±175° и ±120 %/с; плечо — от -265° до +85° и ±120 %/с; локтев
 +4 фото
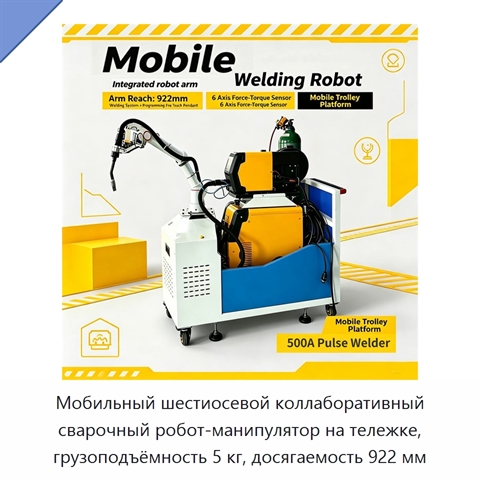
Мобильный шестиосевой коллаборативный сварочный робот-манипулятор на тележке, грузоподъёмность 5 кг, досягаемость 922 мм
Модель: РША-14(8А)
Мобильный шестиосевой коллаборативный сварочный робот-манипулятор предназначен для сварочных операций при изготовлении металлических изделий и установлен на передвижной тележке. Грузоподъёмность составляет 5 кг, досягаемость — 922 мм. Кинематическая схема включает шесть степеней свободы и шесть вращ
 +5 фото
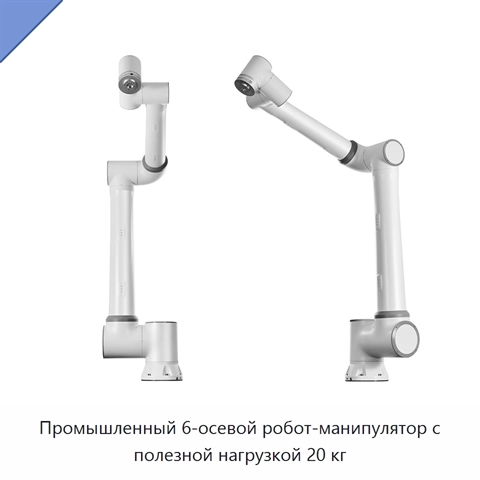
Промышленный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг
Модель: ШНЮ-54(7Я)
Промышленный робот-манипулятор имеет шесть вращательных сочленений, полезную нагрузку 20 кг и вылет 1854 мм. Повторяемость позы составляет ±0,1 мм по ISO 9283. Управление выполняется через 10,1-дюймовый пульт обучения или мобильный терминал с веб-приложением. Углы движения составляют: основание — ±1
 +3 фото
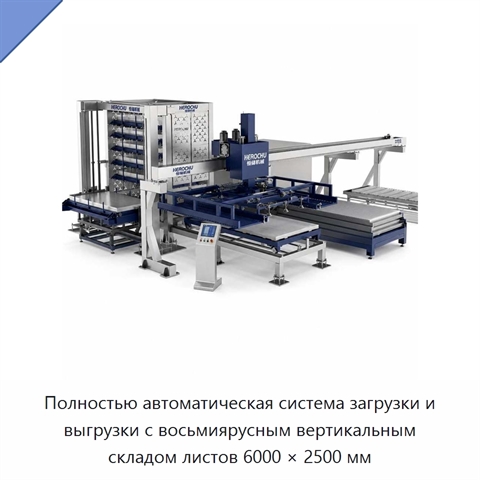
Полностью автоматическая система загрузки и выгрузки с восьмиярусным вертикальным складом листов 6000 × 2500 мм
Модель: УЛИ-95(7Ф)
Полностью автоматическая система загрузки и выгрузки обслуживает одновременно два волоконно-лазерных станка высокой мощности для резки листового материала. Материал подаётся из единого централизованного вертикального склада с восьмиярусной конструкцией. Каждый ярус выдерживает нагрузку до 5000 кг, а