Артикул: 313-876 Модель: БФЮ-78(5Т) Секция: Дополнительная

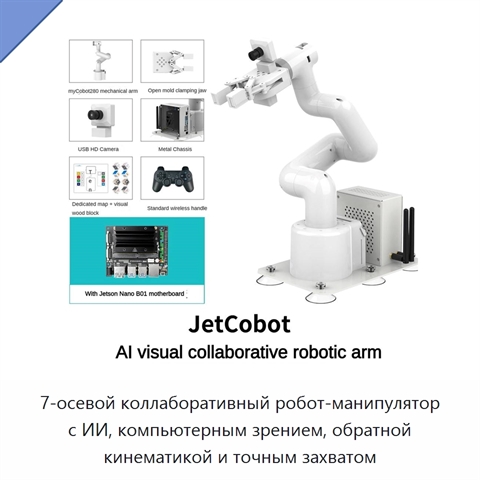
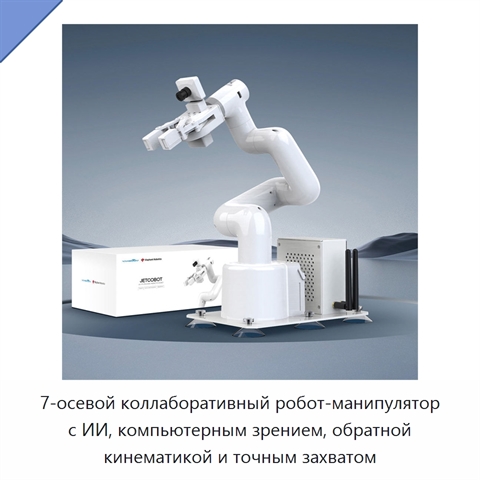
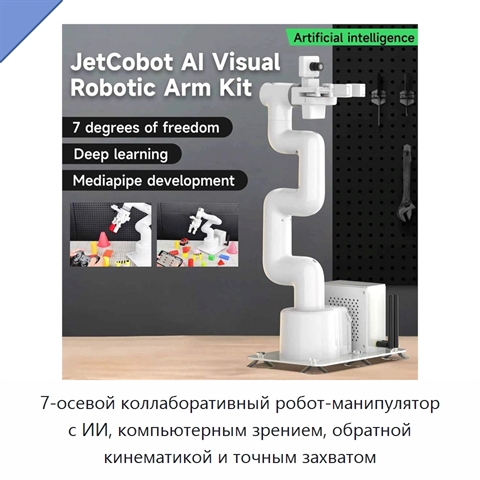
7-осевой коллаборативный робот-манипулятор с ИИ, компьютерным зрением, обратной кинематикой и точным захватом

Коллаборативный робот-манипулятор имеет семь осей, поддерживает компьютерное зрение, обратную кинематику и точный захват, а также используется в образовательных задачах. Габариты составляют 32 × 19,2 × 49,3, масса — 2,3, напряжение — 12 В. *

*) Формулировки описания принадлежат зарубежному производителю и приведены без изменений. Инженеры отдела 91Т уже поставили в план техническую и стилистическую редактуру описания. В ближайшее время мы пересмотрим характеристики и терминологию, проверим технические детали и доработаем текст описания БФЮ-78(5Т), чтобы он отвечал на большинство вопросов и ясно раскрывал назначение и возможности оборудования. Хотите получить ответ быстрее — задайте вопрос сейчас же.

Наименование производителяJetCobot AI Vision Collaborative Robotic Arm 7-Axis Inverse Kinematics Precision Grasping ROS Education Jetson Nano B01
Задать вопрос Искать на Baidu

Какую задачу решает коллаборативный робот-манипулятор

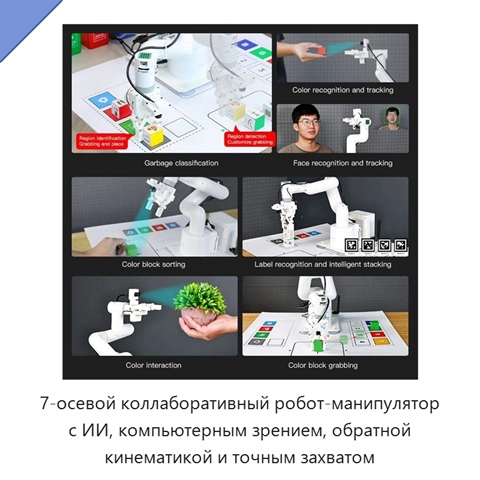
Коллаборативный робот-манипулятор используют в образовательных задачах для изучения компьютерного зрения, обратной кинематики и выполнения операций точного захвата.
Точный захват

Характеристики БФЮ-78(5Т)

Модель (по базе 91Т)БФЮ-78(5Т)
Габариты (Д × Ш × В)32 × 19,2 × 49,3
Мощность(Вт)--
Напряжение12 В
Масса2,3
Коллаборативный робот-манипулятор - гибкость поставки.
Каждый проект по-своему уникален, и мы это понимаем. Именно поэтому по запросу мы можем обсудить корректировку технических характеристик, типоразмеров и комплектации БФЮ-78(5Т) под условия применения (на базе производителя-оригинала или нашего завода в России).

Данные проверены на актуальность: 29.08.26

Информация о производителе и характеристиках подтверждена.

Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
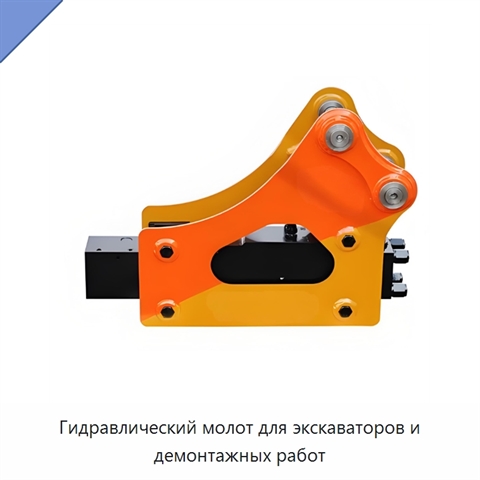
Гидравлический молот для экскаваторов и демонтажных работ+4 фото

Гидравлический молот для экскаваторов и демонтажных работ
Модель: УЖХ-89(7Н)
Гидравлический молот для экскаватора предназначен для выполнения демонтажных работ. Его конструкция изготовлена из стали, рассчитанной на тяжёлые нагрузки. Молот применяется на строительных площадках, в том числе при дорожных и горнодобывающих работах. Гидравлическая система обеспечивает плавное упр
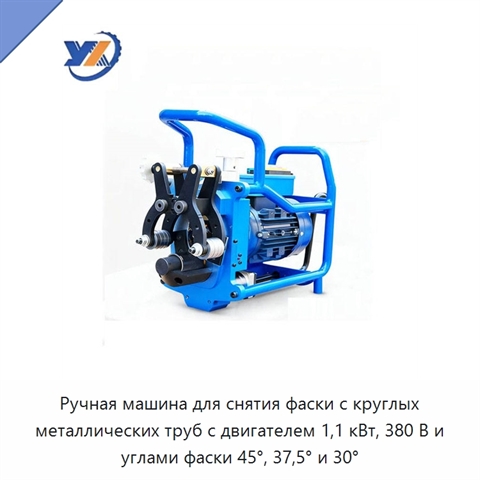
Ручная машина для снятия фаски с круглых металлических труб с двигателем 1,1 кВт, 380 В и углами фаски 45°, 37,5° и 30°+4 фото

Ручная машина для снятия фаски с круглых металлических труб с двигателем 1,1 кВт, 380 В и углами фаски 45°, 37,5° и 30°
Модель: БВЕ-57(2Ф)
Ручная машина предназначена для снятия фаски с круглых металлических труб. Она оснащена двигателем мощностью 1,1 кВт и рассчитана на напряжение 380 В. Для обработки предусмотрены углы фаски 45°, 37,5° и 30°.
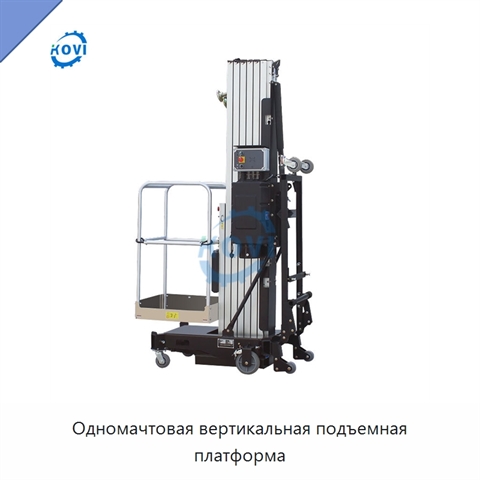
Одномачтовая вертикальная подъемная платформа+5 фото

Одномачтовая вертикальная подъемная платформа
Модель: РТИ-41(4Ф)
Рабочая площадка изготовлена из алюминиевого сплава, ее размер составляет 0,67 × 0,66 м. В конструкции предусмотрены блокировка выносных опор, цепная система самовыравнивания и пузырьковый уровень. Для управления используется переключатель с удержанием. Аварийное оснащение включает кнопку аварийной
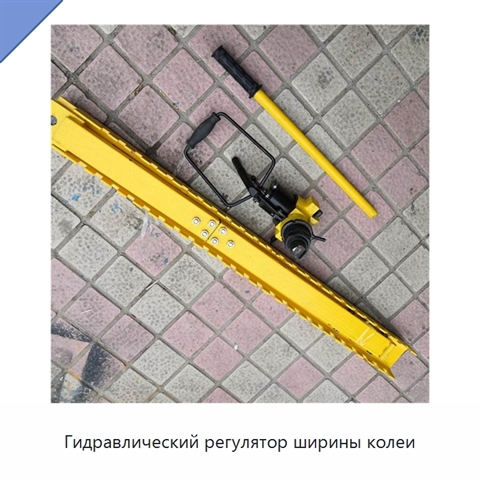
Гидравлический регулятор ширины колеи+3 фото

Гидравлический регулятор ширины колеи

Модель: МХЯ-57(2Э)
Гидравлический регулятор ширины колеи предназначен для изменения ширины колеи путём регулирующего перемещения. При работе опорный механизм проводят под нижней частью двух стальных рельсов. Один конец опорного механизма зажимают на одном рельсе, а гидравлический рабочий механизм размещают с внутренне