

Артикул: 355-344
Модель: СЯК-57(7И)
Секция: Дополнительная
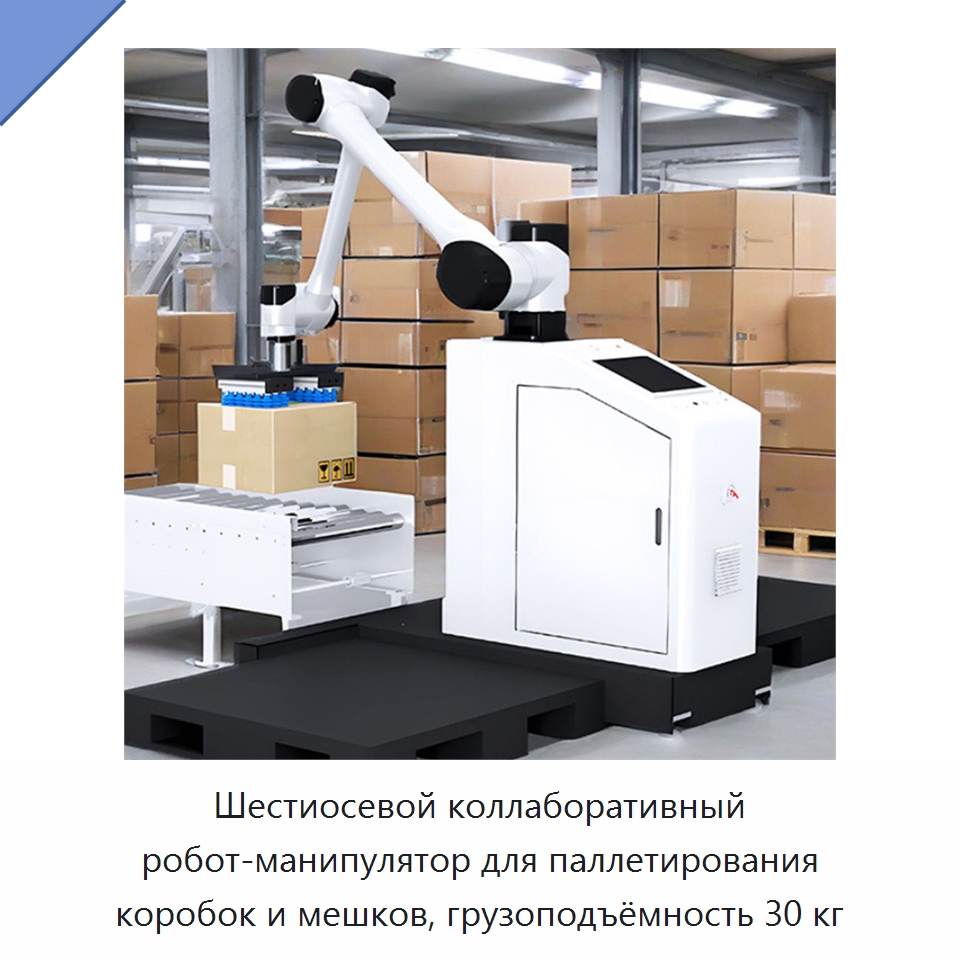
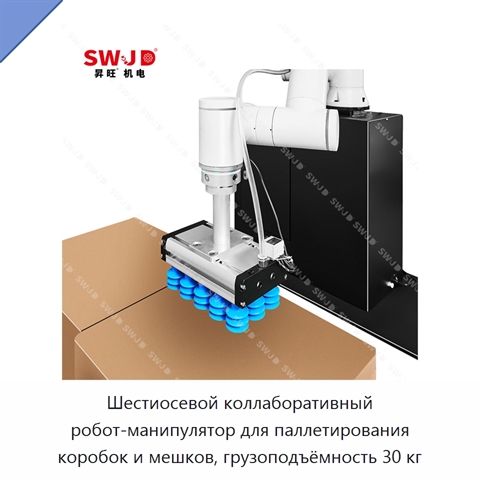
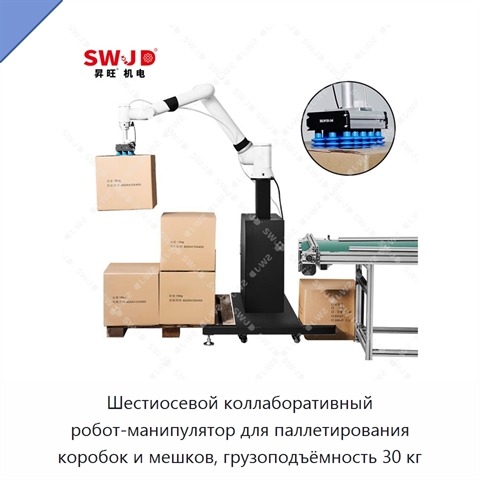
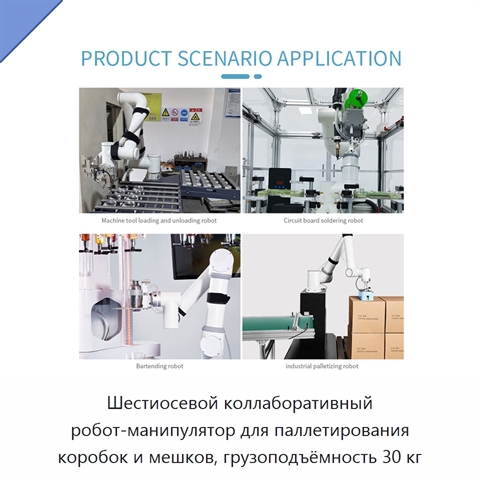
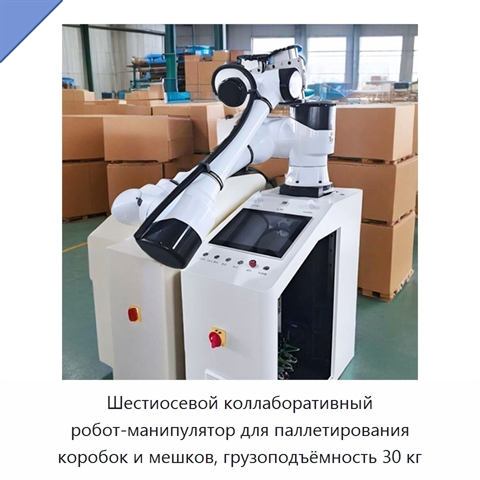
Шестиосевой коллаборативный робот-манипулятор для паллетирования коробок и мешков, грузоподъёмность 30 кг
Шестиосевой коллаборативный робот-манипулятор с шестью вращательными сочленениями предназначен для паллетирования коробок и мешков. Грузоподъёмность составляет 30 кг, рабочая досягаемость — 1700 мм, а повторяемость позиционирования — ±0,1 мм. Производительность при укладке достигает 8–10 коробок в минуту. Манипулятор может работать с коробками разных размеров и массы, а также поддерживает различные схемы укладки. Степень защиты робота — IP54; монтаж допускается в любой ориентации. Для инструмента предусмотрено питание напряжением 220 или 240 В. Масса изделия составляет 500 кг, материал конструкции — сталь. Пользовательский интерфейс поддерживает быстрое обучение и переключение схем паллетирования. Для начала эксплуатации требуется минимальная подготовка оператора. Стабильная конструкция рассчитана на непрерывную работу в тяжёлых условиях.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор для паллетирования
Шестиосевой коллаборативный робот-манипулятор для паллетирования используется для укладки коробок и мешков по различным схемам.
Характеристики СЯК-57(7И)
Модель (по базе 91Т)СЯК-57(7И)
Совместимый тип продуктазахваты, датчики, конвейеры, системы технического зрения, концевые исполнительные устройства, многоцелевые роботы
Основные компонентыПЛК, двигатель, система загрузки, система работы в течение всего дня, система авторизации зависимостей, основная рама, система значений
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)2500–3300 Вт, 4 кВт
Напряжение220 В, 240
Коллаборативный робот-манипулятор для паллетирования - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации СЯК-57(7И) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации СЯК-57(7И) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Дата последней проверки актуальности информации: 02.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Коллаборативный робот-манипулятор для паллетирования, также смотрели:
 +5 фото
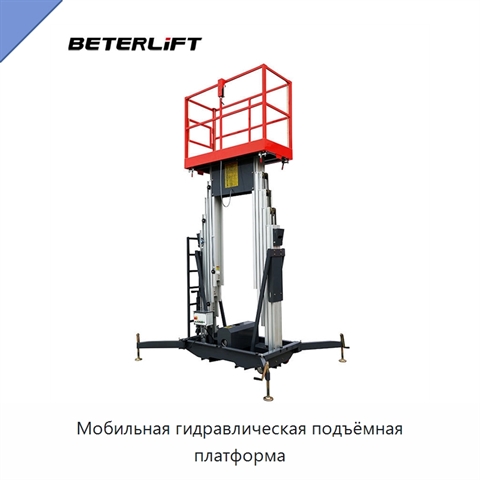
Мобильная гидравлическая подъёмная платформа
Модель: РТЭ-79(2У)
Изделие выполнено в двухмачтовом исполнении с телескопической лестницей и обеспечивает подъём на высоту 11 м. Допустимая нагрузка составляет 200 кг, материал конструкции — алюминиевый сплав.
 +3 фото
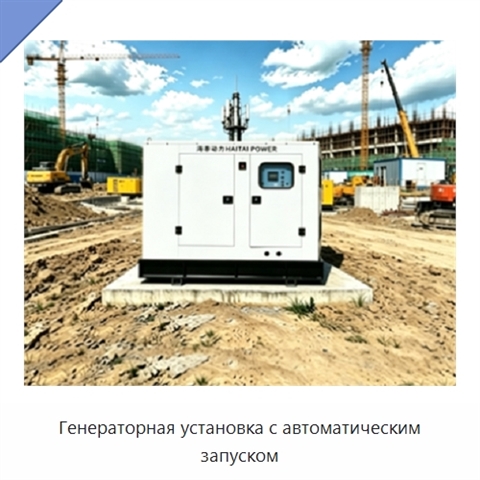
Генераторная установка с автоматическим запуском
Модель: ТИХ-18(5М)
Генераторная установка поддерживает автоматический запуск и оснащается контроллером для управления автоматическим вводом резерва. Предусмотрены варианты с воздушной или водяной системой охлаждения. Доступны исполнения с номинальным напряжением 230, 380 или 400 В и номинальным током 40, 50, 180 или 2
 +5 фото
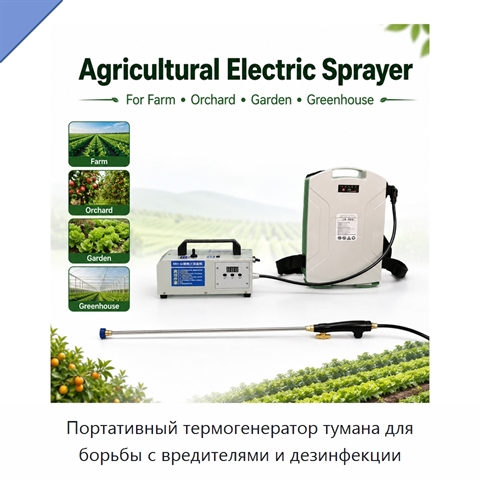
Портативный термогенератор тумана для борьбы с вредителями и дезинфекции
Модель: ФВЕ-25(9П)
Портативный термогенератор тумана предназначен для борьбы с вредителями и проведения дезинфекции. Устройство оснащено насосом, а распылитель имеет курковый тип.
 +4 фото
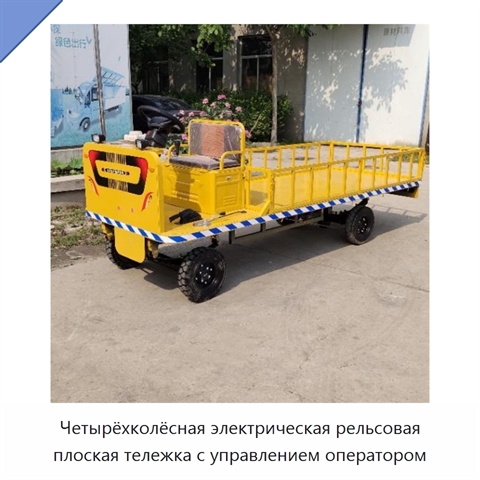
Четырёхколёсная электрическая рельсовая плоская тележка с управлением оператором
Модель: ВЭП-47(4Э)
Рельсовая плоская тележка с четырьмя колёсами предназначена для перевозки материалов и рассчитана на управление оператором. Электрическое исполнение рассчитано на напряжение 220 В или 380 В; мощность составляет 3 кВт. Четырёхколёсная конструкция обеспечивает устойчивость и плавное перемещение по рел