Артикул: 413-442
Модель: ЛИМ-55(9П)
Секция: Дополнительная
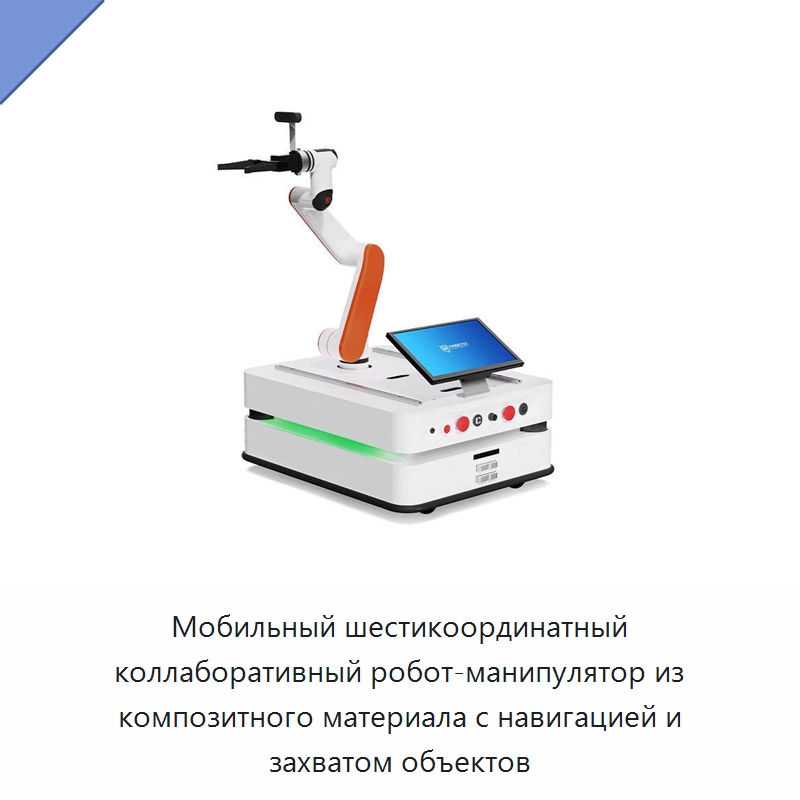
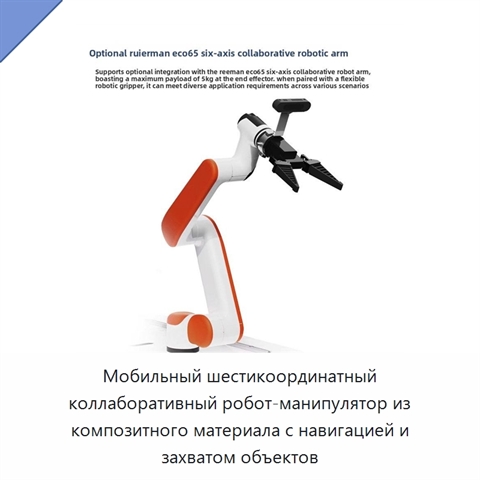
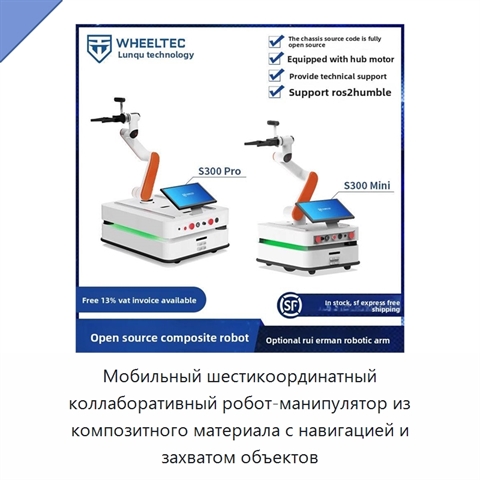
Мобильный шестикоординатный коллаборативный робот-манипулятор из композитного материала с навигацией и захватом объектов
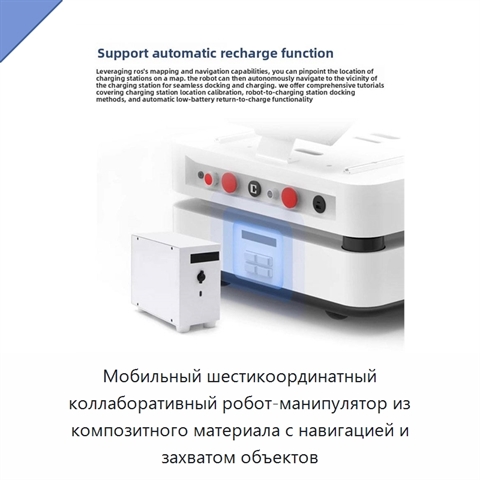
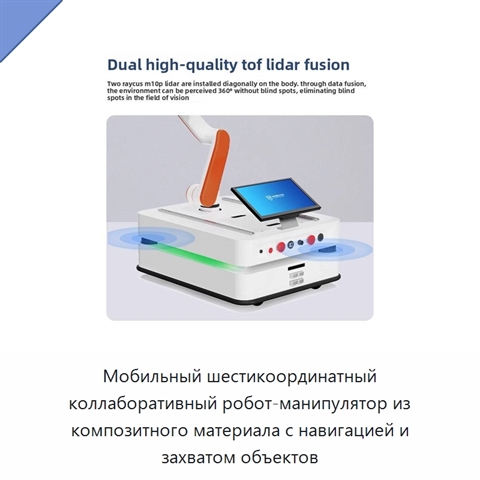
Мобильный шестикоординатный коллаборативный робот-манипулятор рассчитан на точные совместные движения и работу с различными объектами. Шесть осей обеспечивают пространственное перемещение манипулятора, а функция мобильного захвата позволяет точно брать и перемещать предметы. Навигационная система интегрируется с программными системами управления для автоматизации перемещений и рабочих операций. Открытый исходный код доступен для настройки программной части и дальнейшей разработки сообществом. Конструкция из прочного и лёгкого композитного материала сочетает небольшую массу с устойчивостью к рабочим нагрузкам. Робот совместим с датчиками; одним из компонентов конструкции является подшипник.
Задать вопрос Искать на Baidu
Какую задачу решает шестикоординатный коллаборативный робот-манипулятор
Шестикоординатный коллаборативный робот-манипулятор применяется для точного мобильного захвата и перемещения различных объектов с автоматизированной навигацией.
Характеристики ЛИМ-55(9П)
Модель (по базе 91Т)ЛИМ-55(9П)
Совместимый тип продуктадатчики
Основные компонентыподшипник
Материалкомпозит
Шестикоординатный коллаборативный робот-манипулятор - гибкость поставки.
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЛИМ-55(9П) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Нам известно, что каждый проект имеет свою специфику. Поэтому мы готовы рассмотреть адаптацию технических характеристик, типоразмеров и комплектации ЛИМ-55(9П) под ваши конкретные условия (силами исходного производителя либо нашего производства в России).
Дата последней проверки актуальности информации: 09.09.26
Производитель и технические характеристики подтверждены.
Люди, которые искали Шестикоординатный коллаборативный робот-манипулятор, также смотрели:
 +4 фото
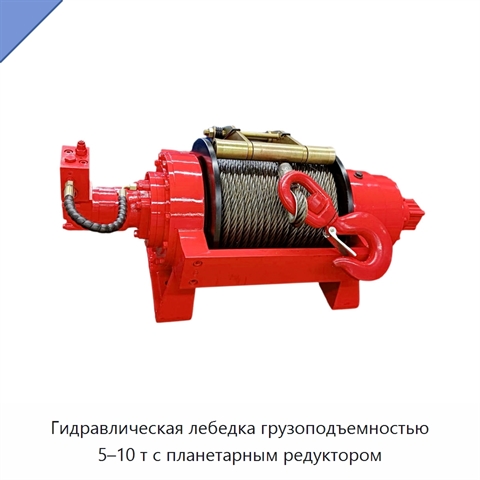
Гидравлическая лебедка грузоподъемностью 5–10 т с планетарным редуктором
Модель: УВЯ-18(4В)
Лебедка оснащена планетарным редуктором и стальным канатом диаметром 16 мм. Диапазон грузоподъемности составляет 5–10 т, максимальная высота подъема — 30 м. Материал конструкции — сталь.
 +2 фото
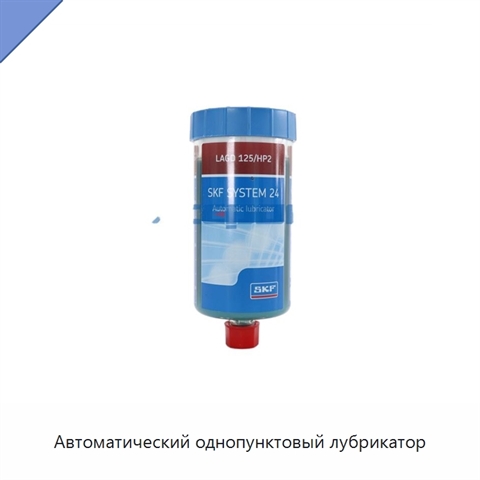
Автоматический однопунктовый лубрикатор
Модель: ГПУ-45(9С)
Автоматический однопунктовый лубрикатор поставляется готовым к использованию и заполненным смазочным материалом. Активация и настройка времени выполняются без инструмента, поэтому расход можно точно регулировать. Период дозирования настраивается в диапазоне от 1 до 12 месяцев; подачу можно остановит
 +5 фото
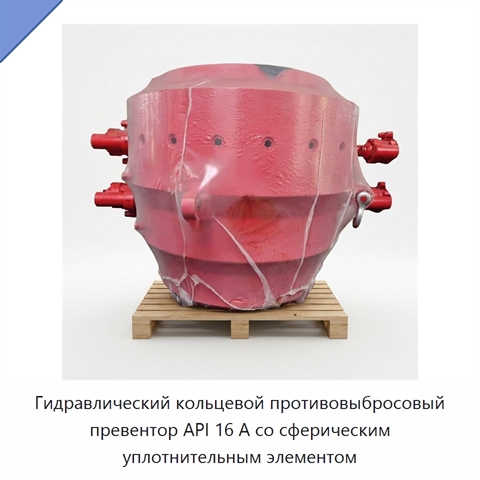
Гидравлический кольцевой противовыбросовый превентор API 16 А со сферическим уплотнительным элементом
Модель: КРА-81(7Б)
Гидравлический кольцевой противовыбросовый превентор API 16 А оснащён сферическим уплотнительным элементом и используется для герметизации скважины в области устья. Внутренний резиновый сердечник при выполнении этой операции перемещается к центру устья, обеспечивая формирование уплотнения. Для функц
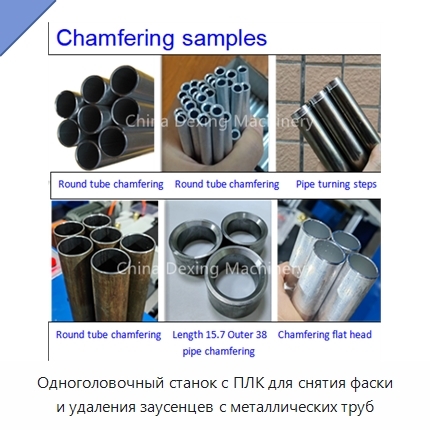
Одноголовочный станок с ПЛК для снятия фаски и удаления заусенцев с металлических труб
Модель: ФЯБ-95(4Ш)
Одноголовочный станок выполняет снятие фаски и удаление заусенцев при обработке металлических труб и пластин из подшипниковой стали. Управление осуществляется с помощью ПЛК, рабочее напряжение составляет 380 В. Автоматический зажим обеспечивает надёжную фиксацию и быструю установку трубы перед обраб