

Специальные промышленные роботы
Товары
 +5 фото
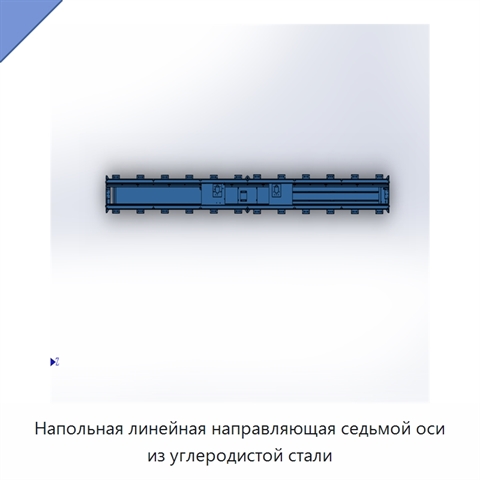
Напольная линейная направляющая седьмой оси из углеродистой стали
Модель: НИТ-59(2Ф)
Напольная линейная направляющая седьмой оси имеет полузащищённое исполнение. Длина хода настраивается под потребности заказчика. Регулируемые анкерные болты позволяют выполнять точную установку на неровных поверхностях. Концевые выключатели и механические предохранительные ограничители повышают безо
 +4 фото
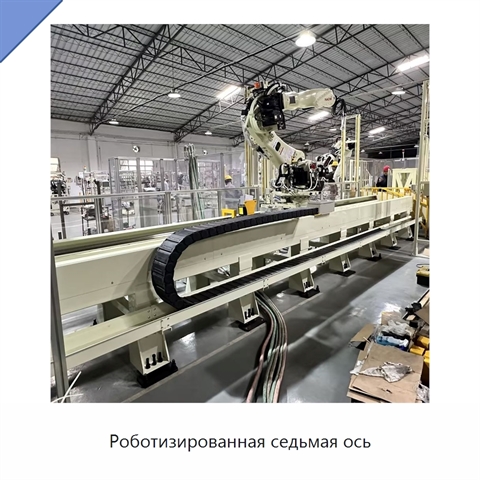
Роботизированная седьмая ось
Модель: ШРЕ-58(5У)
Роботизированная седьмая ось выполнена в виде напольного рельса для робота. Длина перемещения настраивается под конкретную конфигурацию, поэтому изделие может быть адаптировано к требуемому рабочему ходу. Конструкция имеет нестандартное исполнение и рассчитана на эксплуатацию в условиях высоких нагр
 +5 фото
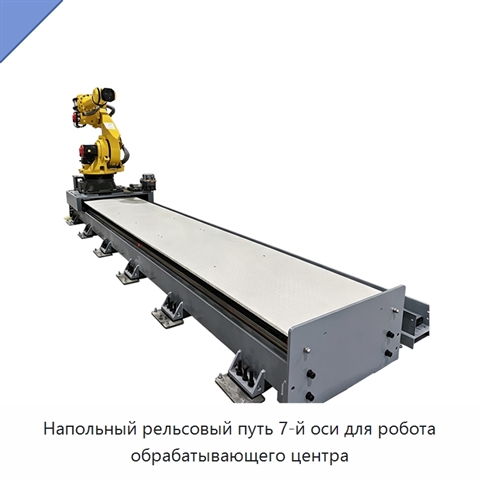
Напольный рельсовый путь 7-й оси для робота обрабатывающего центра
Модель: РГИ-41(1Е)
Напольный рельсовый путь 7-й оси обеспечивает высокоточное линейное перемещение робота, поддерживая точность и эффективность работы при обработке деталей сложной формы. Изделие предназначено для изготовления деталей на станках с ЧПУ. Рельсовая конструкция служит направляющей для движения роботизиров
 +5 фото
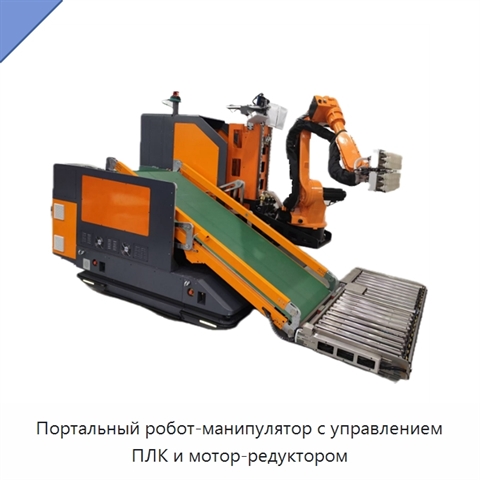
Портальный робот-манипулятор с управлением ПЛК и мотор-редуктором
Модель: ХЖЮ-82(9Ф)
Робот-манипулятор оснащён седьмой осью, ход которой можно расширять в соответствии с потребностями заказчика. Установка выполняется на полу с помощью регулируемых анкерных болтов. Такое крепление ускоряет монтаж и обеспечивает точность на неровных поверхностях, а также в местах, где электрические це
 +5 фото
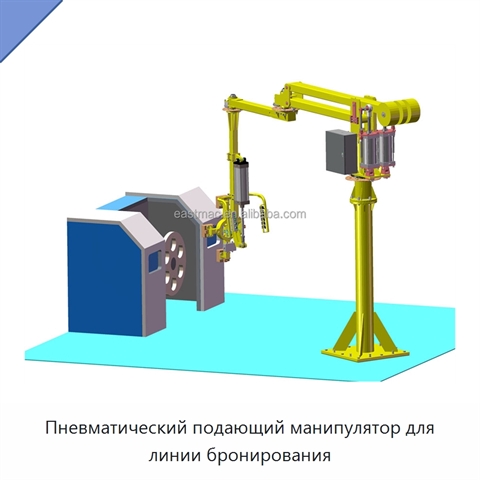
Пневматический подающий манипулятор для линии бронирования
Модель: ЮСУ-54(2И)
Манипулятор выполнен в колонном исполнении с четырехзвенной кинематической схемой. Радиус вращения составляет 2600 мм, ход подъема — 1400 мм, общая высота — 3200 мм. Угол опрокидывания регулируется в диапазоне 0–90°. Рабочий диапазон рассчитан на заготовки диаметром 400–800 мм и максимальную массу 2