

Задача: Размещение объектов
 +5 фото
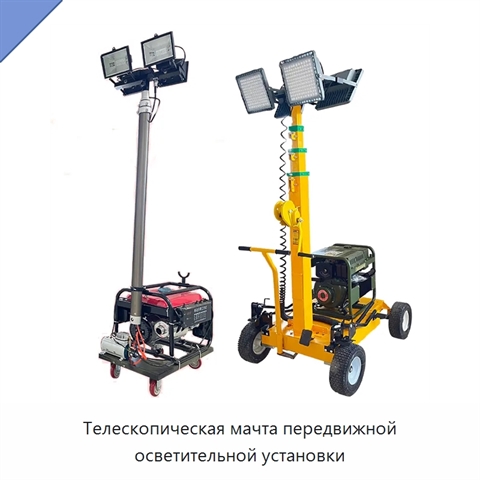
Телескопическая мачта передвижной осветительной установки
 +4 фото
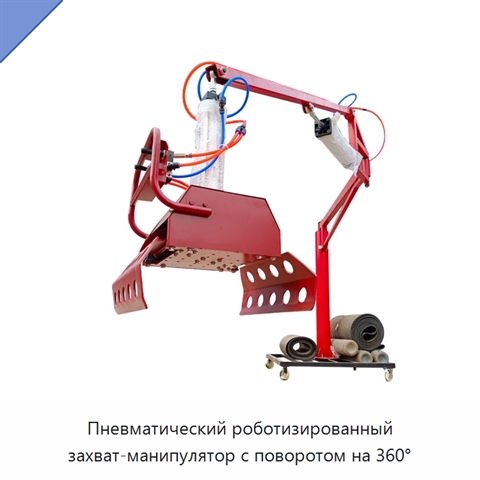
Пневматический роботизированный захват-манипулятор с поворотом на 360°
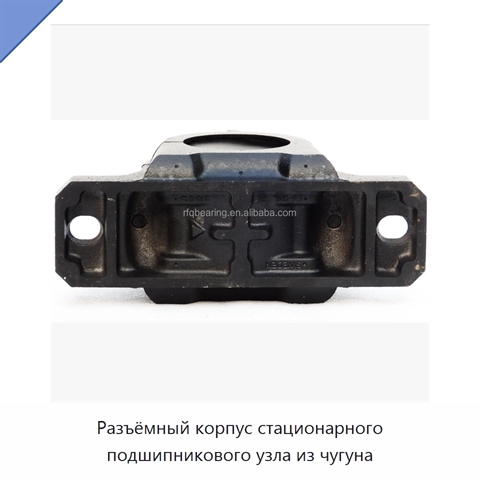
Разъёмный корпус стационарного подшипникового узла из чугуна
 +4 фото
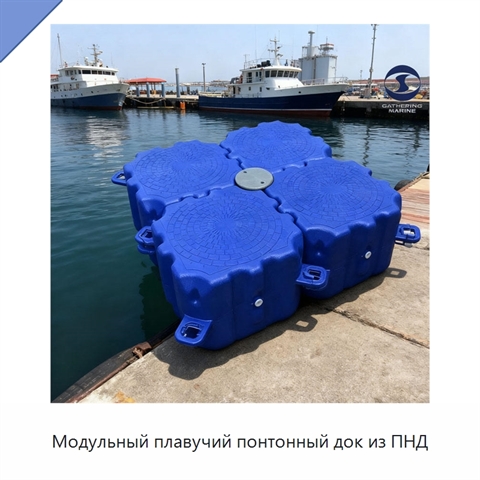
Модульный плавучий понтонный док из ПНД
 +5 фото
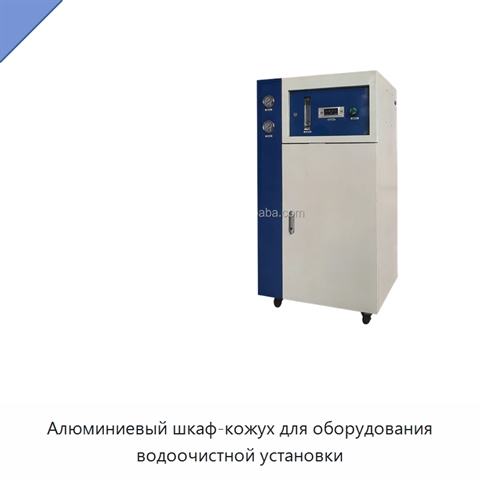
Алюминиевый шкаф-кожух для оборудования водоочистной установки
 +5 фото
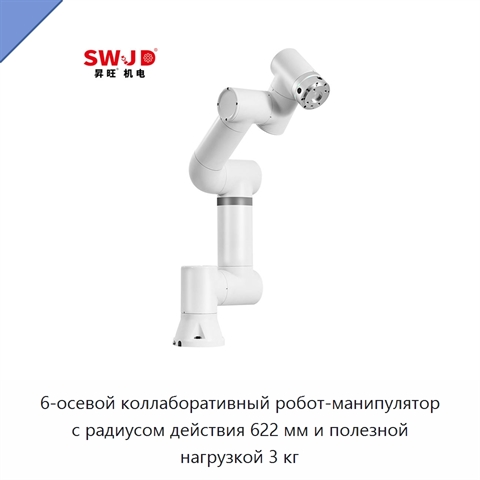
6-осевой коллаборативный робот-манипулятор с радиусом действия 622 мм и полезной нагрузкой 3 кг
 +5 фото
Роботизированная рука для захвата и размещения со встроенной системой технического зрения, программируемым управлением, скоростью 1 м/с и грузоподъёмностью 3 кг
 +5 фото
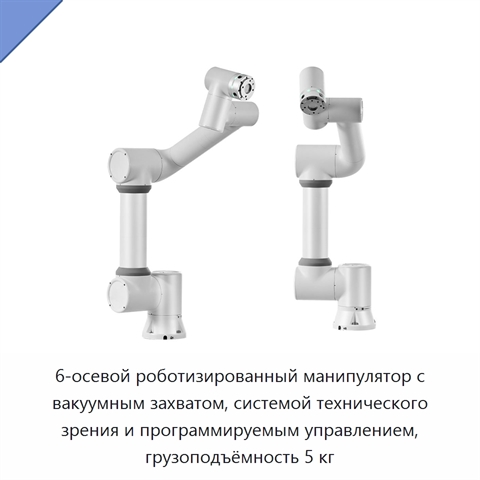
6-осевой роботизированный манипулятор с вакуумным захватом, системой технического зрения и программируемым управлением, грузоподъёмность 5 кг
 +5 фото
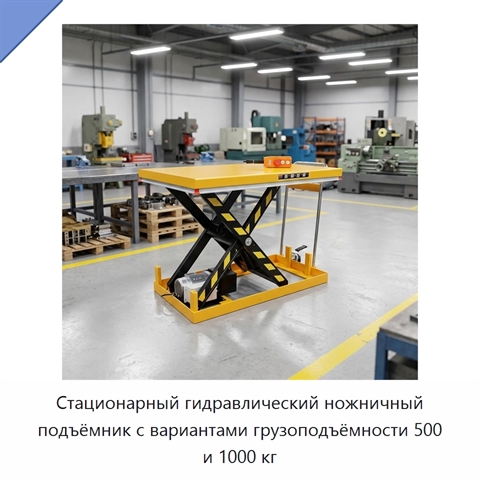
Стационарный гидравлический ножничный подъёмник с вариантами грузоподъёмности 500 и 1000 кг
 +4 фото
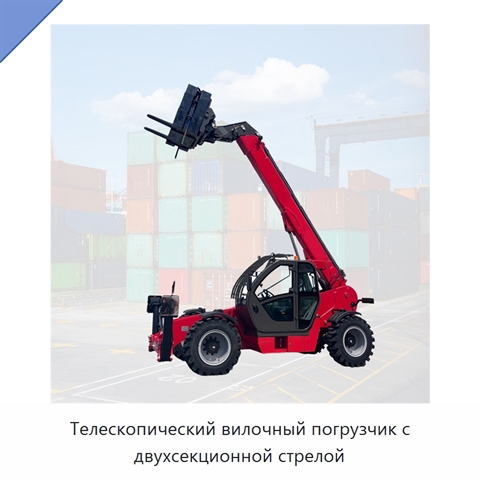
Телескопический вилочный погрузчик с двухсекционной стрелой
 +3 фото
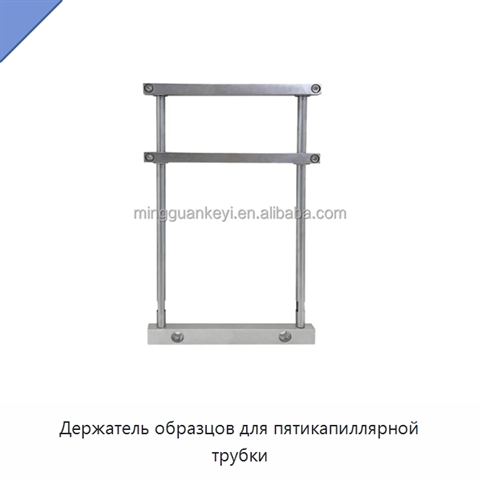
Держатель образцов для пятикапиллярной трубки
 +3 фото
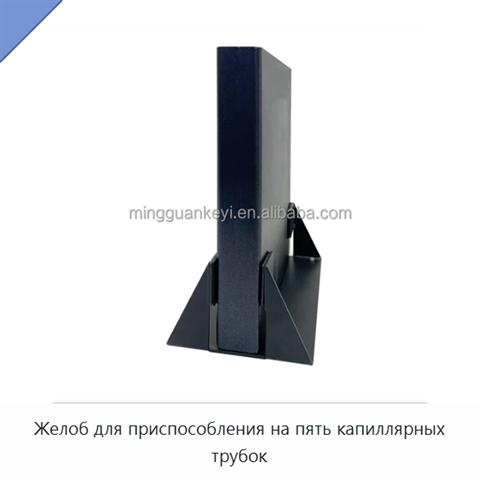
Желоб для приспособления на пять капиллярных трубок
 +2 фото
Лоток с покрытием из ПТФЭ для приспособления с капиллярными трубками
 +2 фото
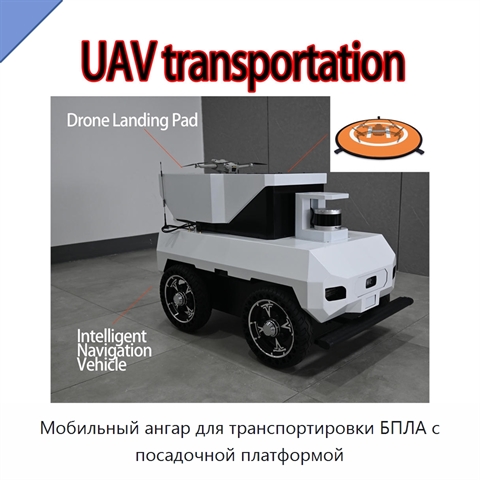
Мобильный ангар для транспортировки БПЛА с посадочной платформой
 +4 фото
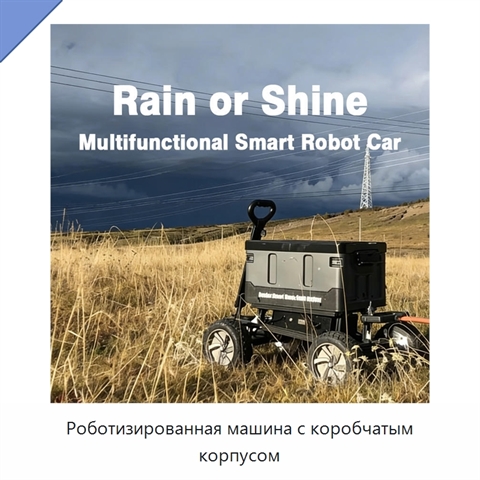
Роботизированная машина с коробчатым корпусом