

Артикул: 355-832
Модель: ЖХЮ-49(7Э)
Секция: Дополнительная
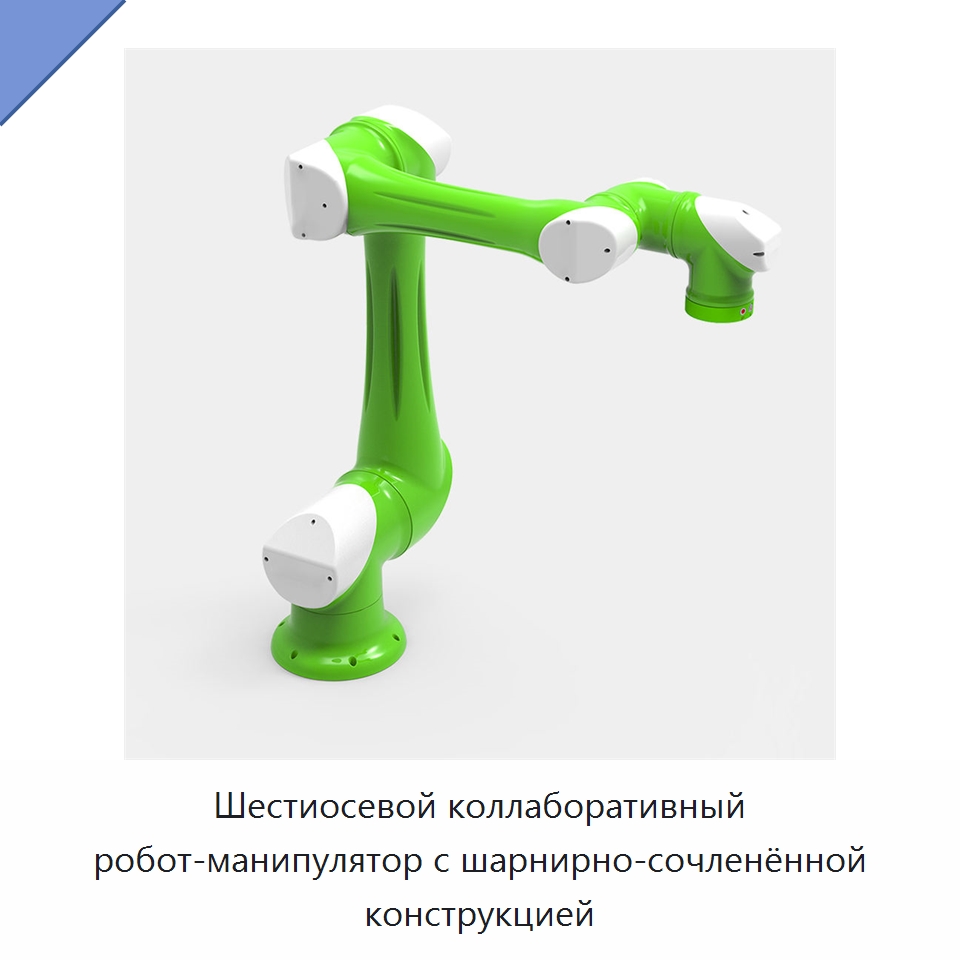
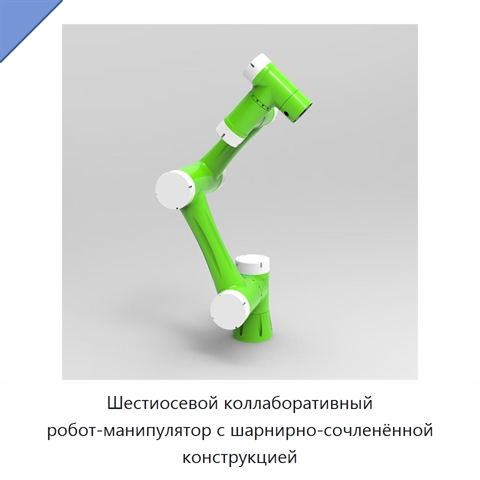
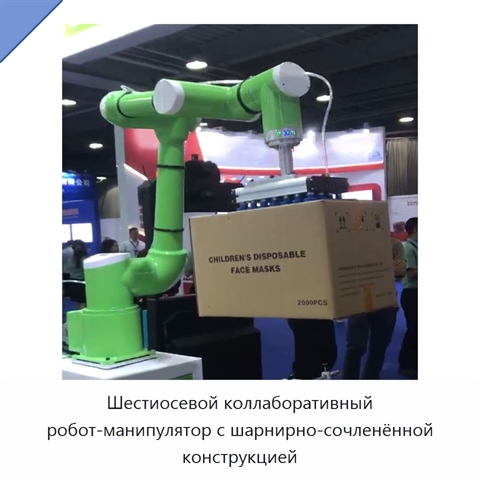
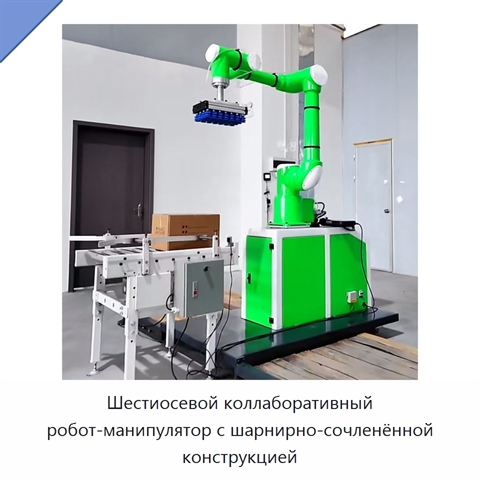
Шестиосевой коллаборативный робот-манипулятор с шарнирно-сочленённой конструкцией
Шестиосевой коллаборативный робот-манипулятор имеет шарнирно-сочленённую конструкцию. Повторяемость составляет ±0,03 мм. Максимальные диапазоны перемещения осей: ось 1 — ±178°, ось 2 — от −88° до +88°, ось 3 — от −88° до +70°, ось 4 — от −190° до +130°, ось 5 — ±360°, ось 6 — ±360°. Максимальная скорость каждой оси составляет 180°/с. Масса изделия — примерно 19 кг. Подключение выполняется через 40-канальный интерфейс ввода-вывода, четырёхканальный аналоговый интерфейс и интерфейс связи. Тип монтажа предусматривает установку на полу, кронштейне или потолке. Допустимая температура окружающей среды составляет от 5 до 45 °C.
Задать вопрос Искать на Baidu
Какую задачу решает коллаборативный робот-манипулятор
Шестиосевой коллаборативный робот-манипулятор предназначен для промышленного применения с возможностью установки на полу, кронштейне или потолке.
Характеристики ЖХЮ-49(7Э)
Модель (по базе 91Т)ЖХЮ-49(7Э)
Совместимый тип продуктасистемы технического зрения, концевые исполнительные устройства, захваты
Основные компонентыПЛК, двигатель, мотор, подшипник, редуктор, зубчатое колесо
Мощность(Вт)2 кВт
Напряжение380 В, 220 В
Коллаборативный робот-манипулятор - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ЖХЮ-49(7Э) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации ЖХЮ-49(7Э) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).
Информация проверена на актуальность: 02.09.26
Сведения о производителе и характеристиках актуальны.
Люди, которые искали Коллаборативный робот-манипулятор, также смотрели:
 +5 фото
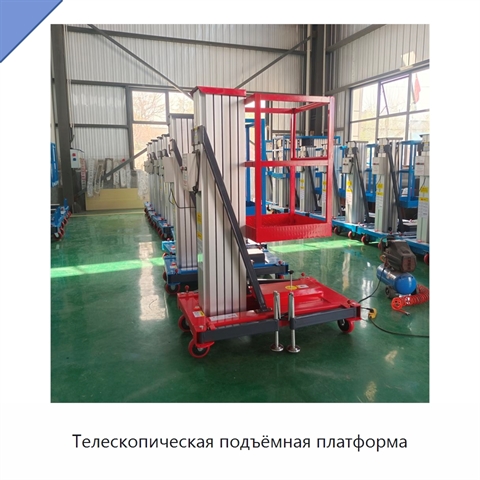
Телескопическая подъёмная платформа
Модель: ХЕГ-72(7В)
Электрическая гидравлическая телескопическая платформа с одномачтовой конструкцией выполнена из алюминиевого сплава. Скорость подъёма и опускания составляет 4–6 м/мин.
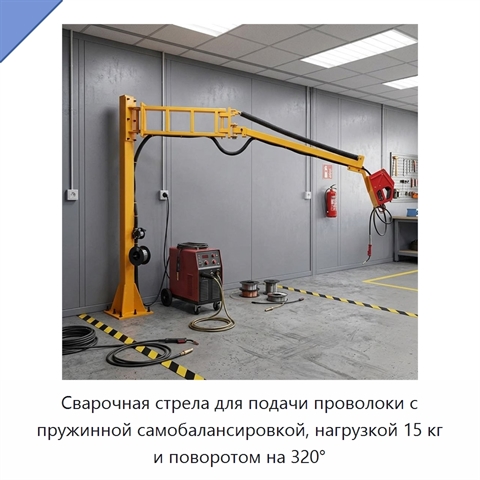
Сварочная стрела для подачи проволоки с пружинной самобалансировкой, нагрузкой 15 кг и поворотом на 320°
Модель: ПЮК-41(9Е)
Сварочная стрела выполнена из металла и представляет собой пружинный самобалансирующийся кронштейн для механизма подачи проволоки. Конструкция рассчитана на нагрузку 15 кг и обеспечивает поворот на 320°. Изделие предназначено для вспомогательных сварочных операций в электротехническом производстве и
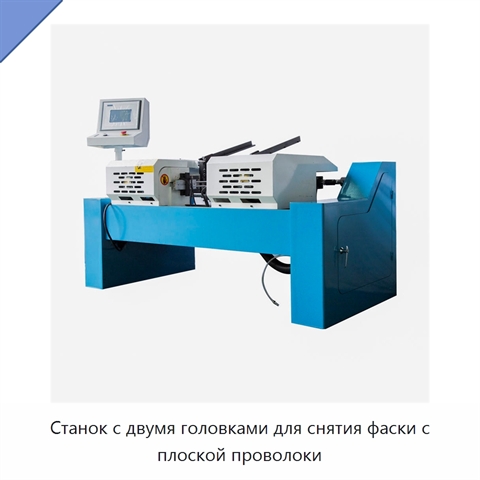
Станок с двумя головками для снятия фаски с плоской проволоки
Модель: ЖЕВ-72(7Е)
Станок работает в автоматическом режиме.
 +3 фото
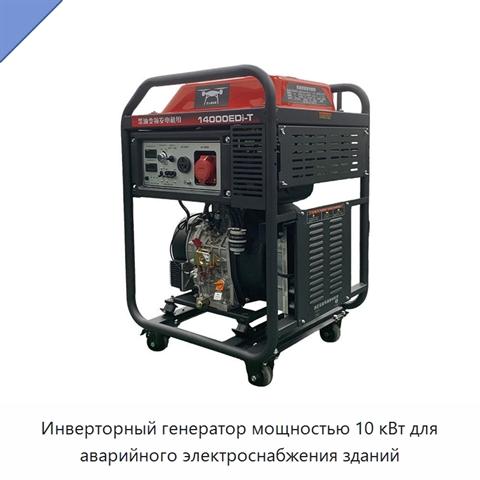
Инверторный генератор мощностью 10 кВт для аварийного электроснабжения зданий
Модель: МВЭ-71(7Э)
Инверторный генератор мощностью 10 кВт предназначен для аварийного электроснабжения зданий при наружной эксплуатации. Предусмотрено переменно-частотное исполнение.