


Артикул: 355-221
Модель: ПЖА-41(4И)
Секция: Дополнительная
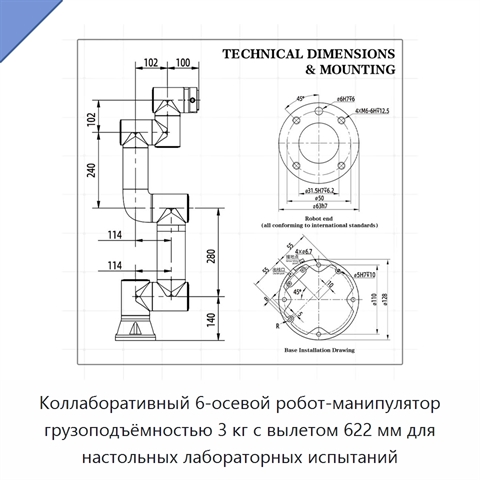
Коллаборативный 6-осевой робот-манипулятор грузоподъёмностью 3 кг с вылетом 622 мм для настольных лабораторных испытаний
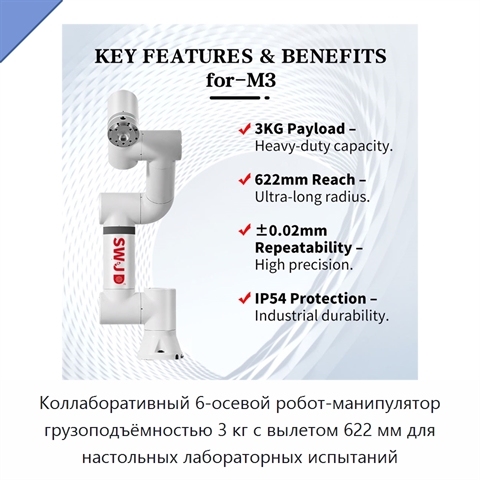
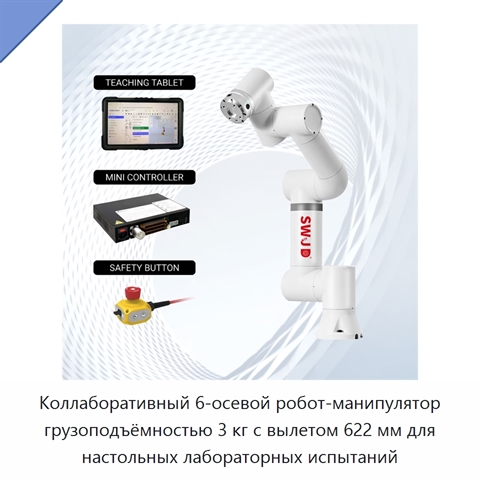
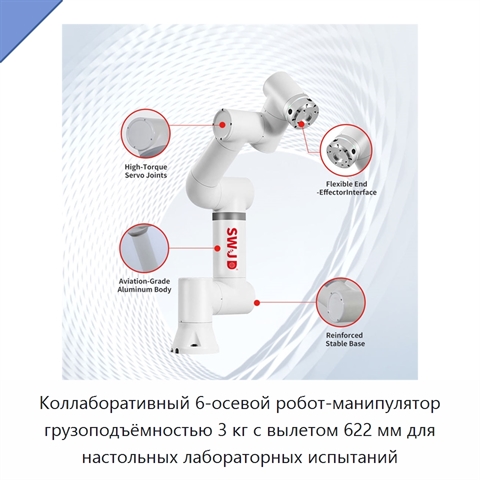
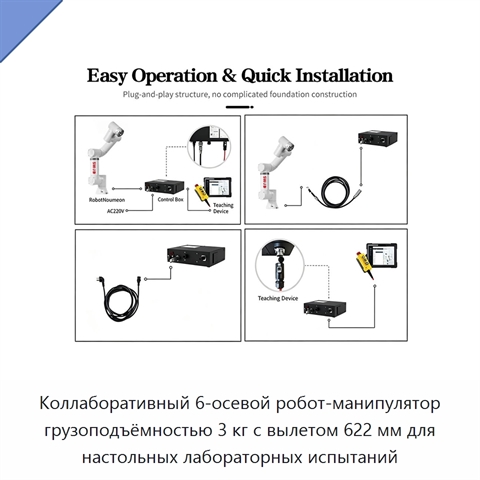
Коллаборативный робот-манипулятор имеет лёгкую конструкцию и компактное исполнение, экономящее рабочее пространство. Интерфейс с быстрым подключением позволяет развернуть изделие за несколько часов. Чувствительное обнаружение столкновений поддерживает безопасное взаимодействие человека и робота без ограждения. Графический веб-интерфейс упрощает программирование сложных роботизированных задач. Для управления предусмотрен пульт обучения с диагональю 256,54 мм или мобильный терминал с веб-приложением. Повторяемость позиционирования составляет ±0,03 мм по стандарту ISO 9283. Типичная скорость составляет 1 м/с. Степень защиты — IP54; исполнения IP64 и IP65 доступны дополнительно. Монтаж возможен в любой ориентации. Для инструмента предусмотрено питание 24 В/1,5 А. Порты ввода-вывода включают два цифровых входа, два цифровых выхода, один аналоговый вход и один аналоговый выход. Масса изделия не превышает 40 кг. Рабочая температура составляет 0–45 °C, относительная влажность — не более 90 % без конденсации. В конструкции применяются алюминий и сталь.
Задать вопрос Искать на Baidu
Какую задачу решает 6-осевой коллаборативный робот-манипулятор
Коллаборативный робот-манипулятор применяют для автоматической передачи образцов, захвата и дозирования пробирок и реагентов, загрузки и выгрузки приборов, позиционирования при оптическом обнаружении, обработки образцов и калибровки при лабораторных испытаниях.
Характеристики ПЖА-41(4И)
Модель (по базе 91Т)ПЖА-41(4И)
Совместимый тип продуктазахваты, системы технического зрения, концевые исполнительные устройства, многофункциональные роботы
Основные компонентымотор, двигатель, редуктор
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)1 кВт
Напряжение220 В, 110 В
6-осевой коллаборативный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ПЖА-41(4И) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ПЖА-41(4И) под конкретные условия применения (силами первого производителя или силами нашего завода в России).
Дата актуализации информации: 01.09.26
Производитель и параметры оборудования проверены.
Люди, которые искали 6-осевой коллаборативный робот-манипулятор, также смотрели:
 +5 фото
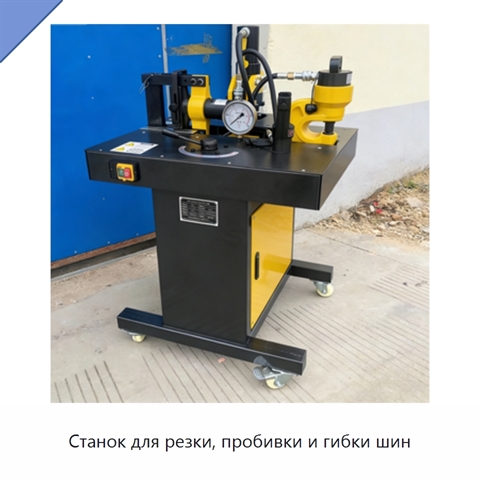
Станок для резки, пробивки и гибки шин
Модель: ПТЭ-48(2Х)
Станок для обработки шин выполнен на прочной раме с пневматическим зажимом. Он рассчитан на установку дисков диаметром до 505 мм. Встроенная система масляного охлаждения продлевает срок службы диска. Фиксированный угол диска обеспечивает высокую точность резки. Управление осуществляется ножной педал
 +5 фото
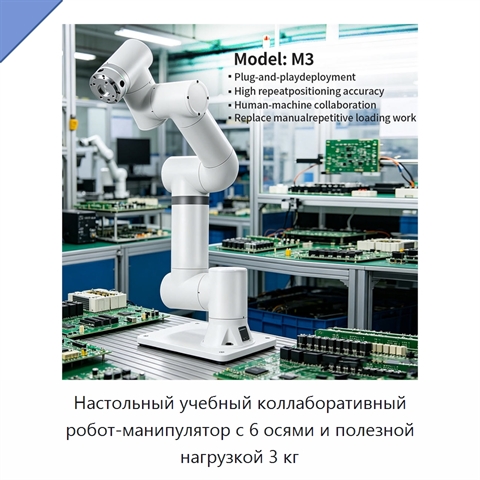
Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг
Модель: СУБ-49(5Г)
Настольный учебный коллаборативный робот-манипулятор выполнен в виде шарнирно-сочленённой роботизированной руки с шестью осями и шестью степенями свободы. Полезная нагрузка составляет 3 кг. Оборудование предназначено для автоматического захвата и размещения, перемещения, паллетирования, высокоточной
 +4 фото
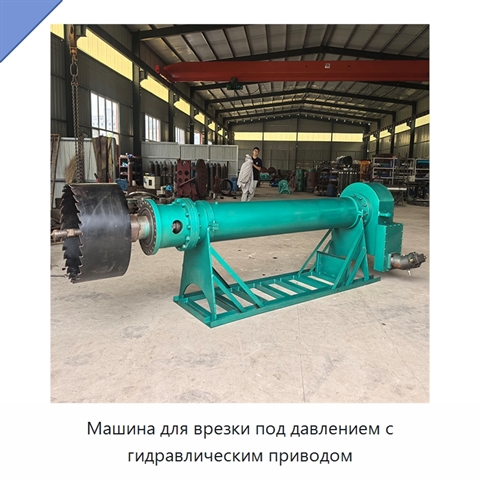
Машина для врезки под давлением с гидравлическим приводом
Модель: РУШ-21(1Л)
Машина для врезки под давлением предназначена для выполнения врезки в диапазоне размеров от 152,4 до 1422,4 мм. Расчётное давление достигает 99,9745 бар. Варианты исполнения имеют максимальное рабочее давление 10 МПа или 6,4 МПа и максимальный ход от 500 до 2800 мм. Рекомендуемая скорость буровой шт
 +5 фото
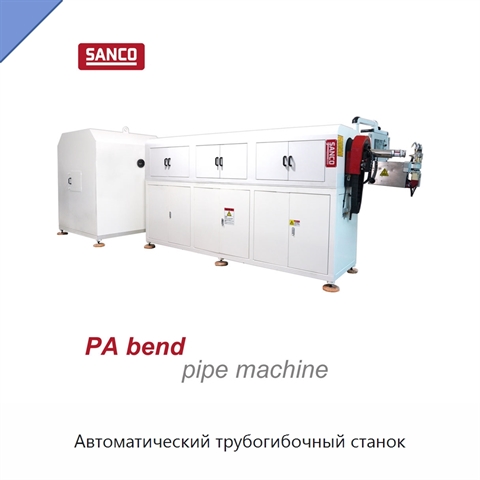
Автоматический трубогибочный станок
Модель: ГУХ-99(2Я)
Станок предназначен для обработки трубного материала из нейлона, полиамида, полипропилена, полиэтилена и поливинилхлорида. Технологическая последовательность включает загрузку трубы, её нагрев, вращение, гибку, охлаждение и резку. Конструкция имеет четыре оси: одна ось предназначена для гибки, одна