Артикул: 123-521 Модель: РФЯ-41(4Г) Секция: Дополнительная

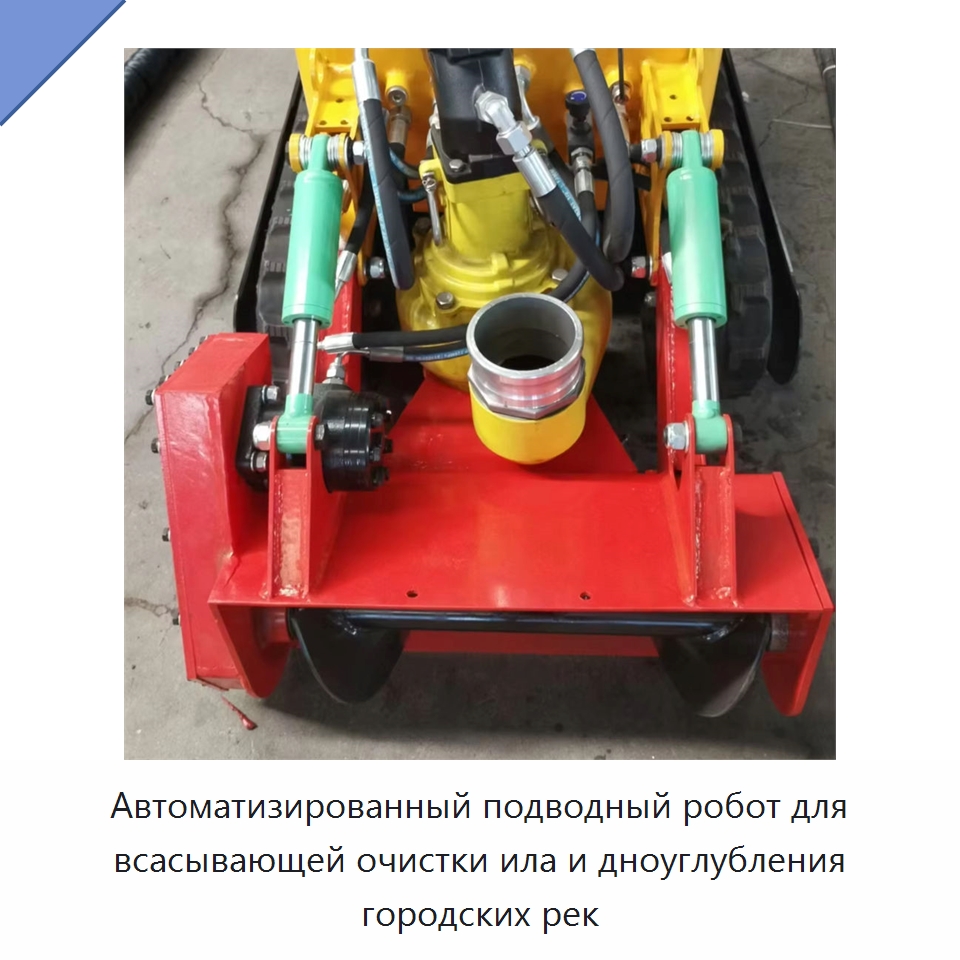
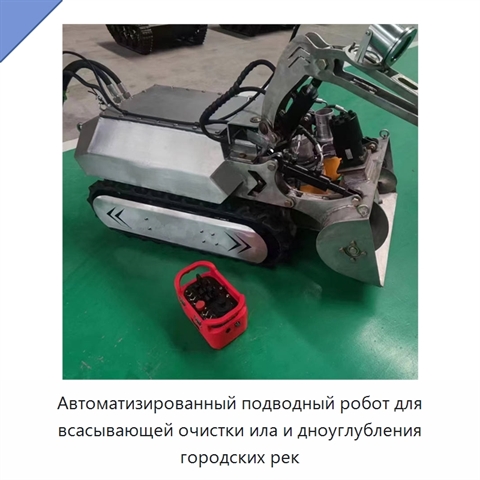
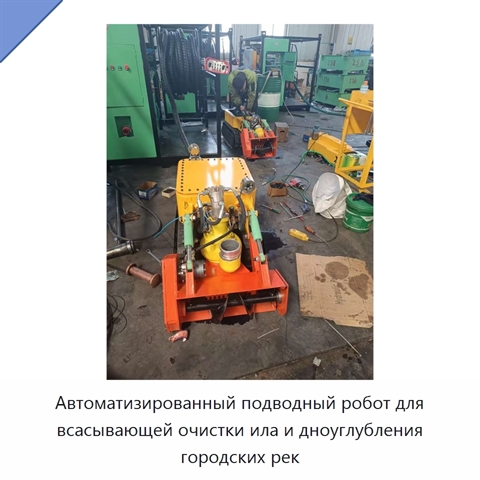
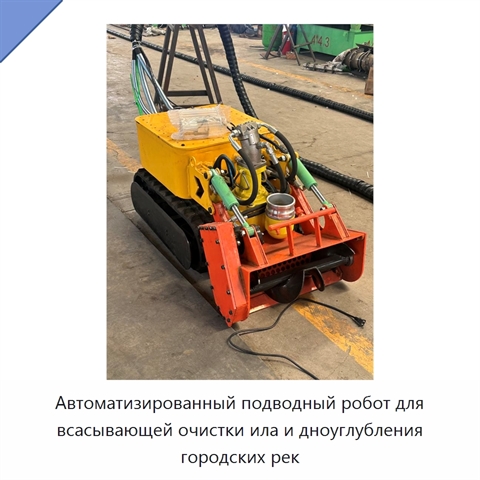
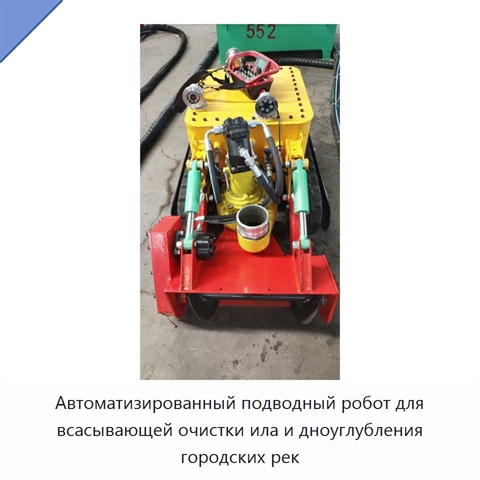
Автоматизированный подводный робот для всасывающей очистки ила и дноуглубления городских рек

Автоматизированный подводный робот предназначен для очистки ила и дноуглубления городских рек. Очистка выполняется методом всасывания. Основные компоненты робота — мотор, двигатель, подшипник, редуктор, сосуд под давлением и шестерня. *

*) Описание представлено так, как его составил иностранный производитель. Отдел 91Т уже запланировал техническую и эстетическую правку этого текста. В ближайшее время мы уточним характеристики и терминологию, проверим технические нюансы и доработаем текст так, чтобы описание РФЯ-41(4Г) отвечало на большинство возникающих вопросов, а назначение оборудования, его возможности и круг решаемых задач стали понятными и доступными. Если не хотите ждать — задайте вопрос прямо сейчас.

Наименование производителяUnderwater Sludge Cleaning Suction Engine Municipal EnvironmentalCustomizable Urban River Dredging Robot Automated
Задать вопрос Искать на Baidu

Какую задачу решает подводный робот для очистки ила

Автоматизированный подводный робот применяется для всасывающей очистки ила и дноуглубления при обслуживании городских рек.

Характеристики РФЯ-41(4Г)

Модель (по базе 91Т)РФЯ-41(4Г)
Основные компонентымотор, двигатель, подшипник, редуктор, мотор, сосуд под давлением, шестерня
Масса (кг)1500, 500
Назначениеочистка ила и дноуглубление городских рек
Способ очисткивсасывание
Тип оборудованияавтоматизированный подводный робот
Подводный робот для очистки ила - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации РФЯ-41(4Г) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).

Дата последней сверки данных: 09.08.26

Производитель и характеристики проверены.

Люди, которые искали Подводный робот для очистки ила, также смотрели:
Электрический станок для автоматической накатки желобов на стальных трубах+5 фото

Электрический станок для автоматической накатки желобов на стальных трубах
Модель: ИСП-72(7Э)
Электрический станок предназначен для роликовой накатки желобов на стальных трубах при обработке трубопроводов. Рабочая операция выполняется автоматически гидравлическим способом; в результате формируется желоб стабильной формы. Максимальный размер обрабатываемой трубы из оцинкованного железа состав
Электрическая канатная таль с тележкой грузоподъёмностью 5, 10 или 15 т для чистых зданий+2 фото

Электрическая канатная таль с тележкой грузоподъёмностью 5, 10 или 15 т для чистых зданий
Модель: ИФЖ-74(7Я)
Электрическая канатная таль оснащена тележкой и рассчитана на грузоподъёмность 5, 10 или 15 т. Скорость подъёма составляет 8/0,8 м/мин. В качестве грузонесущего элемента используется стальной канат диаметром 15 или 13 мм. Материал тали — сталь. Конструкция предназначена для чистых зданий.
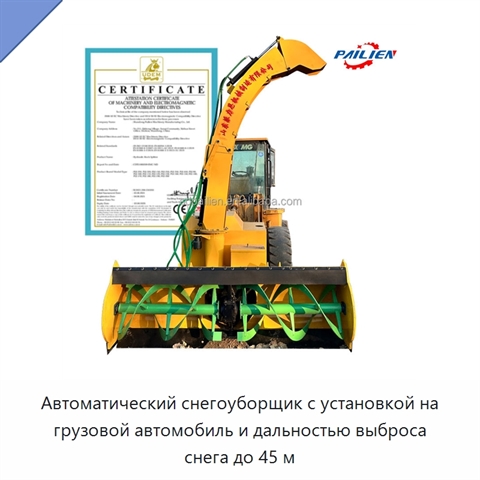
Автоматический снегоуборщик с установкой на грузовой автомобиль и дальностью выброса снега до 45 м+5 фото

Автоматический снегоуборщик с установкой на грузовой автомобиль и дальностью выброса снега до 45 м
Модель: ИГЕ-91(8Х)
Автоматический снегоуборщик устанавливается на грузовой автомобиль и предназначен для расчистки городских дорог, автомагистралей, площадей, парков и территорий аэропортов. Конструкция рассчитана на уборку значительных объёмов снега с крупных городских и дорожных участков. Прочный шнек обеспечивает с
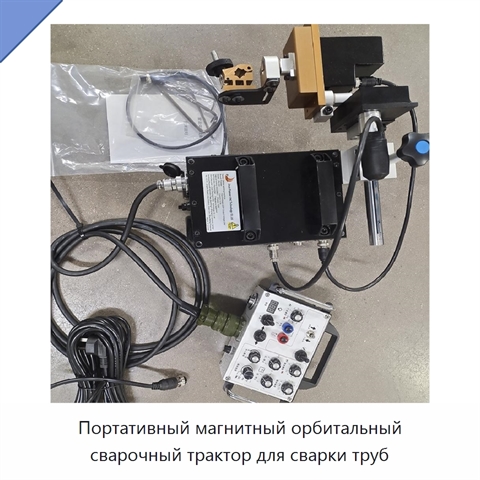
Портативный магнитный орбитальный сварочный трактор для сварки труб

Портативный магнитный орбитальный сварочный трактор для сварки труб

Модель: ТПИ-22(7Э)
Портативный магнитный орбитальный сварочный трактор предназначен для сварки труб. Габаритные размеры изделия составляют 24 × 33 × 31 см. Частота составляет 50 или 60 Гц, напряжение — 24. Состояние изделия — новое.