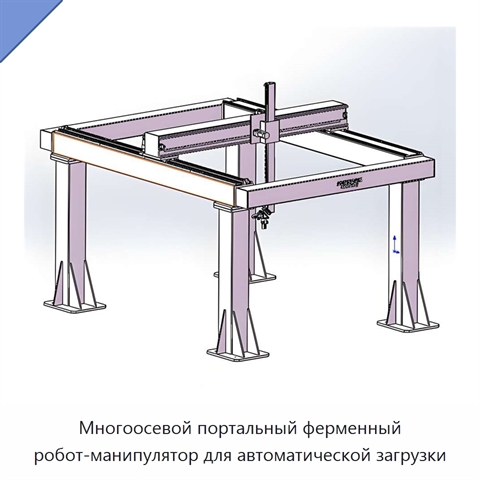
Артикул: 155-221 Модель: ЭВР-17(7А) Секция: Дополнительная

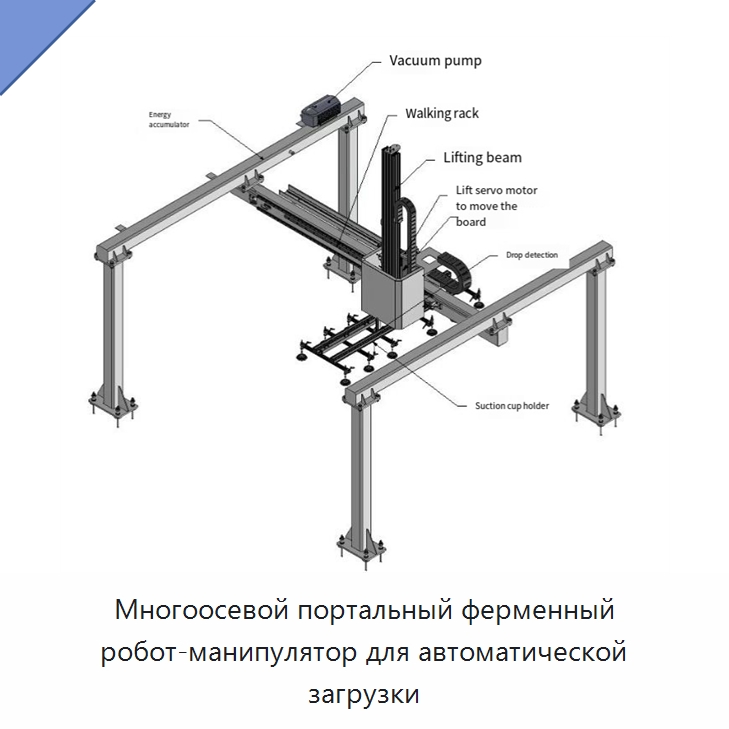
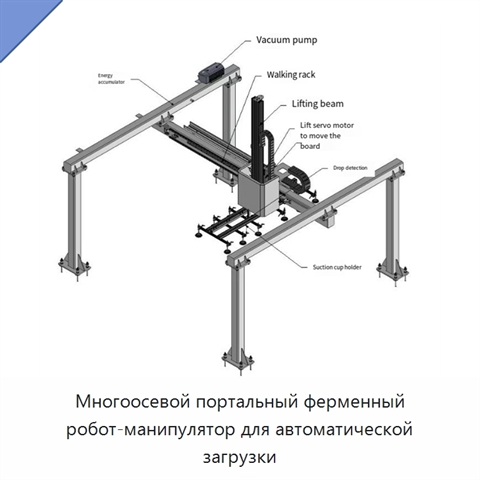
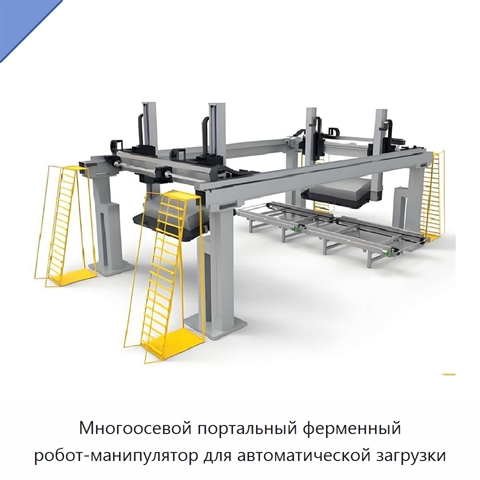
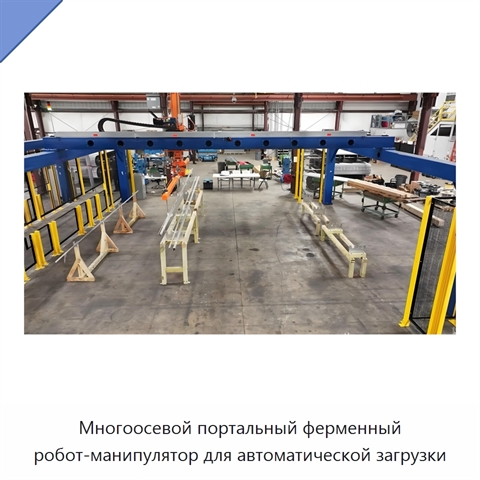
Многоосевой портальный ферменный робот-манипулятор для автоматической загрузки

Многоосевой портальный ферменный робот-манипулятор предназначен для загрузки и автоматической портальной загрузки. В состав основных компонентов входят двигатель, редуктор, шестерня и насос. Номинальный грузовой момент составляет 50–5000 кН. Варианты номинальной грузоподъёмности: 450, 350, 300 и 150 кг, а также 1,5 т. Пролёт составляет 3–22,5 м. *

*) Описание товара приведено в редакции, предоставленной иностранным производителем. Инженеры отдела 91Т уже запланировали техническую и эстетическую редактуру. В скором времени мы проверим технические нюансы, уточним характеристики и терминологию и доработаем текст, чтобы описание ЭВР-17(7А) отвечало на большинство вопросов, а его назначение, возможности и область применения были понятны и доступны. Если вопрос актуален сейчас — просто задайте его нам.

Наименование производителяVersatile Applications Multi Axis Gantry Truss Robot Truss Manipulator for Loading and Automatic Gantry Loading Machine
Задать вопрос Искать на Baidu

Какую задачу решает портальный ферменный робот-манипулятор

Портальный ферменный робот-манипулятор применяется для загрузки и выполнения автоматической портальной загрузки.

Характеристики ЭВР-17(7А)

Модель (по базе 91Т)ЭВР-17(7А)
Основные компонентыдвигатель, редуктор, шестерня, насос
Номинальный грузовой момент50–5000 кН
Номинальная грузоподъемность450 кг, 350 кг, 300 кг, 150 кг, 1,5 т
Пролет3–22,5 м
Портальный ферменный робот-манипулятор - гибкость поставки.
Мы знаем, что задачи каждого проекта отличаются. Поэтому по вашему запросу мы готовы рассмотреть возможность адаптации технических характеристик, типоразмеров и комплектации ЭВР-17(7А) под конкретные условия применения (силами первого производителя или силами нашего завода в России).

Дата последней проверки актуальности данных: 10.08.26

Данные о производителе и характеристиках проверены.

Люди, которые искали Портальный ферменный робот-манипулятор, также смотрели:
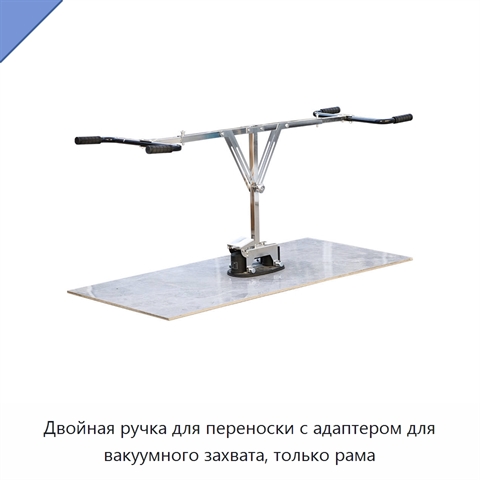
Двойная ручка для переноски с адаптером для вакуумного захвата, только рама+5 фото

Двойная ручка для переноски с адаптером для вакуумного захвата, только рама
Модель: ЮТШ-42(8Я)
Двойная ручка для переноски имеет телескопическую конструкцию и регулируемые рукоятки с обеих сторон. Длина рукояток регулируется в диапазоне от 140 до 175 см в зависимости от размера обрабатываемых плит. Адаптер позволяет закрепить ручку на вакуумном подъёмном устройстве с помощью четырёх стандартн
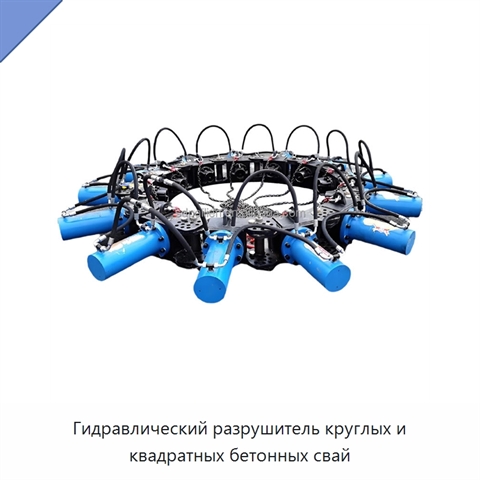
Гидравлический разрушитель круглых и квадратных бетонных свай+3 фото

Гидравлический разрушитель круглых и квадратных бетонных свай
Модель: ХРЭ-85(9Я)
Гидравлический разрушитель свай работает от гидравлической системы и предназначен для дробления и удаления сборных и монолитных свай, включая бетонные, трубчатые и квадратные сваи. Оборудование применяют при строительстве, сооружении мостов и причалов, удалении старых свай, обработке свайных оголовк
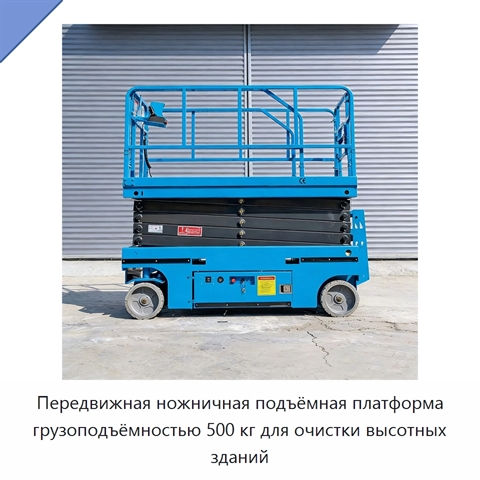
Передвижная ножничная подъёмная платформа грузоподъёмностью 500 кг для очистки высотных зданий
Передвижная ножничная подъёмная платформа грузоподъёмностью 500 кг для очистки высотных зданий

Модель: ГФИ-27(8А)
Передвижная ножничная подъёмная платформа рассчитана на грузоподъёмность 500 кг. Скорость подъёма и опускания составляет 3–5 м/мин. Дорожный просвет равен 0,3 м, колёсная база — 1120 мм. Преодолеваемый уклон — 0,25. Платформа предназначена для очистки высотных зданий.
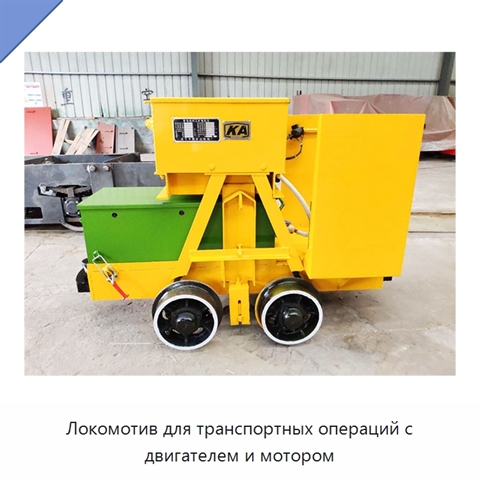
Локомотив для транспортных операций с двигателем и мотором

Локомотив для транспортных операций с двигателем и мотором

Модель: ЖЭГ-18(7Я)
Локомотив оснащён двигателем и мотором; масса изделия составляет 1000 кг.