


Артикул: 254-487
Модель: ГМЕ-58(2И)
Секция: Дополнительная
Водный спасательный робот с дистанционным и ручным управлением
Система управления оснащена чипом для управления беспилотным движением и поддерживает изменение маршрута. Доступны автоматический возврат одной кнопкой, возврат по исходному маршруту, возврат при потере сигнала и обратный ход. Инфракрасное обнаружение человека предусмотрено наряду с модулем обнаружения пользователя; при удалении пользователя более чем на 40 см робот останавливается для безопасности и ожидает его возвращения. Скорость без нагрузки составляет 7 м/с, при нагрузке 80 кг — 2 м/с. Конструкция с защитой от опрокидывания и двумя гребными винтами рассчитана на эксплуатацию в плохую погоду. Гребные винты закрыты защитными решётками, предотвращающими попадание волос в них, а резиновая носовая часть снижает риск травмирования пассажира при столкновении. ЖК-экран отображает заряд аккумулятора, скорость и направление движения. Габариты составляют 980 × 780 × 260 мм, масса — 15,1 кг. Время работы от аккумулятора — 50 мин, максимальная дальность — 5 км, буксировочная способность — 500 кг, плавучесть — 750 Н, что эквивалентно четырём спасательным кругам. Аккумулятор имеет ёмкость 30 А·ч и напряжение 29,6 В, зарядка занимает 2 ч. Дальность радиоуправления составляет 1500 м. В комплект входят зарядное устройство, инструкция и алюминиевый чемодан. Дополнительная комплектация включает громкоговоритель, камеру, видеопередающую систему, сигнализацию, прожектор, плавательные круги и спасательную сумку.
Задать вопрос Искать на Baidu
Какую задачу решает водный спасательный робот
Водный спасательный робот применяется для поиска и спасения людей на воде, тушения пожаров, буксировки, оказания помощи судоходству и спасательных работ при наводнениях на море, водохранилищах, реках и озёрах.
Характеристики ГМЕ-58(2И)
Модель (по базе 91Т)ГМЕ-58(2И)
Режим управлениядифференциальное управление
Максимальная скорость7 м/с
Масса15,1 кг
Водный спасательный робот - гибкость поставки.
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ГМЕ-58(2И) под условия применения (руками первого изготовителя или собственного производства в России).
Каждый проект имеет свои особенности, и мы это учитываем. Именно поэтому по запросу мы уточним у производителя, возможна ли корректировка технических характеристик, типоразмеров и комплектации ГМЕ-58(2И) под условия применения (руками первого изготовителя или собственного производства в России).
Дата актуализации информации: 01.10.26
Производитель и параметры оборудования проверены.
Люди, которые искали Водный спасательный робот, также смотрели:
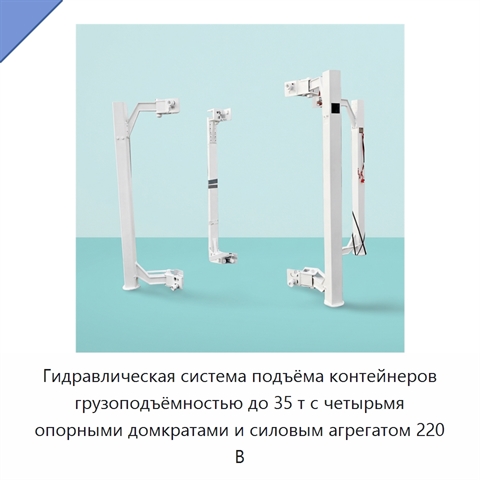
Гидравлическая система подъёма контейнеров грузоподъёмностью до 35 т с четырьмя опорными домкратами и силовым агрегатом 220 В
Модель: ГАШ-51(4М)
Гидравлическая система рассчитана на подъём и разгрузку контейнеров с максимальной нагрузкой 35 т. Подъём выполняют четыре опорных домкрата с гидравлическими цилиндрами; в комплект входит гидравлический силовой агрегат с питанием 220 В. Система также предназначена для работы с переносными контейнерн
 +2 фото
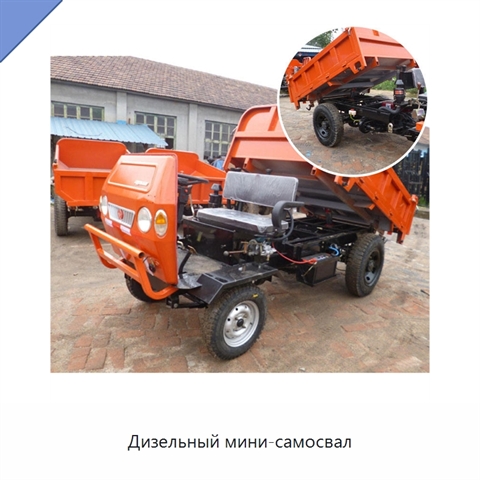
Дизельный мини-самосвал
Модель: СДУ-89(8У)
Четырёхколёсный мини-самосвал оснащён грузовой платформой размером 1220 × 800 мм; габариты изделия составляют 2200 × 800 × 900 мм. Грузоподъёмность машины — 1 т. Усиленная рама и ударостойкая конструкция рассчитаны на тяжёлую эксплуатацию, а износостойкие шины повышают долговечность. Компактный корп
 +5 фото
Станок с ЧПУ для гибки труб с дорном
Модель: СМЕ-44(5У)
Точность гибки составляет ±0,1°, что позволяет получать ровные изгибы при обработке труб. Автоматический режим обеспечивает плавную и эффективную работу оборудования с высокой производительностью. Обрабатываемые материалы: нержавеющая сталь, латунь, медь, углеродистая сталь и алюминий. Прочная конст
 +5 фото
Ручной паллетный штабелер грузоподъёмностью 1,5 т с прочной конструкцией
Модель: ЭРА-54(8Ж)
Ручной паллетный штабелер обеспечивает высокую эффективность рабочих операций: он позволяет быстро выполнять штабелирование и перемещение грузов, сокращать объём ручного труда и повышать общий темп работы. В конструкции применён цилиндр с рационально подобранными параметрами, благодаря чему обеспечи