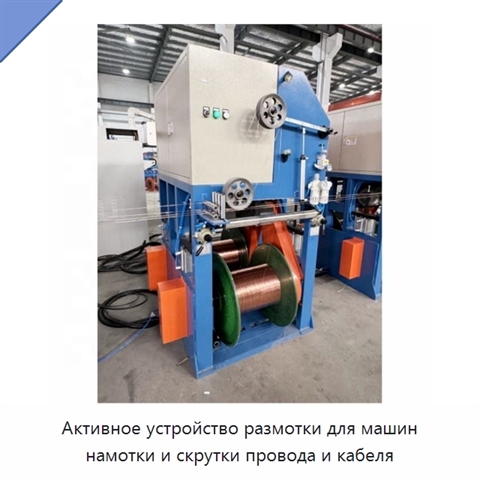
Артикул: 546-984 Модель: РЯП-51(2У) Секция: Дополнительная

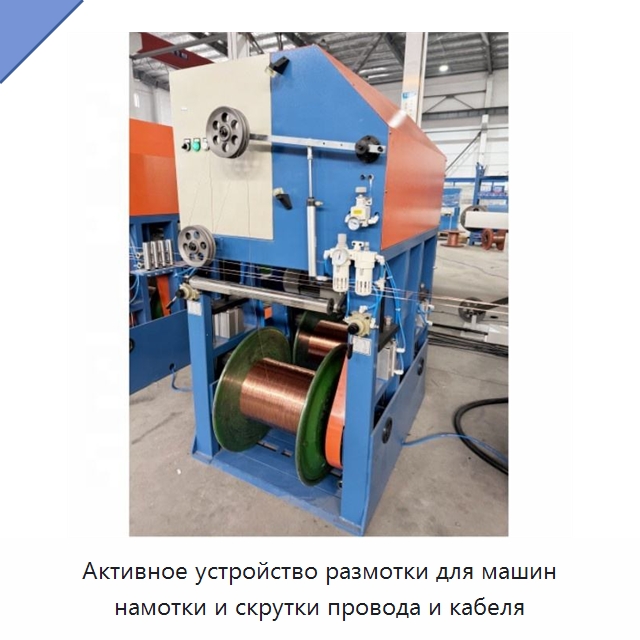
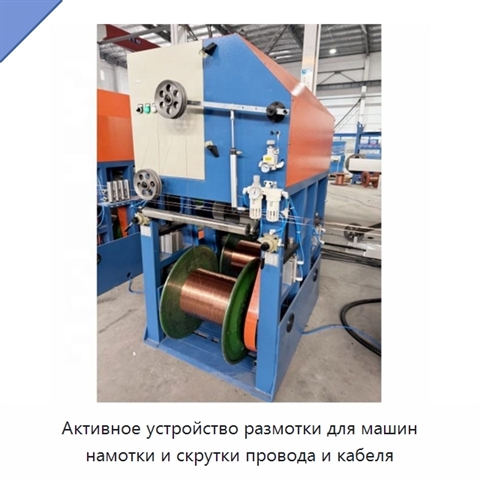
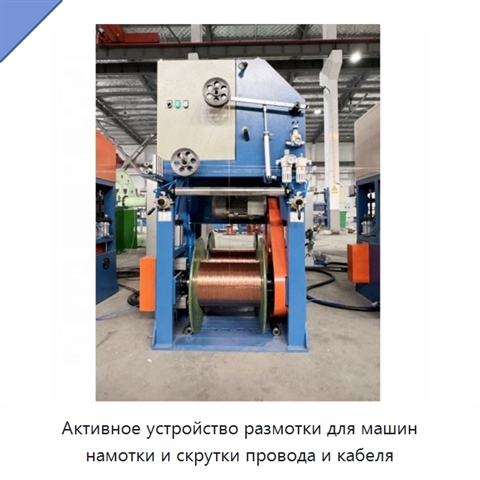
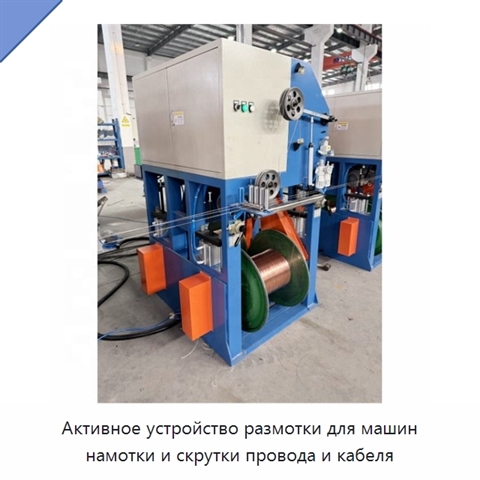
Активное устройство размотки для машин намотки и скрутки провода и кабеля

Устройство выполнено в моторизованном исполнении с двумя шпулями. *

*) Описание оборудования представлено в авторской редакции иностранного производителя. Наши инженеры уже включили техническую и эстетическую редактуру описания в рабочий план. Мы в ближайшее время уточним терминологию и характеристики, перепроверим технические детали и доработаем текст так, чтобы описание РЯП-51(2У) закрывало большинство вопросов, а назначение, возможности и задачи оборудования стали понятны каждому. Не хотите ждать? Задайте вопрос прямо сейчас.

Наименование производителяWire Pay off Active Dual-Bobbin Cable Winding and Stranding Machine, Motorized Active Dual Spool Pay-off for Wire Winding and Stranding Machine, Cable Wire Double Spool Motorized Active Pay off for Bunching Winding Stranding Machine, Double-head Motorized Active Pay-off for Wire Cable Winding and Coiling
Задать вопрос Искать на Baidu

Какую задачу решает активное устройство размотки

Устройство активной размотки подаёт провод или кабель в машины для намотки и скрутки.

Характеристики РЯП-51(2У)

Модель (по базе 91Т)РЯП-51(2У)
Режим работыавтоматический
Масса (кг)0 кг
Активное устройство размотки - гибкость поставки.
Мы понимаем, что каждый проект уникален. Поэтому по запросу мы готовы рассмотреть настройку технических параметров, типоразмеров и комплектации РЯП-51(2У) под конкретные задачи (силами завода-изготовителя или нашего предприятия в России).

Дата последней проверки актуальности информации: 28.09.26

Производитель и технические характеристики подтверждены.

Люди, которые искали Активное устройство размотки, также смотрели:
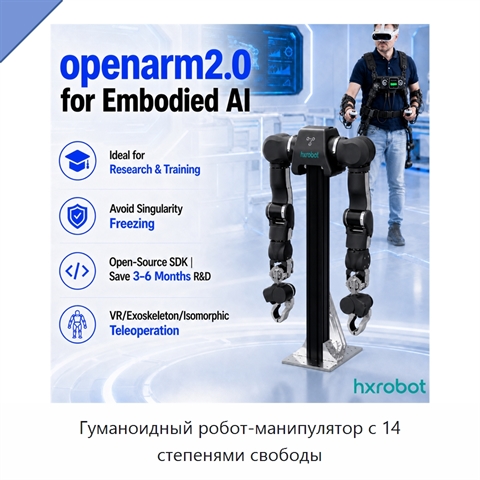
Гуманоидный робот-манипулятор с 14 степенями свободы+3 фото

Гуманоидный робот-манипулятор с 14 степенями свободы
Модель: УГХ-28(4Л)
Гуманоидный робот-манипулятор представляет собой платформу для различных применений, где требуется работа с тяжёлыми нагрузками. Комплект средств разработки с открытым исходным кодом упрощает научно-исследовательскую и опытно-конструкторскую работу, благодаря чему при выполнении таких задач можно сэ
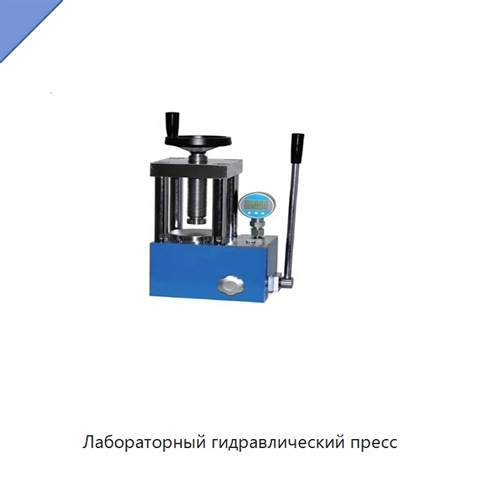
Лабораторный гидравлический пресс+3 фото

Лабораторный гидравлический пресс
Модель: БЯС-52(1Л)
Лабораторный гидравлический пресс рассчитан на нагрузку до 24 т при давлении до 34 МПа. Размеры изделия составляют 245 × 175 × 415 мм (Д × Ш × В).
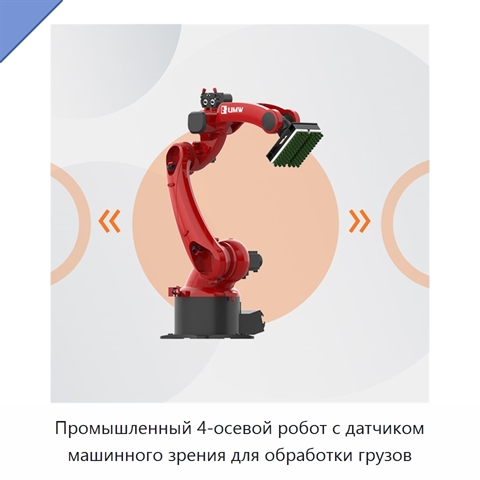
Промышленный 4-осевой робот с датчиком машинного зрения для обработки грузов+3 фото

Промышленный 4-осевой робот с датчиком машинного зрения для обработки грузов
Модель: УМР-55(5Ю)
Промышленный робот поддерживает обработку грузов с применением искусственного интеллекта.
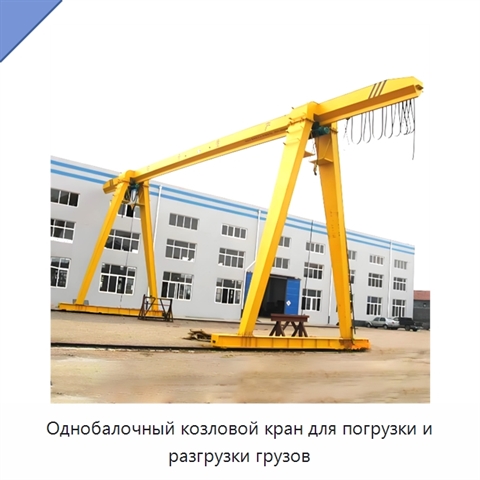
Однобалочный козловой кран для погрузки и разгрузки грузов+5 фото

Однобалочный козловой кран для погрузки и разгрузки грузов

Модель: ВФЕ-74(5Д)
Однобалочный козловой кран выполняет погрузку и разгрузку грузов между точками фиксированного пролёта. Грузоподъёмность крана составляет 0,5–32 т, высота подъёма — 3–50 м или индивидуально задаваемая высота, скорость передвижения — 0,3–10 м/мин. В качестве подъёмного механизма может использоваться к