Задача: Захват объектов

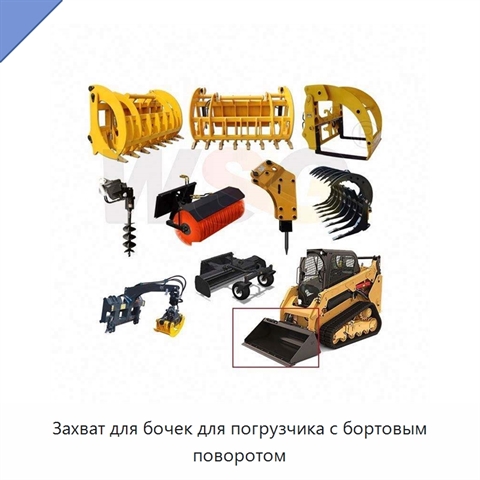
Захват для бочек для погрузчика с бортовым поворотом+5 фото

Захват для бочек для погрузчика с бортовым поворотом
Модель: ЯПТ-47(1Э)
Захват для бочек предназначен для погрузчика с бортовым поворотом. Он совместим с экскаватором-носителем массой 2 т, а масса изделия составляет 332.
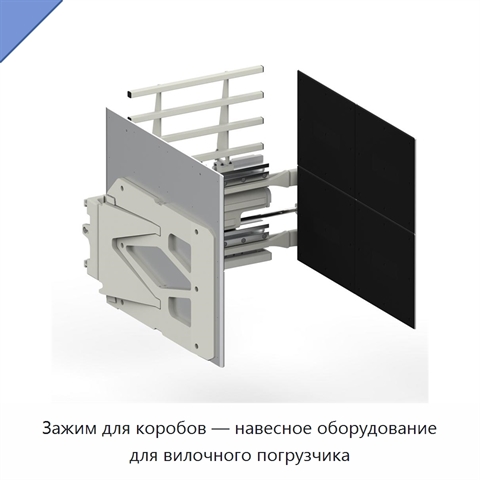
Зажим для коробов — навесное оборудование для вилочного погрузчика+5 фото

Зажим для коробов — навесное оборудование для вилочного погрузчика
Модель: КИН-28(1Т)
Зажим для коробов представляет собой навесное оборудование для вилочного погрузчика, предназначенное для беспаллетного обращения с упакованной продукцией. При захвате короб удерживается приспособлением без установки на поддон, поэтому перемещение выполняется без паллеты. Такой способ работы сокращае
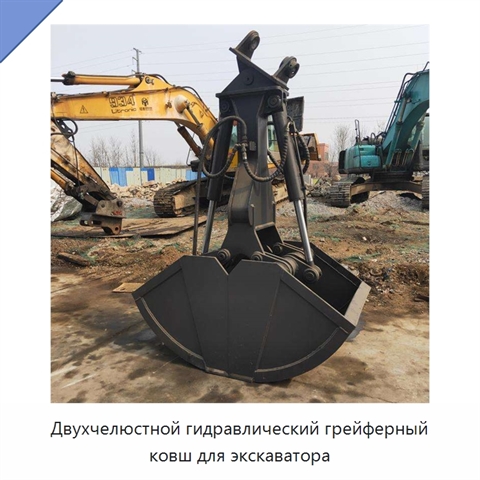
Двухчелюстной гидравлический грейферный ковш для экскаватора+3 фото

Двухчелюстной гидравлический грейферный ковш для экскаватора
Модель: ЛИГ-12(2В)
Ковш оснащён гидромотором, а гидравлическое управление обеспечивает устойчивость захвата. Конструкция выполнена из марганцевой стали, обладающей износостойкостью, гибкостью и долговечностью. Экскаваторное исполнение предусмотрено в двух вариантах: с гидравлическим вращением и без него. Для четырёх т
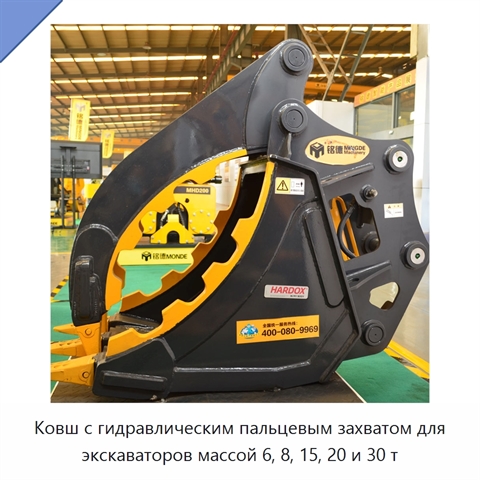
Ковш с гидравлическим пальцевым захватом для экскаваторов массой 6, 8, 15, 20 и 30 т+5 фото

Ковш с гидравлическим пальцевым захватом для экскаваторов массой 6, 8, 15, 20 и 30 т
Модель: ЛХЮ-85(9Г)
Ковш с гидравлическим пальцевым захватом предназначен для экскаваторов массой 6, 8, 15, 20 или 30 т. Масса ковша — 420.
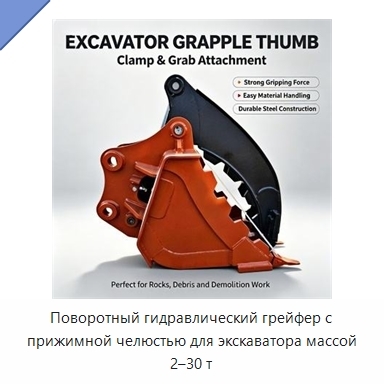
Поворотный гидравлический грейфер с прижимной челюстью для экскаватора массой 2–30 т
Поворотный гидравлический грейфер с прижимной челюстью для экскаватора массой 2–30 т

Модель: МАГ-19(7В)
Поворотный гидравлический грейфер с прижимной челюстью представляет собой навесное оборудование для экскаваторов массой от 2 до 30 т. Один рабочий орган позволяет выполнять копание и захват материалов. Грейфер предназначен для работы с бревнами, древесиной, камнями, металлоломом и строительными отхо
Пневматический роботизированный захват-манипулятор с поворотом на 360°+4 фото

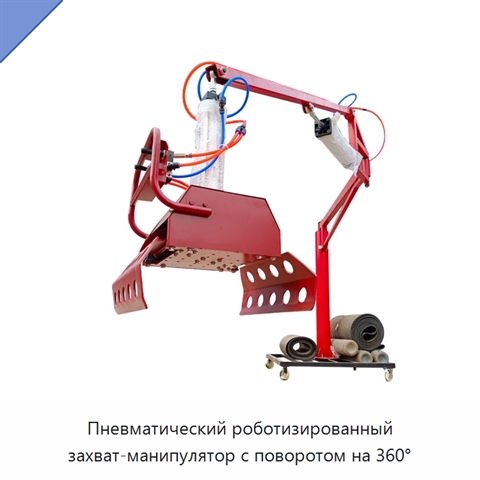
Пневматический роботизированный захват-манипулятор с поворотом на 360°
Модель: ПАР-18(8И)
Пневматический роботизированный захват-манипулятор выполняет точный захват, перемещение и размещение объектов. Механический зажим поворачивается на 360° и обеспечивает полный диапазон вращательного движения. Пневматический привод обеспечивает работу на автоматизированных сборочных линиях и в система
Спредер для контейнеров грузоподъёмностью 40,5 т+5 фото

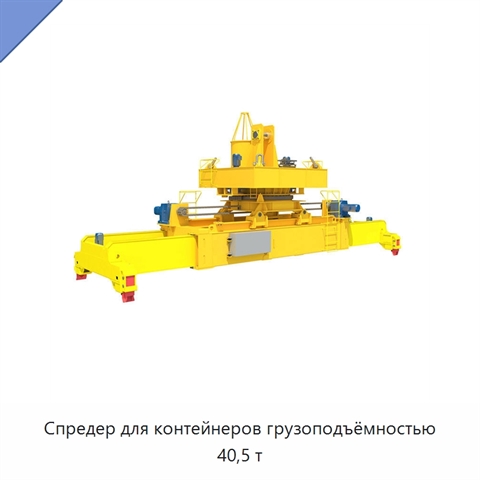
Спредер для контейнеров грузоподъёмностью 40,5 т
Модель: БЭЛ-59(5Т)
Спредер выполнен как телескопическое поворотное грузозахватное устройство с полуавтоматическим управлением и предназначен для стандартных контейнеров длиной 6,096, 12,192 и 13,716 м. Телескопирование занимает не более 30 с, а поворот на 90° — не более 1,5 с. Плавающие поворотные замки ISO приводятся
Трёхсекционная захватная пластина для съёмника подшипников диаметром 50–380 мм+3 фото

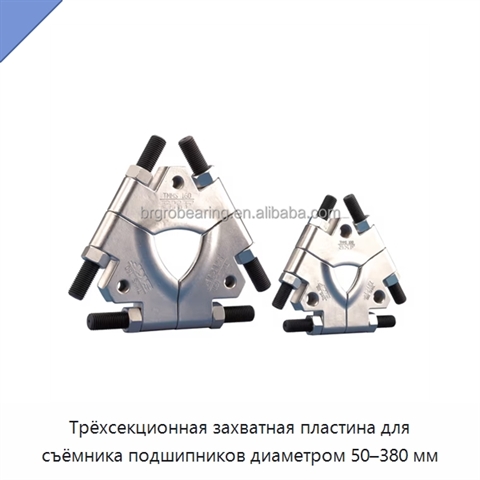
Трёхсекционная захватная пластина для съёмника подшипников диаметром 50–380 мм
Модель: ЖМЕ-27(1Д)
Трёхсекционная захватная пластина предназначена для использования в составе съёмника подшипников. Пластина захватывает внутреннее кольцо подшипника с задней стороны и подходит для подшипников диаметром 50–380 мм.
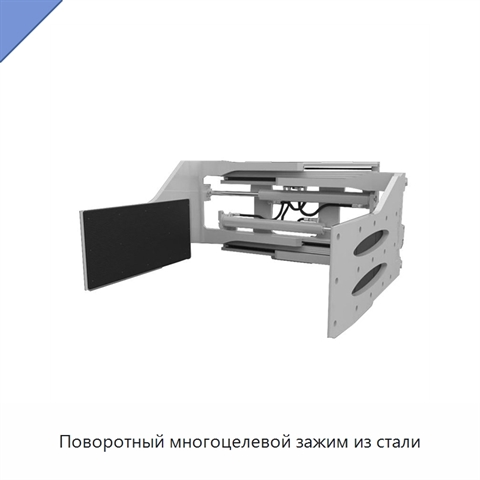
Поворотный многоцелевой зажим из стали+5 фото

Поворотный многоцелевой зажим из стали
Модель: АНЖ-21(1Я)
Поворотный многоцелевой зажим предназначен для работы с предметами различных форм и размеров в разных промышленных условиях. Поворотная конструкция обеспечивает гибкость при работе с такими предметами. Зажим изготовлен из стали и имеет прочную долговечную конструкцию со стабильной несущей способност
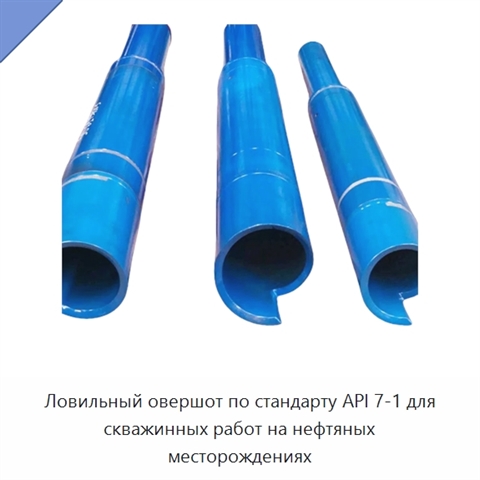
Ловильный овершот по стандарту API 7-1 для скважинных работ на нефтяных месторождениях+5 фото

Ловильный овершот по стандарту API 7-1 для скважинных работ на нефтяных месторождениях
Модель: ПБА-95(1Б)
Ловильный овершот серии 150 предназначен для ловильных операций в стволе скважины при работах на нефтяном месторождении. Инструмент соответствует стандарту API 7-1 и предназначен для операций с освобождением и циркуляцией. Конструкция рассчитана на работу с ловильными объектами различных размеров. О
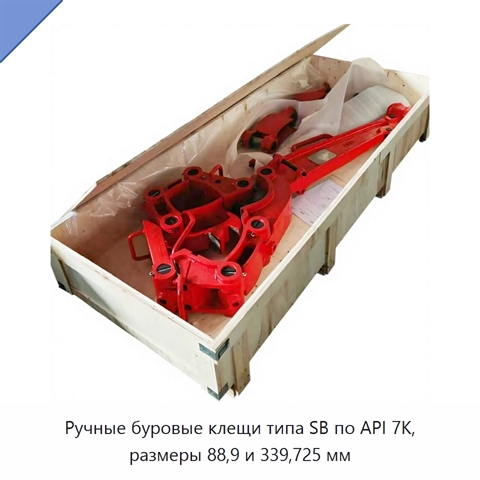
Ручные буровые клещи типа SB по API 7K, размеры 88,9 и 339,725 мм+4 фото

Ручные буровые клещи типа SB по API 7K, размеры 88,9 и 339,725 мм
Модель: ДЛА-24(4Х)
Ручные клещи типа SB по API 7K предназначены для ручного обращения с инструментом. Размеры изделия — 88,9 и 339,725 мм; материал — нержавеющая сталь, способ обработки — литьё.
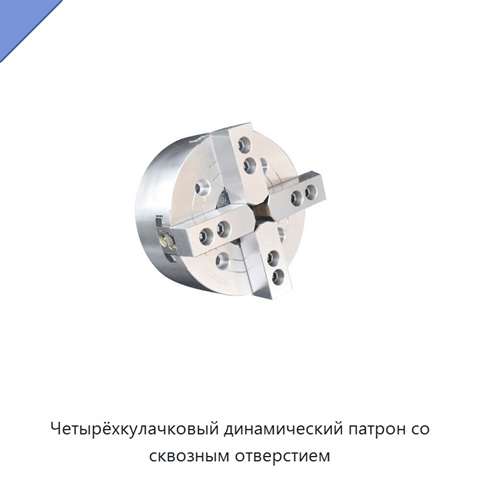
Четырёхкулачковый динамический патрон со сквозным отверстием
Четырёхкулачковый динамический патрон со сквозным отверстием

Модель: НРИ-47(8Ш)
Четырёхкулачковый динамический патрон имеет сквозное отверстие. Патрон изготовлен из углеродистой стали, масса составляет 10.
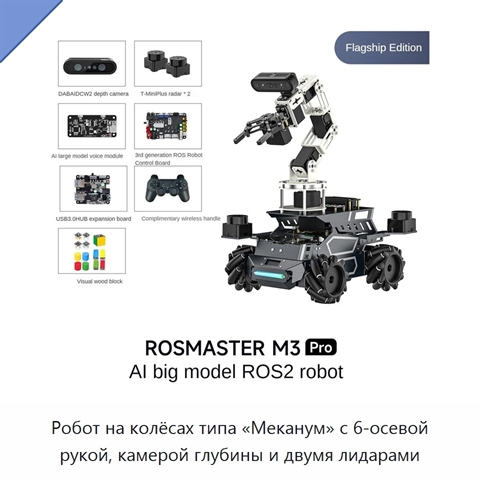
Робот на колёсах типа «Меканум» с 6-осевой рукой, камерой глубины и двумя лидарами+3 фото

Робот на колёсах типа «Меканум» с 6-осевой рукой, камерой глубины и двумя лидарами
Модель: ЕТК-17(7Э)
Робот на колёсах типа «Меканум» оснащён роботизированной рукой с шестью степенями свободы. Рука обеспечивает точное распознавание объектов, их захват и выполнение манипуляционных операций. Модуль искусственного интеллекта поддерживает расширенные задачи, включая построение карт и мультимодальное вза
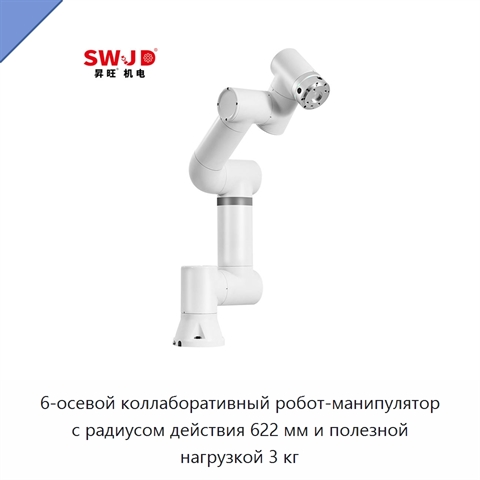
6-осевой коллаборативный робот-манипулятор с радиусом действия 622 мм и полезной нагрузкой 3 кг+5 фото

6-осевой коллаборативный робот-манипулятор с радиусом действия 622 мм и полезной нагрузкой 3 кг

Модель: ЯСД-19(8М)
Коллаборативный робот-манипулятор выполнен по 6-осевой схеме, имеет радиус действия 622 мм и рассчитан на полезную нагрузку 3 кг. Он поддерживает операции захвата и размещения объектов в рамках многозадачной автоматизации. Манипулятор совместим с концевыми исполнительными устройствами, захватами и с
Роботизированная рука для захвата и размещения со встроенной системой технического зрения, программируемым управлением, скоростью 1 м/с и грузоподъёмностью 3 кг+5 фото

Роботизированная рука для захвата и размещения со встроенной системой технического зрения, программируемым управлением, скоростью 1 м/с и грузоподъёмностью 3 кг
Модель: ШЛЮ-17(7Е)
Роботизированная рука выполняет операции захвата и размещения с использованием встроенной системы технического зрения и программируемого управления. Скорость составляет 1 м/с, грузоподъёмность — 3 кг. Мощность составляет 224 Вт, напряжение — 220 или 380 В.
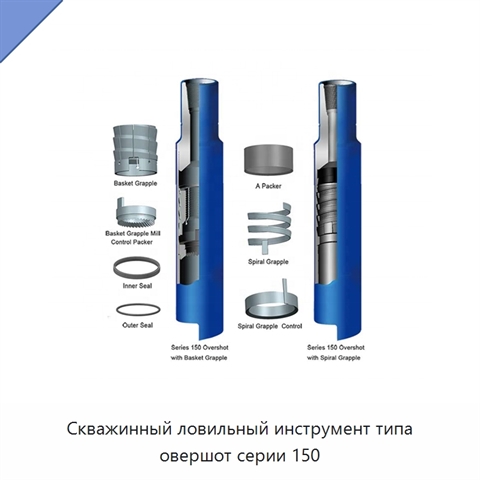
Скважинный ловильный инструмент типа овершот серии 150+5 фото

Скважинный ловильный инструмент типа овершот серии 150
Модель: РВЮ-71(2Ю)
Скважинный ловильный инструмент типа овершот серии 150 изготовлен из железа методом ковки. Конструкция предназначена для операций освобождения и циркуляции.
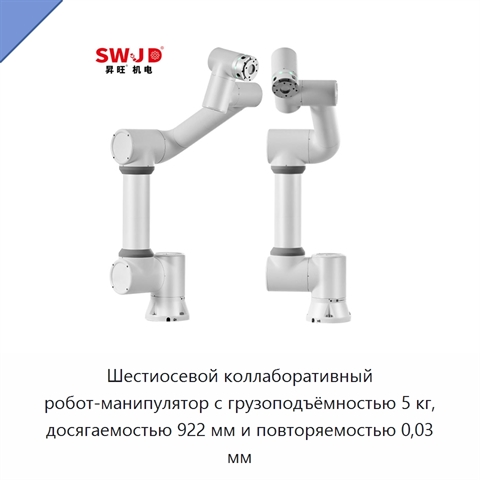
Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 5 кг, досягаемостью 922 мм и повторяемостью 0,03 мм+1 фото

Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 5 кг, досягаемостью 922 мм и повторяемостью 0,03 мм
Модель: СБУ-79(1Р)
Шестиосевой коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг, досягаемость 922 мм и повторяемость 0,03 мм. Компактное исполнение предназначено для роботизированных операций захвата. Мощность составляет 261 Вт, напряжение — 220 В или 380 В.
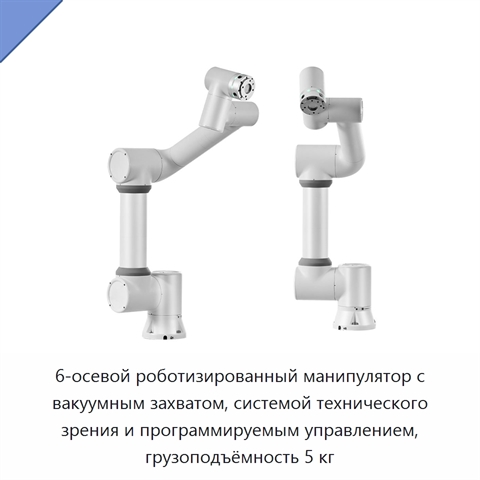
6-осевой роботизированный манипулятор с вакуумным захватом, системой технического зрения и программируемым управлением, грузоподъёмность 5 кг+5 фото

6-осевой роботизированный манипулятор с вакуумным захватом, системой технического зрения и программируемым управлением, грузоподъёмность 5 кг
Модель: УФЕ-28(2Э)
6-осевой роботизированный манипулятор предназначен для автоматизированных операций захвата и размещения. Он оснащён вакуумным захватом и системой технического зрения, а также поддерживает программируемое управление. Грузоподъёмность составляет 5 кг, радиус действия — 922 мм, повторяемость — 0,03 мм.
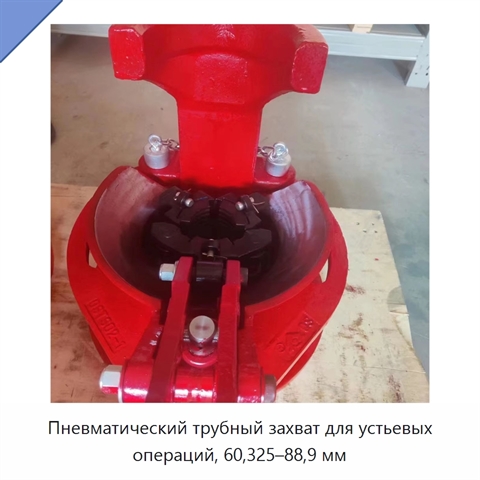
Пневматический трубный захват для устьевых операций, 60,325–88,9 мм+5 фото

Пневматический трубный захват для устьевых операций, 60,325–88,9 мм
Модель: НФИ-28(1Т)
Пневматический трубный захват предназначен для выполнения устьевых операций с насосно-компрессорными трубами и используется как инструмент устьевого оборудования при работе с трубами соответствующего размера. Совместимый размерный диапазон изделия составляет 60,325–88,9 мм; он задаёт нижнюю и верхню
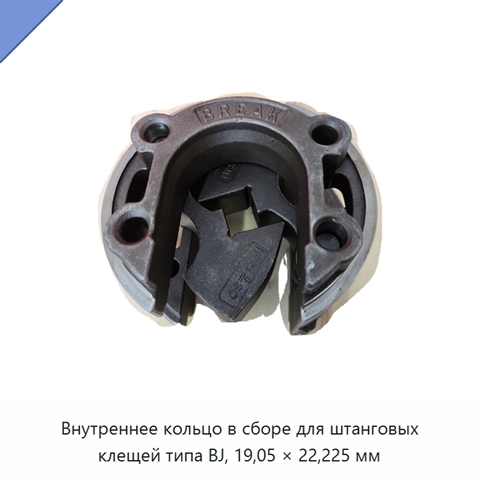
Внутреннее кольцо в сборе для штанговых клещей типа BJ, 19,05 × 22,225 мм+5 фото

Внутреннее кольцо в сборе для штанговых клещей типа BJ, 19,05 × 22,225 мм
Модель: ВКУ-49(5Б)
Внутреннее кольцо в сборе предназначено для штанговых клещей типа BJ. Деталь выполнена из легированной стали и оснащена шестернёй. Сбалансированная конструкция снижает утомляемость пользователя при ручном обращении и делает использование изделия более удобным. Совместимость предусмотрена с насосными
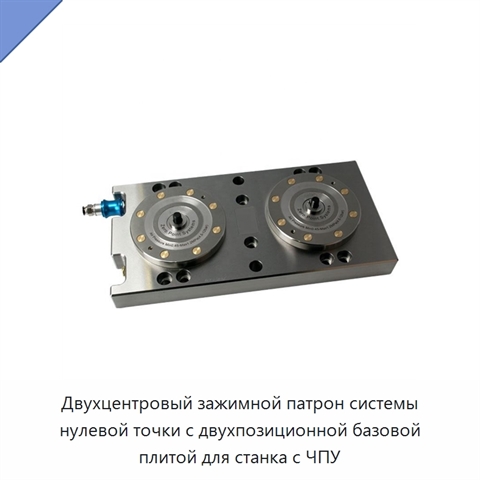
Двухцентровый зажимной патрон системы нулевой точки с двухпозиционной базовой плитой для станка с ЧПУ+5 фото

Двухцентровый зажимной патрон системы нулевой точки с двухпозиционной базовой плитой для станка с ЧПУ
Модель: ИГК-85(9Н)
Двухцентровый зажимной патрон системы нулевой точки выполнен с двухпозиционной базовой плитой и предназначен для станка с ЧПУ. Масса изделия составляет 25 кг.
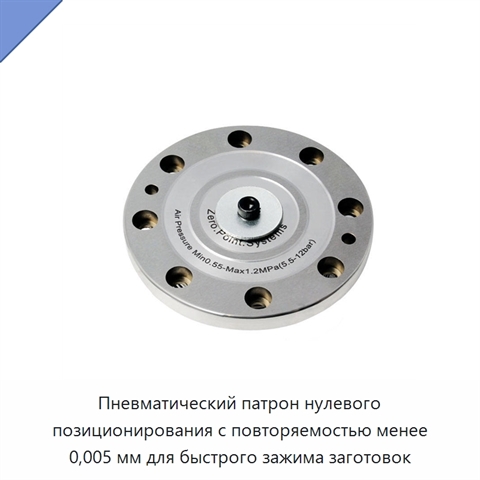
Пневматический патрон нулевого позиционирования с повторяемостью менее 0,005 мм для быстрого зажима заготовок+1 фото

Пневматический патрон нулевого позиционирования с повторяемостью менее 0,005 мм для быстрого зажима заготовок
Модель: АНА-28(1К)
Пневматический патрон нулевого позиционирования предназначен для быстрого зажима заготовок и сокращения времени смены оснастки. Повторяемость позиционирования составляет менее 0,005 мм. Патрон изготовлен из твёрдой нержавеющей стали; поверхность и поршень подвергнуты упрочняющей обработке. Разблокир
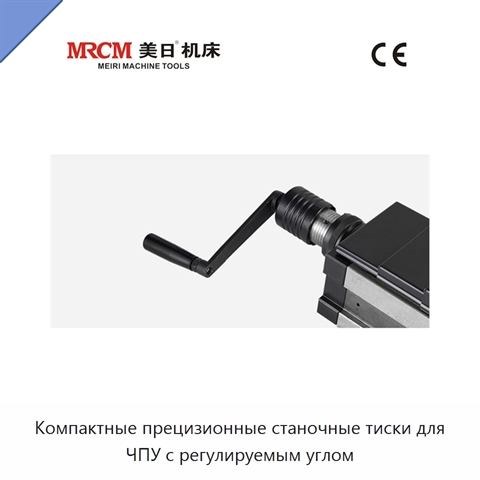
Компактные прецизионные станочные тиски для ЧПУ с регулируемым углом+1 фото

Компактные прецизионные станочные тиски для ЧПУ с регулируемым углом

Модель: ГНЕ-44(9Е)
Компактные прецизионные станочные тиски для ЧПУ имеют регулируемый угол и универсальное исполнение.