Задача: Дноуглубительные работы

Удлинённая стрела для экскаватора+1 фото

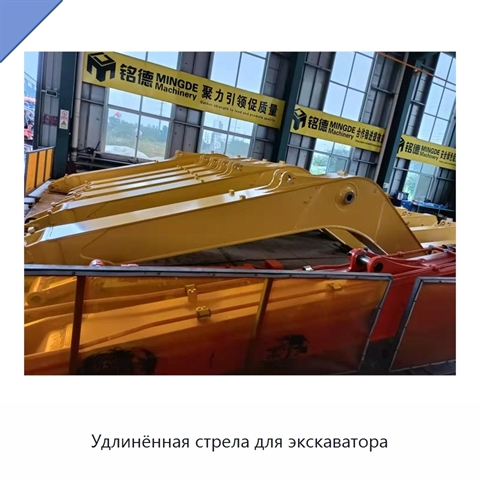
Удлинённая стрела для экскаватора
Модель: ТГЭ-92(8Б)
Удлинённая стрела для экскаватора представляет собой навесное оборудование из высокопрочной стали со сварным исполнением. Изделие предназначено для глубоких выемочных работ и дноуглубления рек.
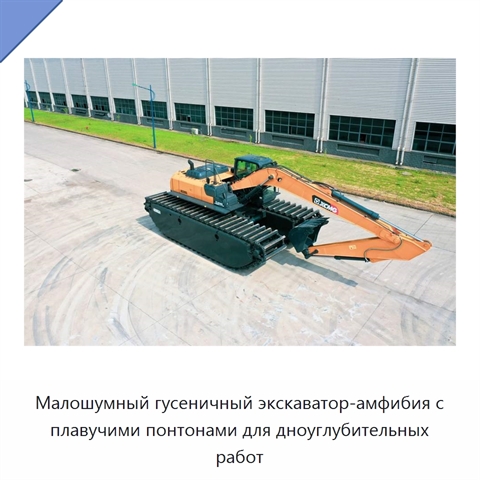
Малошумный гусеничный экскаватор-амфибия с плавучими понтонами для дноуглубительных работ
Малошумный гусеничный экскаватор-амфибия с плавучими понтонами для дноуглубительных работ

Модель: ШСЭ-78(4Я)
Гусеничный экскаватор-амфибия с плавучими понтонами выполнен в малошумном исполнении и предназначен для работы на реках, заболоченных озёрах, каналах и участках восстановления отстойных прудов. Экскаватор оснащён двигателем и гидравлической системой и может работать на водных и сухопутных участках.
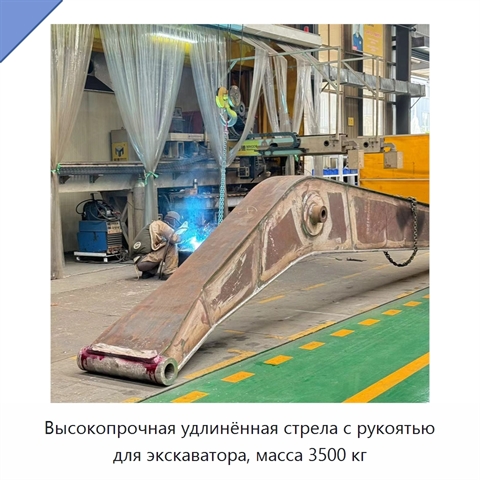
Высокопрочная удлинённая стрела с рукоятью для экскаватора, масса 3500 кг
Высокопрочная удлинённая стрела с рукоятью для экскаватора, масса 3500 кг

Модель: ЛХЮ-29(8Д)
Удлинённая стрела с рукоятью представляет собой высокопрочную деталь строительной техники для экскаватора. Увеличенный вылет предназначен для глубокой выемки и речных дноуглубительных работ. Масса изделия составляет 3500 кг.
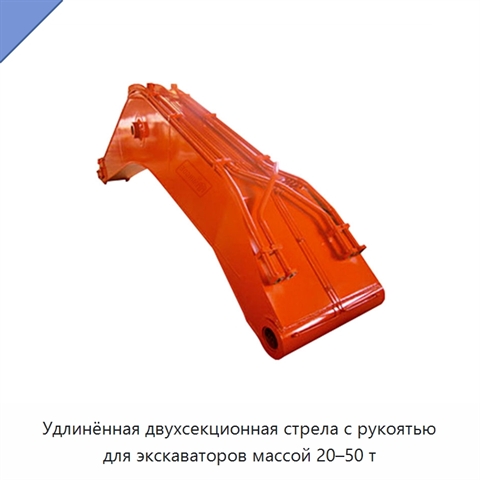
Удлинённая двухсекционная стрела с рукоятью для экскаваторов массой 20–50 т
Удлинённая двухсекционная стрела с рукоятью для экскаваторов массой 20–50 т

Модель: РСИ-94(9Л)
Удлинённая двухсекционная стрела с рукоятью представляет собой переднюю часть рабочего оборудования экскаватора и предназначена для машин массой 20, 30, 40 и 50 т. В состав основных компонентов входит двигатель. Корпус изготовлен из стального листа высокой вязкости, допускающего работу при высокой н
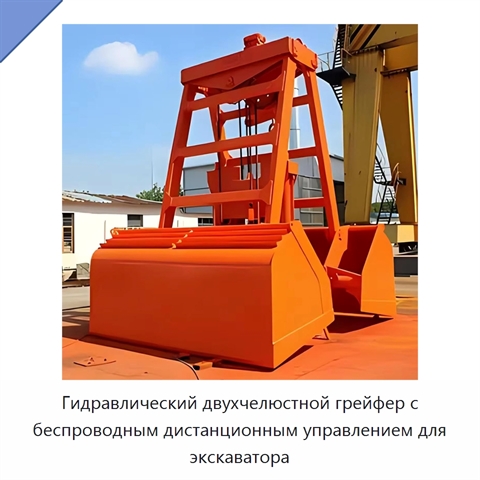
Гидравлический двухчелюстной грейфер с беспроводным дистанционным управлением для экскаватора+5 фото

Гидравлический двухчелюстной грейфер с беспроводным дистанционным управлением для экскаватора
Модель: ИГС-95(7Е)
Гидравлический двухчелюстной грейфер оснащён беспроводным дистанционным управлением и предназначен для установки на экскаватор. Максимальное раскрытие челюстей составляет 4500, масса экскаватора-носителя — до 30 т, масса грейфера — 15000. Грейфер предназначен для многофункциональных дноуглубительных
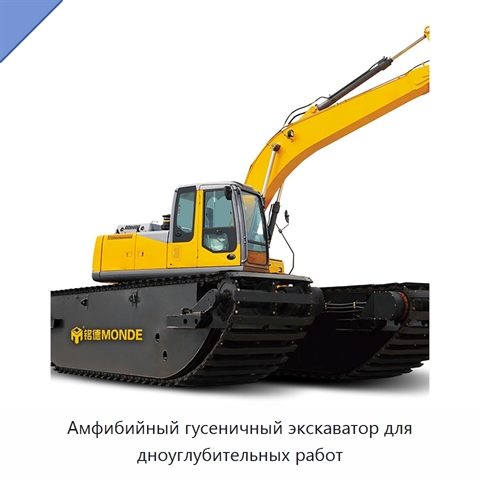
Амфибийный гусеничный экскаватор для дноуглубительных работ+3 фото

Амфибийный гусеничный экскаватор для дноуглубительных работ
Модель: БЭБ-75(9Р)
Амфибийный гусеничный экскаватор предназначен для дноуглубительных работ на реках и глубоководных участках. Вместимость ковша составляет 1.15 м³.
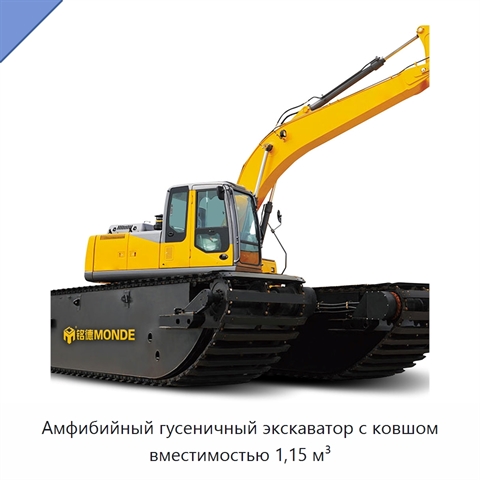
Амфибийный гусеничный экскаватор с ковшом вместимостью 1,15 м³+3 фото

Амфибийный гусеничный экскаватор с ковшом вместимостью 1,15 м³
Модель: ФНА-22(5А)
Амфибийный гусеничный экскаватор имеет ковш вместимостью 1,15 м³.
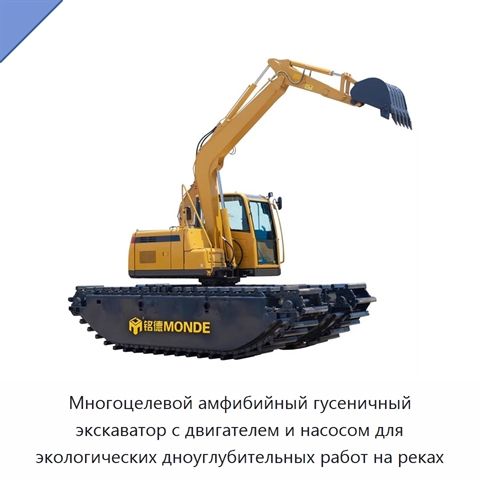
Многоцелевой амфибийный гусеничный экскаватор с двигателем и насосом для экологических дноуглубительных работ на реках+2 фото

Многоцелевой амфибийный гусеничный экскаватор с двигателем и насосом для экологических дноуглубительных работ на реках
Модель: МАК-91(9У)
Многоцелевой амфибийный гусеничный экскаватор оснащён двигателем и насосом. Экскаватор предназначен для экологических дноуглубительных работ на реках.
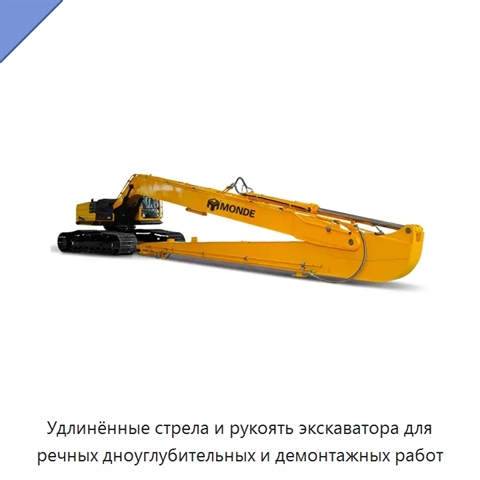
Удлинённые стрела и рукоять экскаватора для речных дноуглубительных и демонтажных работ+1 фото

Удлинённые стрела и рукоять экскаватора для речных дноуглубительных и демонтажных работ
Модель: РСЮ-17(8Г)
Удлинённые стрела и рукоять предназначены для оснащения экскаваторов при речных дноуглубительных и демонтажных работах. Основная конструкция изготовлена из стального листа высокой ударной вязкости и рассчитана на работу при высокой нагрузке. Кромки пазов обрабатываются фрезерованием без высокотемпер
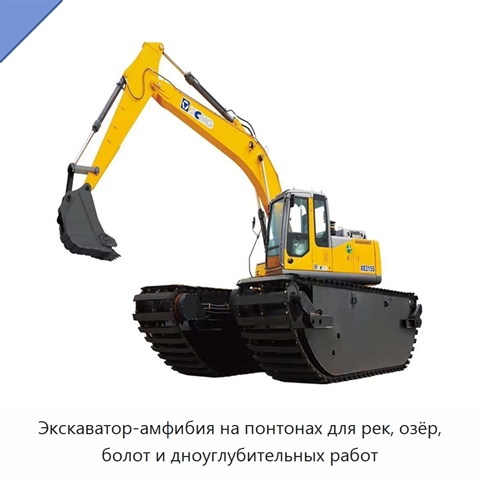
Экскаватор-амфибия на понтонах для рек, озёр, болот и дноуглубительных работ+2 фото

Экскаватор-амфибия на понтонах для рек, озёр, болот и дноуглубительных работ
Модель: ЯШЛ-78(8Р)
Экскаватор-амфибия на понтонах предназначен для работы на реках, озёрах и болотах, в том числе для выполнения дноуглубительных операций.
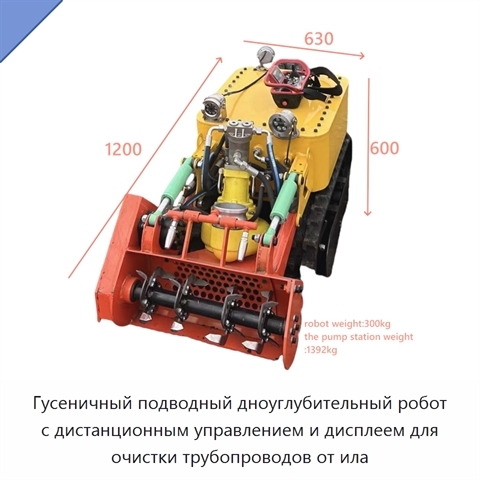
Гусеничный подводный дноуглубительный робот с дистанционным управлением и дисплеем для очистки трубопроводов от ила+5 фото

Гусеничный подводный дноуглубительный робот с дистанционным управлением и дисплеем для очистки трубопроводов от ила
Модель: РБЭ-92(1Ш)
Гусеничный подводный дноуглубительный робот выполнен в виде телеуправляемого подводного аппарата. Для дистанционного управления предусмотрен дисплей. Робот предназначен для подводной очистки трубопроводов от ила и удаления иловых отложений. Габаритные размеры по длине, высоте и ширине составляют 120
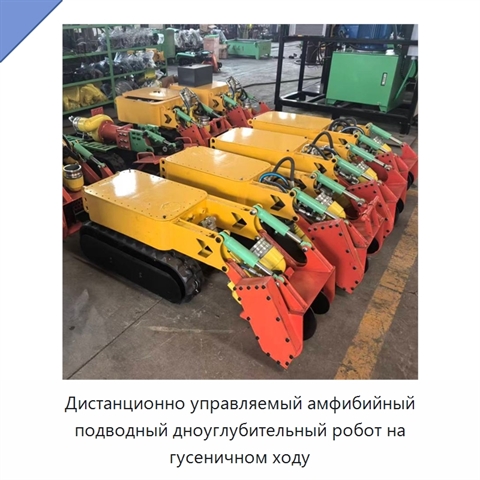
Дистанционно управляемый амфибийный подводный дноуглубительный робот на гусеничном ходу+5 фото

Дистанционно управляемый амфибийный подводный дноуглубительный робот на гусеничном ходу
Модель: ЛСЮ-81(8Ж)
Дистанционно управляемый амфибийный подводный дноуглубительный робот на гусеничном ходу предназначен для дноуглубительных и очистных работ. Он рассчитан на работу на глубине 50 м и может применяться для очистки рыбоводных прудов, прудов и морских акваторий, включая удаление песка. Длина робота соста
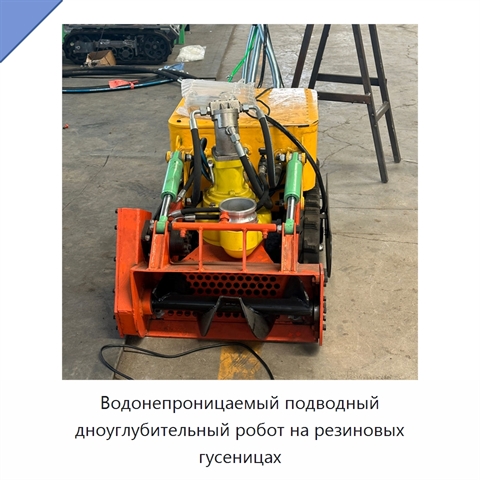
Водонепроницаемый подводный дноуглубительный робот на резиновых гусеницах+5 фото

Водонепроницаемый подводный дноуглубительный робот на резиновых гусеницах
Модель: МПЕ-92(9У)
Водонепроницаемый подводный дноуглубительный робот имеет резиновый гусеничный ход. Мощность составляет 30000 Вт, напряжение — 380 В.
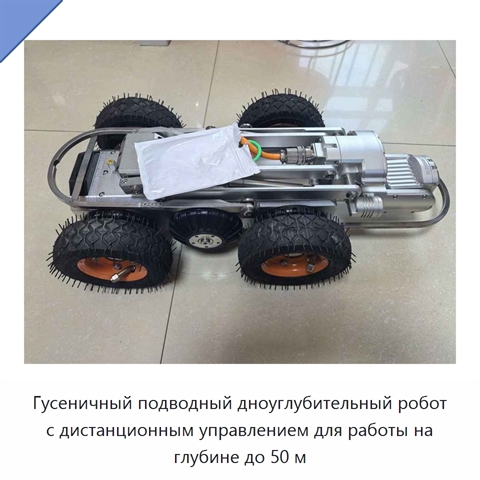
Гусеничный подводный дноуглубительный робот с дистанционным управлением для работы на глубине до 50 м+5 фото

Гусеничный подводный дноуглубительный робот с дистанционным управлением для работы на глубине до 50 м
Модель: ЕНФ-19(9В)
Подводный дноуглубительный робот выполнен на гусеничном ходу и рассчитан на работу на глубине до 50 м. Управление роботом осуществляется дистанционно с пульта с дисплеем. Габариты составляют 1200 мм в длину, 600 мм в высоту и 630 мм в ширину. Варианты мощности — 30000, 580000 и 760000 Вт, напряжения
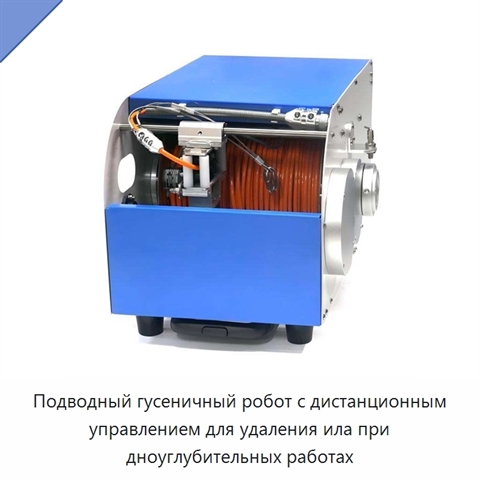
Подводный гусеничный робот с дистанционным управлением для удаления ила при дноуглубительных работах+5 фото

Подводный гусеничный робот с дистанционным управлением для удаления ила при дноуглубительных работах
Модель: ЛЭБ-11(2Ю)
Робот предназначен для подводного удаления ила при морских дноуглубительных работах. Для перемещения используется гусеничный ход, управление осуществляется дистанционно.
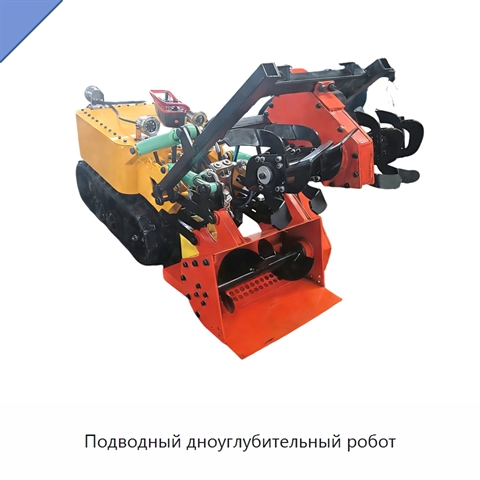
Подводный дноуглубительный робот+5 фото

Подводный дноуглубительный робот
Модель: ГЮГ-45(1В)
Машина удаляет донные отложения, шлам, ил и мусор в реках, озёрах, прудах и водохранилищах, а также очищает канализационные резервуары, отстойники, портовые акватории и зоны у причалов. При обслуживании рыбоводных объектов обработка дна способствует улучшению качества воды и восстановлению среды для
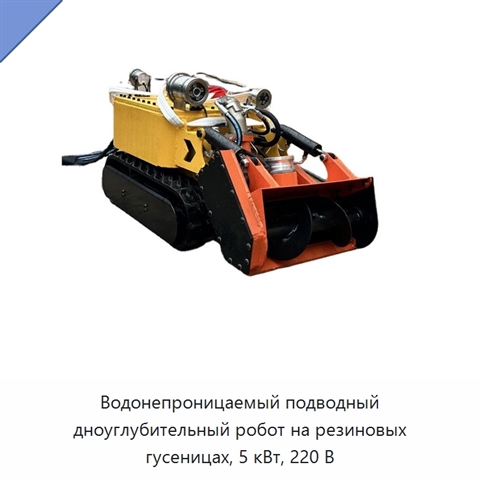
Водонепроницаемый подводный дноуглубительный робот на резиновых гусеницах, 5 кВт, 220 В+5 фото

Водонепроницаемый подводный дноуглубительный робот на резиновых гусеницах, 5 кВт, 220 В
Модель: ЮГЮ-81(1Х)
Подводный дноуглубительный робот предназначен для выполнения дноуглубительных и очистных работ под водой. Робот выполнен в водонепроницаемом погружном исполнении и оснащён резиновыми гусеницами. Мощность оборудования составляет 5 кВт, напряжение — 220 В.
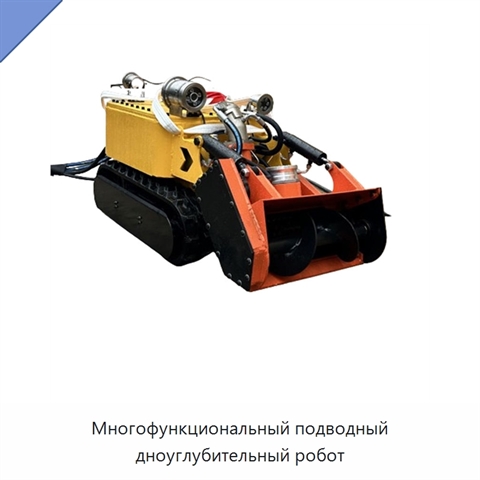
Многофункциональный подводный дноуглубительный робот+4 фото

Многофункциональный подводный дноуглубительный робот
Модель: ЮБГ-41(2С)
Дноуглубительный робот оснащён системой всасывания и специализированными рабочими средствами: струями воды высокого давления, спиральными шнеками и вращающимися щётками. Автоматизация сочетается с прочной механической конструкцией. Рабочий режим адаптируется к разным условиям работы — от мелководья
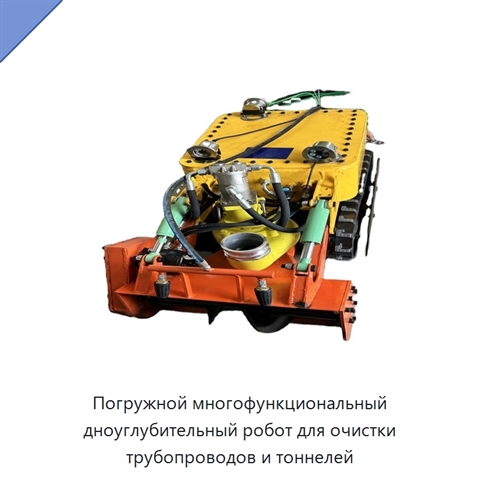
Погружной многофункциональный дноуглубительный робот для очистки трубопроводов и тоннелей+3 фото

Погружной многофункциональный дноуглубительный робот для очистки трубопроводов и тоннелей
Модель: ТНЯ-29(5Т)
Погружной многофункциональный дноуглубительный робот предназначен для очистки трубопроводов и тоннелей в промышленных условиях. Напряжение составляет 220 В. Доступны варианты мощности 5 и 15 кВт.
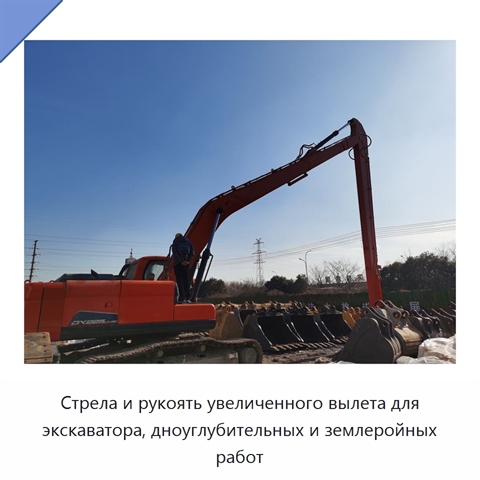
Стрела и рукоять увеличенного вылета для экскаватора, дноуглубительных и землеройных работ+3 фото

Стрела и рукоять увеличенного вылета для экскаватора, дноуглубительных и землеройных работ
Модель: ЮТВ-11(4В)
Стрела и рукоять увеличенного вылета предназначены для установки на экскаватор и расширяют его рабочий диапазон, повышая эффективность дноуглубительных и землеройных операций. Конструкция рассчитана на экскаваторы-носители массой 15, 20, 25 или 30 т. Масса изделия составляет 3000. Для изготовления п
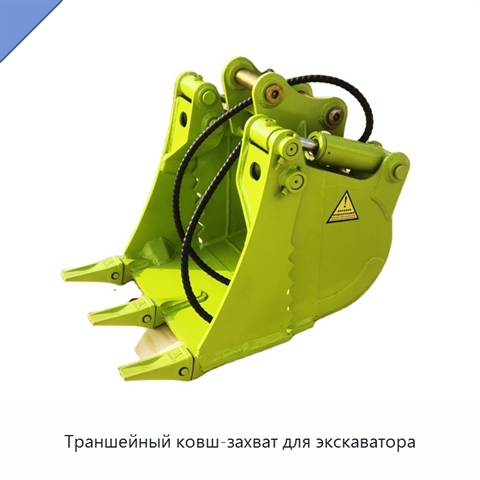
Траншейный ковш-захват для экскаватора+1 фото

Траншейный ковш-захват для экскаватора
Модель: ИКГ-78(7К)
Ковш-захват выполнен из листовой марганцовистой стали, обладающей высокой прочностью и износостойкостью. Палец изготовлен из легированной стали и снабжён встроенным масляным каналом; материал пальца сочетает высокую прочность с хорошей ударной вязкостью. Цилиндр оснащён сальником и рассчитан на длит
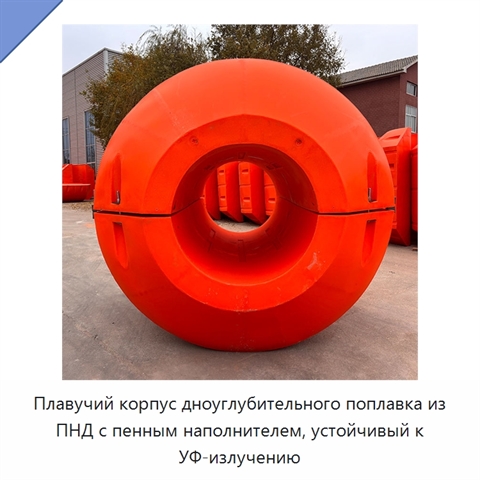
Плавучий корпус дноуглубительного поплавка из ПНД с пенным наполнителем, устойчивый к УФ-излучению+5 фото

Плавучий корпус дноуглубительного поплавка из ПНД с пенным наполнителем, устойчивый к УФ-излучению
Модель: ДЭП-51(2Т)
Плавучий корпус дноуглубительного поплавка выполнен из ПНД, заполнен пенным наполнителем и устойчив к УФ-излучению. Длина корпуса поплавка составляет 800–2600 мм, внутренний диаметр поплавка — 123–1140 мм, наружный диаметр поплавка — 500–2400 мм. Компонент представляет собой трубный поплавок.
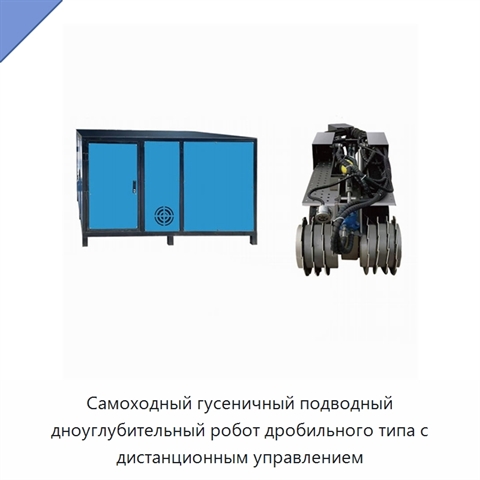
Самоходный гусеничный подводный дноуглубительный робот дробильного типа с дистанционным управлением+5 фото

Самоходный гусеничный подводный дноуглубительный робот дробильного типа с дистанционным управлением
Модель: КЛЯ-55(1К)
Самоходный гусеничный подводный дноуглубительный робот дробильного типа имеет дистанционное управление. Конструкция выполнена из обычной углеродистой стали, обладающей определённой прочностью и коррозионной стойкостью, благодаря чему робот может выполнять дноуглубительные задачи на различных участка
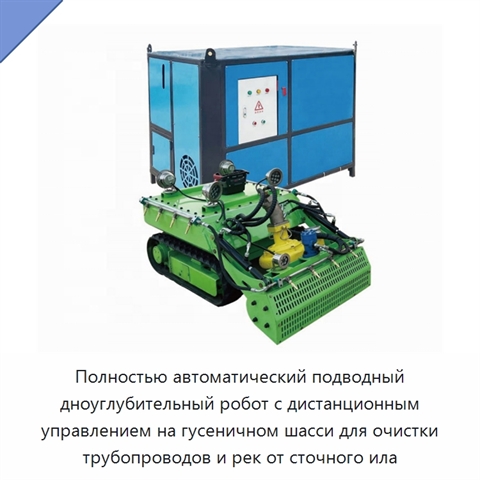
Полностью автоматический подводный дноуглубительный робот с дистанционным управлением на гусеничном шасси для очистки трубопроводов и рек от сточного ила+5 фото

Полностью автоматический подводный дноуглубительный робот с дистанционным управлением на гусеничном шасси для очистки трубопроводов и рек от сточного ила

Модель: ФМА-11(4С)
Подводный дноуглубительный робот предназначен для дноуглубительных и очистных работ в трубопроводах и реках, включая удаление сточного ила. Конструкция выполнена на гусеничном шасси; робот работает в полностью автоматическом режиме и оснащён дистанционным управлением. Материал конструкции — обычная