

Артикул: 356-289
Модель: ЯХР-88(9А)
Секция: Дополнительная
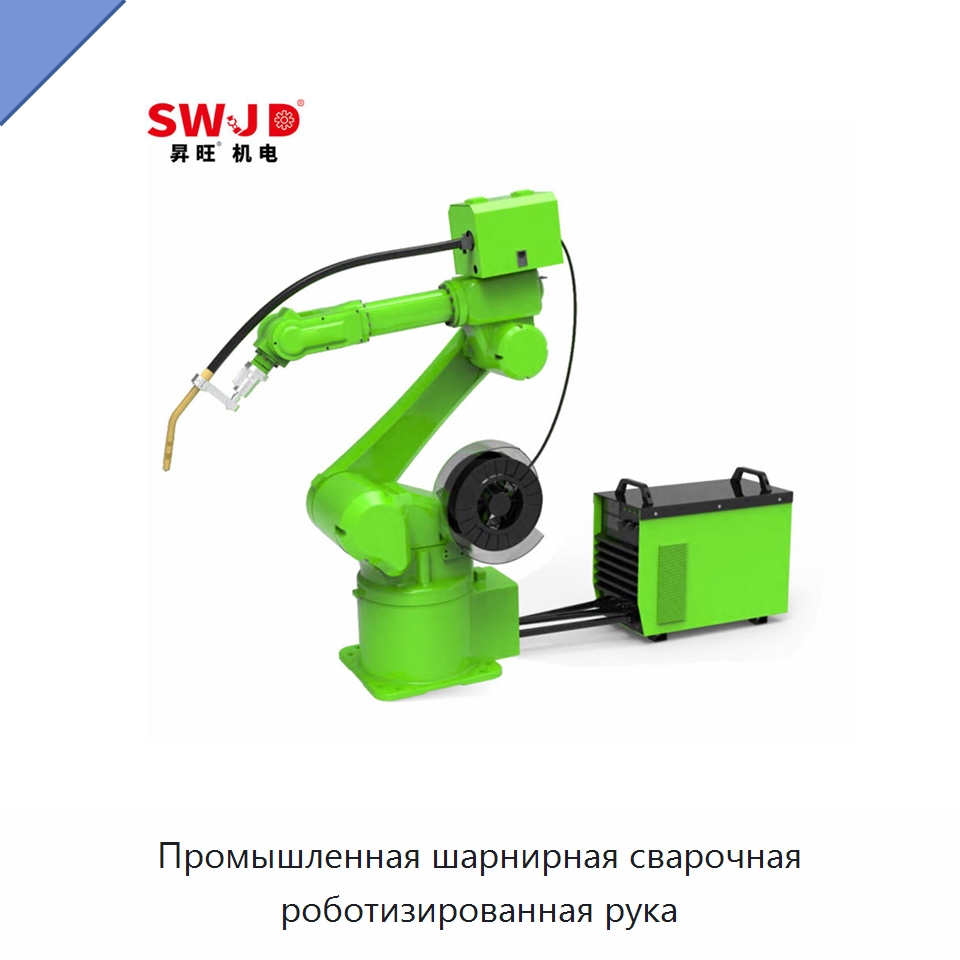
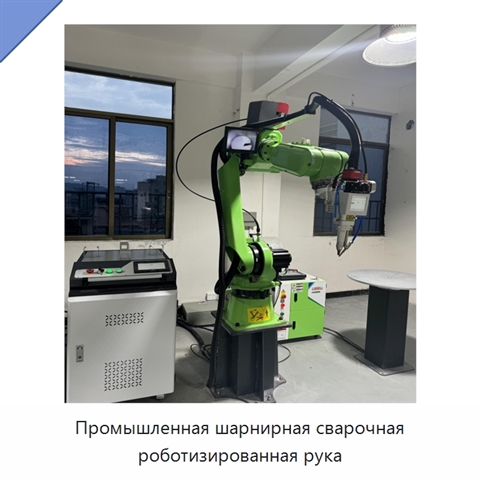
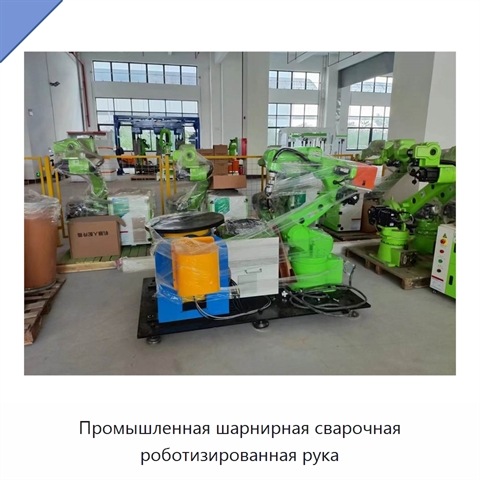
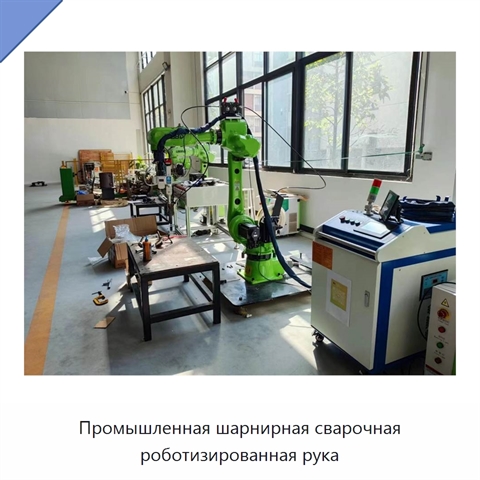
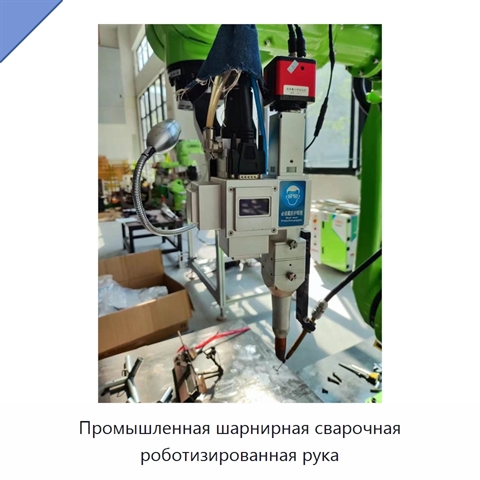
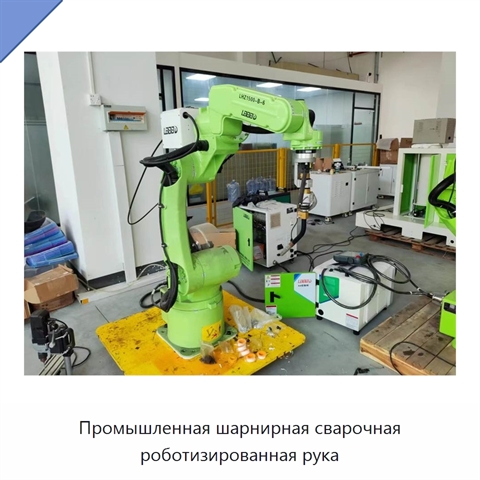
Промышленная шарнирная сварочная роботизированная рука
Сварочная роботизированная рука имеет полую конструкцию и шесть осей. Номинальная нагрузка составляет 10 кг, радиус движения — 1500 мм, точность повторяемости — ±0,03 мм. Максимальные диапазоны перемещения по осям: первая ось ±165°, вторая ось от +85° до −58°, третья ось от +85° до −85°, четвёртая ось ±175°, пятая ось от +30° до −210°, шестая ось ±360°. Максимальная скорость первой, второй и третьей осей составляет 148°/с, четвёртой и пятой — 222°/с, шестой — 360°/с. Масса корпуса — около 161 кг. Предусмотрены напольная установка, установка на кронштейн и перевёрнутая установка. Рабочая температура окружающей среды — от 5 °С до 45 °С.
Задать вопрос Искать на Baidu
Какую задачу решает сварочная роботизированная рука
Сварочная роботизированная рука предназначена для лазерной сварки металла с использованием сварочной горелки.
Характеристики ЯХР-88(9А)
Модель (по базе 91Т)ЯХР-88(9А)
Совместимый тип продуктамногоцелевые роботы, концевые исполнительные устройства, системы технического зрения, конвейеры, датчики, захваты
Основные компонентыПЛК, двигатель, подшипник
Отчёт об испытаниях оборудованияпредоставлен
Мощность(Вт)0,5 кВт
Напряжение220 В
Сварочная роботизированная рука - гибкость поставки.
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЯХР-88(9А) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Мы осознаём, что у каждого проекта свои особенности. В связи с этим мы можем обсудить изменение технических характеристик, типоразмеров и комплектации ЯХР-88(9А) под условия эксплуатации (на мощностях оригинального производителя или нашего завода в России).
Дата актуализации информации: 02.10.26
Производитель и параметры оборудования проверены.
Люди, которые искали Сварочная роботизированная рука, также смотрели:
 +5 фото
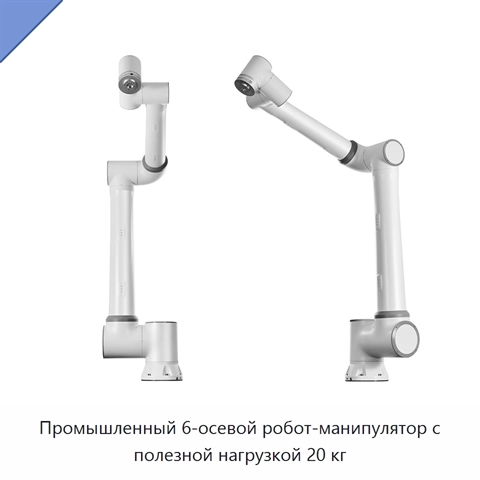
Промышленный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг
Модель: ШНЮ-54(7Я)
Промышленный робот-манипулятор имеет шесть вращательных сочленений, полезную нагрузку 20 кг и вылет 1854 мм. Повторяемость позы составляет ±0,1 мм по ISO 9283. Управление выполняется через 10,1-дюймовый пульт обучения или мобильный терминал с веб-приложением. Углы движения составляют: основание — ±1
 +2 фото
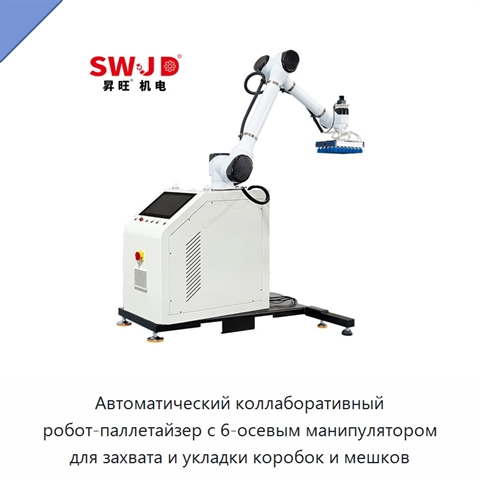
Автоматический коллаборативный робот-паллетайзер с 6-осевым манипулятором для захвата и укладки коробок и мешков
Модель: ЯМП-18(1С)
Автоматический коллаборативный робот-паллетайзер с 6-осевым роботизированным манипулятором выполняет захват и укладку коробок и мешков. Он совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми рабочими органами и многоцелевыми роботами.
 +3 фото
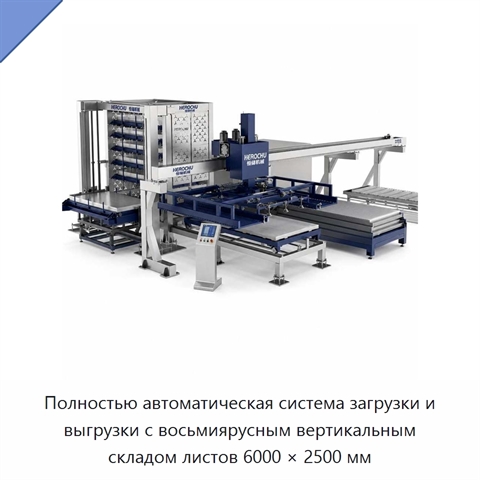
Полностью автоматическая система загрузки и выгрузки с восьмиярусным вертикальным складом листов 6000 × 2500 мм
Модель: УЛИ-95(7Ф)
Полностью автоматическая система загрузки и выгрузки обслуживает одновременно два волоконно-лазерных станка высокой мощности для резки листового материала. Материал подаётся из единого централизованного вертикального склада с восьмиярусной конструкцией. Каждый ярус выдерживает нагрузку до 5000 кг, а
 +4 фото
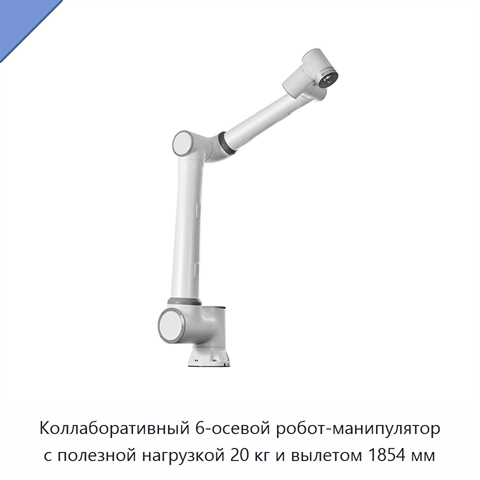
Коллаборативный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг и вылетом 1854 мм
Модель: АКШ-74(4А)
Коллаборативный робот-манипулятор оснащён пультом обучения размером 256,54 мм или мобильным терминалом с веб-приложением. Повторяемость положения составляет ±0,1 мм по ISO 9283. Диапазоны перемещения и скорости осей следующие: основание — ±175° и ±120 %/с; плечо — от -265° до +85° и ±120 %/с; локтев