Вилочные погрузчики

Товары

Роботизированная тележка для поддонов с полным приводом+5 фото

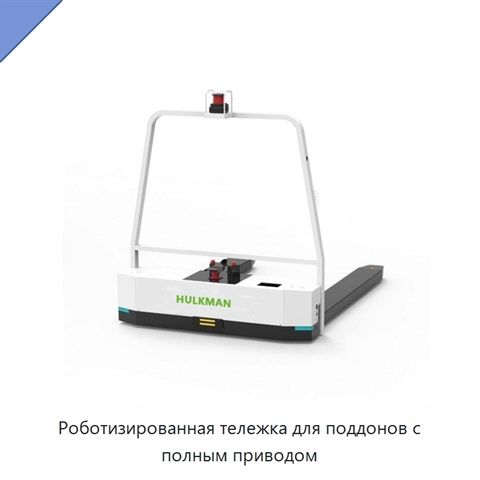
Роботизированная тележка для поддонов с полным приводом
Модель: ШХЮ-87(9Ш)
Роботизированная тележка для поддонов имеет полный привод. Размеры вил по длине, ширине и высоте составляют 1500 × 160 × 125. Тип аккумуляторной батареи вилочного погрузчика — водородный топливный элемент. Боковое смещение вил выполняется электрическим устройством.
Автономный мобильный трёхсторонний вилочный робот-погрузчик с боковой загрузкой для узких проходов, 1,5 т+5 фото

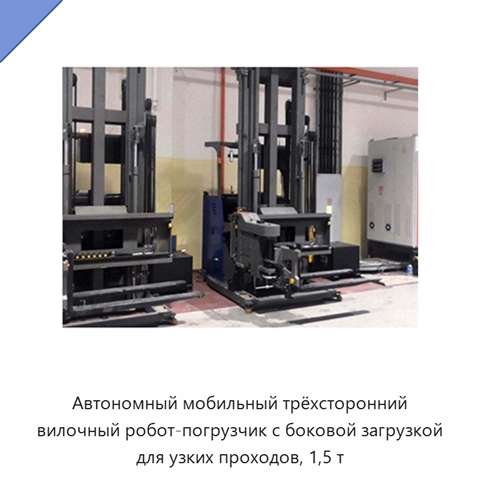
Автономный мобильный трёхсторонний вилочный робот-погрузчик с боковой загрузкой для узких проходов, 1,5 т
Модель: ДМЮ-24(9Ш)
Вилочный робот-погрузчик оснащён полным приводом 4WD и электрическим устройством бокового смещения вил; размеры вил по длине, ширине и высоте составляют 1350 × 160 × 100.
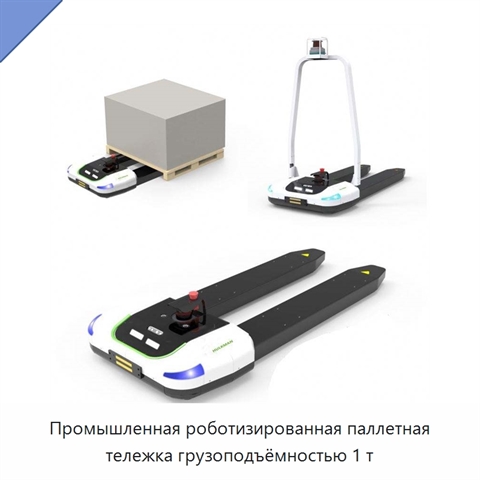
Промышленная роботизированная паллетная тележка грузоподъёмностью 1 т+5 фото

Промышленная роботизированная паллетная тележка грузоподъёмностью 1 т
Модель: ЯСД-59(9Д)
Промышленная роботизированная паллетная тележка грузоподъёмностью 1 т оснащена вилами длиной 1200 мм и шириной 185 мм.
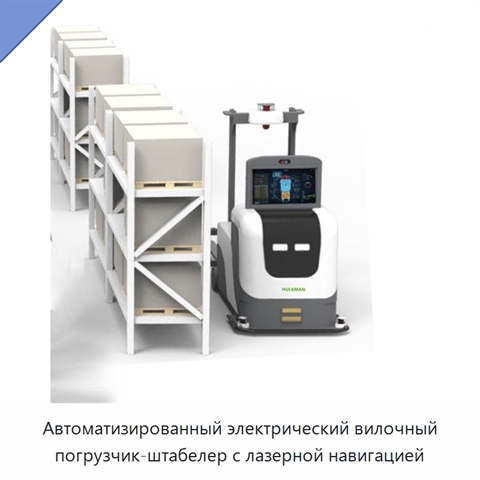
Автоматизированный электрический вилочный погрузчик-штабелер с лазерной навигацией+4 фото

Автоматизированный электрический вилочный погрузчик-штабелер с лазерной навигацией

Модель: ИФШ-82(2Л)
Автоматизированный электрический вилочный погрузчик-штабелер имеет лазерную навигацию, вилы длиной 1200 мм и шириной 100 мм. Время работы составляет 6–8 ч.
Автономный беспилотный погрузчик с лазерной навигацией+5 фото

Автономный беспилотный погрузчик с лазерной навигацией
Модель: ЕГН-59(7Б)
Автономный беспилотный погрузчик оснащён лазерной навигацией. Длина вил составляет 1000 мм, ширина вил — 100 мм. Время работы — 6–8 ч.
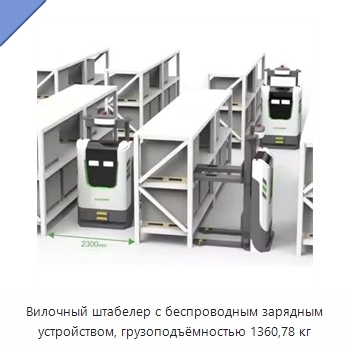
Вилочный штабелер с беспроводным зарядным устройством, грузоподъёмностью 1360,78 кг+5 фото

Вилочный штабелер с беспроводным зарядным устройством, грузоподъёмностью 1360,78 кг
Модель: ЛМА-84(8К)
Вилочный штабелер оснащён беспроводным зарядным устройством и имеет грузоподъёмность 1360,78 кг. Длина вил составляет 1000 мм, ширина — 100 мм. Навигация лазерная. Время работы — 6–8 ч.
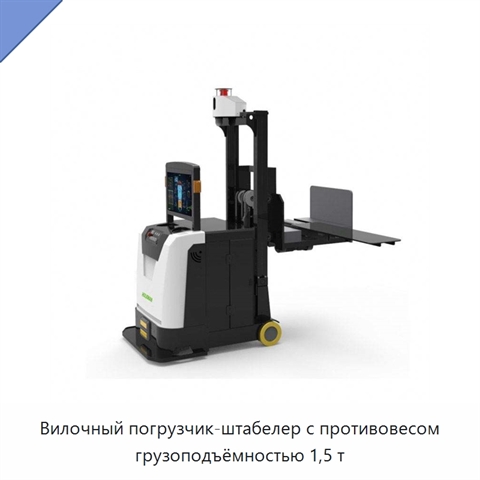
Вилочный погрузчик-штабелер с противовесом грузоподъёмностью 1,5 т+5 фото

Вилочный погрузчик-штабелер с противовесом грузоподъёмностью 1,5 т
Модель: ДАН-77(8П)
Вилочный погрузчик-штабелер с противовесом рассчитан на грузоподъёмность 1,5 т. Изделие оснащено вилами длиной 1000 мм и шириной 100 мм. Для навигации используется лазерная система, время работы составляет 6–8 ч.
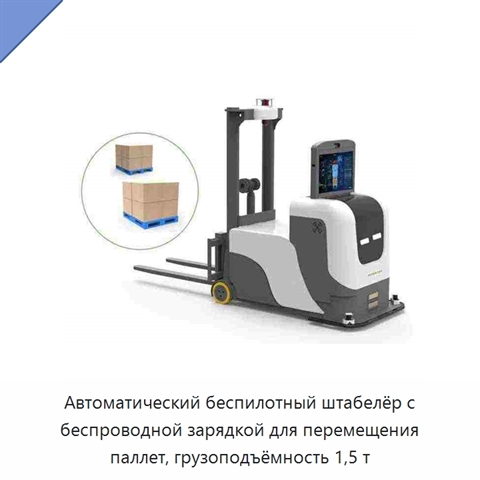
Автоматический беспилотный штабелёр с беспроводной зарядкой для перемещения паллет, грузоподъёмность 1,5 т+5 фото

Автоматический беспилотный штабелёр с беспроводной зарядкой для перемещения паллет, грузоподъёмность 1,5 т
Модель: ДЕН-97(1Л)
Автоматический беспилотный штабелёр предназначен для перемещения паллет и оснащён беспроводной зарядкой. Грузоподъёмность составляет 1,5 т. Длина вил — 1000 мм, ширина вил — 100 мм. Для навигации используется лазерная система. Время работы составляет 6–8 ч.
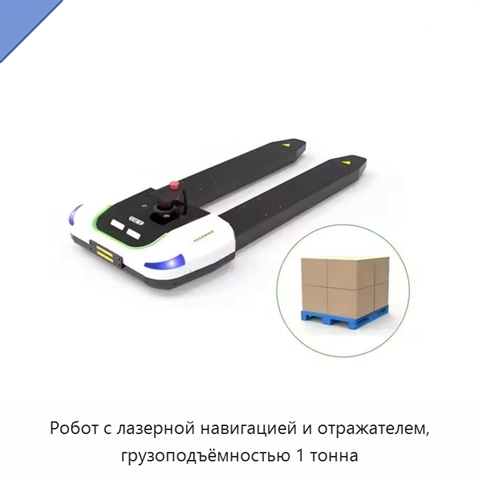
Робот с лазерной навигацией и отражателем, грузоподъёмностью 1 тонна+5 фото

Робот с лазерной навигацией и отражателем, грузоподъёмностью 1 тонна
Модель: ЛРЭ-25(2Ю)
Робот с отражателем и лазерной навигацией рассчитан на грузоподъёмность 1 тонна. Длина вил составляет 1000 мм, ширина вил — 100 мм. Время работы — 6–8 ч.
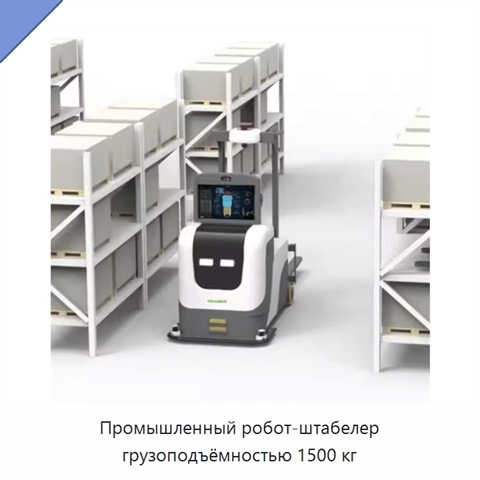
Промышленный робот-штабелер грузоподъёмностью 1500 кг+5 фото

Промышленный робот-штабелер грузоподъёмностью 1500 кг
Модель: ХАФ-45(9Н)
Промышленный робот-штабелер имеет грузоподъёмность 1500 кг. Он оснащён вилами длиной 1000 мм и шириной 100 мм. Для навигации используется лазерная технология. Время работы составляет 6–8 ч.
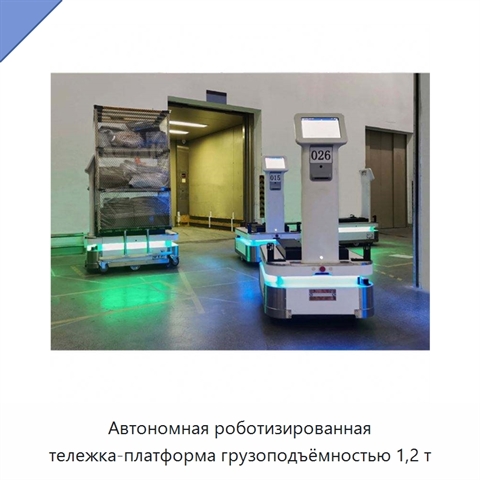
Автономная роботизированная тележка-платформа грузоподъёмностью 1,2 т+5 фото

Автономная роботизированная тележка-платформа грузоподъёмностью 1,2 т
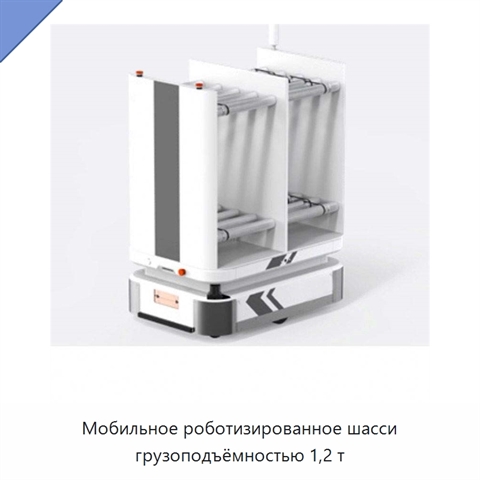
Модель: ТЛЮ-28(5Д)
Автономная роботизированная тележка-платформа грузоподъёмностью 1,2 т использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
Мобильное роботизированное шасси грузоподъёмностью 1,2 т+5 фото

Мобильное роботизированное шасси грузоподъёмностью 1,2 т
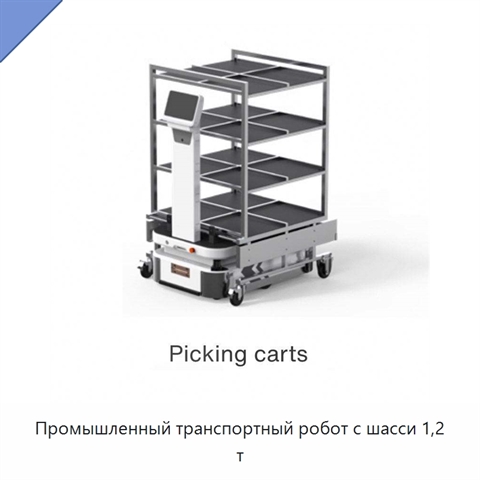
Модель: КДИ-94(8К)
Мобильное роботизированное шасси рассчитано на грузоподъёмность 1,2 т. Метод навигации основан на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Промышленный транспортный робот с шасси 1,2 т+5 фото

Промышленный транспортный робот с шасси 1,2 т
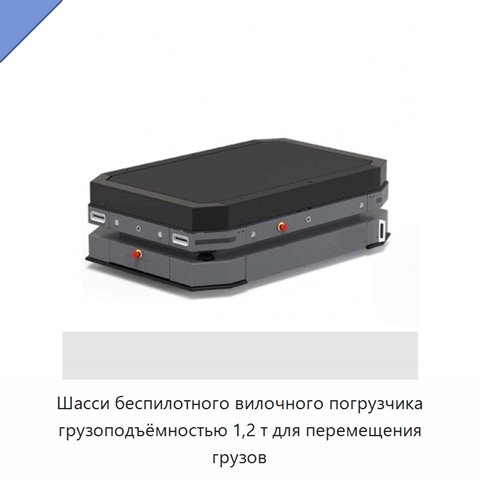
Модель: СРЕ-87(9Ф)
Промышленный транспортный робот выполнен на шасси 1,2 т и использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Шасси беспилотного вилочного погрузчика грузоподъёмностью 1,2 т для перемещения грузов+5 фото

Шасси беспилотного вилочного погрузчика грузоподъёмностью 1,2 т для перемещения грузов
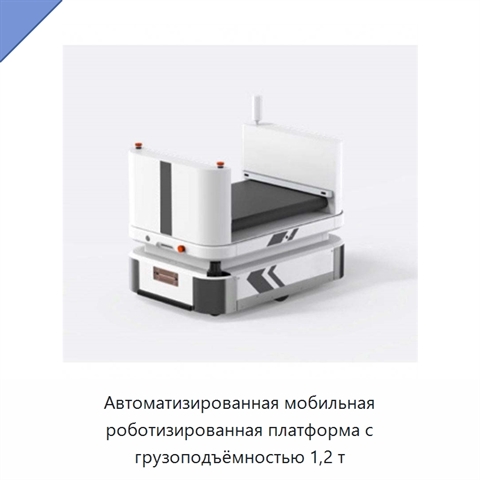
Модель: СТЯ-25(7Г)
Шасси беспилотного вилочного погрузчика грузоподъёмностью 1,2 т предназначено для универсального перемещения грузов. Для навигации используются визуальные данные и лидар. Точность позиционирования по направляющей составляет ±10 мм, при остановке — ±5 мм.
Автоматизированная мобильная роботизированная платформа с грузоподъёмностью 1,2 т+5 фото

Автоматизированная мобильная роботизированная платформа с грузоподъёмностью 1,2 т
Модель: ЮШЛ-11(8А)
Автоматизированная мобильная роботизированная платформа выполнена в виде роботизированного шасси с грузоподъёмностью 1,2 т. Для навигации используются визуальные данные и лидар. Позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм.
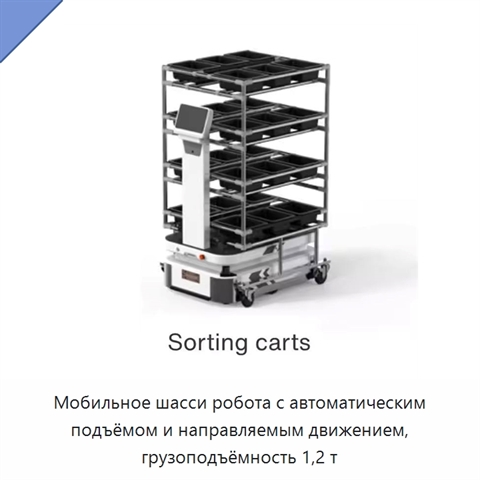
Мобильное шасси робота с автоматическим подъёмом и направляемым движением, грузоподъёмность 1,2 т+5 фото

Мобильное шасси робота с автоматическим подъёмом и направляемым движением, грузоподъёмность 1,2 т
Модель: МХИ-59(1Е)
Мобильное шасси робота предназначено для автоматического подъёма и направляемого перемещения груза массой 1,2 т. Позиционирование по направляющей составляет ±10 мм, позиционирование при остановке — ±5 мм. Навигация основана на визуальных данных и использовании лидара.
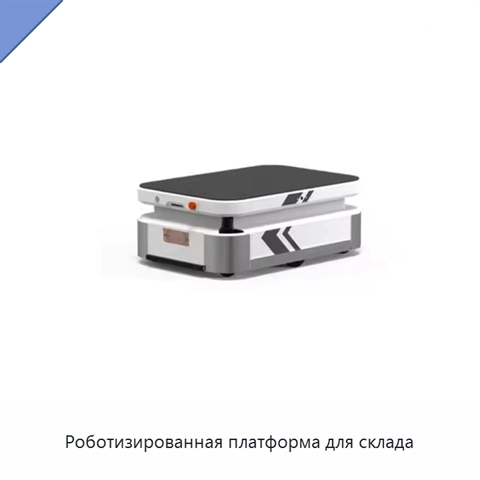
Роботизированная платформа для склада+5 фото

Роботизированная платформа для склада
Модель: ЕТН-41(1С)
Роботизированная платформа для склада использует метод навигации на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
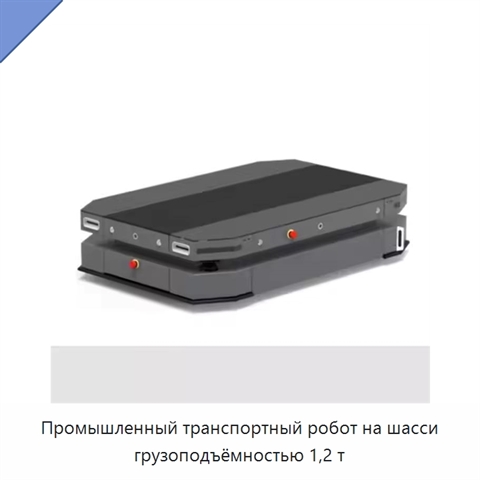
Промышленный транспортный робот на шасси грузоподъёмностью 1,2 т+5 фото

Промышленный транспортный робот на шасси грузоподъёмностью 1,2 т
Модель: ПФА-42(2Я)
Промышленный транспортный робот на шасси предназначен для перемещения материалов. Грузоподъёмность составляет 1,2 т. Позиционирование по направляющей имеет точность ±10 мм, а позиционирование при остановке — ±5 мм. Для навигации используются визуальные данные и лидар.
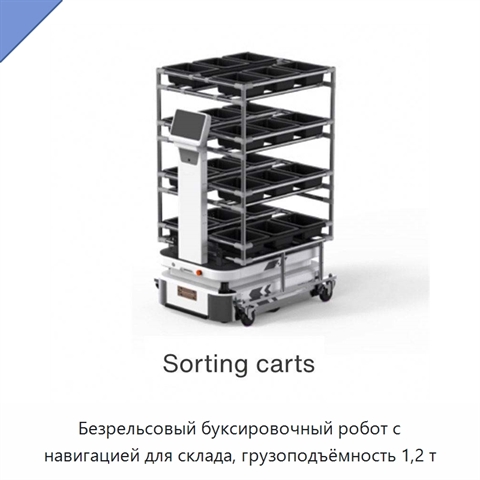
Безрельсовый буксировочный робот с навигацией для склада, грузоподъёмность 1,2 т+5 фото

Безрельсовый буксировочный робот с навигацией для склада, грузоподъёмность 1,2 т
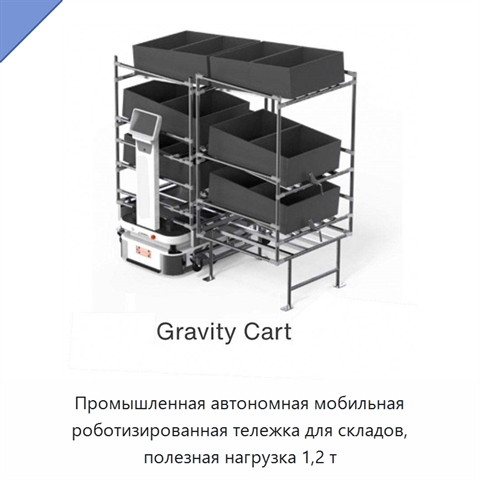
Модель: РДА-71(2П)
Безрельсовый буксировочный робот предназначен для работы на складе и буксировки грузов. Грузоподъёмность составляет 1,2 т. Навигация основана на визуальных данных и данных лидара. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — ±5 мм.
Промышленная автономная мобильная роботизированная тележка для складов, полезная нагрузка 1,2 т+5 фото

Промышленная автономная мобильная роботизированная тележка для складов, полезная нагрузка 1,2 т
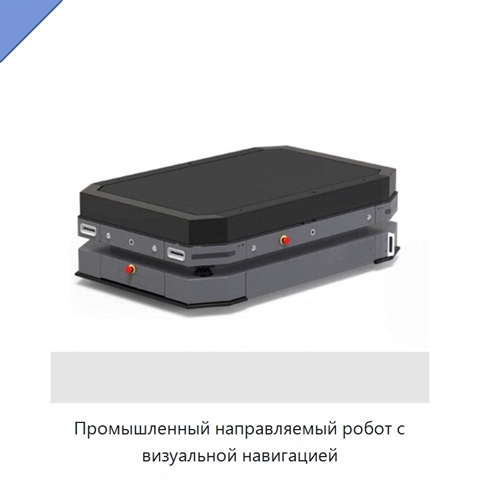
Модель: ФЭН-45(8Е)
Автономная мобильная роботизированная тележка предназначена для промышленных складов и рассчитана на полезную нагрузку до 1,2 т. Навигация выполняется на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
Промышленный направляемый робот с визуальной навигацией+5 фото

Промышленный направляемый робот с визуальной навигацией
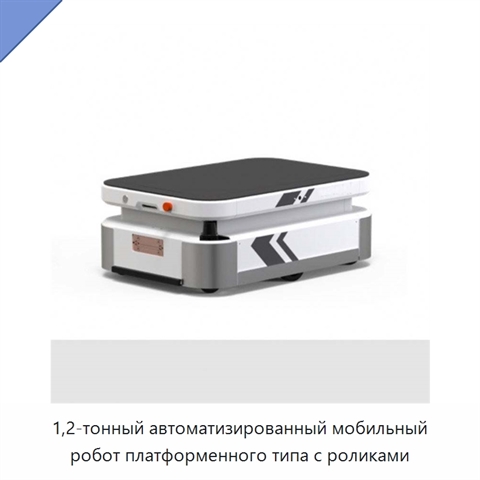
Модель: ДВЕ-27(5Х)
Промышленный направляемый робот использует навигацию на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
1,2-тонный автоматизированный мобильный робот платформенного типа с роликами+5 фото

1,2-тонный автоматизированный мобильный робот платформенного типа с роликами
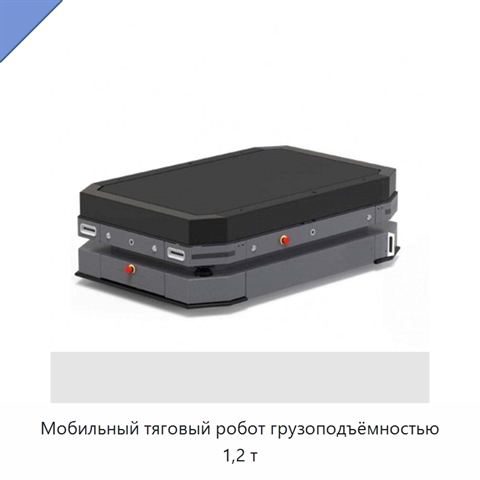
Модель: ЭГР-57(2Г)
1,2-тонный автоматизированный мобильный робот выполнен в платформенном исполнении с роликами. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм. Навигация основана на визуальных данных и лидара.
Мобильный тяговый робот грузоподъёмностью 1,2 т+5 фото

Мобильный тяговый робот грузоподъёмностью 1,2 т
Модель: ЭСК-78(9Т)
Мобильный тяговый робот грузоподъёмностью 1,2 т предназначен для обработки грузов на складе и на производственном объекте. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
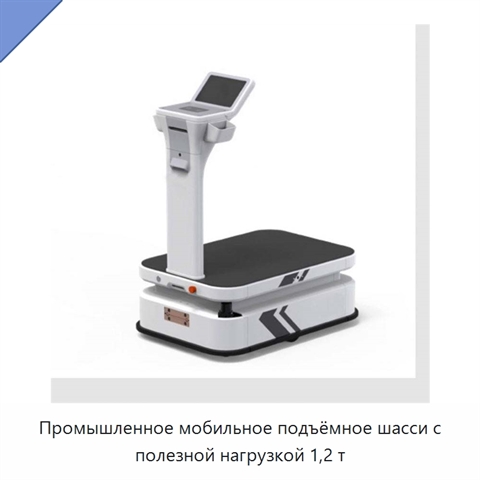
Промышленное мобильное подъёмное шасси с полезной нагрузкой 1,2 т+5 фото

Промышленное мобильное подъёмное шасси с полезной нагрузкой 1,2 т

Модель: АКХ-48(4С)
Промышленное мобильное шасси с подъёмной функцией рассчитано на полезную нагрузку 1,2 т. Навигация выполняется на основе визуальных и лидарных данных. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.