Вилочные погрузчики

Товары

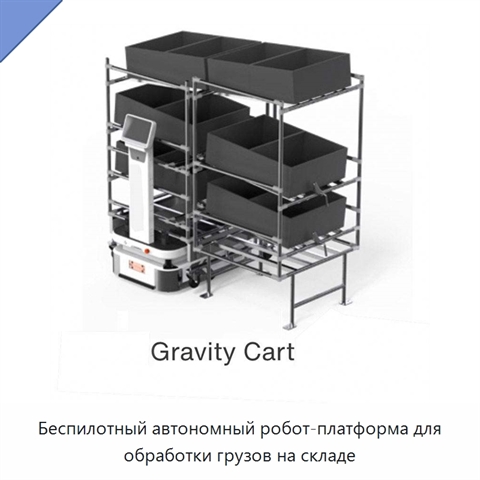
Беспилотный автономный робот-платформа для обработки грузов на складе+5 фото

Беспилотный автономный робот-платформа для обработки грузов на складе
Модель: ДФА-27(5Э)
Беспилотный автономный робот-платформа предназначен для обработки грузов на складе. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
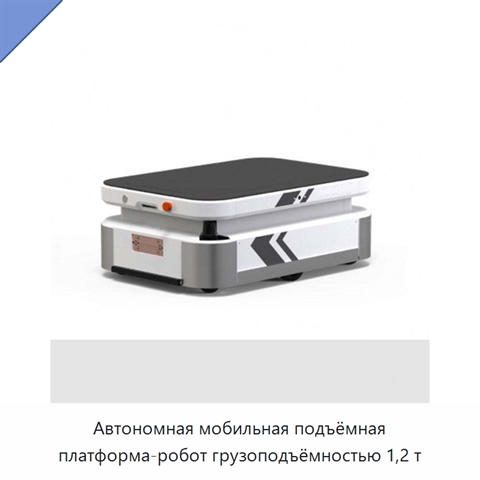
Автономная мобильная подъёмная платформа-робот грузоподъёмностью 1,2 т+5 фото

Автономная мобильная подъёмная платформа-робот грузоподъёмностью 1,2 т
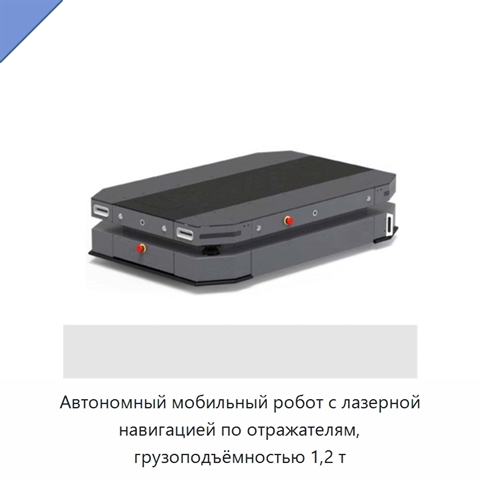
Модель: ШРИ-42(4Д)
Автономная мобильная подъёмная платформа-робот рассчитана на грузоподъёмность 1,2 т. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Навигация основана на визуальных данных и лидара.
Автономный мобильный робот с лазерной навигацией по отражателям, грузоподъёмностью 1,2 т+5 фото

Автономный мобильный робот с лазерной навигацией по отражателям, грузоподъёмностью 1,2 т
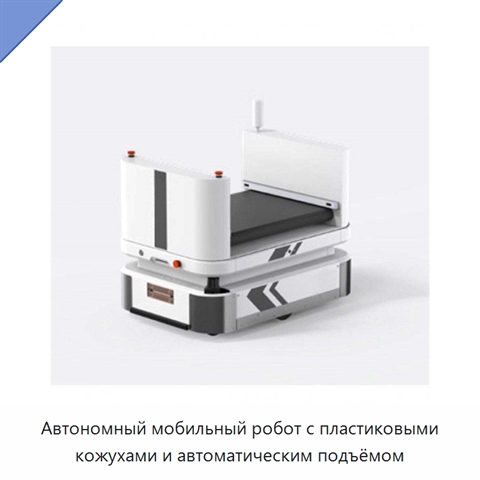
Модель: УСГ-24(9К)
Автономный мобильный робот имеет грузоподъёмность 1,2 т и использует лазерную навигацию по отражателям. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей осуществляется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
Автономный мобильный робот с пластиковыми кожухами и автоматическим подъёмом+5 фото

Автономный мобильный робот с пластиковыми кожухами и автоматическим подъёмом
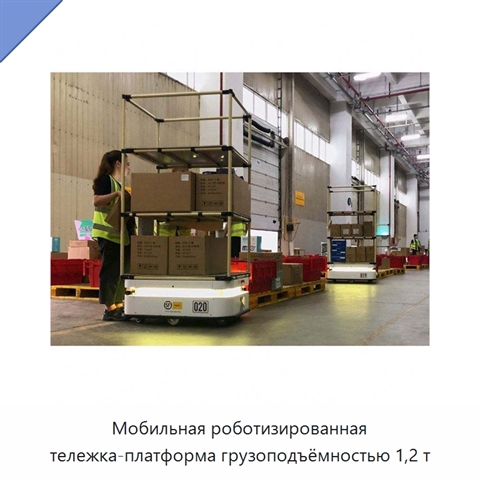
Модель: ФГЯ-94(9Б)
Автономный мобильный робот представляет собой автоматизированное управляемое транспортное средство с функцией автоматического подъёма и пластиковыми кожухами. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Для навигации использу
Мобильная роботизированная тележка-платформа грузоподъёмностью 1,2 т+5 фото

Мобильная роботизированная тележка-платформа грузоподъёмностью 1,2 т
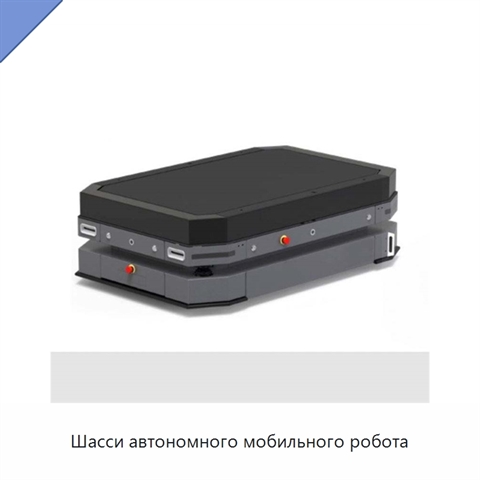
Модель: ЭТР-94(9Ф)
Мобильная роботизированная тележка-платформа имеет грузоподъёмность 1,2 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Шасси автономного мобильного робота+5 фото

Шасси автономного мобильного робота
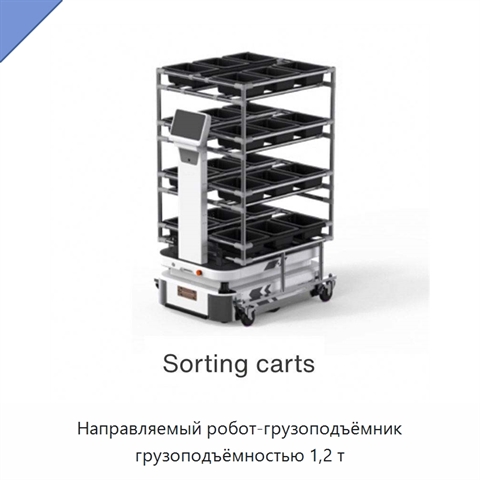
Модель: ПГЮ-15(5У)
Шасси автономного мобильного робота обеспечивает позиционирование по направляющей с точностью ±10 мм и позиционирование при остановке с точностью ±5 мм. Навигация основана на визуальных данных и лидара.
Направляемый робот-грузоподъёмник грузоподъёмностью 1,2 т+5 фото

Направляемый робот-грузоподъёмник грузоподъёмностью 1,2 т
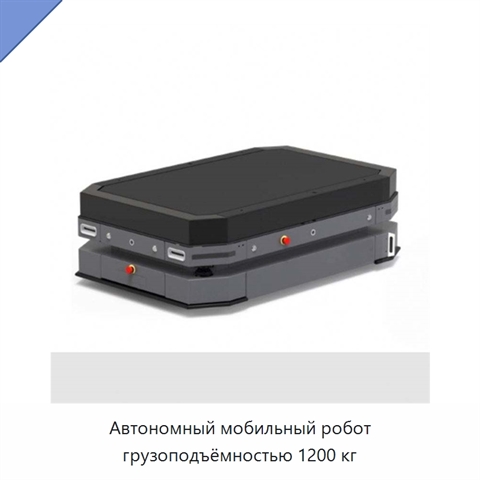
Модель: МРУ-47(1У)
Направляемый робот-грузоподъёмник грузоподъёмностью 1,2 т. Метод навигации основан на визуальных данных и лидаре. Позиционирование по направляющей выполняется с точностью ±10 мм, а при остановке — с точностью ±5 мм.
Автономный мобильный робот грузоподъёмностью 1200 кг+5 фото

Автономный мобильный робот грузоподъёмностью 1200 кг
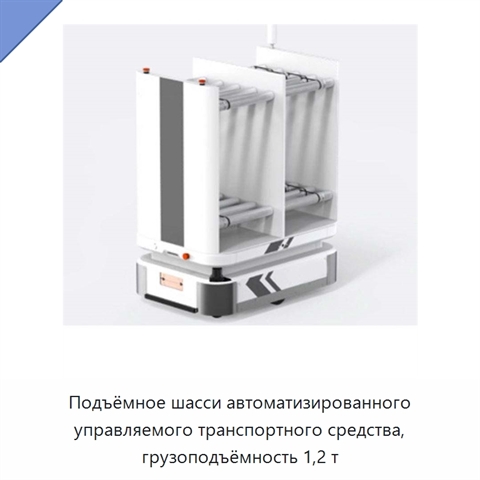
Модель: ПАП-27(8Ш)
Автономный мобильный робот грузоподъёмностью 1200 кг использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм.
Подъёмное шасси автоматизированного управляемого транспортного средства, грузоподъёмность 1,2 т+5 фото

Подъёмное шасси автоматизированного управляемого транспортного средства, грузоподъёмность 1,2 т
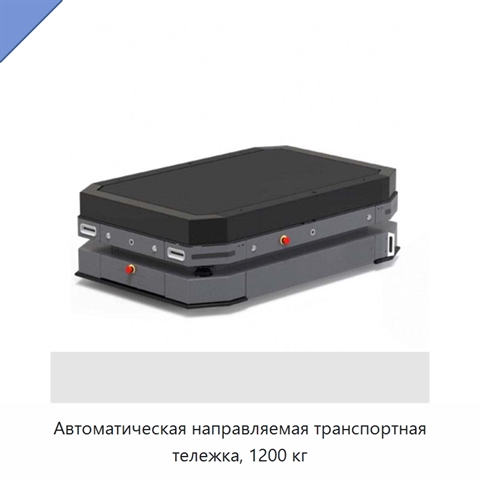
Модель: ГХЭ-19(1Ш)
Шасси автоматизированного управляемого транспортного средства с подъёмной функцией имеет грузоподъёмность 1,2 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Автоматическая направляемая транспортная тележка, 1200 кг+5 фото

Автоматическая направляемая транспортная тележка, 1200 кг
Модель: ВЭД-51(2Е)
Автоматическая направляемая транспортная тележка выполняет автоматизированное перемещение с навигацией на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм; позиционирование при остановке — ±5 мм.
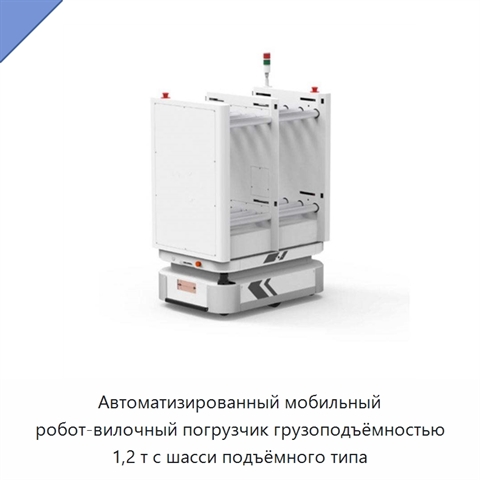
Автоматизированный мобильный робот-вилочный погрузчик грузоподъёмностью 1,2 т с шасси подъёмного типа+5 фото

Автоматизированный мобильный робот-вилочный погрузчик грузоподъёмностью 1,2 т с шасси подъёмного типа
Модель: ЕЛЖ-98(8А)
Автоматизированный мобильный робот-вилочный погрузчик имеет грузоподъёмность 1,2 т и выполнен на шасси подъёмного типа. Навигация основана на визуальных данных и лидаре. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
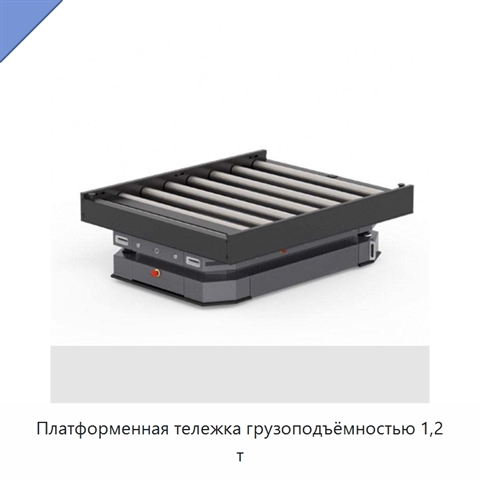
Платформенная тележка грузоподъёмностью 1,2 т+5 фото

Платформенная тележка грузоподъёмностью 1,2 т
Модель: НГИ-25(2Я)
Платформенная тележка имеет грузоподъёмность 1,2 т. Навигация выполняется на основе визуальных и лидарных данных. Точность позиционирования по направляющей составляет ±10 мм, а при остановке — ±5 мм.
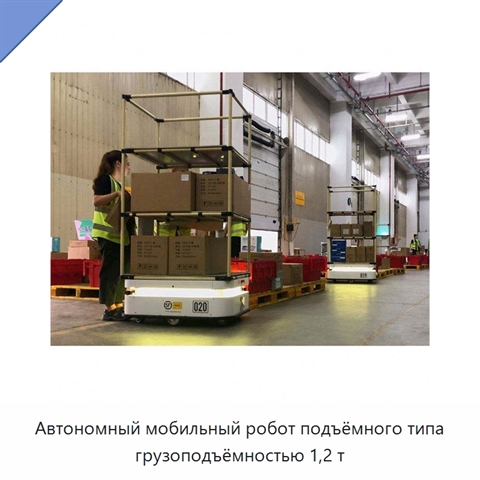
Автономный мобильный робот подъёмного типа грузоподъёмностью 1,2 т+5 фото

Автономный мобильный робот подъёмного типа грузоподъёмностью 1,2 т
Модель: ВТИ-22(4Ю)
Автономный мобильный робот подъёмного типа имеет грузоподъёмность 1,2 т. Метод навигации основан на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, позиционирование при остановке — ±5 мм.
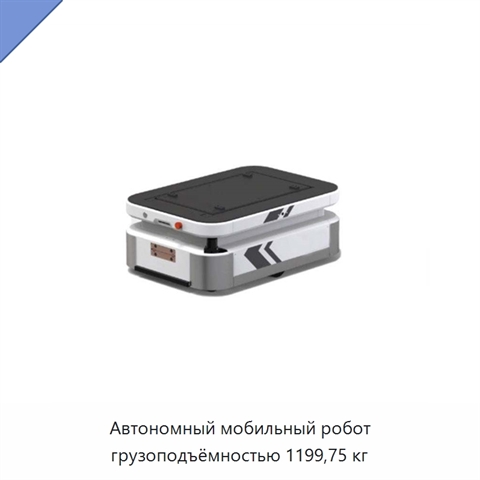
Автономный мобильный робот грузоподъёмностью 1199,75 кг+5 фото

Автономный мобильный робот грузоподъёмностью 1199,75 кг
Модель: ПВА-12(8С)
Автономный мобильный робот имеет грузоподъёмность 1199,75 кг. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей выполняется с точностью ±10 мм, а при остановке — с точностью ±5 мм.
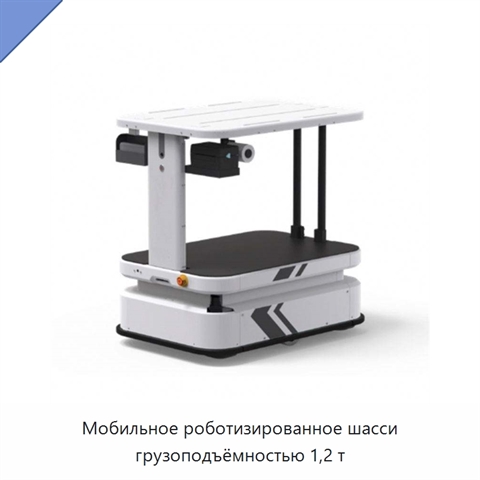
Мобильное роботизированное шасси грузоподъёмностью 1,2 т+5 фото

Мобильное роботизированное шасси грузоподъёмностью 1,2 т
Модель: БУР-44(9Ю)
Мобильное роботизированное шасси имеет грузоподъёмность 1,2 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
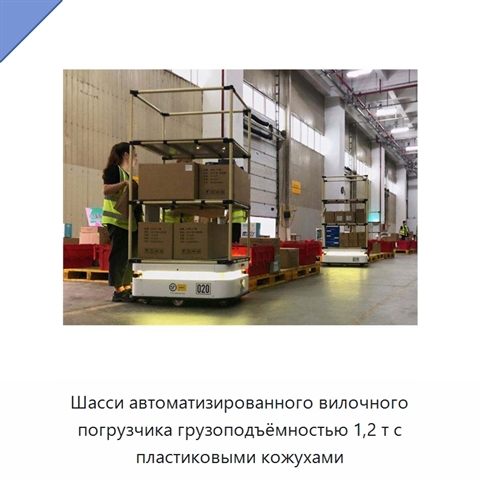
Шасси автоматизированного вилочного погрузчика грузоподъёмностью 1,2 т с пластиковыми кожухами+5 фото

Шасси автоматизированного вилочного погрузчика грузоподъёмностью 1,2 т с пластиковыми кожухами
Модель: ДМЭ-21(9Н)
Шасси автоматизированного вилочного погрузчика имеет грузоподъёмность 1,2 т и оснащено пластиковыми кожухами. Конструкция предназначена для автоматизированного подъёма и управляемого перемещения грузов. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей сост
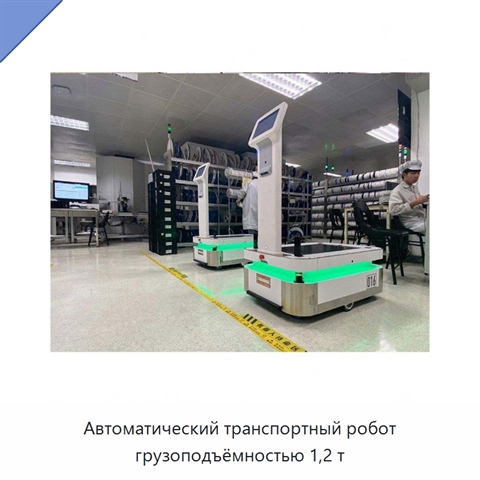
Автоматический транспортный робот грузоподъёмностью 1,2 т+5 фото

Автоматический транспортный робот грузоподъёмностью 1,2 т
Модель: УГЭ-28(9Г)
Автоматический транспортный робот использует навигацию на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а при остановке — ±5 мм.
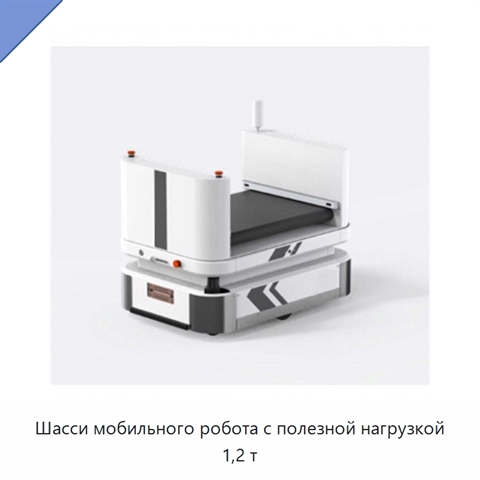
Шасси мобильного робота с полезной нагрузкой 1,2 т+5 фото

Шасси мобильного робота с полезной нагрузкой 1,2 т
Модель: БВЮ-89(7И)
Открытое шасси мобильного робота рассчитано на полезную нагрузку 1,2 т. Для навигации используются визуальные данные и лидар. Позиционирование по направляющей выполняется с точностью ±10 мм, а при остановке — с точностью ±5 мм.
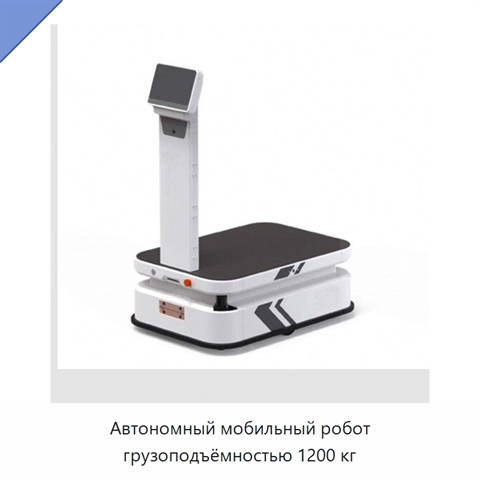
Автономный мобильный робот грузоподъёмностью 1200 кг+5 фото

Автономный мобильный робот грузоподъёмностью 1200 кг
Модель: ВГЕ-85(4Ш)
Автономный мобильный робот рассчитан на грузоподъёмность 1200 кг. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
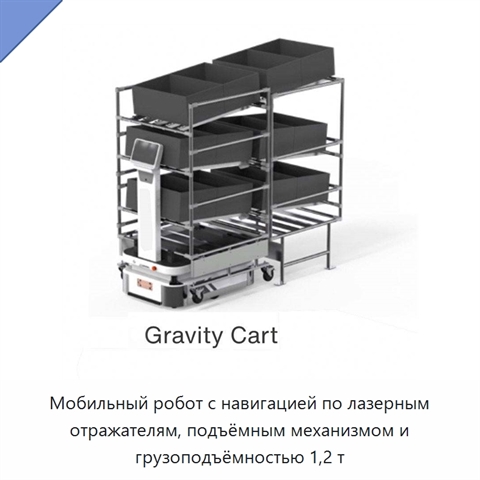
Мобильный робот с навигацией по лазерным отражателям, подъёмным механизмом и грузоподъёмностью 1,2 т+5 фото

Мобильный робот с навигацией по лазерным отражателям, подъёмным механизмом и грузоподъёмностью 1,2 т
Модель: МШЭ-97(5Ф)
Мобильный робот оснащён подъёмным механизмом и имеет грузоподъёмность 1,2 т. Для навигации используются лазерные отражатели и визуальный метод на основе лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
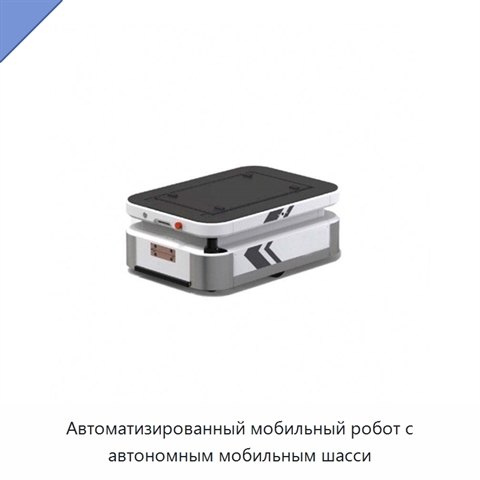
Автоматизированный мобильный робот с автономным мобильным шасси+5 фото

Автоматизированный мобильный робот с автономным мобильным шасси
Модель: ЮШЖ-77(1Ф)
Автоматизированный мобильный робот представляет собой автономное мобильное шасси. Навигация выполняется с использованием визуальных и лидарных данных. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
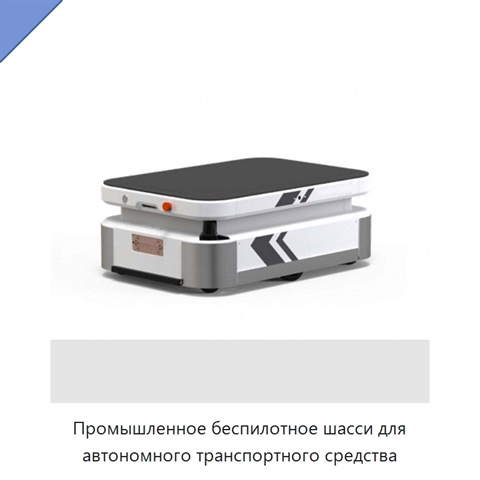
Промышленное беспилотное шасси для автономного транспортного средства+5 фото

Промышленное беспилотное шасси для автономного транспортного средства
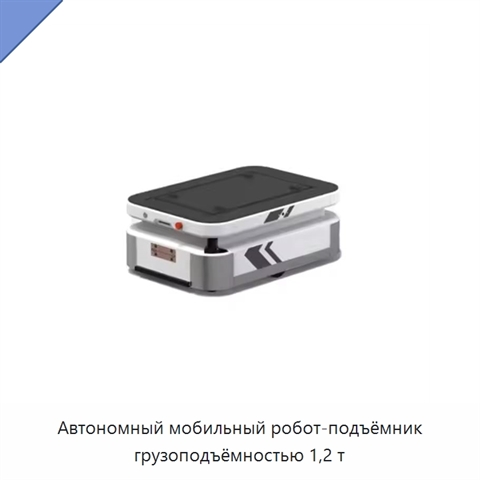
Модель: ВДА-48(4Ю)
Промышленное беспилотное шасси предназначено для автономного транспортного средства. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм. Навигация выполняется на основе визуальных данных и лидара.
Автономный мобильный робот-подъёмник грузоподъёмностью 1,2 т+5 фото

Автономный мобильный робот-подъёмник грузоподъёмностью 1,2 т
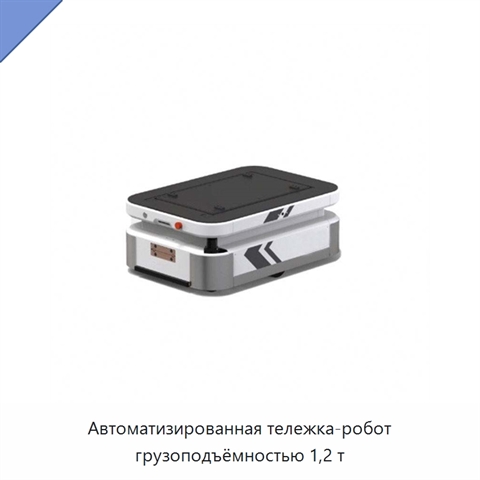
Модель: ЯФГ-47(4П)
Автономный мобильный робот-подъёмник имеет грузоподъёмность 1,2 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Автоматизированная тележка-робот грузоподъёмностью 1,2 т+5 фото

Автоматизированная тележка-робот грузоподъёмностью 1,2 т

Модель: БИБ-87(1Г)
Навигация тележки-робота выполняется на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм.