

Задача: Обследование подземных сооружений
 +3 фото
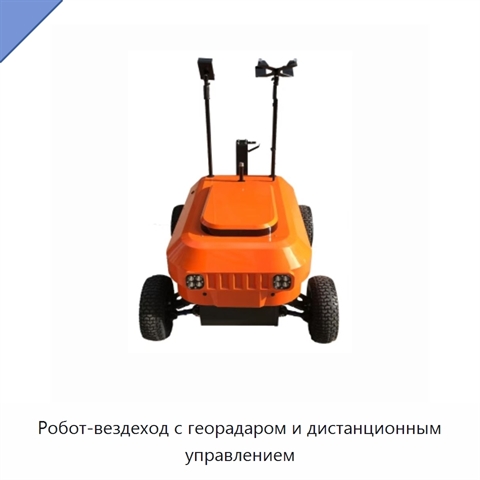
Робот-вездеход с георадаром и дистанционным управлением
Модель: НСУ-71(8Т)
Робот-вездеход с георадаром получает питание от литиевой батареи и управляется по беспроводному каналу вместе с установленным оборудованием. Ходовая часть имеет независимый привод каждого из четырех колес, дифференциальное рулевое управление и независимую двухрычажную подвеску спереди и сзади. Колес
 +5 фото
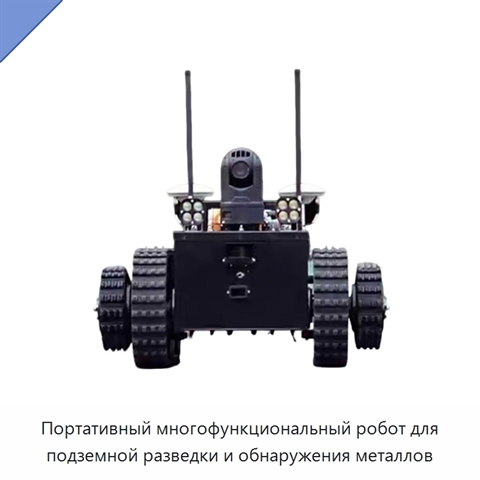
Портативный многофункциональный робот для подземной разведки и обнаружения металлов
Модель: БВЭ-72(8Ф)
Антенна работает на частоте 200 МГц. Используются радарная волна и ступенчато-частотно перестраиваемая непрерывная волна со сверхширокой полосой. Рабочий диапазон частот составляет 40 МГц–3,4 ГГц; изображение высокой четкости по всему диапазону глубин формируется за одно сканирование без замены анте