Задача: Паллетирование грузов

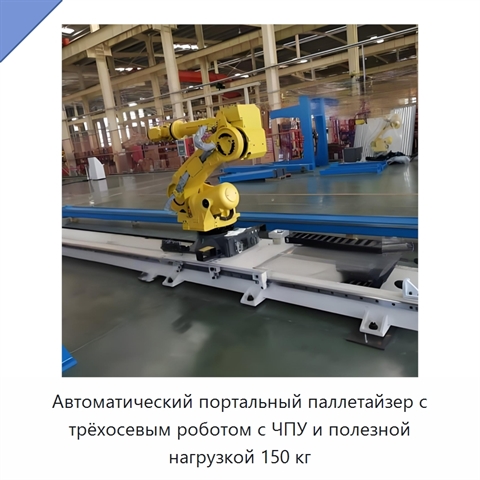
Автоматический портальный паллетайзер с трёхосевым роботом с ЧПУ и полезной нагрузкой 150 кг+4 фото

Автоматический портальный паллетайзер с трёхосевым роботом с ЧПУ и полезной нагрузкой 150 кг
Модель: НЯН-14(7Ж)
Автоматический портальный паллетайзер оснащён трёхосевым роботом с ЧПУ. Номинальная грузоподъёмность составляет 450, 350, 300 или 150 кг. Номинальный грузовой момент находится в диапазоне 50–5000 кН, а пролёт — в диапазоне 3–22,5 м. Основными компонентами паллетайзера являются двигатель, редуктор, з
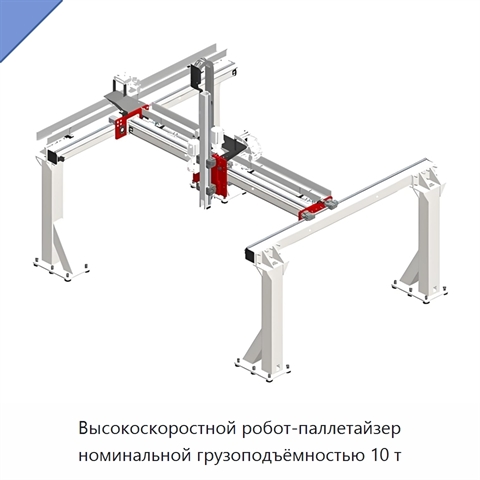
Высокоскоростной робот-паллетайзер номинальной грузоподъёмностью 10 т+3 фото

Высокоскоростной робот-паллетайзер номинальной грузоподъёмностью 10 т
Модель: ВХЕ-92(2Э)
Высокоскоростной робот-паллетайзер имеет номинальную грузоподъёмность 10 т. Основные компоненты включают двигатель, редуктор, зубчатое колесо и насос. Номинальный грузовой момент составляет 50–5000 кН, пролёт — 3–22,5 м.
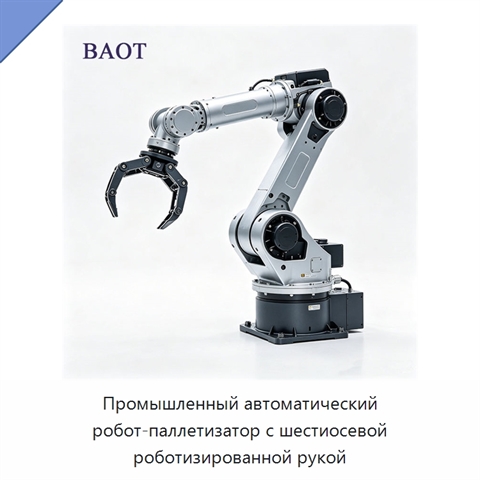
Промышленный автоматический робот-паллетизатор с шестиосевой роботизированной рукой+5 фото

Промышленный автоматический робот-паллетизатор с шестиосевой роботизированной рукой
Модель: НКЕ-17(8Я)
Промышленный автоматический робот-паллетизатор оснащён шестиосевой роботизированной рукой и выполняет укладку коробок, мешков и барабанов на поддоны без ручного вмешательства. Система поддерживает редактирование различных схем укладки и позволяет быстро переключать производственные линии для товаров
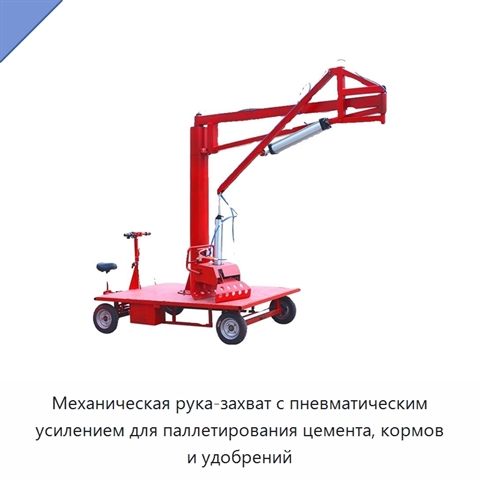
Механическая рука-захват с пневматическим усилением для паллетирования цемента, кормов и удобрений+4 фото

Механическая рука-захват с пневматическим усилением для паллетирования цемента, кормов и удобрений
Модель: ЕТС-52(4Б)
Механическая рука-захват оснащена пневматическим усилением и предназначена для паллетирования цемента, кормов и удобрений. Конструкция рассчитана на применение с мобильным погрузчиком, устанавливаемым на транспортное средство. Габариты изделия составляют 3700 × 700 × 700 мм. Горизонтальный ход дости
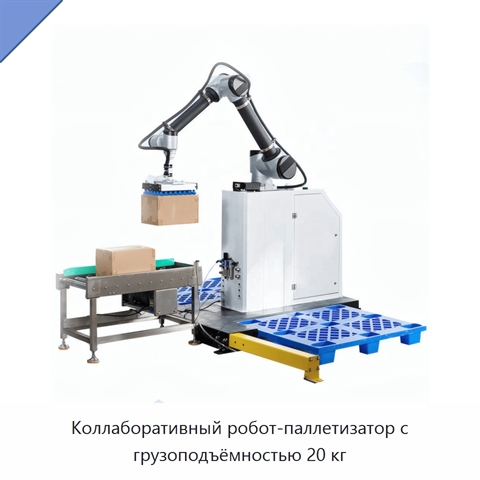
Коллаборативный робот-паллетизатор с грузоподъёмностью 20 кг+5 фото

Коллаборативный робот-паллетизатор с грузоподъёмностью 20 кг
Модель: ЕНТ-27(8Д)
Коллаборативный робот-паллетизатор представляет собой полностью автоматическую промышленную машину для обработки, размещения и укладки грузов на поддоны. Система полного сервоуправления обеспечивает высокую скорость работы и точное позиционирование. Технология высокоточного захвата поддерживает стаб
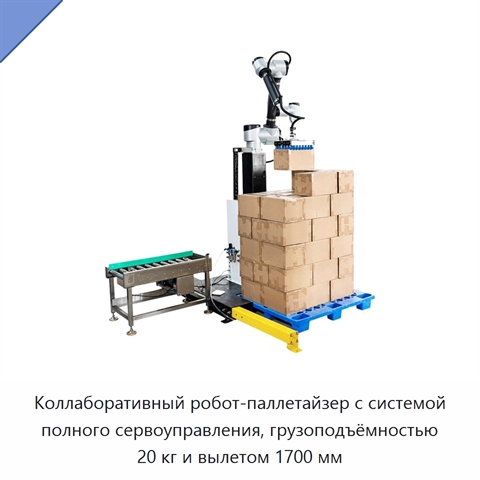
Коллаборативный робот-паллетайзер с системой полного сервоуправления, грузоподъёмностью 20 кг и вылетом 1700 мм+5 фото

Коллаборативный робот-паллетайзер с системой полного сервоуправления, грузоподъёмностью 20 кг и вылетом 1700 мм
Модель: УСЛ-48(5П)
Коллаборативный робот-паллетайзер оснащён системой полного сервоуправления, высокоскоростным захватом и высокоточным позиционированием. Грузоподъёмность составляет 20 кг, вылет — 1700 мм. Диапазон высоты укладки — от 300 до 2200 мм, производительность — 10–12 циклов в минуту. Робот предназначен для
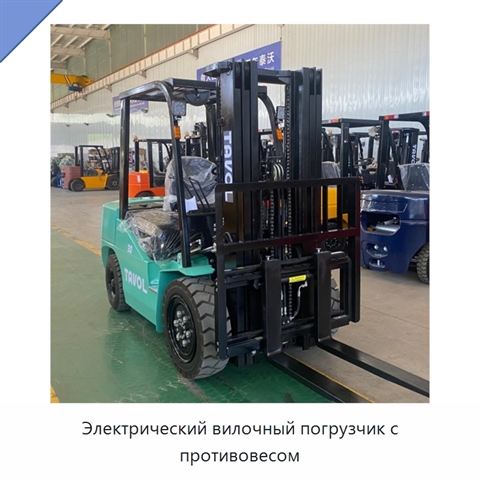
Электрический вилочный погрузчик с противовесом+2 фото

Электрический вилочный погрузчик с противовесом
Модель: ДХЯ-97(9Ж)
Погрузчик оснащён литий-ионной аккумуляторной батареей и двигателем переменного тока. Он имеет передний привод и электрическое устройство бокового смещения вил.
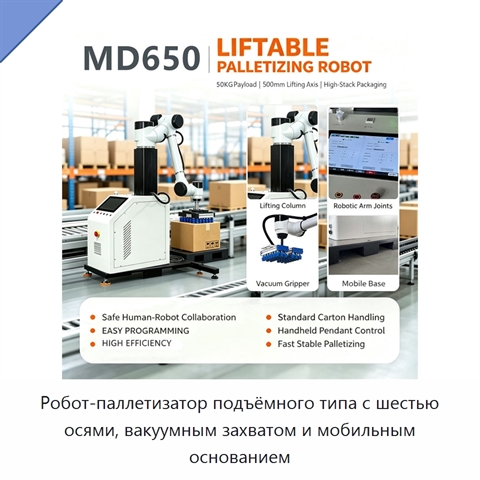
Робот-паллетизатор подъёмного типа с шестью осями, вакуумным захватом и мобильным основанием+3 фото

Робот-паллетизатор подъёмного типа с шестью осями, вакуумным захватом и мобильным основанием
Модель: ХШУ-51(1Д)
Робот-паллетизатор с шестью осями выполнен в подъёмном исполнении и оснащён вакуумным захватом и мобильным основанием. Скорость паллетирования составляет 8–10 коробок в минуту. Рабочий радиус равен 1900 мм, а высота паллетирования — 2400–2600 мм с учётом высоты поддона. Оборудование совместимо с под
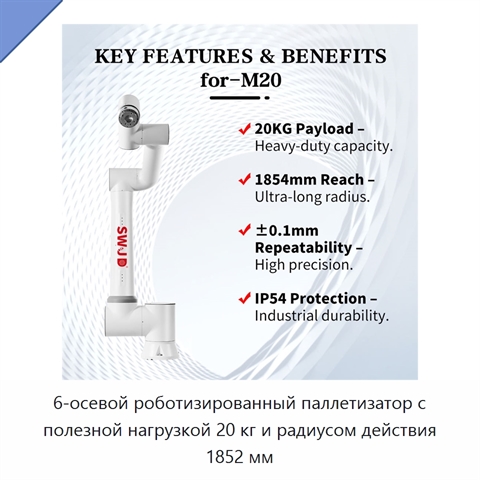
6-осевой роботизированный паллетизатор с полезной нагрузкой 20 кг и радиусом действия 1852 мм+4 фото

6-осевой роботизированный паллетизатор с полезной нагрузкой 20 кг и радиусом действия 1852 мм
Модель: ЖНА-85(1Д)
6-осевой роботизированный паллетизатор рассчитан на полезную нагрузку 20 кг и радиус действия 1852 мм. Мощность составляет 1 кВт, напряжение — 380 В. Устройство совместимо с захватами, системами технического зрения, концевыми исполнительными устройствами и многоцелевыми роботами.
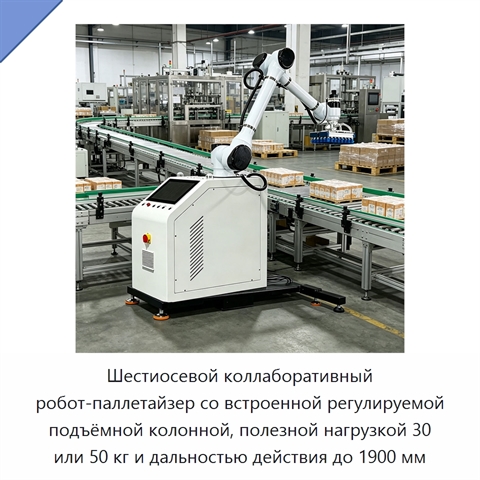
Шестиосевой коллаборативный робот-паллетайзер со встроенной регулируемой подъёмной колонной, полезной нагрузкой 30 или 50 кг и дальностью действия до 1900 мм+1 фото

Шестиосевой коллаборативный робот-паллетайзер со встроенной регулируемой подъёмной колонной, полезной нагрузкой 30 или 50 кг и дальностью действия до 1900 мм
Модель: МШЯ-41(9К)
Коллаборативный робот-паллетайзер представляет собой автоматическую систему укладки на поддоны со встроенной регулируемой подъёмной колонной. Предусмотрены исполнения с полезной нагрузкой 30 и 50 кг; дальность действия составляет 1403 мм, 1700–1800 мм или 1900 мм. Манипулятор имеет шесть вращательны
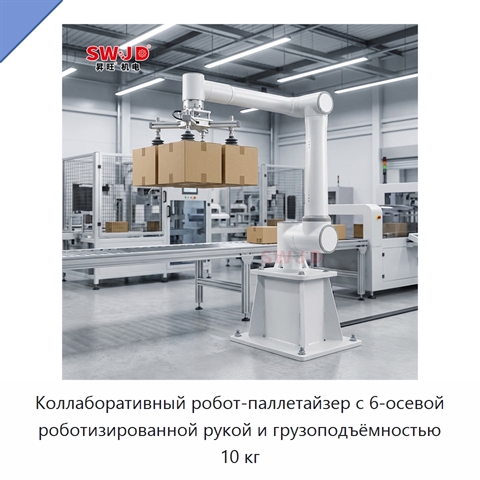
Коллаборативный робот-паллетайзер с 6-осевой роботизированной рукой и грузоподъёмностью 10 кг+3 фото

Коллаборативный робот-паллетайзер с 6-осевой роботизированной рукой и грузоподъёмностью 10 кг
Модель: ЮЖИ-72(2Э)
Коллаборативный робот-паллетайзер выполнен в виде 6-осевой роботизированной руки с грузоподъёмностью 10 кг. Он предназначен для автоматической паллетизации и штабелирования картонных коробок на упаковочной линии.
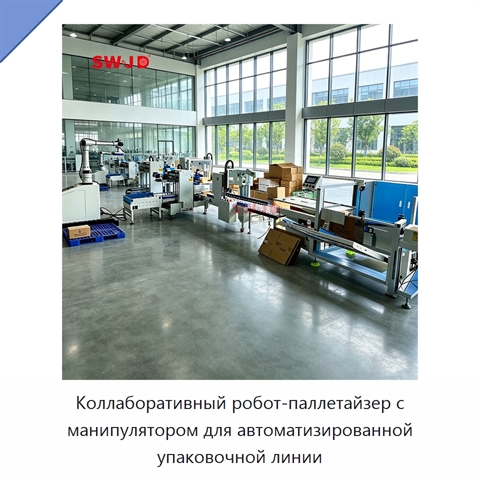
Коллаборативный робот-паллетайзер с манипулятором для автоматизированной упаковочной линии+4 фото

Коллаборативный робот-паллетайзер с манипулятором для автоматизированной упаковочной линии
Модель: ЖМЯ-18(1Л)
Коллаборативный робот-паллетайзер с роботизированным манипулятором выполняет автоматизированную паллетизацию и штабелирование на упаковочной линии. Робот совместим с захватами, системами технического зрения, концевыми исполнительными органами и многоцелевыми роботами. Доступные значения мощности — 4
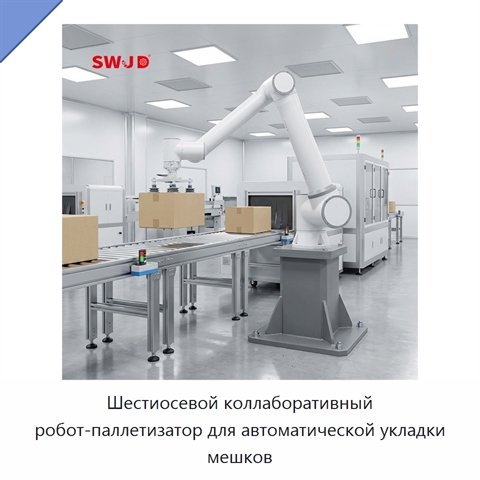
Шестиосевой коллаборативный робот-паллетизатор для автоматической укладки мешков+4 фото

Шестиосевой коллаборативный робот-паллетизатор для автоматической укладки мешков
Модель: РМИ-29(1П)
Шестиосевой коллаборативный робот-паллетизатор предназначен для автоматической укладки мешков на поддоны.
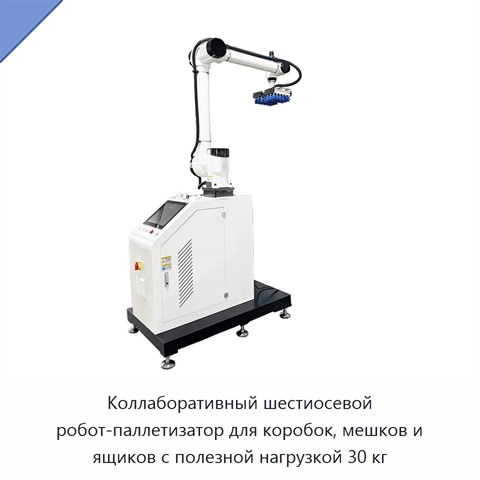
Коллаборативный шестиосевой робот-паллетизатор для коробок, мешков и ящиков с полезной нагрузкой 30 кг+2 фото

Коллаборативный шестиосевой робот-паллетизатор для коробок, мешков и ящиков с полезной нагрузкой 30 кг
Модель: ИШР-77(1А)
Коллаборативный робот-паллетизатор выполняет захват, перемещение и паллетирование коробок, мешков и ящиков. Робот имеет шесть вращательных сочленений, полезную нагрузку 30 кг, досягаемость 1700 мм и вертикальный размер 1700 мм. Повторяемость позиционирования составляет ±0,1 мм, а скорость паллетиров
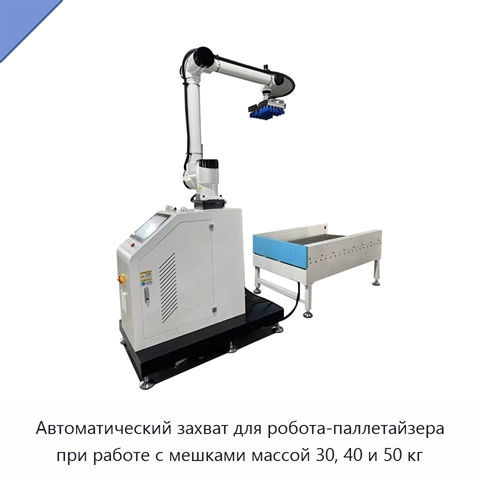
Автоматический захват для робота-паллетайзера при работе с мешками массой 30, 40 и 50 кг+1 фото

Автоматический захват для робота-паллетайзера при работе с мешками массой 30, 40 и 50 кг
Модель: КВЮ-89(9Ш)
Автоматический захват служит специализированным концевым исполнительным органом робота-паллетайзера для перемещения и паллетирования мешков массой 30, 40 и 50 кг на упаковочной линии.
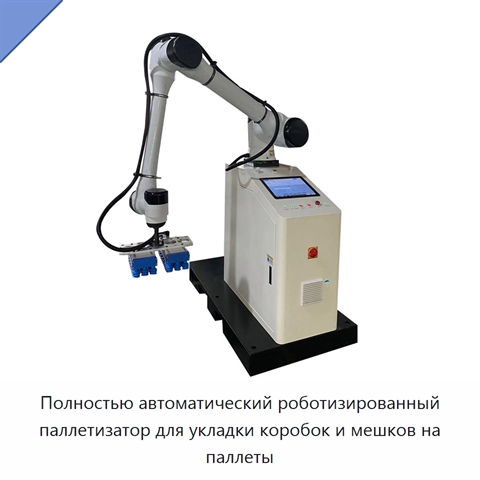
Полностью автоматический роботизированный паллетизатор для укладки коробок и мешков на паллеты+2 фото

Полностью автоматический роботизированный паллетизатор для укладки коробок и мешков на паллеты
Модель: КРЯ-22(2Э)
Полностью автоматический роботизированный паллетизатор выполняет укладку картонных коробок и мешков массой 30 кг на паллеты. В его составе предусмотрены переносной коллаборативный робот-манипулятор и интеллектуальная система захватов. Мощность паллетизатора составляет 2500–3300 Вт.
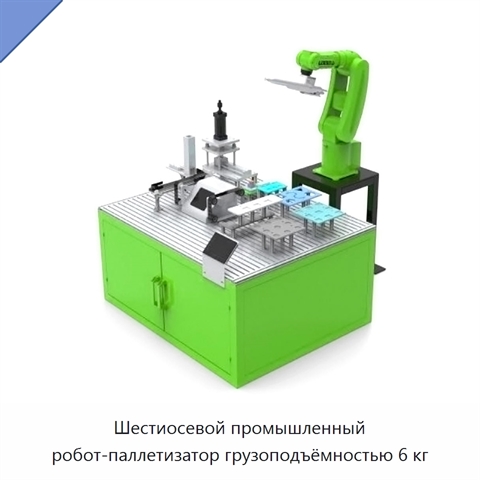
Шестиосевой промышленный робот-паллетизатор грузоподъёмностью 6 кг+4 фото

Шестиосевой промышленный робот-паллетизатор грузоподъёмностью 6 кг
Модель: БРЕ-45(4Э)
Робот-паллетизатор имеет шесть осей и рассчитан на номинальную нагрузку 6 кг. Радиус движения составляет 630 мм, а точность повторяемости — ±0,03 мм. Максимальный рабочий угловой диапазон по первой оси равен ±165°, по второй — +120°/60°, по третьей — +62°/−80°, по четвёртой — +175°/−140°, по пятой —
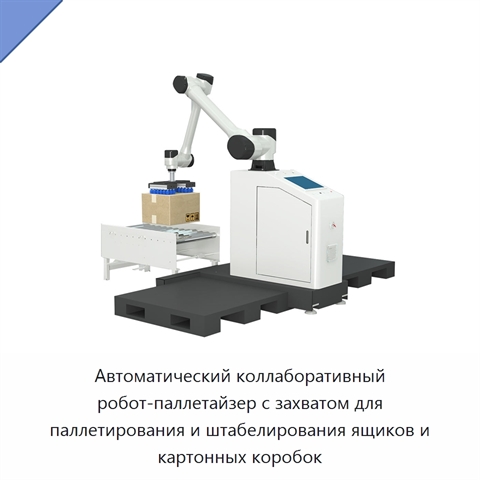
Автоматический коллаборативный робот-паллетайзер с захватом для паллетирования и штабелирования ящиков и картонных коробок+3 фото

Автоматический коллаборативный робот-паллетайзер с захватом для паллетирования и штабелирования ящиков и картонных коробок
Модель: ЕПЮ-75(8Л)
Автоматический коллаборативный робот-паллетайзер выполнен в виде роботизированной руки с захватом для паллетирования и штабелирования ящиков и картонных коробок.
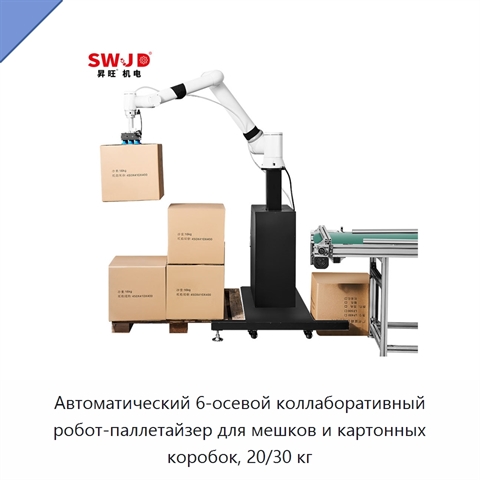
Автоматический 6-осевой коллаборативный робот-паллетайзер для мешков и картонных коробок, 20/30 кг+4 фото

Автоматический 6-осевой коллаборативный робот-паллетайзер для мешков и картонных коробок, 20/30 кг
Модель: ЯПГ-75(4П)
Автоматический коллаборативный робот-паллетайзер оснащён 6-осевым роботизированным манипулятором. Робот выполняет захват, перенос и укладку мешков и картонных коробок на поддоны.
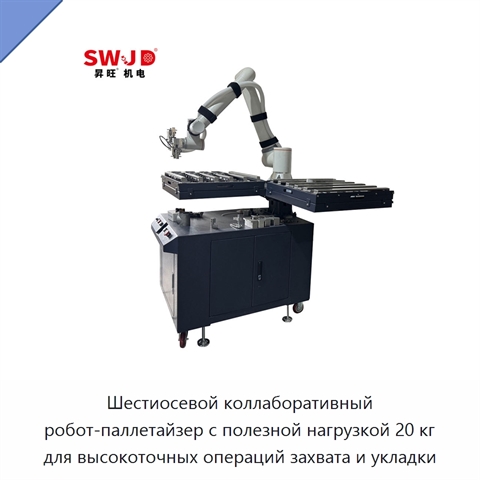
Шестиосевой коллаборативный робот-паллетайзер с полезной нагрузкой 20 кг для высокоточных операций захвата и укладки+5 фото

Шестиосевой коллаборативный робот-паллетайзер с полезной нагрузкой 20 кг для высокоточных операций захвата и укладки

Модель: ФГЯ-75(8Т)
Шестиосевой коллаборативный робот-паллетайзер рассчитан на полезную нагрузку 20 кг и выполняет высокоточные операции захвата, перемещения и укладки на паллеты. Робот совместим с захватами, датчиками, конвейерами, системами машинного зрения, концевыми эффекторами и многоцелевыми роботами. Мощность со