Задача: Паллетирование грузов

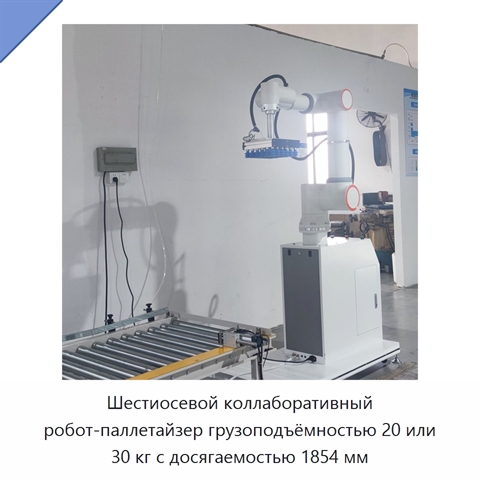
Шестиосевой коллаборативный робот-паллетайзер грузоподъёмностью 20 или 30 кг с досягаемостью 1854 мм+5 фото

Шестиосевой коллаборативный робот-паллетайзер грузоподъёмностью 20 или 30 кг с досягаемостью 1854 мм
Модель: РМУ-52(4Б)
Шестиосевой коллаборативный робот-паллетайзер предназначен для операций 3D-захвата, перемещения и размещения при паллетировании. Грузоподъёмность составляет 20 или 30 кг, а досягаемость — 1854 мм. Мощность робота — 624 Вт. Он совместим с концевыми эффекторами, захватами, датчиками, конвейерами и сис
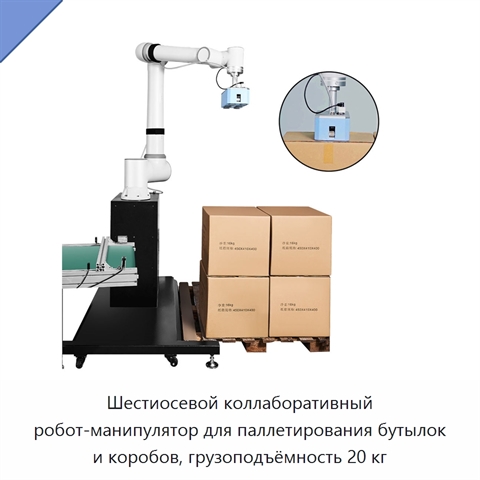
Шестиосевой коллаборативный робот-манипулятор для паллетирования бутылок и коробов, грузоподъёмность 20 кг+5 фото

Шестиосевой коллаборативный робот-манипулятор для паллетирования бутылок и коробов, грузоподъёмность 20 кг
Модель: БРУ-88(4Ж)
Коллаборативный шестиосевой робот-манипулятор предназначен для паллетирования бутылок и коробов. Его грузоподъёмность составляет 20 кг, досягаемость — 1854 мм, а шесть степеней свободы реализованы шестью вращательными шарнирами. Повторяемость позиционирования составляет ±0,1 мм по ISO 9283, типичная
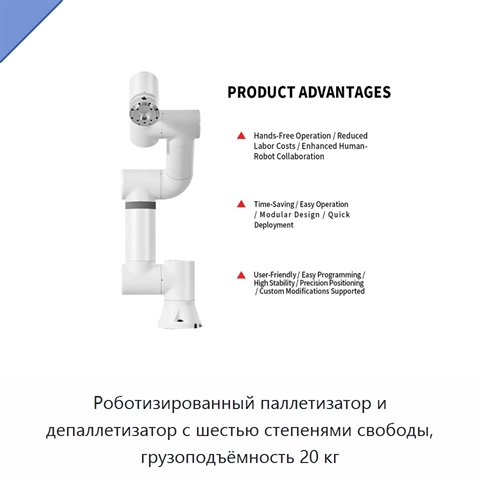
Роботизированный паллетизатор и депаллетизатор с шестью степенями свободы, грузоподъёмность 20 кг+4 фото

Роботизированный паллетизатор и депаллетизатор с шестью степенями свободы, грузоподъёмность 20 кг

Модель: ЖАП-51(2М)
Роботизированный паллетизатор и депаллетизатор представляет собой настольную роботизированную руку с шестью степенями свободы. Грузоподъёмность составляет 20 кг; оборудование выполняет укладку мешков на паллеты и снятие мешков с паллет.
Автоматический коллаборативный робот-паллетизатор подъёмного типа грузоподъёмностью 30 кг для линии упаковки коробок+2 фото

Автоматический коллаборативный робот-паллетизатор подъёмного типа грузоподъёмностью 30 кг для линии упаковки коробок
Модель: ЛХЭ-55(5Х)
Автоматический коллаборативный робот-паллетизатор подъёмного типа представляет собой роботизированную руку грузоподъёмностью 30 кг для линии упаковки коробок.
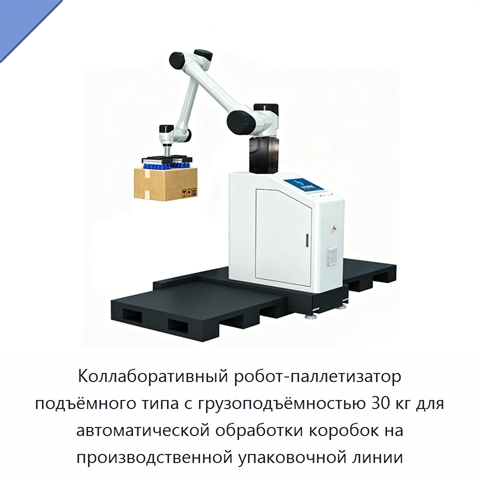
Коллаборативный робот-паллетизатор подъёмного типа с грузоподъёмностью 30 кг для автоматической обработки коробок на производственной упаковочной линии+2 фото

Коллаборативный робот-паллетизатор подъёмного типа с грузоподъёмностью 30 кг для автоматической обработки коробок на производственной упаковочной линии
Модель: ГЕФ-89(2Ю)
Коллаборативный робот-паллетизатор подъёмного типа предназначен для автоматической обработки коробок на производственной упаковочной линии. Грузоподъёмность составляет 30 кг. Мощность оборудования — 3300 Вт, напряжение — 220 В.
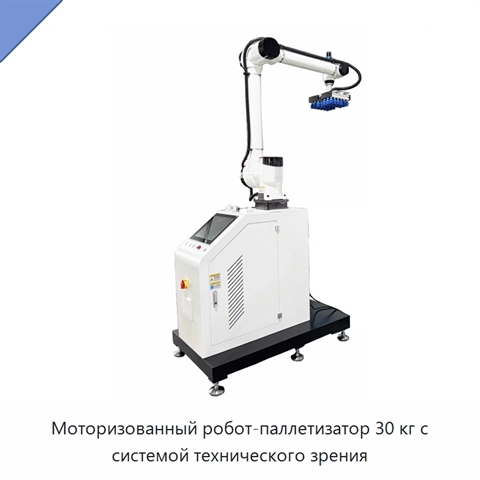
Моторизованный робот-паллетизатор 30 кг с системой технического зрения+4 фото

Моторизованный робот-паллетизатор 30 кг с системой технического зрения
Модель: КЯГ-45(9Д)
Моторизованный робот-паллетизатор оснащён системой технического зрения и управлением от ПЛК. Он предназначен для укладки коробок смешанного ассортимента на паллеты, а также для выполнения операций захвата и перемещения. Мощность составляет 2500–3300 Вт, напряжение — 220 или 240 В.
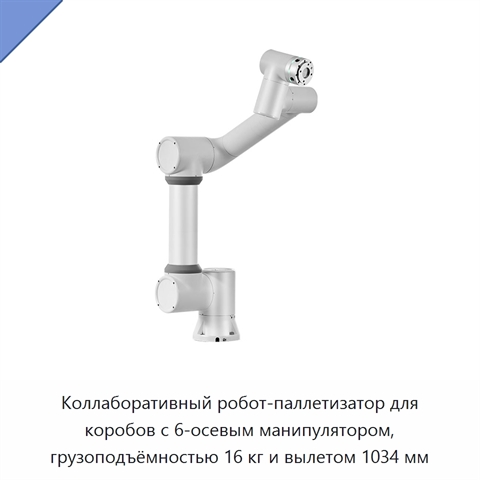
Коллаборативный робот-паллетизатор для коробов с 6-осевым манипулятором, грузоподъёмностью 16 кг и вылетом 1034 мм+4 фото

Коллаборативный робот-паллетизатор для коробов с 6-осевым манипулятором, грузоподъёмностью 16 кг и вылетом 1034 мм
Модель: АБХ-44(9Д)
Коллаборативный робот-паллетизатор для коробов оснащён 6-осевым манипулятором с грузоподъёмностью 16 кг и вылетом 1034 мм. Робот предназначен для захвата и размещения коробов при паллетировании.
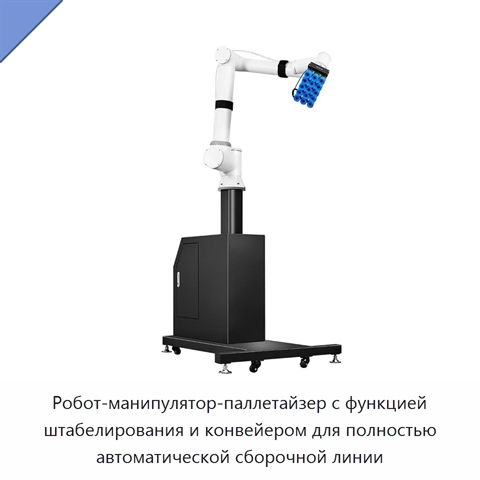
Робот-манипулятор-паллетайзер с функцией штабелирования и конвейером для полностью автоматической сборочной линии+5 фото

Робот-манипулятор-паллетайзер с функцией штабелирования и конвейером для полностью автоматической сборочной линии
Модель: ХЖА-18(4Х)
Робот-манипулятор-паллетайзер выполняет паллетирование и штабелирование совместно с конвейером в составе полностью автоматической сборочной линии. Мощность составляет 294 Вт, напряжение — 220 или 380 В.
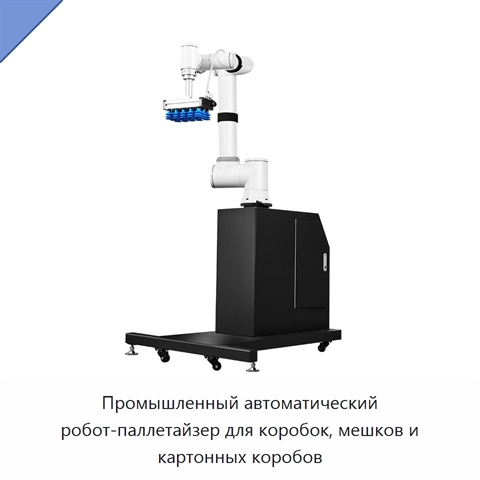
Промышленный автоматический робот-паллетайзер для коробок, мешков и картонных коробов+5 фото

Промышленный автоматический робот-паллетайзер для коробок, мешков и картонных коробов
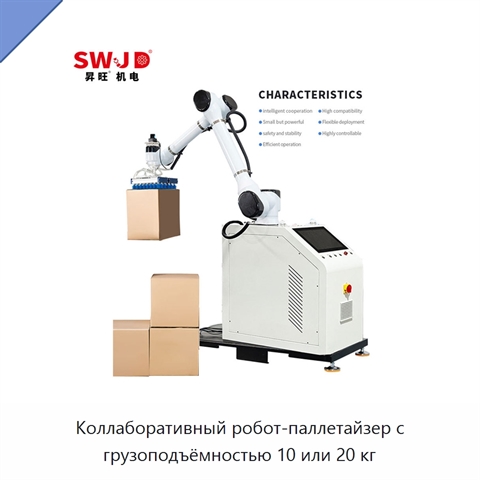
Модель: ХРА-49(4У)
Промышленный робот-паллетайзер автоматически укладывает коробки, мешки и картонные короба на поддоны. В составе предусмотрены роботизированная рука, ПЛК, двигатель и система загрузки. Мощность составляет 294 Вт, доступны варианты напряжения 220 В и 380 В.
Коллаборативный робот-паллетайзер с грузоподъёмностью 10 или 20 кг+3 фото

Коллаборативный робот-паллетайзер с грузоподъёмностью 10 или 20 кг
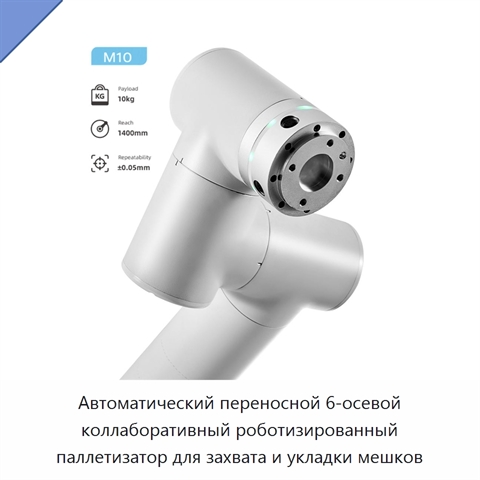
Модель: РМА-75(7Н)
Коллаборативный робот-паллетайзер представляет собой систему с роботизированной рукой для паллетирования. Грузоподъёмность составляет 10 или 20 кг. Мощность системы — 315 Вт, напряжение — 220 или 380 В.
Автоматический переносной 6-осевой коллаборативный роботизированный паллетизатор для захвата и укладки мешков+3 фото

Автоматический переносной 6-осевой коллаборативный роботизированный паллетизатор для захвата и укладки мешков
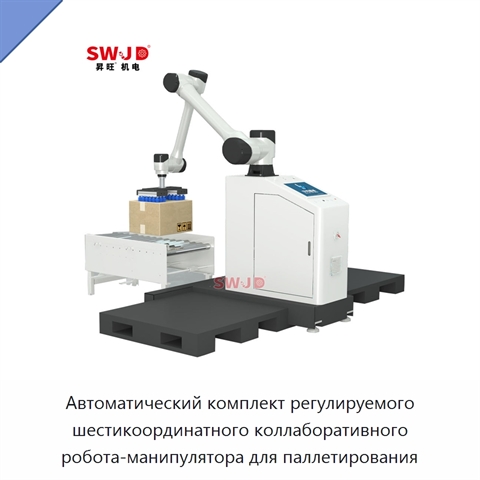
Модель: ЯШЛ-92(5У)
Автоматический переносной роботизированный паллетизатор выполнен в виде 6-осевой коллаборативной роботизированной руки для захвата, перемещения и укладки мешков. Конструкция имеет шесть вращательных сочленений. Предусмотрены варианты грузоподъёмности 3, 5, 10, 16, 20 и 30 кг, рабочий вылет составляе
Автоматический комплект регулируемого шестикоординатного коллаборативного робота-манипулятора для паллетирования+2 фото

Автоматический комплект регулируемого шестикоординатного коллаборативного робота-манипулятора для паллетирования
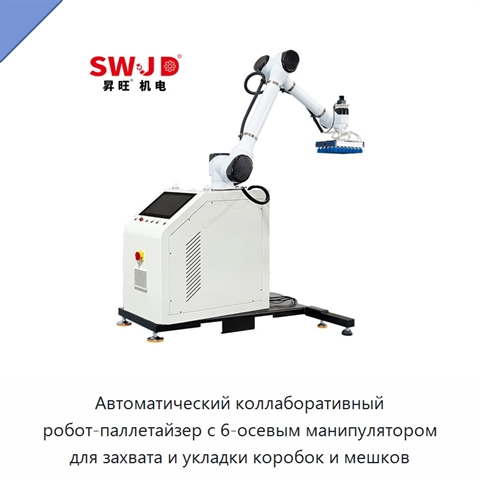
Модель: РВИ-25(8К)
Комплект включает регулируемый шестикоординатный коллаборативный робот-манипулятор для автоматического паллетирования. Его применение не требует программирования; комплект предназначен для складской логистики. Он совместим с захватами, датчиками, конвейерами, системами технического зрения, конечными
Автоматический коллаборативный робот-паллетайзер с 6-осевым манипулятором для захвата и укладки коробок и мешков+2 фото

Автоматический коллаборативный робот-паллетайзер с 6-осевым манипулятором для захвата и укладки коробок и мешков
Модель: ЯМП-18(1С)
Автоматический коллаборативный робот-паллетайзер с 6-осевым роботизированным манипулятором выполняет захват и укладку коробок и мешков. Он совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми рабочими органами и многоцелевыми роботами.
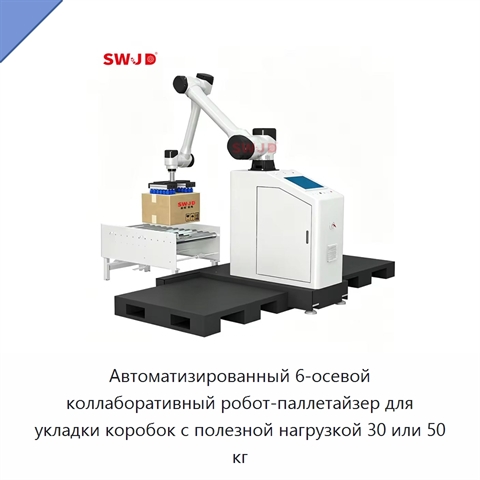
Автоматизированный 6-осевой коллаборативный робот-паллетайзер для укладки коробок с полезной нагрузкой 30 или 50 кг+1 фото

Автоматизированный 6-осевой коллаборативный робот-паллетайзер для укладки коробок с полезной нагрузкой 30 или 50 кг
Модель: БДЮ-85(9Т)
Автоматизированный 6-осевой коллаборативный робот-паллетайзер выполняет укладку коробок в штабель. Полезная нагрузка — 30 или 50 кг. Мощность — 4, 1, 3 или 6,7 кВт; напряжение — 220, 380, 440 или 110 В.
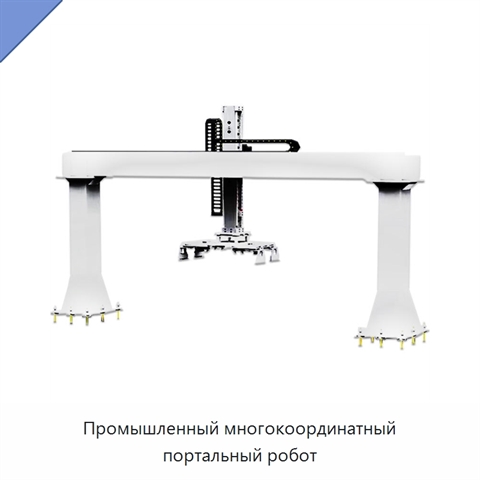
Промышленный многокоординатный портальный робот+5 фото

Промышленный многокоординатный портальный робот
Модель: АКГ-51(1Э)
Портальный робот оснащён рельсовым поперечным суппортом, обеспечивающим плавное перемещение при выполнении рабочих операций. Линейный реечный модуль предназначен для организации надёжного хранения материалов. Прочная конструкция рассчитана на эксплуатацию в жёстких условиях. Система робота поддержив
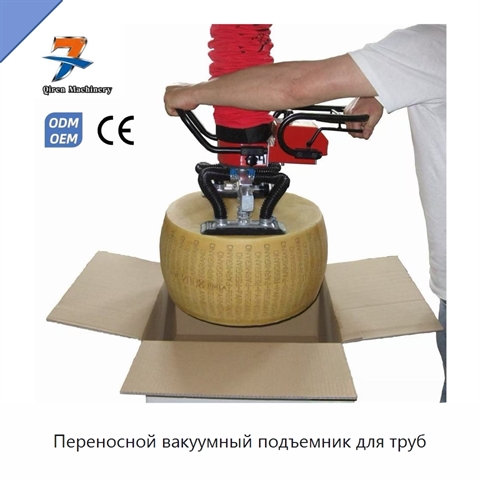
Переносной вакуумный подъемник для труб+3 фото

Переносной вакуумный подъемник для труб
Модель: КВЮ-28(5Х)
Переносной вакуумный подъемник для труб совместим с углеродистой сталью и оснащен одной присоской.
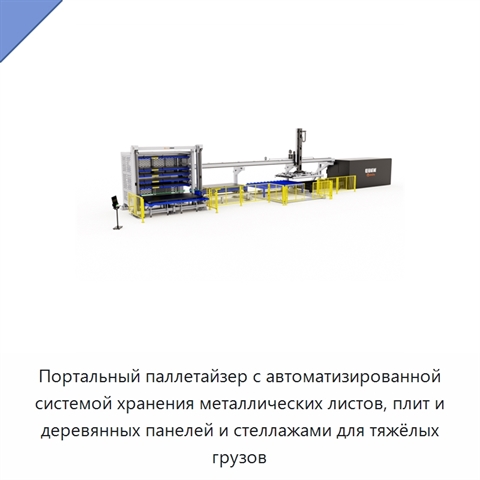
Портальный паллетайзер с автоматизированной системой хранения металлических листов, плит и деревянных панелей и стеллажами для тяжёлых грузов+4 фото

Портальный паллетайзер с автоматизированной системой хранения металлических листов, плит и деревянных панелей и стеллажами для тяжёлых грузов
Модель: ДТУ-44(5Ш)
Комплекс объединяет портальный паллетайзер, автоматизированную систему хранения и стеллажи для тяжёлых грузов. Он рассчитан на работу с металлическими листами, плитами и деревянными панелями.
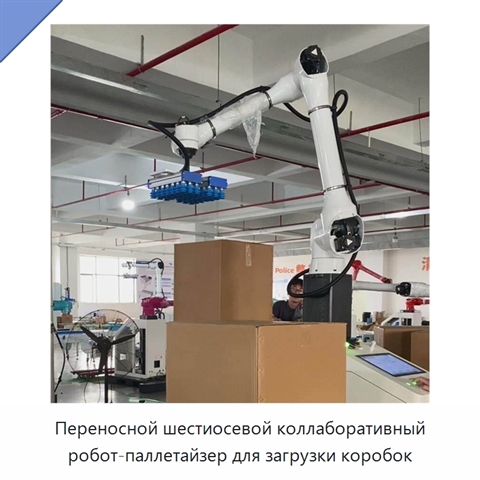
Переносной шестиосевой коллаборативный робот-паллетайзер для загрузки коробок+4 фото

Переносной шестиосевой коллаборативный робот-паллетайзер для загрузки коробок
Модель: ПИТ-18(5Д)
Переносной коллаборативный робот-паллетайзер представляет собой шестиосевую роботизированную руку, предназначенную для работы в составе упаковочной линии. Оборудование выполняет загрузку картонных коробок, обращение с ними и автоматическую укладку на поддоны. Шестиосевая конфигурация характеризует р
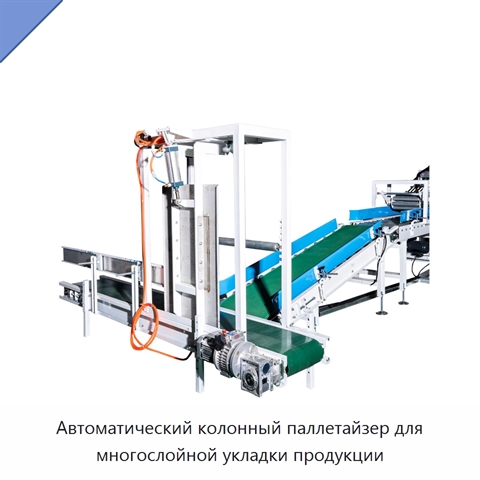
Автоматический колонный паллетайзер для многослойной укладки продукции+2 фото

Автоматический колонный паллетайзер для многослойной укладки продукции
Модель: ГЕК-88(5Е)
Автоматический колонный паллетайзер выполняет укладку продукции в штабели. Диапазон паллетирования составляет 5–100 кг, скорость паллетирования — 300–500 единиц в час. Оборудование подходит для мешков, картонных коробок, пластиковых бочек и других изделий. Автоматизированная технология планирует раз
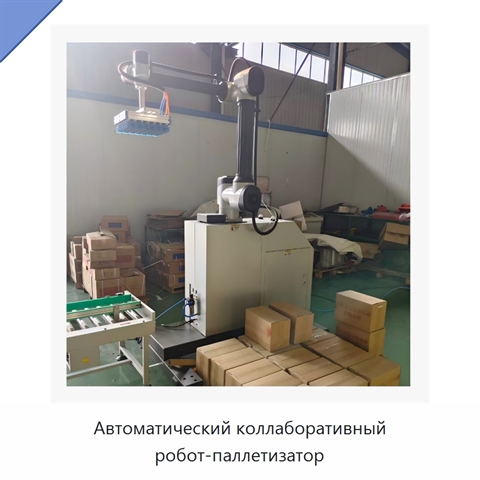
Автоматический коллаборативный робот-паллетизатор+5 фото

Автоматический коллаборативный робот-паллетизатор
Модель: ЖХИ-71(1И)
Автоматический коллаборативный робот-паллетизатор выполняет автоматическую укладку коробок в конце линии и паллетирование поступающих грузов. Переносная конструкция с малой занимаемой площадью рассчитана на быстрое развертывание на нескольких линиях без отдельной роботизированной ячейки. Встроенные
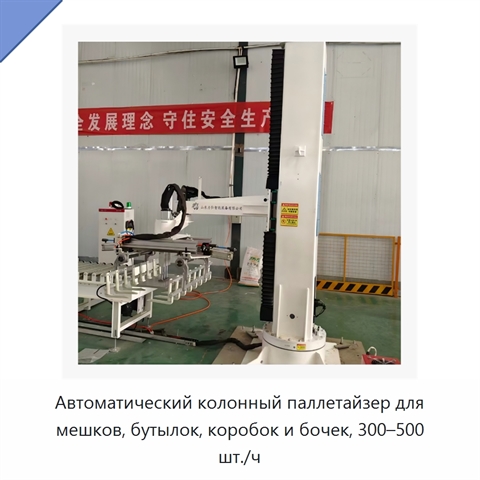
Автоматический колонный паллетайзер для мешков, бутылок, коробок и бочек, 300–500 шт./ч+3 фото

Автоматический колонный паллетайзер для мешков, бутылок, коробок и бочек, 300–500 шт./ч
Модель: ЛХЮ-12(9С)
Автоматический колонный паллетайзер представляет собой систему для автоматической многослойной укладки продукции на паллеты. Оборудование обрабатывает мешки, бутылки, картонные коробки и бочки; среди вариантов мешков — бумажные, тканые, PE- и PP-мешки. Производительность составляет 300–500 единиц в
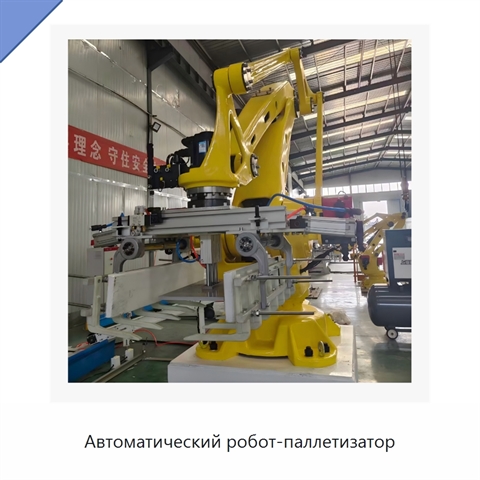
Автоматический робот-паллетизатор+3 фото

Автоматический робот-паллетизатор
Модель: ДЯР-75(2П)
Система поддерживает программируемую логику размещения: для разных размеров и масс задаются отдельные схемы, а смена продукции или раскладки не требует механической перенастройки. Оборудование обрабатывает единицы массой от 5 до 120 кг с производительностью 500–1000 единиц в час и выполняет 10–16 ци
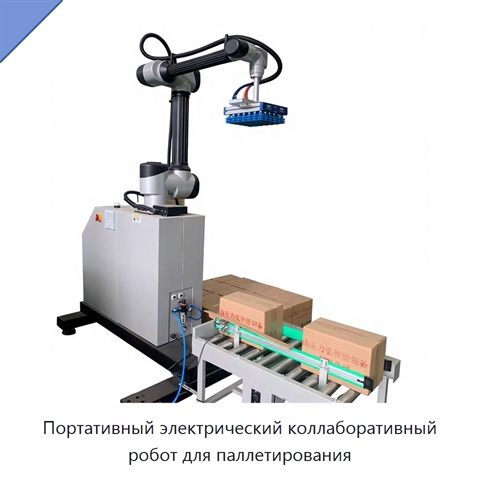
Портативный электрический коллаборативный робот для паллетирования+5 фото

Портативный электрический коллаборативный робот для паллетирования

Модель: ЕНЭ-21(8Б)
Портативный коллаборативный робот выполняет паллетирование в автоматическом режиме. Тип привода — электрический, напряжение — 220 или 380 В.