Задача: Перемещение грузов

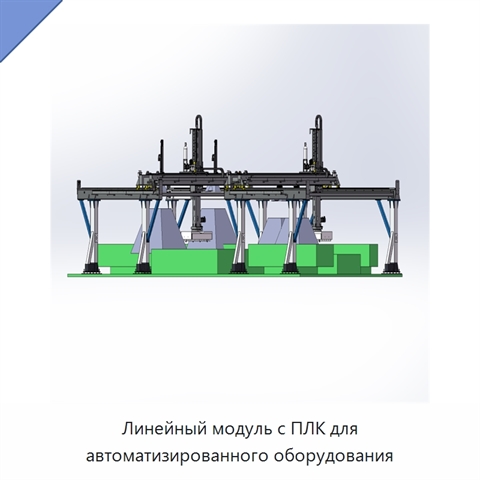
Линейный модуль с ПЛК для автоматизированного оборудования+5 фото

Линейный модуль с ПЛК для автоматизированного оборудования
Модель: ВРЯ-29(8И)
Линейный модуль допускает увеличение длины хода в соответствии с требованиями заказчика. Монтаж на полу выполняется с помощью регулируемых анкерных болтов, что ускоряет установку и позволяет сохранять точность на неровных поверхностях, а также в местах, где цепи и трубопроводы затрудняют монтаж. На
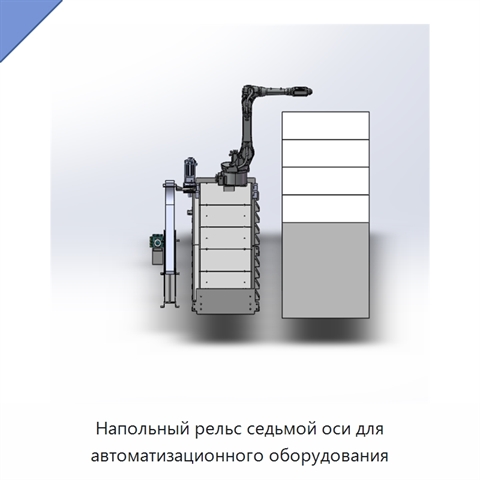
Напольный рельс седьмой оси для автоматизационного оборудования+5 фото

Напольный рельс седьмой оси для автоматизационного оборудования
Модель: РНЮ-17(5К)
Напольный рельс седьмой оси для автоматизационного оборудования выпускается с мощностью 3, 5, 4 или 10 кВт, напряжением 220 или 380 В и массой 1200 или 1300 кг.
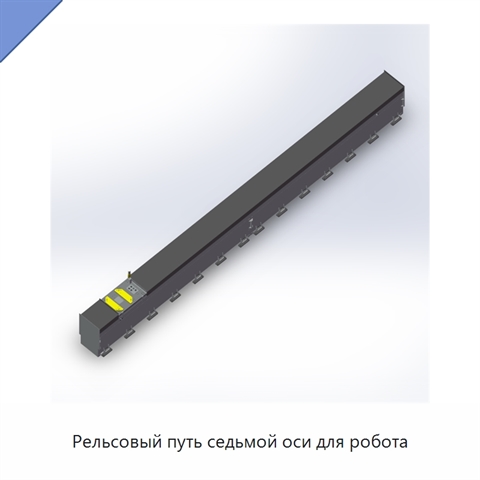
Рельсовый путь седьмой оси для робота+5 фото

Рельсовый путь седьмой оси для робота
Модель: ЛМЭ-49(7Б)
Рельсовый путь седьмой оси допускает увеличение длины хода в соответствии с требованиями заказчика. При напольной установке используются регулируемые анкерные болты. Такая система крепления ускоряет монтаж и помогает сохранять точность на неровных поверхностях, а также в местах, где контуры и трубоп
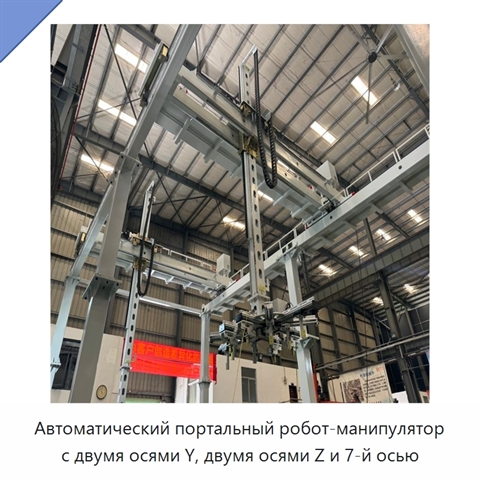
Автоматический портальный робот-манипулятор с двумя осями Y, двумя осями Z и 7-й осью+5 фото

Автоматический портальный робот-манипулятор с двумя осями Y, двумя осями Z и 7-й осью
Модель: ДЖЭ-51(2Ю)
Портальный робот-манипулятор рассчитан на производительность до 300 единиц в час. Предусмотрены варианты мощности 3, 4, 5 и 10 кВт, а также работа при напряжении 220 или 380 В. Масса оборудования составляет 2350 кг. Перемещения выполняются сервомоторами через прецизионные планетарные редукторы и выс
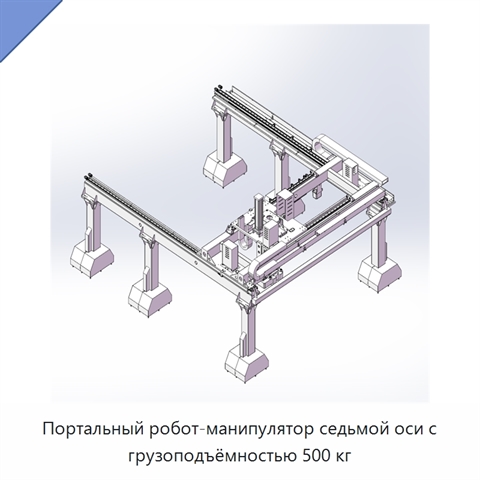
Портальный робот-манипулятор седьмой оси с грузоподъёмностью 500 кг+5 фото

Портальный робот-манипулятор седьмой оси с грузоподъёмностью 500 кг
Модель: НЛИ-24(5Д)
Портальная конструкция седьмой оси выполнена стационарной. Привод оснащён сервомоторами, а передача осуществляется через прецизионные планетарные редукторы и высокоточные зубчатые рейки. Такая передача обеспечивает низкий уровень шума, стабильную работу и высокую точность повторного позиционирования
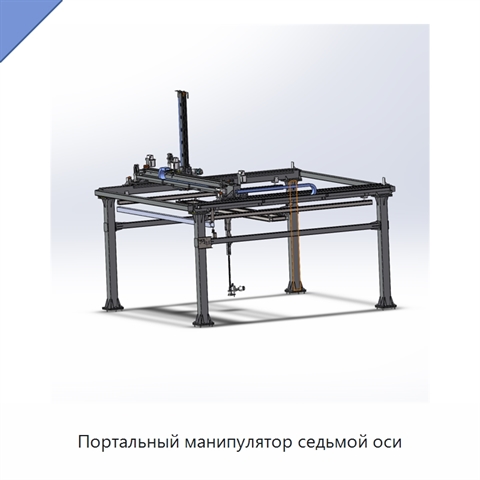
Портальный манипулятор седьмой оси+5 фото

Портальный манипулятор седьмой оси
Модель: ГЛУ-87(8Б)
Портальный манипулятор седьмой оси передает движение через прецизионные планетарные редукторы и высокоточные зубчатые рейки. Такое исполнение обеспечивает низкий уровень шума, стабильное движение и высокую точность повторного позиционирования. Рабочий диапазон перемещения широкий. Стационарная конст
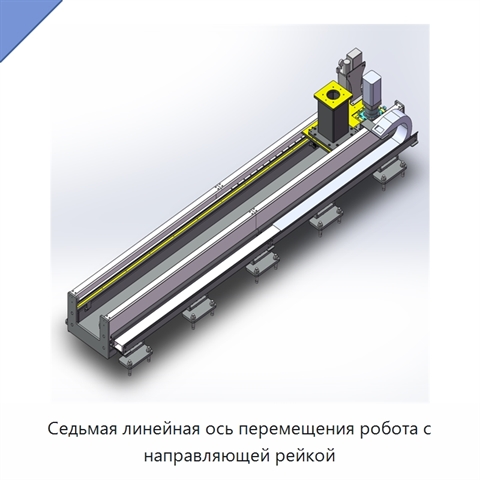
Седьмая линейная ось перемещения робота с направляющей рейкой+5 фото

Седьмая линейная ось перемещения робота с направляющей рейкой
Модель: СЖА-42(7Е)
Седьмая линейная ось перемещения робота поддерживает удлинение хода по потребностям заказчика. Монтаж выполняется на полу с помощью регулируемых анкерных болтов. Такое крепление ускоряет установку и помогает сохранять точность на неровных поверхностях, а также в других местах, где цепи и трубопровод
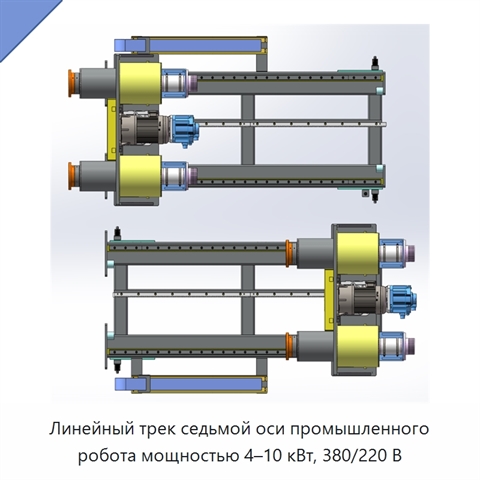
Линейный трек седьмой оси промышленного робота мощностью 4–10 кВт, 380/220 В+5 фото

Линейный трек седьмой оси промышленного робота мощностью 4–10 кВт, 380/220 В
Модель: ХШЭ-14(8Ю)
Линейный трек седьмой оси промышленного робота имеет регулируемый ход: его длину можно увеличивать в соответствии с потребностями заказчика. Трек устанавливается на полу с помощью регулируемых анкерных болтов. Такое крепление ускоряет монтаж и позволяет сохранять точность на неровных поверхностях, а
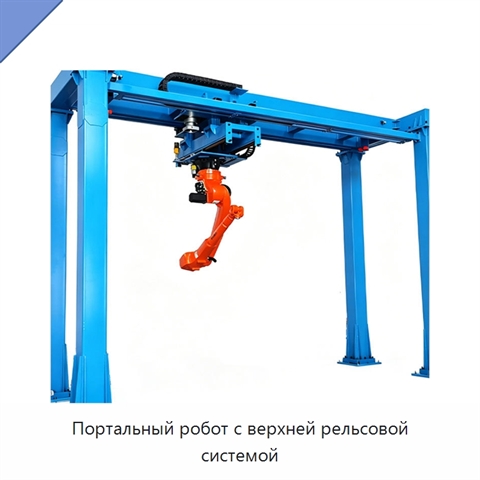
Портальный робот с верхней рельсовой системой+5 фото

Портальный робот с верхней рельсовой системой
Модель: ЖВЯ-57(4Х)
Портальный робот оснащён двигателем высокой мощности. Работа оборудования управляется программируемым логическим контроллером и системой ЧПУ с заданной последовательностью действий. Автоматизация процесса снижает потребность в ручном труде и помогает уменьшить количество ошибок при выполнении операц
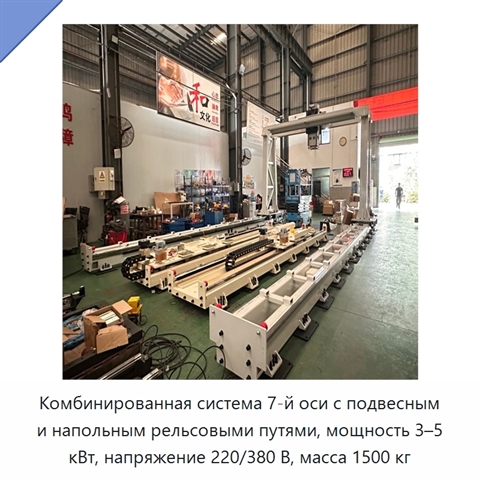
Комбинированная система 7-й оси с подвесным и напольным рельсовыми путями, мощность 3–5 кВт, напряжение 220/380 В, масса 1500 кг+5 фото

Комбинированная система 7-й оси с подвесным и напольным рельсовыми путями, мощность 3–5 кВт, напряжение 220/380 В, масса 1500 кг
Модель: ВТЕ-48(2Г)
Система предназначена для перемещения робота по рельсовому пути. Привод оснащён сервомоторами, а передача движения осуществляется через прецизионные планетарные редукторы и высокоточные зубчатые рейки. Конструкция обеспечивает низкий уровень шума, стабильное движение и высокую точность повторного по
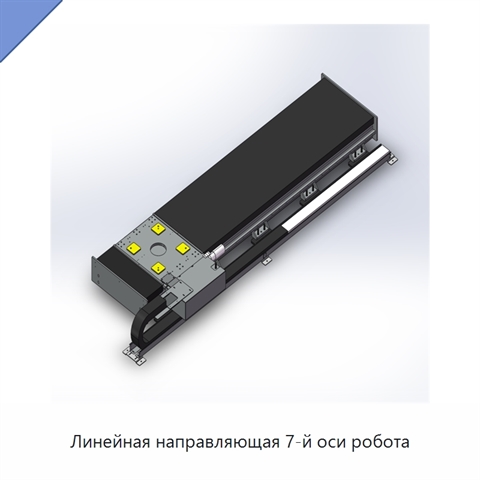
Линейная направляющая 7-й оси робота+5 фото

Линейная направляющая 7-й оси робота
Модель: ХЮТ-88(2К)
Линейная направляющая 7-й оси робота выполнена из углеродистой стали и имеет массу 1000 кг. Ход 7-й оси можно увеличивать в соответствии с требованиями заказчика. Направляющую устанавливают на полу с помощью регулируемых анкерных болтов. Такое крепление ускоряет монтаж и помогает сохранять точность
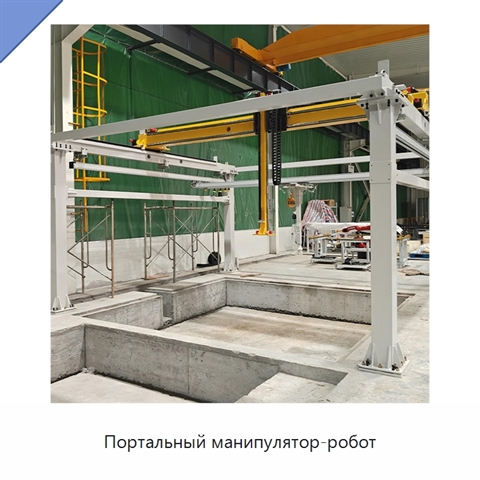
Портальный манипулятор-робот+5 фото

Портальный манипулятор-робот

Модель: КПЯ-92(1М)
Портальный манипулятор-робот имеет прочную конструкцию, рассчитанную на долговечность при эксплуатации в требовательных условиях. Эффективная обработка материалов помогает повысить производительность рабочих операций. Система точного управления обеспечивает аккуратное позиционирование при размещении
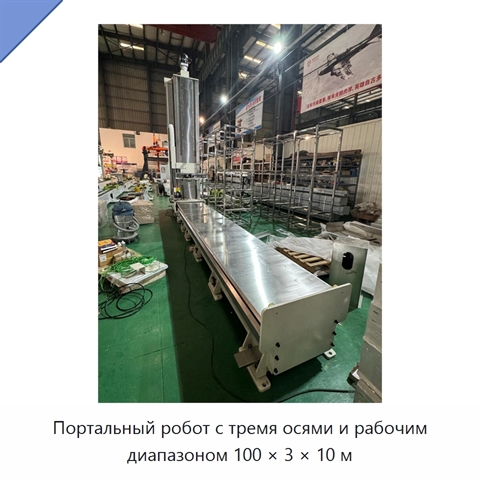
Портальный робот с тремя осями и рабочим диапазоном 100 × 3 × 10 м+3 фото

Портальный робот с тремя осями и рабочим диапазоном 100 × 3 × 10 м
Модель: ЯХТ-99(9Ю)
Портальный робот предназначен для эффективного обращения с материалами и точного выполнения рабочих перемещений. Эффективный ход составляет 2000 мм, скорость перемещения — не более 2000 мм/с. Горизонтальная нагрузка достигает 8000 кг, а при боковом монтаже допустима нагрузка до 200 кг. Для изделия п
Рельсовая направляющая промышленного робота+5 фото

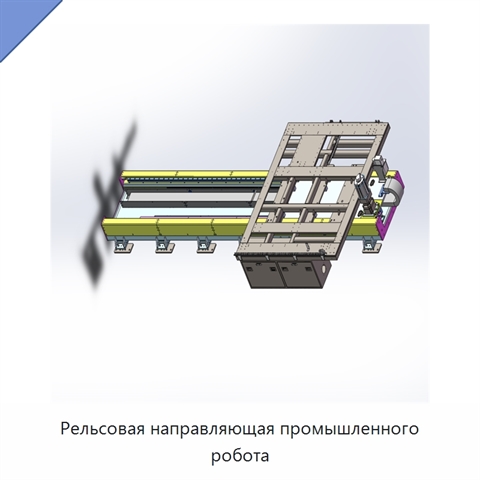
Рельсовая направляющая промышленного робота
Модель: ЯРН-75(9Ф)
Направляющая выполнена в полузакрытом исполнении и предназначена для напольной установки. Длина хода 7-й оси может увеличиваться в соответствии с требованиями заказчика. Монтаж выполняется с помощью регулируемых анкерных болтов, что ускоряет установку и обеспечивает точность на неровных поверхностях
Рельсовая система 7-й оси автоматизированного оборудования для перемещения крупноразмерных панелей+3 фото

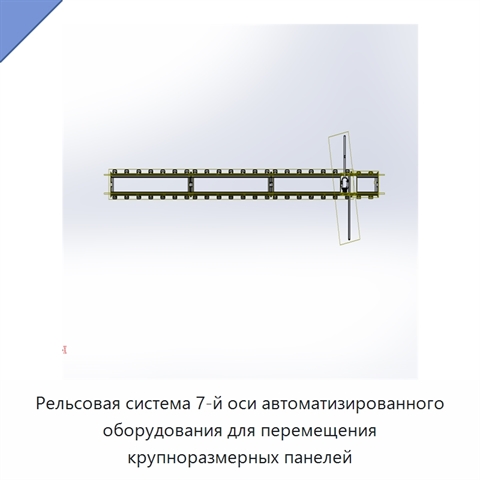
Рельсовая система 7-й оси автоматизированного оборудования для перемещения крупноразмерных панелей
Модель: ЛТЮ-52(7С)
Масса рельсовой системы составляет 1000 кг.
Внешняя линейная направляющая для робота+3 фото

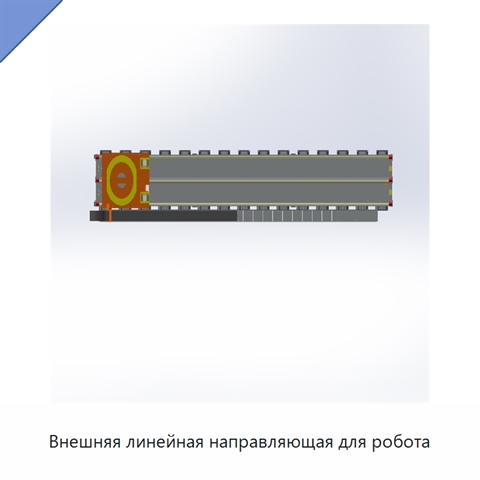
Внешняя линейная направляющая для робота
Модель: НЯШ-74(7Ф)
Линейная направляющая для робота представляет собой узел перемещения.
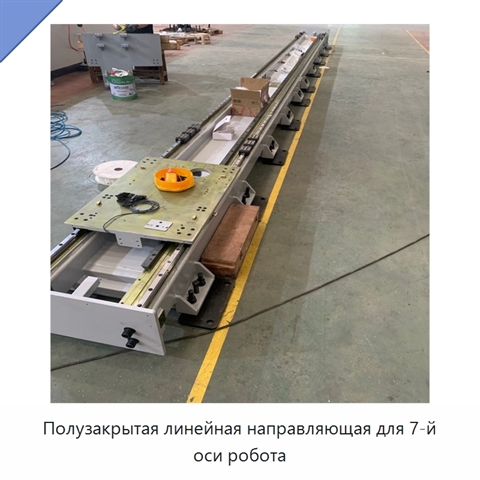
Полузакрытая линейная направляющая для 7-й оси робота+4 фото

Полузакрытая линейная направляющая для 7-й оси робота
Модель: ДАГ-48(1М)
Полузакрытая линейная направляющая для 7-й оси робота предназначена для автономного линейного перемещения роботизированного оборудования. В изделии применяется линейный двигатель с высоким тяговым усилием, обеспечивающий движение при тяжёлых рабочих нагрузках. Увеличенная длина хода позволяет выполн
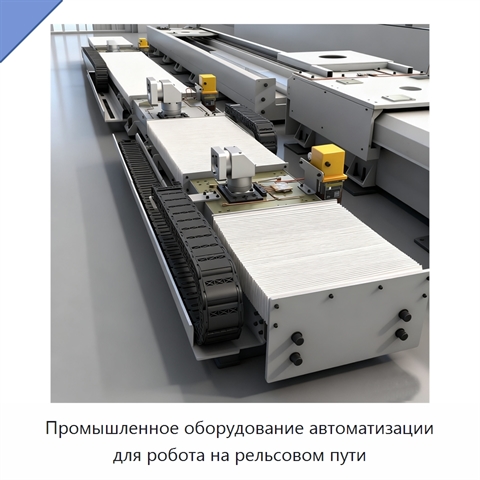
Промышленное оборудование автоматизации для робота на рельсовом пути+3 фото

Промышленное оборудование автоматизации для робота на рельсовом пути
Модель: АТМ-94(5Н)
Промышленное оборудование автоматизации для робота на рельсовом пути имеет мощность 10, 3, 5 или 4 кВт, работает при напряжении 220 или 380 В и имеет массу 1000 кг.
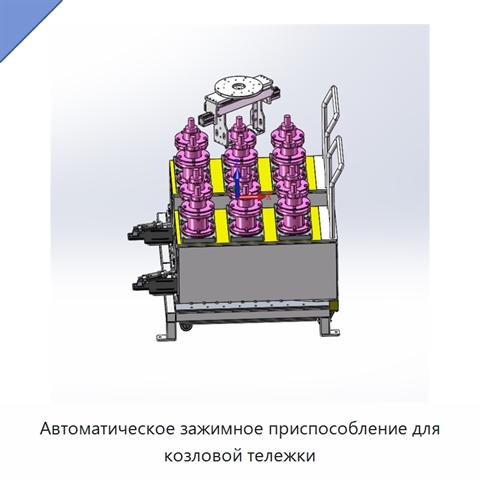
Автоматическое зажимное приспособление для козловой тележки+3 фото

Автоматическое зажимное приспособление для козловой тележки
Модель: ПЭС-44(1С)
Автоматическое зажимное приспособление для козловой тележки предназначено для захвата и перемещения материалов. Управление приспособлением выполнено с использованием пневматической системы.
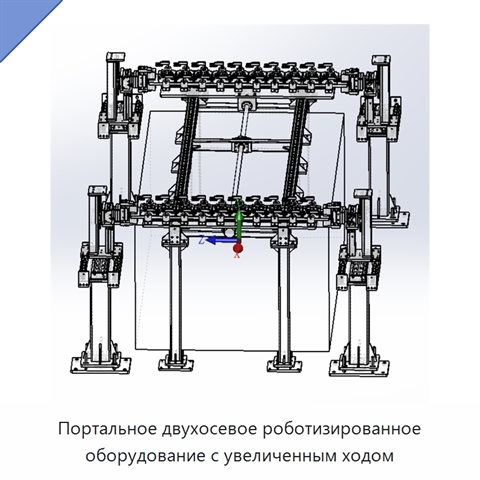
Портальное двухосевое роботизированное оборудование с увеличенным ходом+5 фото

Портальное двухосевое роботизированное оборудование с увеличенным ходом
Модель: ЯЛР-74(8Ф)
Мощность оборудования составляет 10, 3, 4 или 5 кВт. Напряжение — 220 или 380 В. Масса оборудования — 3000 кг.
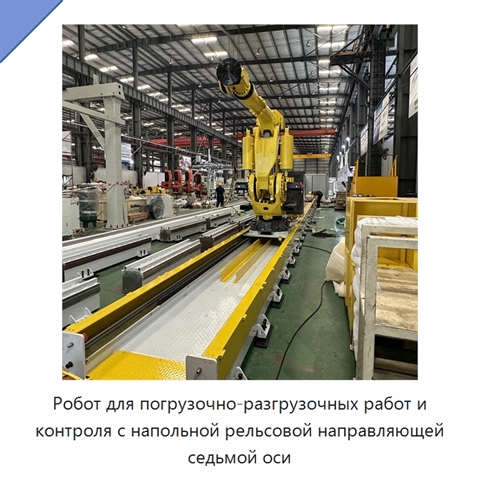
Робот для погрузочно-разгрузочных работ и контроля с напольной рельсовой направляющей седьмой оси+5 фото

Робот для погрузочно-разгрузочных работ и контроля с напольной рельсовой направляющей седьмой оси
Модель: ГЭХ-87(4Т)
Движениями робота управляет программируемый логический контроллер (ПЛК), а механизм оснащён редуктором. Сервомотор с приводом от двигателя обеспечивает высокий крутящий момент для тяжёлых операций с нагрузкой до 1 т. Высокоточный U-образный сервопозиционер с двумя колоннами обеспечивает устойчивое п
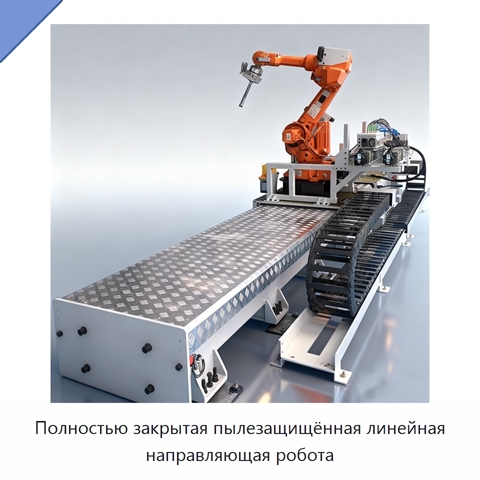
Полностью закрытая пылезащищённая линейная направляющая робота+3 фото

Полностью закрытая пылезащищённая линейная направляющая робота
Модель: ВТЯ-18(1П)
Линейная направляющая служит осью перемещения робота.
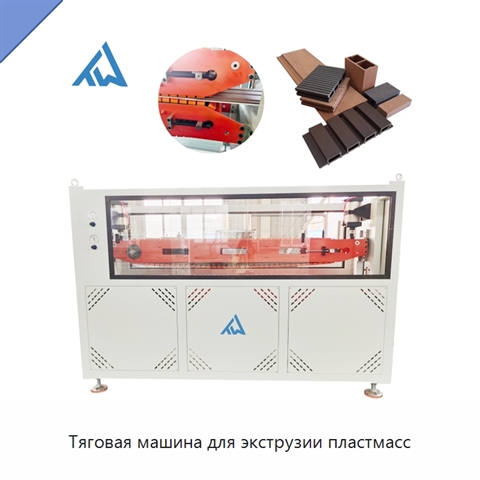
Тяговая машина для экструзии пластмасс+5 фото

Тяговая машина для экструзии пластмасс
Модель: ЭРФ-81(4Д)
Тяговая машина выпускается в двухгусеничном, двухленточном и захватном исполнениях. Двухгусеничная конструкция подходит для труб, профилей и листов. Двухленточное исполнение предназначено для задач протяжки и рассчитано на гибкие, полужёсткие и жёсткие шланги, трубы и профили. Захватный тяговый узел
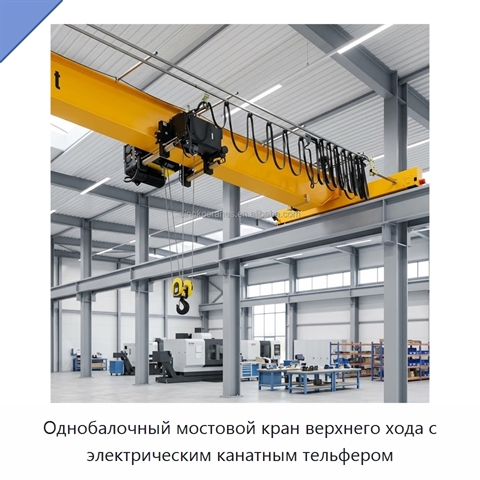
Однобалочный мостовой кран верхнего хода с электрическим канатным тельфером+2 фото

Однобалочный мостовой кран верхнего хода с электрическим канатным тельфером

Модель: ЕРИ-97(1Т)
Грузоподъемность крана составляет от 1 до 20 т; предусмотрены стандартные ступени 1, 2, 3,2, 5, 8, 10, 12,5, 16 и 20 т. Диапазон пролета — 7,5–31,5 м, высота подъема — 6–30 м. Скорость подъема составляет 0,8–8 м/мин, скорость передвижения тележки — 2–20 м/мин, скорость передвижения крана — 3–40 м/ми