Задача: Перемещение грузов

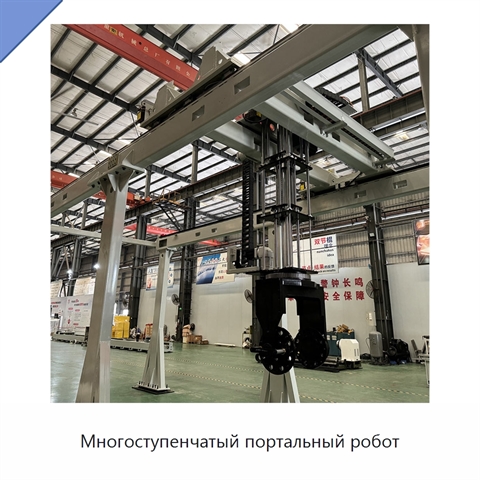
Многоступенчатый портальный робот+5 фото

Многоступенчатый портальный робот
Модель: ХАТ-92(8Ф)
Телескопическая конструкция портального робота обеспечивает гибкий рабочий ход для различных задач промышленного обращения с материалами. Оборудование выполнено как высокоточная система со стабильной работой и точным управлением. В состав изделия входят подшипники, моторы, редуктор, шестерни и прогр
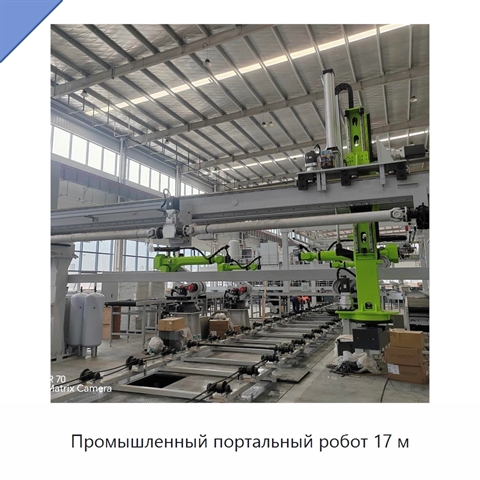
Промышленный портальный робот 17 м+4 фото

Промышленный портальный робот 17 м
Модель: ЖШЯ-45(5Е)
Промышленный портальный робот оснащён мотор-редуктором, программируемым логическим контроллером (ПЛК), подшипником и камерой для точного распознавания листов. Мощность оборудования составляет 3 кВт. Конструкция рассчитана на тяжёлое промышленное использование и длительную эксплуатацию. Изделие предн
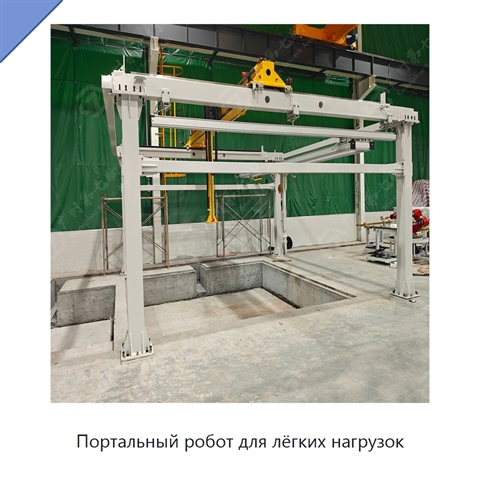
Портальный робот для лёгких нагрузок+5 фото

Портальный робот для лёгких нагрузок
Модель: ШЛЭ-14(5Э)
Рабочий ход изделия составляет 5 м. Линейное перемещение выполняется по трём декартовым осям, а двигатель имеет мощность 3 кВт. Прочная конструкция выполнена из долговечных материалов и рассчитана на длительную эксплуатацию. Высотное исполнение рассчитано на использование в условиях большой высоты.
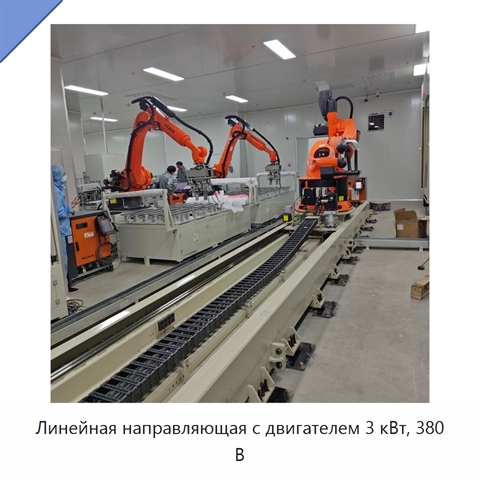
Линейная направляющая с двигателем 3 кВт, 380 В+5 фото

Линейная направляющая с двигателем 3 кВт, 380 В
Модель: ЕМБ-22(5В)
Корпус направляющей выполнен из стали, обладает высокой жесткостью и сохраняет устойчивость к деформации при работе. Длина хода настраивается в диапазоне от нескольких метров до десятков метров. Полностью закрытая защитная конструкция обеспечивает защиту от пыли, режущей жидкости и отходов. Направля
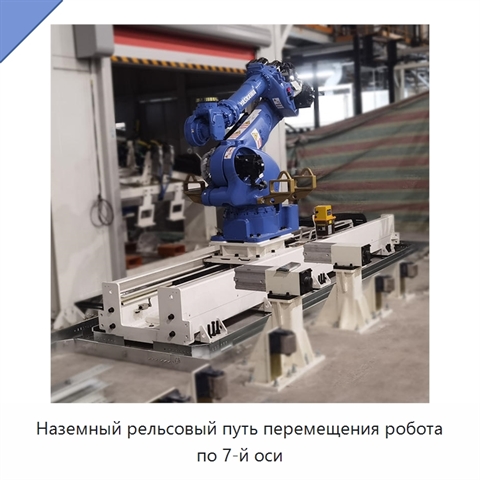
Наземный рельсовый путь перемещения робота по 7-й оси+5 фото

Наземный рельсовый путь перемещения робота по 7-й оси
Модель: ИВЕ-78(1И)
Рельсовый путь перемещения робота выполнен как линейная внешняя ось с управлением от ПЛК. Он предназначен для 6-осевого робота и рассчитан на работу с тяжёлыми нагрузками. Линейное движение проходит плавно и подходит для высокоскоростных операций. Такое исполнение повышает точность и расширяет униве
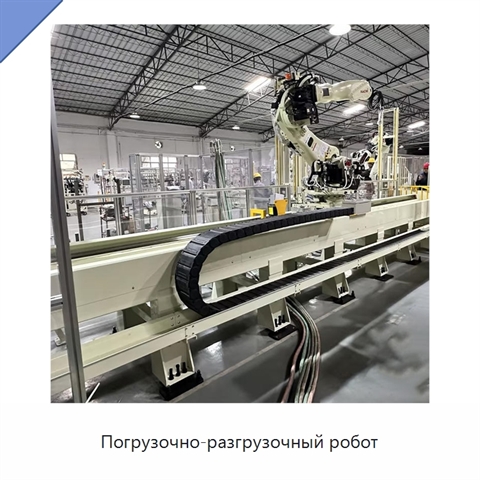
Погрузочно-разгрузочный робот+5 фото

Погрузочно-разгрузочный робот

Модель: ЕПА-88(4Ж)
Погрузочно-разгрузочный робот оснащён системой управления на базе программируемого логического контроллера (ПЛК), двигателем высокой мощности, усиленной зубчатой передачей и седьмой осью. Для изделия предусмотрены три варианта мощности: 3, 4 и 5 кВт. Подключение совместимо с источниками питания с на
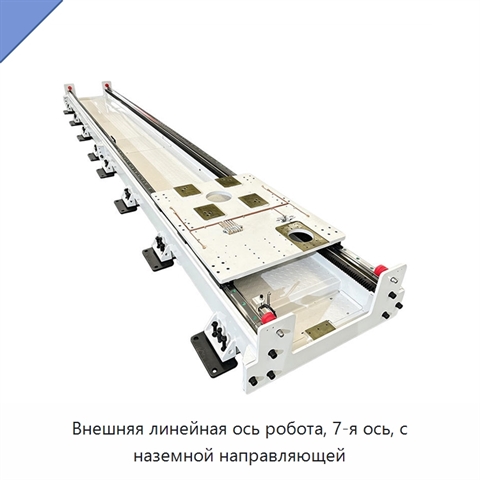
Внешняя линейная ось робота, 7-я ось, с наземной направляющей+5 фото

Внешняя линейная ось робота, 7-я ось, с наземной направляющей
Модель: ЖШЯ-49(1Л)
Изделие представляет собой внешнюю линейную ось робота для включения в роботизированную сварочную линию. Длина оси может изготавливаться по требуемому размеру, что позволяет выбирать исполнение под конфигурацию линии. Для работы доступны варианты мощности 3 Вт, 4 Вт и 5 Вт, а рабочее напряжение може
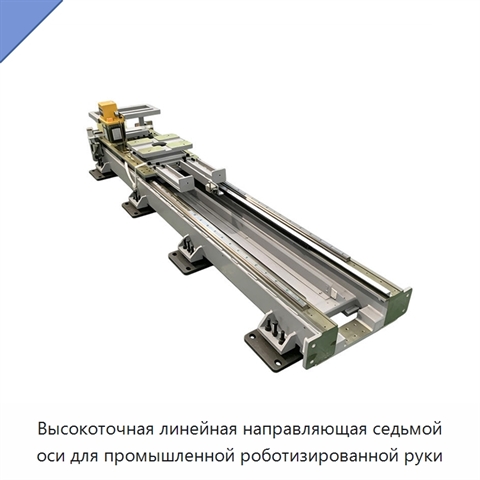
Высокоточная линейная направляющая седьмой оси для промышленной роботизированной руки+5 фото

Высокоточная линейная направляющая седьмой оси для промышленной роботизированной руки
Модель: МАТ-89(7Р)
Линейная направляющая-рельс предназначена для установки на 6-осевую промышленную роботизированную руку и организации дополнительного перемещения в составе роботизированной системы. Длина хода подбирается под конкретную промышленную задачу, что позволяет задать требуемое рабочее перемещение для выбра
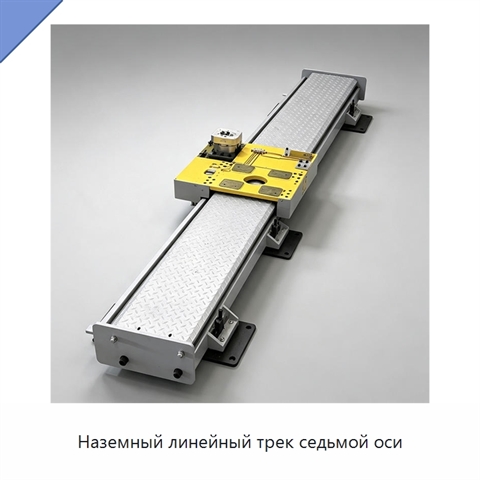
Наземный линейный трек седьмой оси+5 фото

Наземный линейный трек седьмой оси
Модель: ШРЯ-72(7Л)
Линейный трек выполнен как наземная рельсовая направляющая для поступательного перемещения. В состав механизма входят ПЛК, двигатель и зубчатая передача. Конструкция обеспечивает низкий уровень вибрации и стабильный ход, благодаря чему поддерживается постоянное качество сварки. Направляющая рассчита
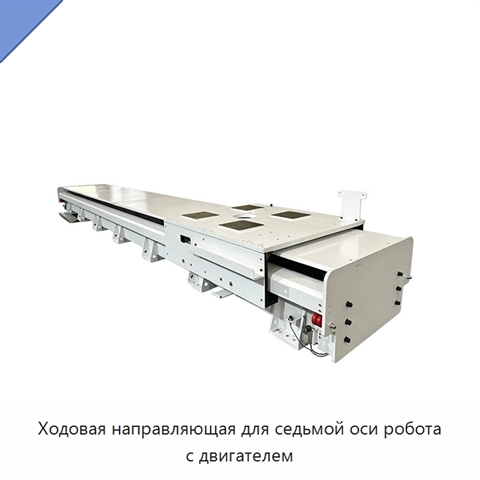
Ходовая направляющая для седьмой оси робота с двигателем+5 фото

Ходовая направляющая для седьмой оси робота с двигателем
Модель: РФЭ-91(2Ф)
Ходовая направляющая седьмой оси робота с двигателем представляет собой рельсовый механизм для роботизированного оборудования. Скорость перемещения не превышает 2000 мм/с. Горизонтальная нагрузка допускается до 50 кг, а нагрузка при боковом монтаже также допускается до 50 кг. Доступны варианты мощно
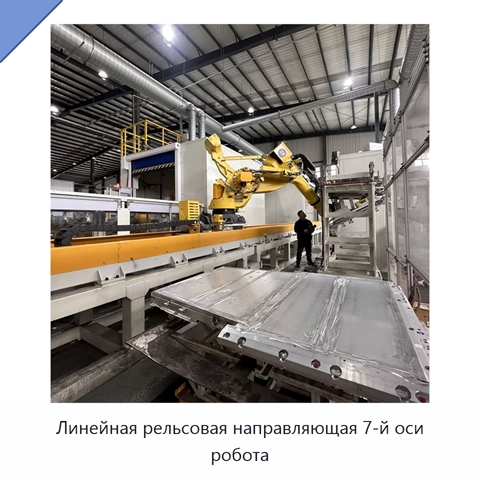
Линейная рельсовая направляющая 7-й оси робота+5 фото

Линейная рельсовая направляющая 7-й оси робота
Модель: УЖФ-29(9Б)
Линейная рельсовая направляющая выполнена из стали с высокой жёсткостью и рассчитана на тяжёлые нагрузки. Изделие обеспечивает стабильную работу и высокую точность позиционирования. Направляющая совместима с распространёнными промышленными роботами. Конструкция поддерживает непрерывную работу в тече
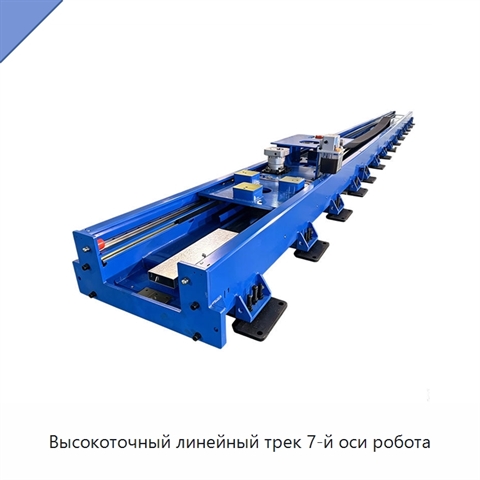
Высокоточный линейный трек 7-й оси робота+5 фото

Высокоточный линейный трек 7-й оси робота
Модель: ПЭВ-74(4Д)
Линейный трек предназначен для установки в роботизированную систему и может настраиваться под конкретные задачи применения. Пылезащитное промышленное исполнение рассчитано на тяжёлую эксплуатацию и работу в условиях повышенной нагрузки. Конструкция рассчитана на долговечную и надёжную работу с робот
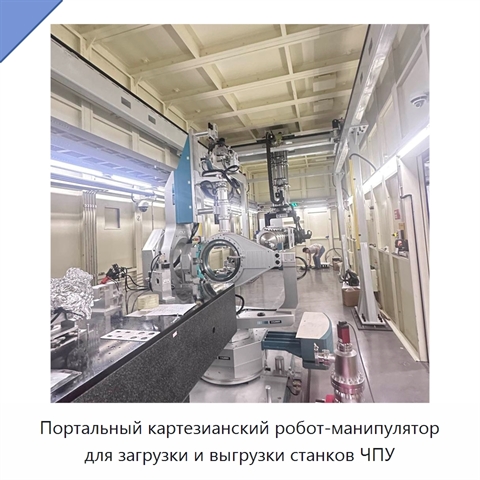
Портальный картезианский робот-манипулятор для загрузки и выгрузки станков ЧПУ+5 фото

Портальный картезианский робот-манипулятор для загрузки и выгрузки станков ЧПУ
Модель: МСЭ-52(7А)
Портальный картезианский робот-манипулятор имеет многоосевую конструкцию подъёма, рассчитанную на работу при ограниченной высоте помещения. Высокая точность позиционирования обеспечивает стабильную работу в сложных условиях. Диапазоны перемещения и подъёма можно адаптировать к различной планировке р
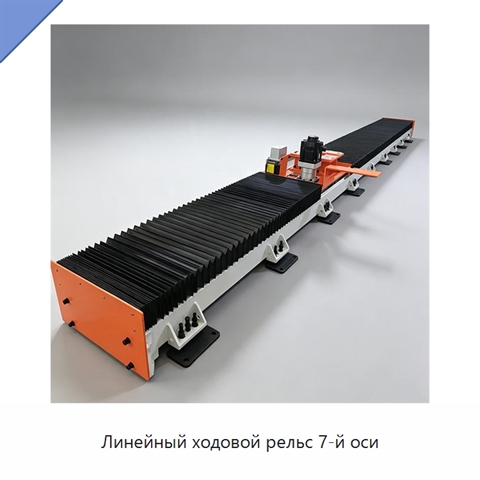
Линейный ходовой рельс 7-й оси+5 фото

Линейный ходовой рельс 7-й оси

Модель: ИВЖ-54(4Б)
Линейный ходовой рельс имеет усиленную защитную конструкцию, закрывающую внутренние элементы направляющей. Тяжёлая конструкция рассчитана на большие нагрузки. При движении обеспечиваются стабильный ход и низкий уровень вибрации. Защита от пыли и тумана лакокрасочного материала помогает продлить срок
Напольная линейная направляющая седьмой оси из углеродистой стали+5 фото

Напольная линейная направляющая седьмой оси из углеродистой стали
Модель: НИТ-59(2Ф)
Напольная линейная направляющая седьмой оси имеет полузащищённое исполнение. Длина хода настраивается под потребности заказчика. Регулируемые анкерные болты позволяют выполнять точную установку на неровных поверхностях. Концевые выключатели и механические предохранительные ограничители повышают безо
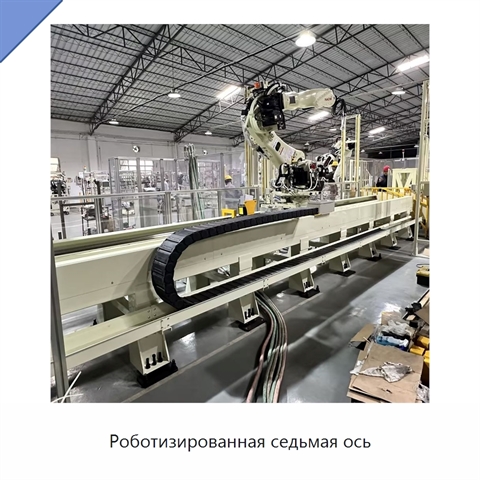
Роботизированная седьмая ось+4 фото

Роботизированная седьмая ось

Модель: ШРЕ-58(5У)
Роботизированная седьмая ось выполнена в виде напольного рельса для робота. Длина перемещения настраивается под конкретную конфигурацию, поэтому изделие может быть адаптировано к требуемому рабочему ходу. Конструкция имеет нестандартное исполнение и рассчитана на эксплуатацию в условиях высоких нагр
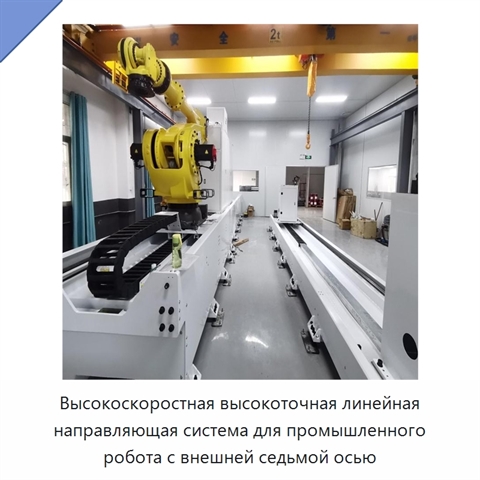
Высокоскоростная высокоточная линейная направляющая система для промышленного робота с внешней седьмой осью+5 фото

Высокоскоростная высокоточная линейная направляющая система для промышленного робота с внешней седьмой осью
Модель: УЖК-81(4А)
Линейная направляющая система для промышленного робота обеспечивает перемещение со скоростью не более 2000 мм/с или 3001–4000 мм/с. Горизонтальная нагрузка составляет до 50 кг, а нагрузка при боковом монтаже — до 50 кг. Масса системы — 1500 кг.
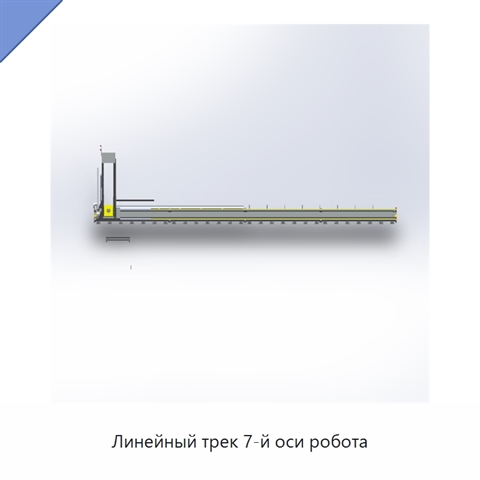
Линейный трек 7-й оси робота+3 фото

Линейный трек 7-й оси робота

Модель: БФУ-45(9Д)
Линейный трек оснащён регулируемыми анкерными болтами для монтажа на полу. Такой монтаж позволяет быстро установить систему и сохранять высокую точность позиционирования даже на неровных поверхностях и при наличии сложных препятствий, включая встроенные электрические цепи и трубопроводы. Для предотв
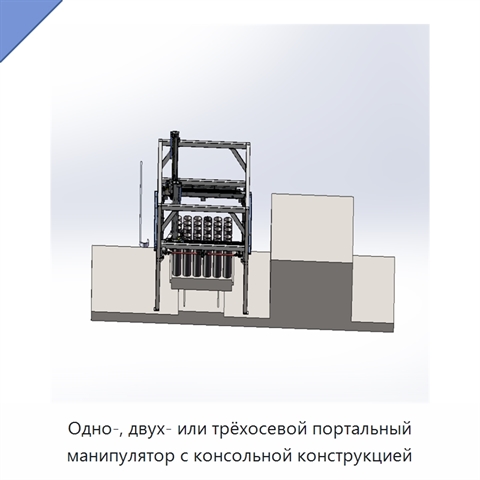
Одно-, двух- или трёхосевой портальный манипулятор с консольной конструкцией+3 фото

Одно-, двух- или трёхосевой портальный манипулятор с консольной конструкцией
Модель: ШГА-57(8Ж)
Портальный манипулятор выполнен с направляющими, которые можно адаптировать под нестандартные задачи и конкретные требования рабочего процесса. Предусмотрены решения для увеличенного и сверхдлинного рабочего хода. Приводная система включает сервомоторы, планетарные редукторы и высокоточные зубчатые
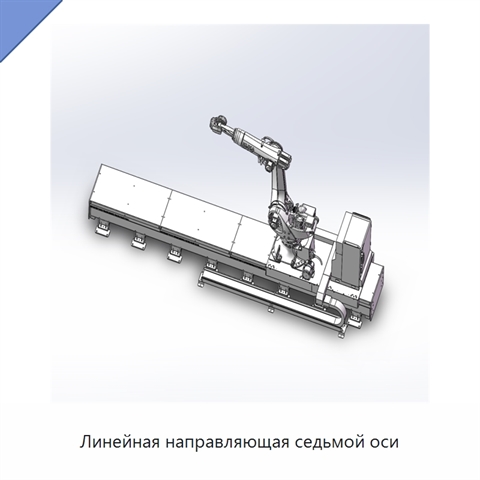
Линейная направляющая седьмой оси+5 фото

Линейная направляющая седьмой оси
Модель: РНИ-51(9Г)
Седьмая ось выполнена в виде линейной направляющей с возможностью увеличения длины хода в соответствии с потребностями заказчика. Установка на полу выполняется с помощью регулируемых анкерных болтов. Такое крепление ускоряет монтаж и помогает сохранять точность на неровных поверхностях, а также в пр
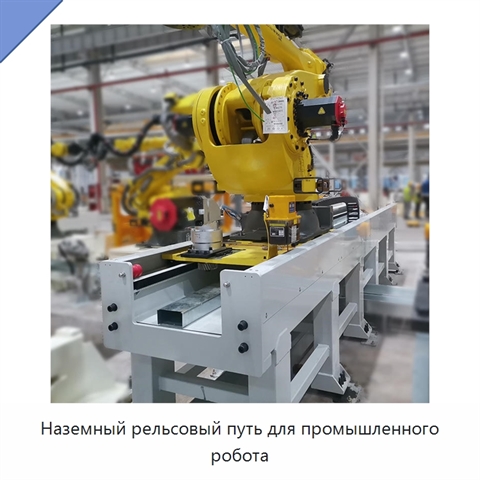
Наземный рельсовый путь для промышленного робота+5 фото

Наземный рельсовый путь для промышленного робота
Модель: ШГА-88(7А)
Наземный рельсовый путь служит для установки и перемещения промышленного робота по рабочей траектории. Система с 7-й осью обеспечивает точное и универсальное управление движением при выполнении сложных задач. Длинный ход расширяет зону досягаемости и позволяет роботу работать с крупными заготовками,
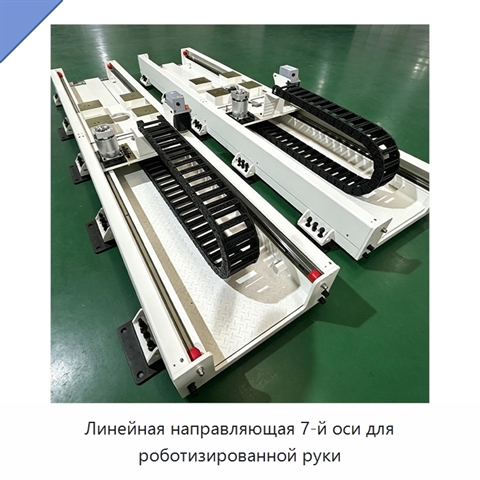
Линейная направляющая 7-й оси для роботизированной руки+5 фото

Линейная направляющая 7-й оси для роботизированной руки
Модель: ЮСЛ-89(4У)
Линейная направляющая 7-й оси предназначена для промышленной роботизированной руки и работы в составе роботизированной рабочей станции. Усиленное исполнение рассчитано на надежную эксплуатацию в промышленной среде. Точное линейное перемещение обеспечивает аккуратное позиционирование руки и поддержив
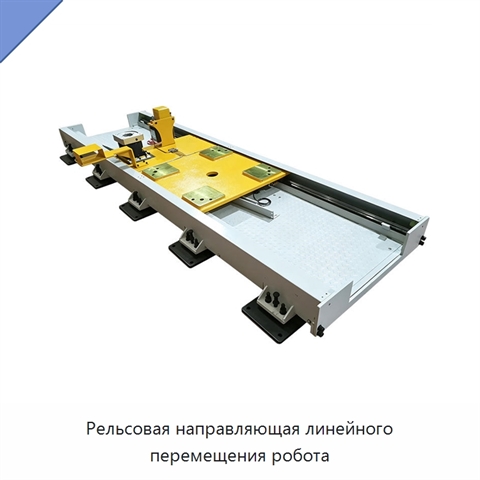
Рельсовая направляющая линейного перемещения робота+5 фото

Рельсовая направляющая линейного перемещения робота
Модель: БМУ-29(1Ф)
Рельсовая направляющая линейного перемещения служит дополнительной седьмой осью робота и формирует отдельный путь для роботизированного оборудования. Рельсовая конструкция задаёт прямую траекторию, а направляющий узел обеспечивает плавный и точный ход, необходимый для надёжного выполнения рабочих пе
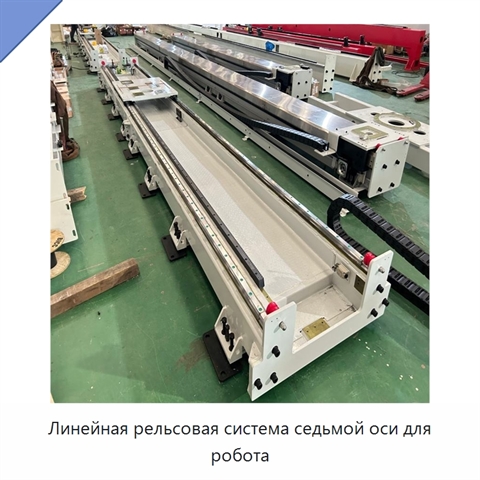
Линейная рельсовая система седьмой оси для робота+5 фото

Линейная рельсовая система седьмой оси для робота

Модель: ЛВЭ-97(4П)
Линейная рельсовая система предназначена для перемещения робота по направляющей. Рабочий ход можно расширять в соответствии с потребностями заказчика. Монтаж на полу выполняется с помощью регулируемых анкерных болтов; такое крепление позволяет устанавливать систему на неровных поверхностях, а также