Задача: Перемещение грузов

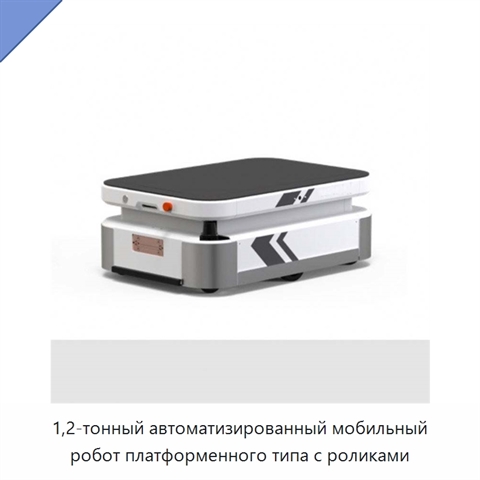
1,2-тонный автоматизированный мобильный робот платформенного типа с роликами+5 фото

1,2-тонный автоматизированный мобильный робот платформенного типа с роликами
Модель: ЭГР-57(2Г)
1,2-тонный автоматизированный мобильный робот выполнен в платформенном исполнении с роликами. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм. Навигация основана на визуальных данных и лидара.
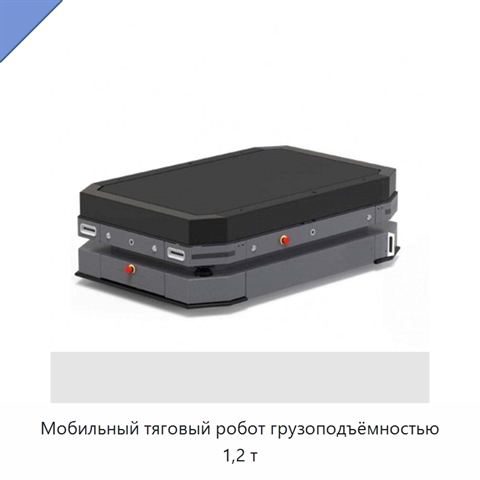
Мобильный тяговый робот грузоподъёмностью 1,2 т+5 фото

Мобильный тяговый робот грузоподъёмностью 1,2 т
Модель: ЭСК-78(9Т)
Мобильный тяговый робот грузоподъёмностью 1,2 т предназначен для обработки грузов на складе и на производственном объекте. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
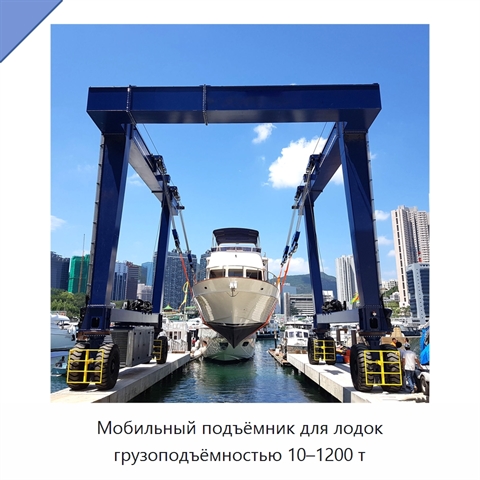
Мобильный подъёмник для лодок грузоподъёмностью 10–1200 т+5 фото

Мобильный подъёмник для лодок грузоподъёмностью 10–1200 т
Модель: НЮД-84(9М)
Мобильный подъёмник для лодок имеет максимальную высоту подъёма 20 м и номинальный грузовой момент 500 кН. Доступны варианты номинальной грузоподъёмности 10, 50, 100, 150, 200, 500, 1000 и 1200 т. Пролёт составляет 8–20.
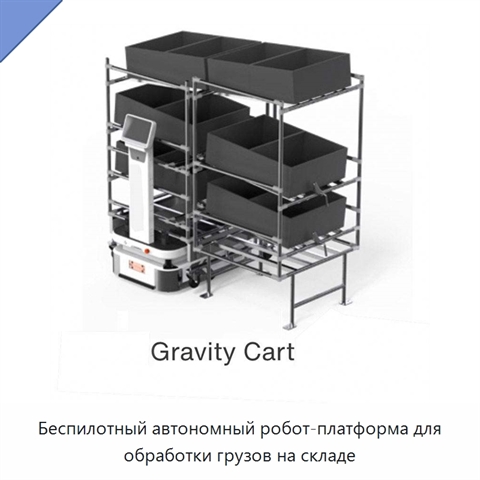
Беспилотный автономный робот-платформа для обработки грузов на складе+5 фото

Беспилотный автономный робот-платформа для обработки грузов на складе
Модель: ДФА-27(5Э)
Беспилотный автономный робот-платформа предназначен для обработки грузов на складе. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
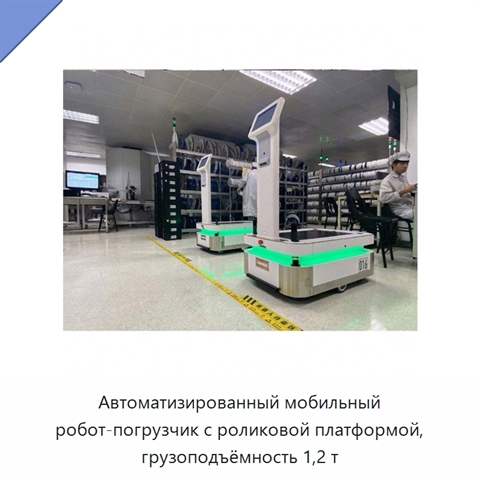
Автоматизированный мобильный робот-погрузчик с роликовой платформой, грузоподъёмность 1,2 т+5 фото

Автоматизированный мобильный робот-погрузчик с роликовой платформой, грузоподъёмность 1,2 т
Модель: ЮРЛ-84(8В)
Автоматизированный мобильный робот-погрузчик выполнен с роликовой платформой и предназначен для работы с грузами массой до 1,2 т. Материал изделия — металл. Напряжение составляет 48 В.
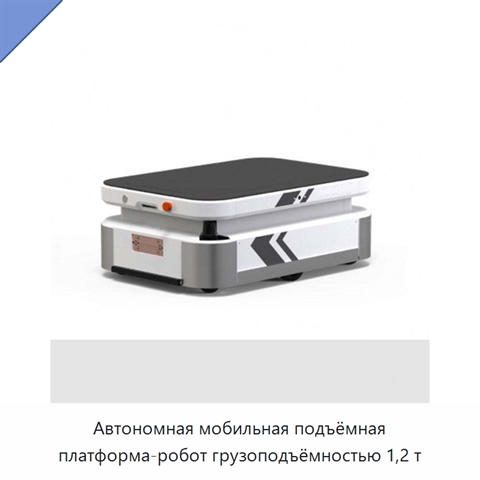
Автономная мобильная подъёмная платформа-робот грузоподъёмностью 1,2 т+5 фото

Автономная мобильная подъёмная платформа-робот грузоподъёмностью 1,2 т
Модель: ШРИ-42(4Д)
Автономная мобильная подъёмная платформа-робот рассчитана на грузоподъёмность 1,2 т. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Навигация основана на визуальных данных и лидара.
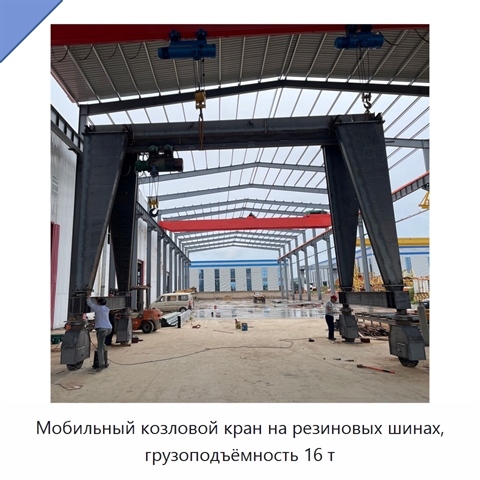
Мобильный козловой кран на резиновых шинах, грузоподъёмность 16 т+5 фото

Мобильный козловой кран на резиновых шинах, грузоподъёмность 16 т
Модель: ЮФП-75(7В)
Козловой кран выполнен в виде переносной А-образной конструкции с тележкой и опорой на резиновые шины. Подъёмный механизм представляет собой таль; стальная конструкция и система управления входят в состав изделия. Управление предусмотрено дистанционным способом или из кабины. Доступные варианты пред
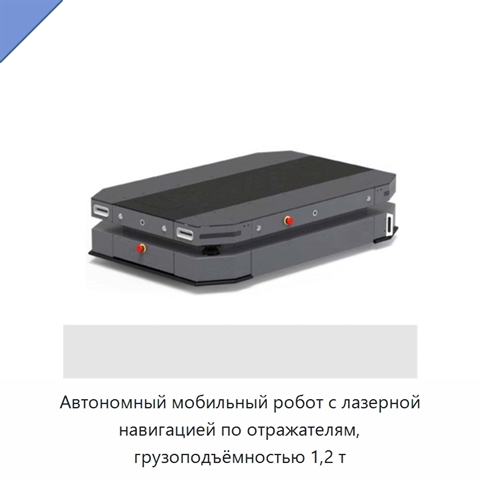
Автономный мобильный робот с лазерной навигацией по отражателям, грузоподъёмностью 1,2 т+5 фото

Автономный мобильный робот с лазерной навигацией по отражателям, грузоподъёмностью 1,2 т
Модель: УСГ-24(9К)
Автономный мобильный робот имеет грузоподъёмность 1,2 т и использует лазерную навигацию по отражателям. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей осуществляется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
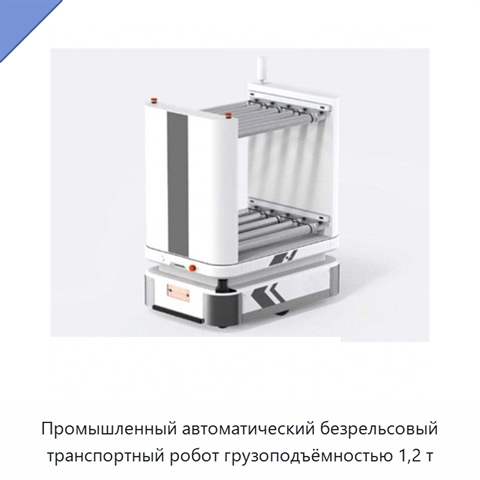
Промышленный автоматический безрельсовый транспортный робот грузоподъёмностью 1,2 т+5 фото

Промышленный автоматический безрельсовый транспортный робот грузоподъёмностью 1,2 т
Модель: СДУ-19(5И)
Промышленный автоматический безрельсовый транспортный робот предназначен для перемещения материалов. Грузоподъёмность составляет 1,2 т. Изделие выполнено из металла и рассчитано на напряжение 48 В.
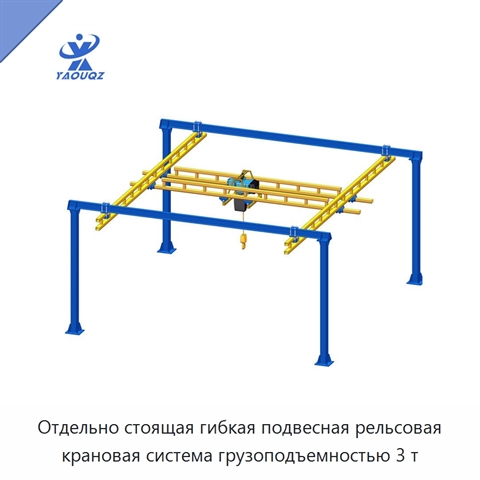
Отдельно стоящая гибкая подвесная рельсовая крановая система грузоподъемностью 3 т+5 фото

Отдельно стоящая гибкая подвесная рельсовая крановая система грузоподъемностью 3 т
Модель: ВЯД-98(1Ф)
Рельсовый путь формирует трассу движения системы и устанавливается на опорных конструкциях, включая стальные балки или цилиндры. Он обеспечивает плавное и точное перемещение по заданному направлению. Подвесные элементы включают ручные тележки и фестунную систему: тележки поддерживают груз и перемеща
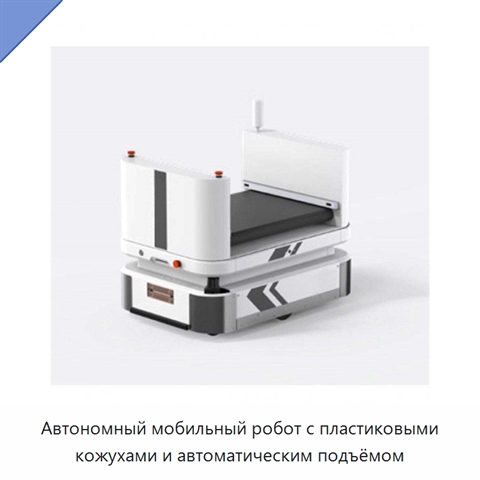
Автономный мобильный робот с пластиковыми кожухами и автоматическим подъёмом+5 фото

Автономный мобильный робот с пластиковыми кожухами и автоматическим подъёмом
Модель: ФГЯ-94(9Б)
Автономный мобильный робот представляет собой автоматизированное управляемое транспортное средство с функцией автоматического подъёма и пластиковыми кожухами. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Для навигации использу
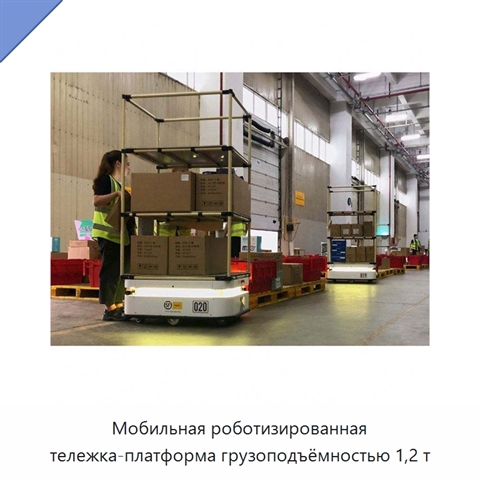
Мобильная роботизированная тележка-платформа грузоподъёмностью 1,2 т+5 фото

Мобильная роботизированная тележка-платформа грузоподъёмностью 1,2 т
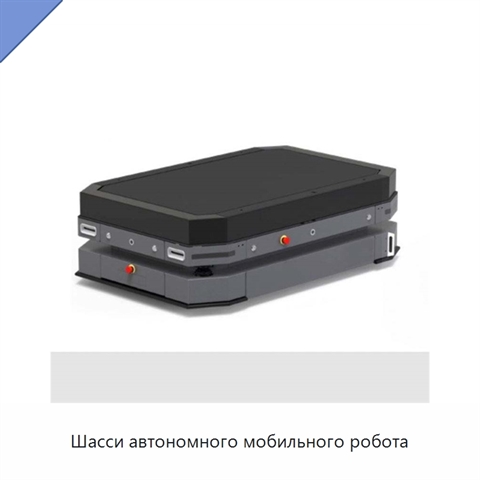
Модель: ЭТР-94(9Ф)
Мобильная роботизированная тележка-платформа имеет грузоподъёмность 1,2 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Шасси автономного мобильного робота+5 фото

Шасси автономного мобильного робота
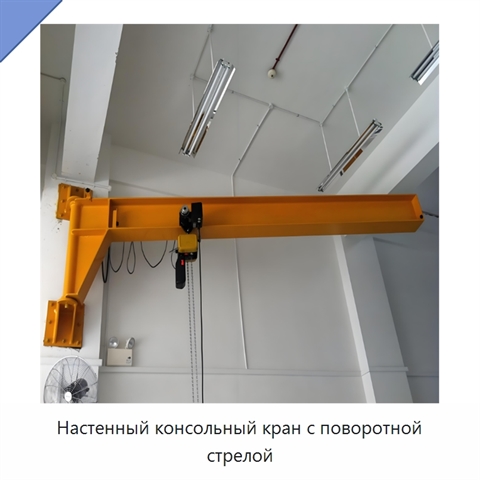
Модель: ПГЮ-15(5У)
Шасси автономного мобильного робота обеспечивает позиционирование по направляющей с точностью ±10 мм и позиционирование при остановке с точностью ±5 мм. Навигация основана на визуальных данных и лидара.
Настенный консольный кран с поворотной стрелой+5 фото

Настенный консольный кран с поворотной стрелой
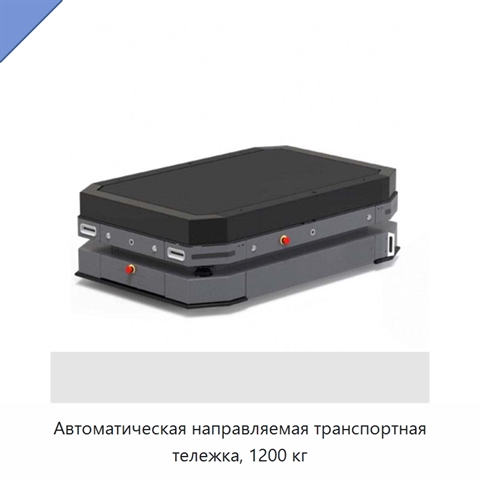
Модель: ЭТР-48(9М)
Настенный консольный кран выполняет подъём и перемещение грузов в пределах зоны действия горизонтальной стрелы. Настенное крепление освобождает площадь пола и позволяет использовать пространство в стеснённой рабочей зоне. Горизонтальный вылет охватывает заданный участок, включая несколько рабочих ме
Автоматическая направляемая транспортная тележка, 1200 кг+5 фото

Автоматическая направляемая транспортная тележка, 1200 кг
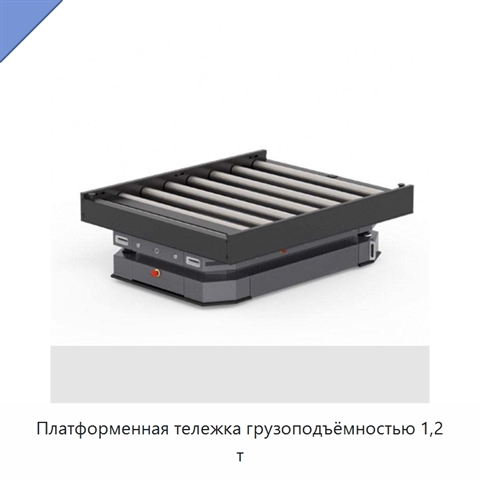
Модель: ВЭД-51(2Е)
Автоматическая направляемая транспортная тележка выполняет автоматизированное перемещение с навигацией на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм; позиционирование при остановке — ±5 мм.
Платформенная тележка грузоподъёмностью 1,2 т+5 фото

Платформенная тележка грузоподъёмностью 1,2 т
Модель: НГИ-25(2Я)
Платформенная тележка имеет грузоподъёмность 1,2 т. Навигация выполняется на основе визуальных и лидарных данных. Точность позиционирования по направляющей составляет ±10 мм, а при остановке — ±5 мм.
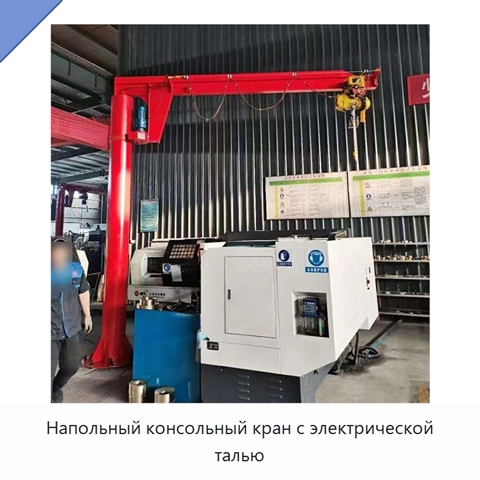
Напольный консольный кран с электрической талью+5 фото

Напольный консольный кран с электрической талью
Модель: ФКЯ-98(8Я)
Напольный консольный кран выполнен на вертикальной колонне и оснащён поворотной консолью, приводом поворота и электрической талью. Нижний конец колонны закрепляется на бетонном фундаменте анкерными болтами. Циклоидально-штифтовой редуктор приводит консоль в поворотное движение. Электрическая таль пе
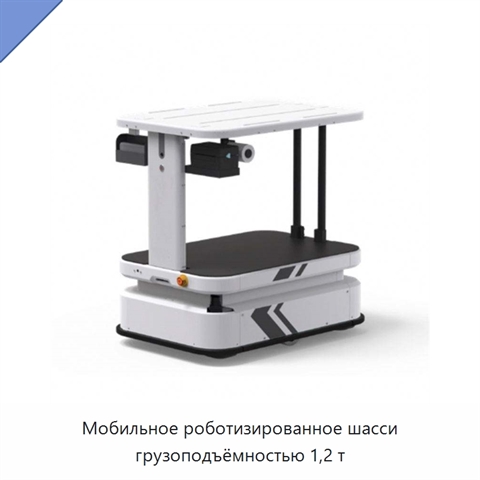
Мобильное роботизированное шасси грузоподъёмностью 1,2 т+5 фото

Мобильное роботизированное шасси грузоподъёмностью 1,2 т
Модель: БУР-44(9Ю)
Мобильное роботизированное шасси имеет грузоподъёмность 1,2 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
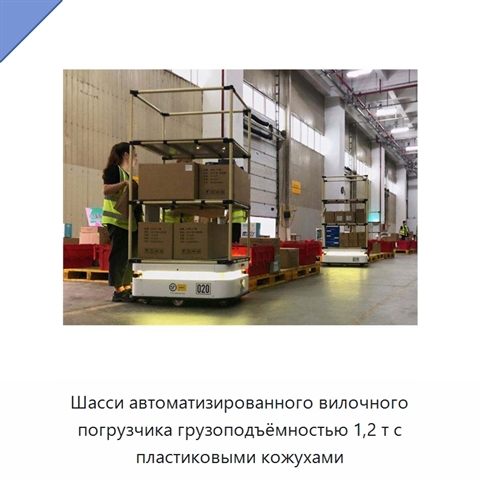
Шасси автоматизированного вилочного погрузчика грузоподъёмностью 1,2 т с пластиковыми кожухами+5 фото

Шасси автоматизированного вилочного погрузчика грузоподъёмностью 1,2 т с пластиковыми кожухами
Модель: ДМЭ-21(9Н)
Шасси автоматизированного вилочного погрузчика имеет грузоподъёмность 1,2 т и оснащено пластиковыми кожухами. Конструкция предназначена для автоматизированного подъёма и управляемого перемещения грузов. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей сост
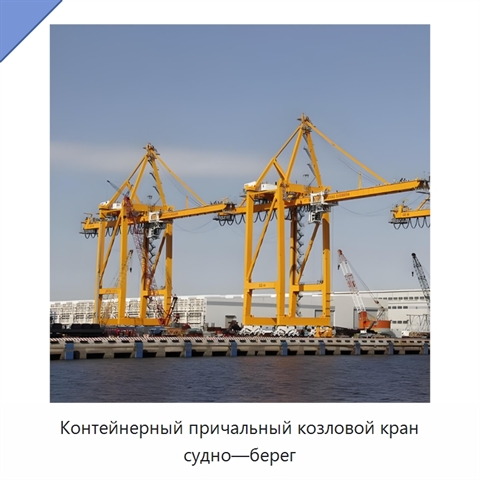
Контейнерный причальный козловой кран судно—берег+5 фото

Контейнерный причальный козловой кран судно—берег
Модель: ЮМН-97(2Г)
Контейнерный причальный козловой кран судно—берег имеет номинальную грузоподъемность 25, 50 или 80 т и пролет 12–38 м. Максимальная высота подъема составляет 15 или 25 м; предусмотрен также вариант с другой высотой. Номинальный грузовой момент может иметь различные значения. В состав входят ПЛК, дви
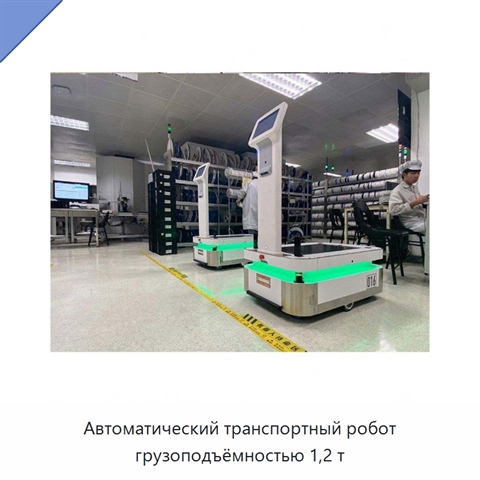
Автоматический транспортный робот грузоподъёмностью 1,2 т+5 фото

Автоматический транспортный робот грузоподъёмностью 1,2 т
Модель: УГЭ-28(9Г)
Автоматический транспортный робот использует навигацию на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а при остановке — ±5 мм.
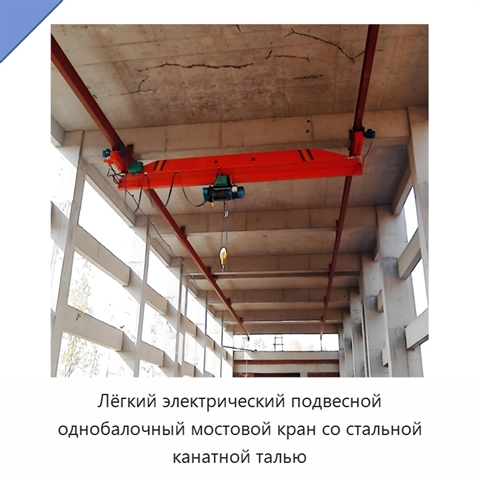
Лёгкий электрический подвесной однобалочный мостовой кран со стальной канатной талью+5 фото

Лёгкий электрический подвесной однобалочный мостовой кран со стальной канатной талью
Модель: НИЖ-95(5С)
Лёгкий электрический подвесной однобалочный мостовой кран со стальной канатной талью подвешивается под двутавровой балкой. Подъёмный механизм может быть выполнен в виде канатной или цепной тали; вариант выбирают с учётом требований к работе. Управление с пола осуществляется подвесным пультом или дис
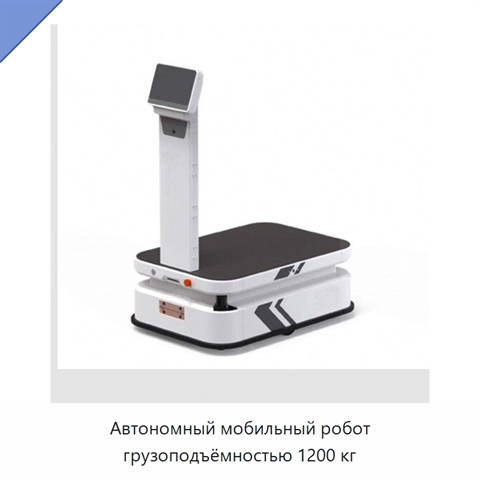
Автономный мобильный робот грузоподъёмностью 1200 кг+5 фото

Автономный мобильный робот грузоподъёмностью 1200 кг

Модель: ВГЕ-85(4Ш)
Автономный мобильный робот рассчитан на грузоподъёмность 1200 кг. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Отдельно стоящий электрический однобалочный мостовой кран грузоподъёмностью 5 т+5 фото

Отдельно стоящий электрический однобалочный мостовой кран грузоподъёмностью 5 т

Модель: ЯВФ-59(8Я)
Отдельно стоящий электрический однобалочный мостовой кран для рабочего места имеет пролёт от 3 до 31 м. Максимальная высота подъёма может составлять 4, 10 или 15 м, а также иметь другое значение.