Задача: Перемещение грузов

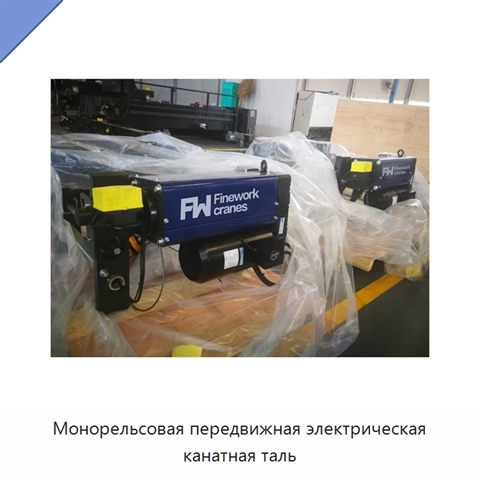
Монорельсовая передвижная электрическая канатная таль
Монорельсовая передвижная электрическая канатная таль

Модель: ТДЕ-22(7Ф)
Таль выполнена из металла и оснащена стальным канатом диаметром 4, 6, 10 или 12 мм. Предусмотрены варианты со скоростью подъёма 8 м/мин или 0,8–5 м/мин и грузоподъёмностью 0,5, 1, 2, 3, 5, 6, 10 и 15 т, а также с диапазоном грузоподъёмности 1–200 т.
Мини-козловой кран+1 фото

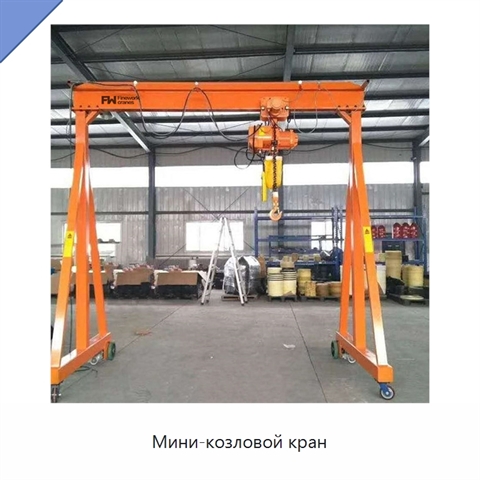
Мини-козловой кран

Модель: МЯС-91(8Е)
Кран имеет стальную портальную конструкцию и мобильное исполнение, обеспечивающее перемещение во всех направлениях. Небольшая занимаемая площадь позволяет использовать конструкцию в условиях ограниченного рабочего пространства. Регулируемая конструкция облегчает транспортировку. Небольшая собственна
Двухчелюстной крановый грейферный ковш для сыпучих грузов, 0,1–30 м³+5 фото

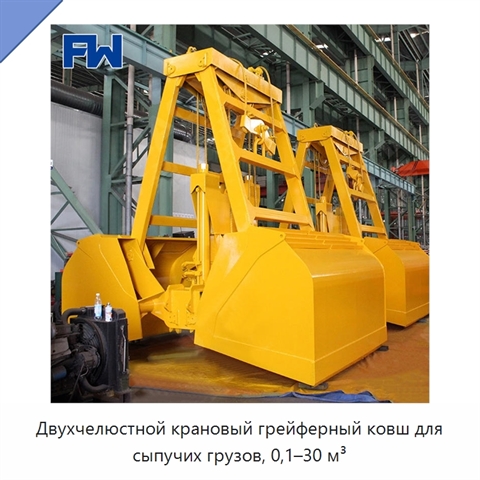
Двухчелюстной крановый грейферный ковш для сыпучих грузов, 0,1–30 м³
Модель: ГСЕ-21(8Т)
Двухчелюстной крановый грейферный ковш имеет прочную конструкцию, рассчитанную на длительную эксплуатацию в тяжёлых режимах. Диапазон вместимости доступных исполнений составляет от 0,1 до 30 м³ и включает варианты на 2 и 10 м³. Время, необходимое для открытия или закрытия ковша, находится в пределах
Крановая крюковая подвеска массой 50 кг с шариковым или роликовым подшипником+5 фото

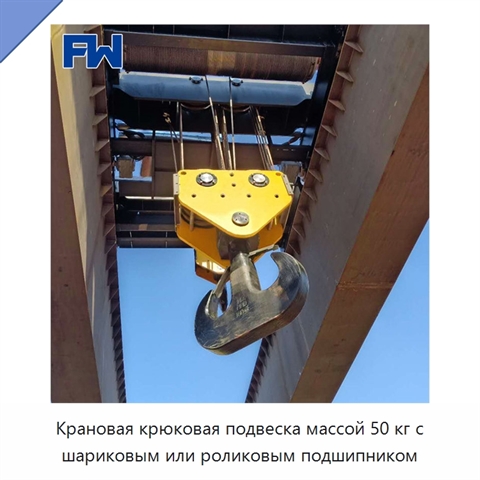
Крановая крюковая подвеска массой 50 кг с шариковым или роликовым подшипником
Модель: РДА-87(9Э)
Крановая крюковая подвеска имеет массу 50 кг и оснащается шариковым или роликовым подшипником. Она служит для подъёма и перемещения грузов краном.
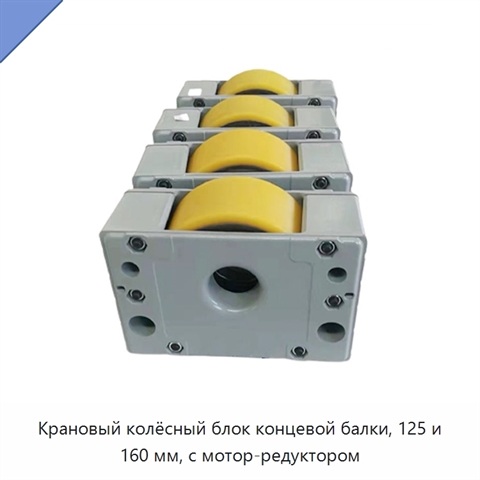
Крановый колёсный блок концевой балки, 125 и 160 мм, с мотор-редуктором+5 фото

Крановый колёсный блок концевой балки, 125 и 160 мм, с мотор-редуктором
Модель: ЭТЭ-17(9Г)
Крановый колёсный блок для концевой балки выполнен в полностью закрытом исполнении и рассчитан на эксплуатацию без технического обслуживания в течение всего срока службы. Чугунное колесо обладает функцией самосмазывания и износостойкостью; расчётный срок его службы составляет десять лет. Модульный к
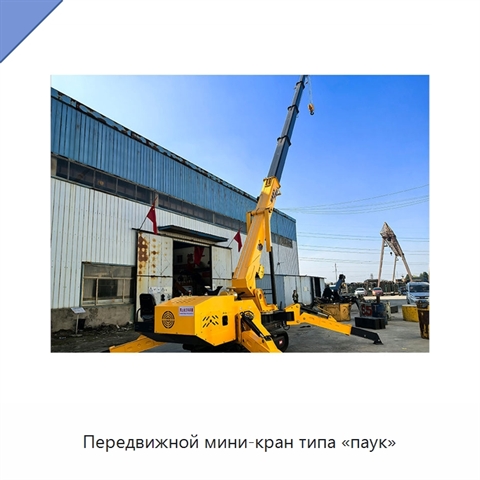
Передвижной мини-кран типа «паук»+4 фото

Передвижной мини-кран типа «паук»
Модель: ШЖУ-94(5К)
Основная стрела мини-крана типа «паук» состоит из 4–5 секций. Секции обеспечивают синхронное выдвижение и втягивание основной стрелы. Изделие отличается хорошей устойчивостью, большой несущей способностью и хорошими противоскользящими свойствами. К дорожной поверхности предъявляются пониженные требо
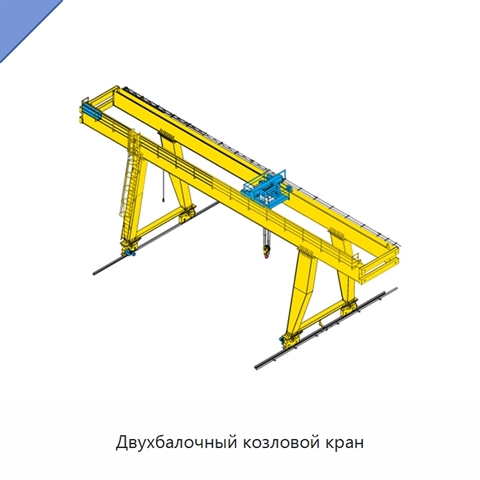
Двухбалочный козловой кран+2 фото

Двухбалочный козловой кран

Модель: ВАГ-74(9С)
Максимальная высота подъёма двухбалочного козлового крана составляет 3 м. Пролёт доступен в вариантах 10–100 м и 10–80 м, а номинальный грузовой момент — 50–3000 кН. Номинальная грузоподъёмность представлена вариантами от 1 до 500 т, включая 10, 15, 20, 25, 30, 35, 40, 45, 50, 60, 70, 80, 90 и 100 т
Однобалочный козловой кран с различными вариантами грузоподъёмности
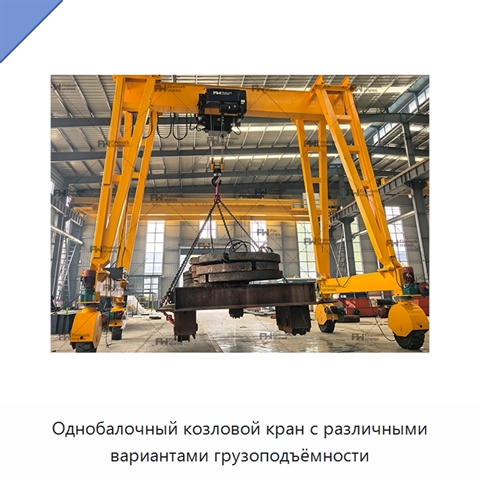
Однобалочный козловой кран с различными вариантами грузоподъёмности

Модель: ЯМЖ-82(2А)
Номинальная грузоподъёмность однобалочного козлового крана представлена вариантами 0,5; 1; 1,5; 2; 3; 3,5; 4; 4,5; 5; 6; 7; 7,5; 8; 9; 10; 13; 15; 20; 25; 30; 32; 35 и 50 т, а также диапазоном 1–300 т.
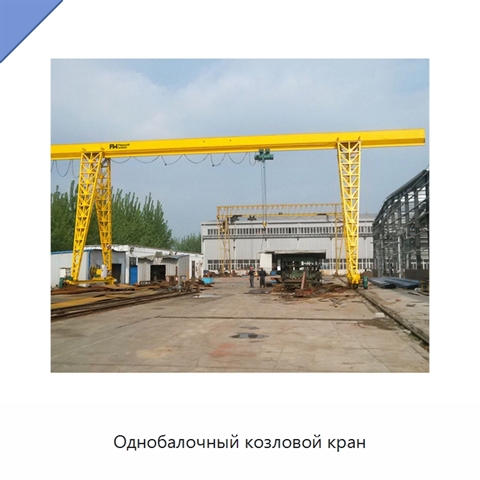
Однобалочный козловой кран+2 фото

Однобалочный козловой кран

Модель: КБЯ-15(9М)
Конструкция оснащена А-образной рамой.
Шестиосевой шарнирно-сочленённый промышленный робот-манипулятор грузоподъёмностью 30 кг и радиусом действия 1850 мм+1 фото

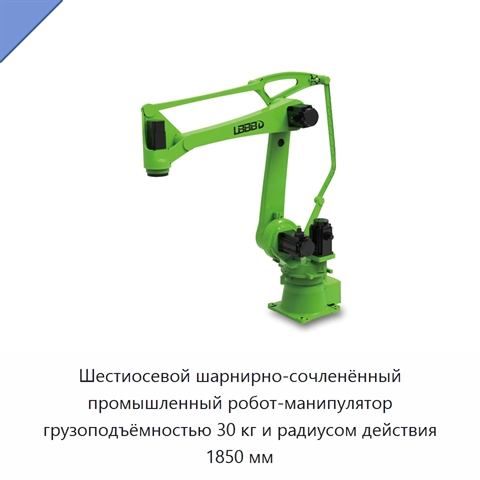
Шестиосевой шарнирно-сочленённый промышленный робот-манипулятор грузоподъёмностью 30 кг и радиусом действия 1850 мм
Модель: УРЕ-19(5У)
Робот-манипулятор общего назначения с последовательной конструктивной схемой имеет 6 осей, рассчитан на номинальную нагрузку 30 кг и рабочий радиус 1850 мм. Точность повторяемости составляет ±0,05 мм. Диапазоны поворота осей следующие: первая — ±165°, вторая — от −60° до +88°, третья — от −80° до +6
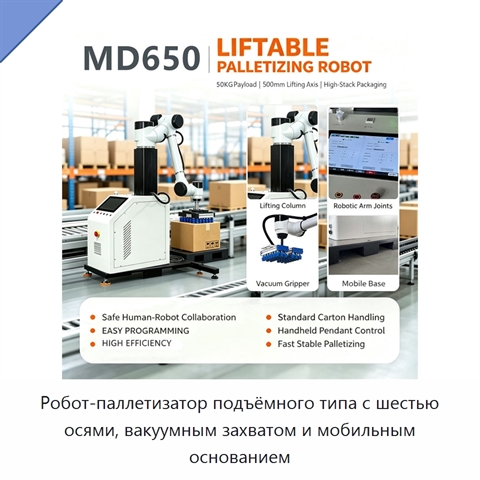
Робот-паллетизатор подъёмного типа с шестью осями, вакуумным захватом и мобильным основанием+3 фото

Робот-паллетизатор подъёмного типа с шестью осями, вакуумным захватом и мобильным основанием
Модель: ХШУ-51(1Д)
Робот-паллетизатор с шестью осями выполнен в подъёмном исполнении и оснащён вакуумным захватом и мобильным основанием. Скорость паллетирования составляет 8–10 коробок в минуту. Рабочий радиус равен 1900 мм, а высота паллетирования — 2400–2600 мм с учётом высоты поддона. Оборудование совместимо с под
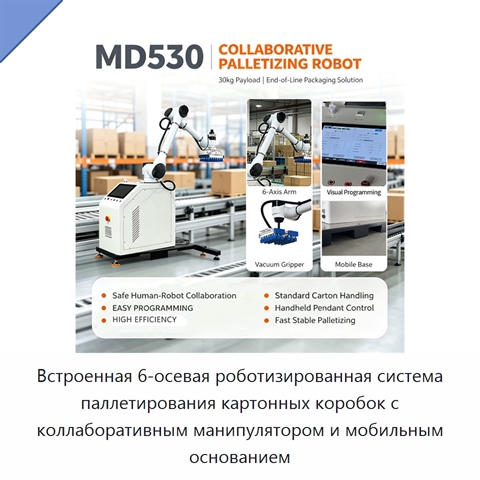
Встроенная 6-осевая роботизированная система паллетирования картонных коробок с коллаборативным манипулятором и мобильным основанием+3 фото

Встроенная 6-осевая роботизированная система паллетирования картонных коробок с коллаборативным манипулятором и мобильным основанием
Модель: ЮФЛ-79(9Р)
Встроенная роботизированная система паллетирования предназначена для автоматического захвата, перемещения и укладки картонных коробок на завершающем участке упаковочной линии. Коллаборативный манипулятор с шестью вращательными шарнирами размещён на мобильном основании. Скорость паллетирования состав
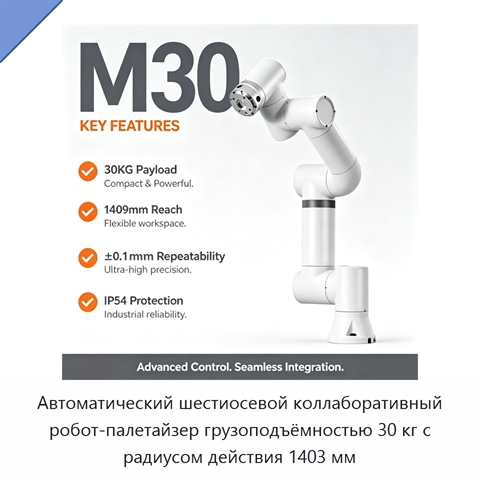
Автоматический шестиосевой коллаборативный робот-палетайзер грузоподъёмностью 30 кг с радиусом действия 1403 мм+4 фото

Автоматический шестиосевой коллаборативный робот-палетайзер грузоподъёмностью 30 кг с радиусом действия 1403 мм
Модель: ГДЯ-29(4С)
Автоматический коллаборативный робот-палетайзер оснащён шестью вращательными сочленениями, рассчитан на полезную нагрузку 30 кг и имеет радиус действия 1403 мм. Повторяемость позиционирования составляет ±0,03 мм по ISO 9283, типичная скорость рабочей точки инструмента — 1 м/с. Диапазоны движения осе
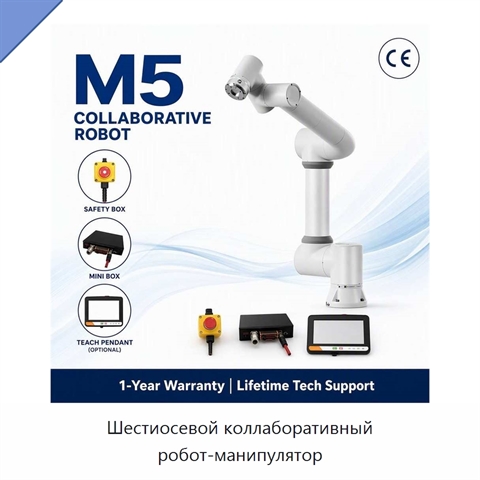
Шестиосевой коллаборативный робот-манипулятор+3 фото

Шестиосевой коллаборативный робот-манипулятор
Модель: ГСЕ-29(9Д)
Шестиосевой коллаборативный робот-манипулятор имеет шесть осей и оснащается программируемым логическим контроллером, двигателем и редуктором. Мощность составляет 1 кВт, напряжение — 220 В. Конструкция совместима с захватными устройствами, системами машинного зрения и концевыми исполнительными устрой
6-осевой роботизированный паллетизатор с полезной нагрузкой 20 кг и радиусом действия 1852 мм+4 фото

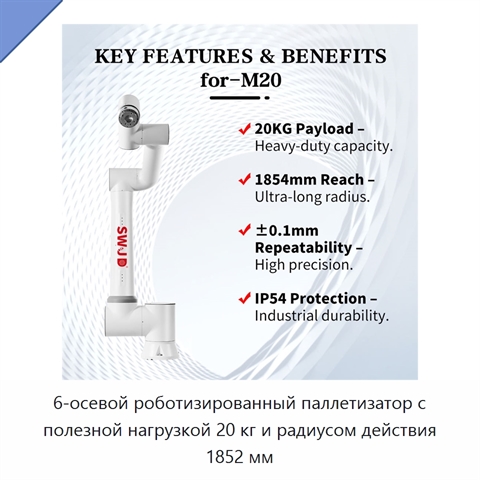
6-осевой роботизированный паллетизатор с полезной нагрузкой 20 кг и радиусом действия 1852 мм
Модель: ЖНА-85(1Д)
6-осевой роботизированный паллетизатор рассчитан на полезную нагрузку 20 кг и радиус действия 1852 мм. Мощность составляет 1 кВт, напряжение — 380 В. Устройство совместимо с захватами, системами технического зрения, концевыми исполнительными устройствами и многоцелевыми роботами.
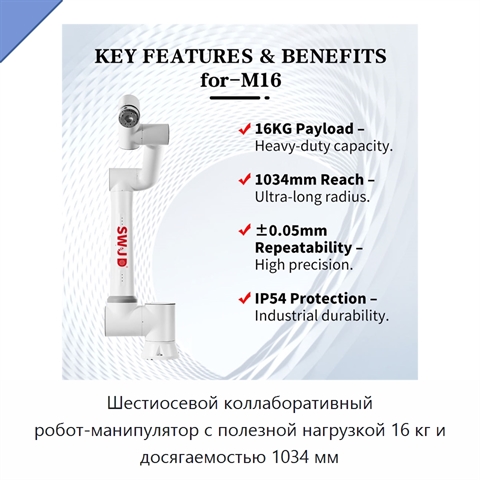
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 16 кг и досягаемостью 1034 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 16 кг и досягаемостью 1034 мм
Модель: ГМА-51(1Д)
Шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 16 кг и имеет досягаемость 1034 мм. Мощность составляет 1 кВт. Напряжение может составлять 220, 110 или 380 В.
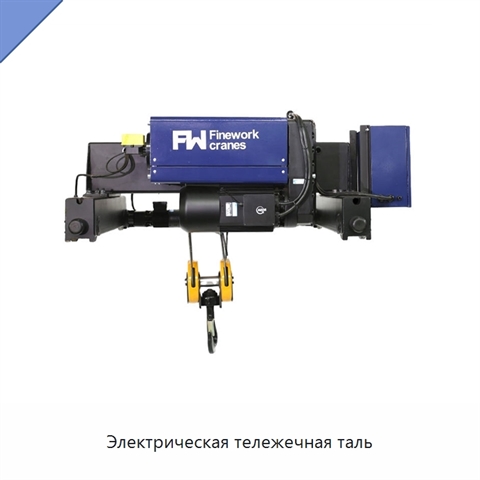
Электрическая тележечная таль+3 фото

Электрическая тележечная таль

Модель: НГУ-28(4Л)
Тележечная таль имеет скорость подъёма 0,8–5 м/мин или 8 м/мин. Варианты грузоподъёмности включают 6 т, 0,5 т, 1 т, 2 т, 3 т, 5 т, 10 т и диапазон 1–200 т. Материал изделия — металл. Тип стропа — стальной канат; диаметр каната составляет 10, 12, 4 и 6 мм.
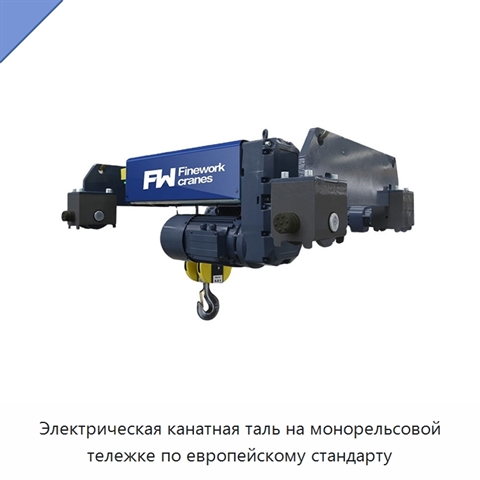
Электрическая канатная таль на монорельсовой тележке по европейскому стандарту+1 фото

Электрическая канатная таль на монорельсовой тележке по европейскому стандарту
Модель: СЯС-29(9К)
Скорость подъёма тали составляет 0,8–5 или 8 м/мин. Доступны варианты грузоподъёмности 0,5, 1, 2, 3, 5, 6, 10 и 25 т, а также 1–200 т. Диаметр стального каната составляет 4, 6, 10 или 12 мм; материал изделия — металл.
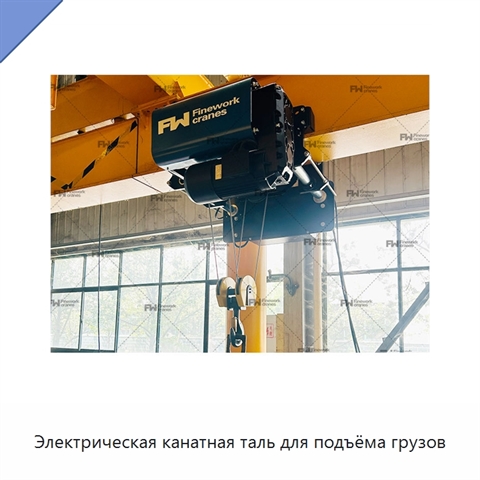
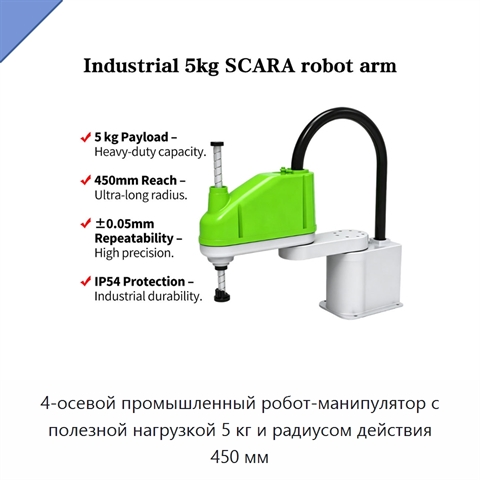
Электрическая канатная таль для подъёма грузов+1 фото

Электрическая канатная таль для подъёма грузов
Модель: КЭС-97(2Ж)
Материал изделия — металл; диаметр стального каната составляет 4, 6, 10 или 12 мм.
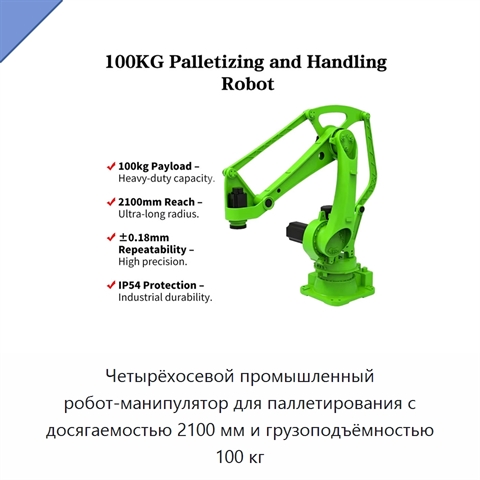
4-осевой промышленный робот-манипулятор с полезной нагрузкой 5 кг и радиусом действия 450 мм+5 фото

4-осевой промышленный робот-манипулятор с полезной нагрузкой 5 кг и радиусом действия 450 мм
Модель: КЮК-42(4Я)
Промышленный робот-манипулятор имеет четыре оси, полезную нагрузку 5 кг и радиус действия 450 мм. Для привода используется электрический сервопривод, в составе предусмотрен двигатель. Мощность составляет 1 кВт, напряжение — 220 В, степень защиты — IP54. Предоставлен отчёт об испытаниях оборудования.
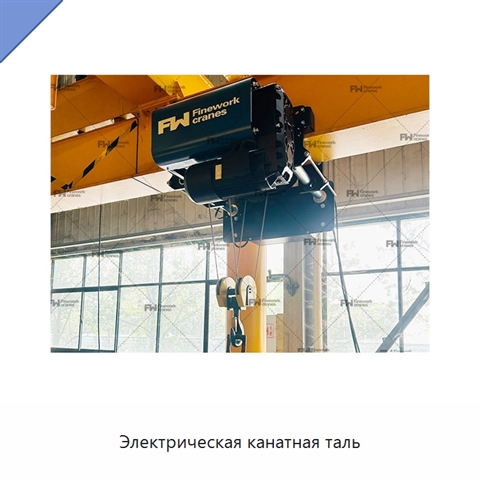
Четырёхосевой промышленный робот-манипулятор для паллетирования с досягаемостью 2100 мм и грузоподъёмностью 100 кг+5 фото

Четырёхосевой промышленный робот-манипулятор для паллетирования с досягаемостью 2100 мм и грузоподъёмностью 100 кг
Модель: КЭЖ-91(4В)
Четырёхосевой промышленный робот-манипулятор имеет четыре степени свободы, досягаемость 2100 мм и грузоподъёмность 100 кг. Он предназначен для паллетирования, перемещения и штабелирования. Робот оснащён электрическим сервоприводом. Мощность составляет 1 кВт, напряжение — 220 В. Степень защиты — IP54
Электрическая канатная таль+2 фото

Электрическая канатная таль

Модель: ЭРФ-95(4Х)
Электрическая канатная таль предназначена для подъёма грузов с использованием стального каната.
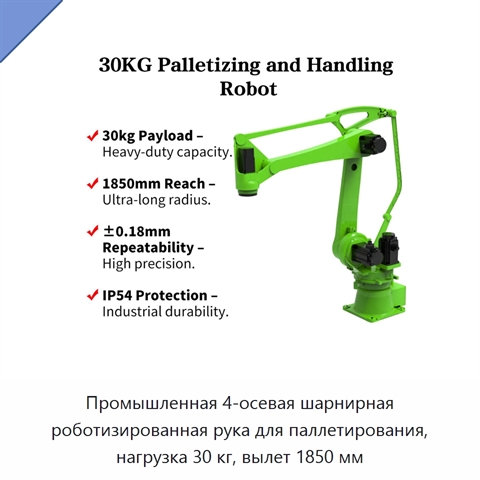
Промышленная 4-осевая шарнирная роботизированная рука для паллетирования, нагрузка 30 кг, вылет 1850 мм+5 фото

Промышленная 4-осевая шарнирная роботизированная рука для паллетирования, нагрузка 30 кг, вылет 1850 мм
Модель: ДАВ-85(7Б)
Промышленная четырёхосевая шарнирная роботизированная рука предназначена для паллетирования и обработки грузов. Максимальная полезная нагрузка составляет 30 кг, рабочий вылет — 1850 мм. Привод выполнен на основе электрического сервопривода; степень защиты — IP54. Мощность составляет 1 кВт, напряжени
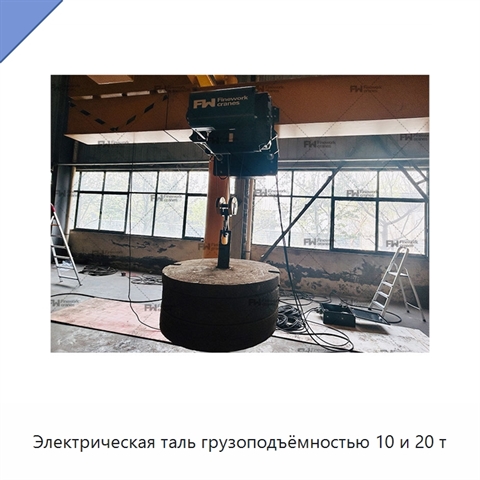
Электрическая таль грузоподъёмностью 10 и 20 т

Электрическая таль грузоподъёмностью 10 и 20 т

Модель: НМЯ-72(7Ф)
Таль выполнена из металла и оснащена стальным канатом. Скорость подъёма составляет 8 м/мин или 0,8–5 м/мин. Стальной канат имеет диаметр 4, 6, 10 или 12 мм.