Задача: Перемещение грузов

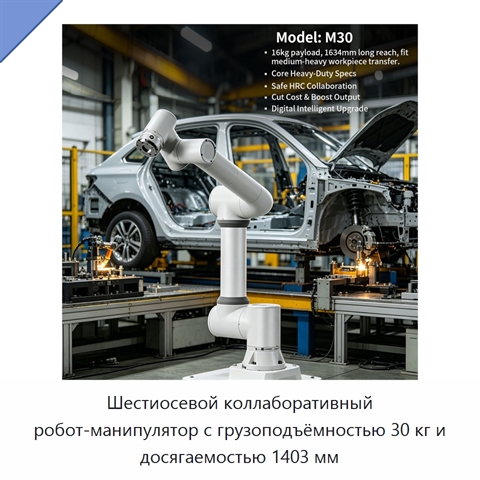
Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 30 кг и досягаемостью 1403 мм+5 фото

Шестиосевой коллаборативный робот-манипулятор с грузоподъёмностью 30 кг и досягаемостью 1403 мм
Модель: ТЕР-72(5Р)
Шестиосевой коллаборативный робот-манипулятор имеет рабочую досягаемость 1403 мм и выпускается в исполнениях с полезной нагрузкой 3, 5, 10, 16, 20 и 30 кг. Конструкция включает шесть вращательных шарниров, а повторяемость позиционирования составляет ±0,03 мм по стандарту ИСО 9283. Управление выполня
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 20 кг и досягаемостью 1852 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 20 кг и досягаемостью 1852 мм
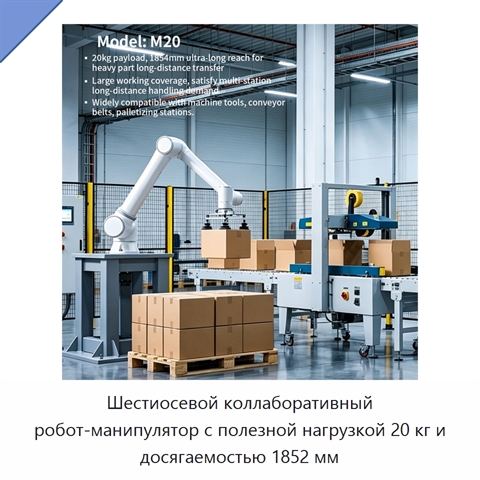
Модель: ШПУ-87(1А)
Шестиосевой коллаборативный робот-манипулятор имеет вертикальную многосуставную шарнирную конструкцию, полезную нагрузку 20 кг и досягаемость 1852 мм. Робот может применяться для паллетирования, сварки, перемещения, сборки, затяжки винтов и нанесения клея.
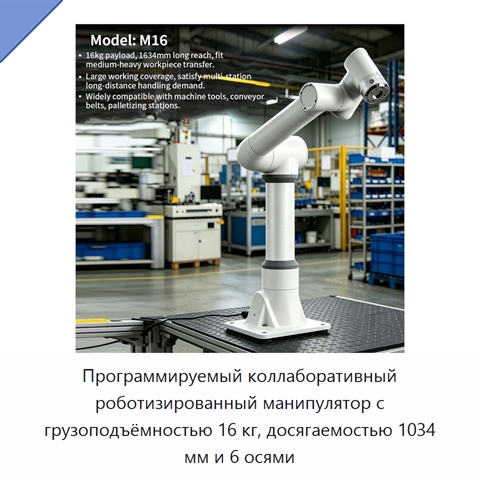
Программируемый коллаборативный роботизированный манипулятор с грузоподъёмностью 16 кг, досягаемостью 1034 мм и 6 осями+5 фото

Программируемый коллаборативный роботизированный манипулятор с грузоподъёмностью 16 кг, досягаемостью 1034 мм и 6 осями
Модель: ФЖИ-87(1Р)
Коллаборативный роботизированный манипулятор имеет грузоподъёмность 16 кг, досягаемость 1034 мм и шесть осей. Программируемый манипулятор оснащён редуктором и предназначен для перемещения среднетяжёлых заготовок, автоматического паллетирования и депаллетирования, а также сварочных работ.
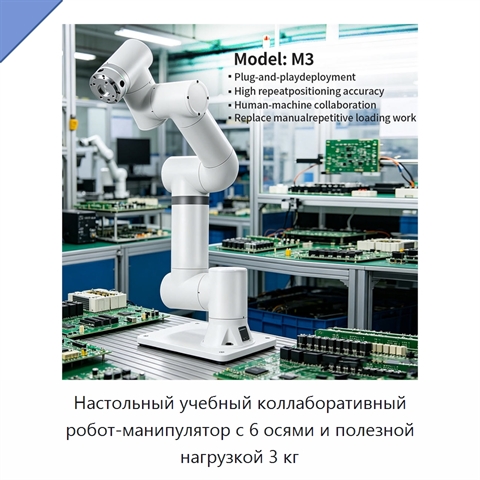
Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг+5 фото

Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг
Модель: СУБ-49(5Г)
Настольный учебный коллаборативный робот-манипулятор выполнен в виде шарнирно-сочленённой роботизированной руки с шестью осями и шестью степенями свободы. Полезная нагрузка составляет 3 кг. Оборудование предназначено для автоматического захвата и размещения, перемещения, паллетирования, высокоточной
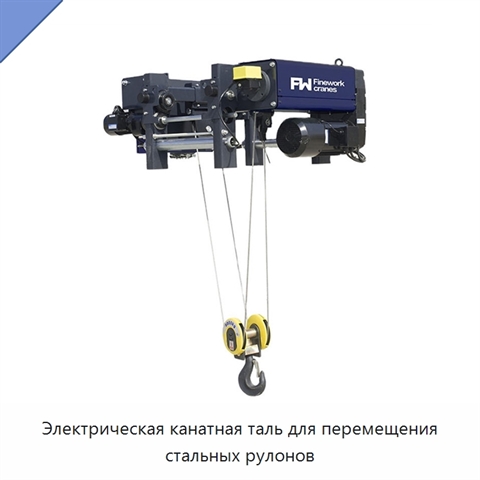
Электрическая канатная таль для перемещения стальных рулонов+1 фото

Электрическая канатная таль для перемещения стальных рулонов
Модель: ПХЯ-15(7С)
Таль выполнена из металла и оснащена стальным канатом диаметром 4, 6, 10 или 12 мм. Скорость подъёма составляет 0,8–5 или 8 м/мин. Доступны варианты грузоподъёмности 0,5, 1, 2, 3, 5, 6, 10 и 25 т, а также диапазон 1–200 т.
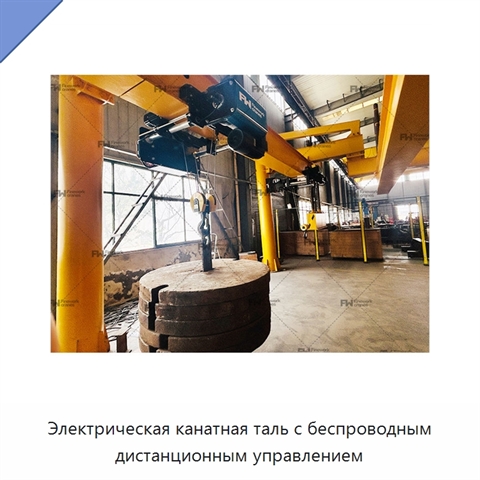
Электрическая канатная таль с беспроводным дистанционным управлением+2 фото

Электрическая канатная таль с беспроводным дистанционным управлением
Модель: ПИР-11(4В)
Канатная таль выполнена из металла и комплектуется стальным канатным стропом. Скорость подъёма составляет 8 м/мин или 0,8–5 м/мин; диаметр стального каната — 4, 6, 10 или 12 мм. Грузоподъёмность имеет варианты 0,5, 1, 2, 3, 5, 6, 10 и 25 т, а также диапазон 1–200 т.
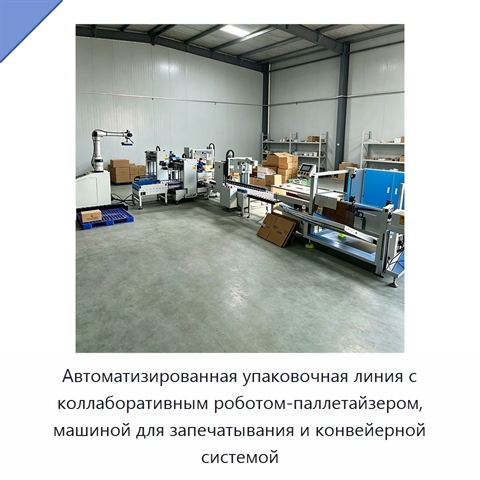
Автоматизированная упаковочная линия с коллаборативным роботом-паллетайзером, машиной для запечатывания и конвейерной системой+2 фото

Автоматизированная упаковочная линия с коллаборативным роботом-паллетайзером, машиной для запечатывания и конвейерной системой
Модель: РЕЛ-99(7В)
Автоматизированная упаковочная линия объединяет коллаборативного робота-паллетайзера, машину для запечатывания и конвейерную систему.
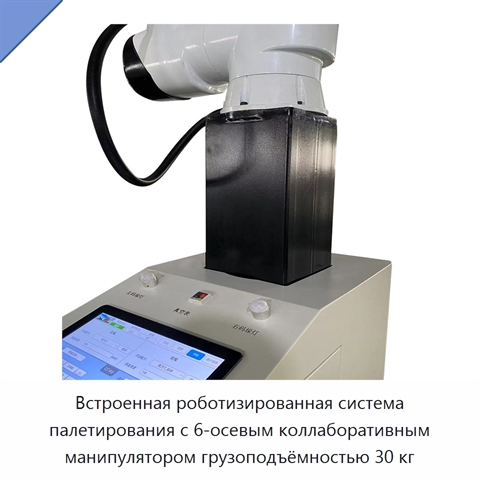
Встроенная роботизированная система палетирования с 6-осевым коллаборативным манипулятором грузоподъёмностью 30 кг+3 фото

Встроенная роботизированная система палетирования с 6-осевым коллаборативным манипулятором грузоподъёмностью 30 кг
Модель: ВУН-84(5П)
Встроенная роботизированная система палетирования оснащена 6-осевым коллаборативным манипулятором грузоподъёмностью 30 кг и вакуумным захватом для мешков и коробок. Система предназначена для автоматической укладки и перемещения грузов на палетах в конце упаковочной линии. Модульная конструкция позво
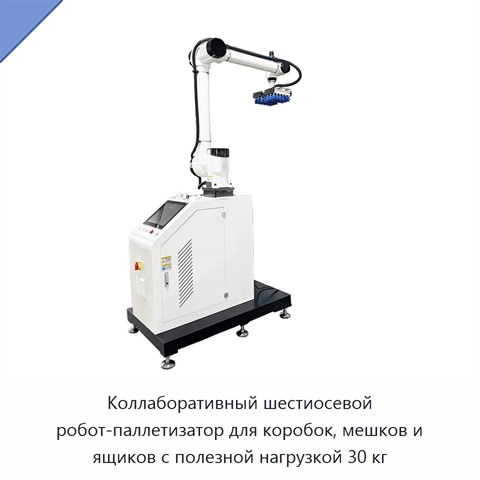
Коллаборативный шестиосевой робот-паллетизатор для коробок, мешков и ящиков с полезной нагрузкой 30 кг+2 фото

Коллаборативный шестиосевой робот-паллетизатор для коробок, мешков и ящиков с полезной нагрузкой 30 кг
Модель: ИШР-77(1А)
Коллаборативный робот-паллетизатор выполняет захват, перемещение и паллетирование коробок, мешков и ящиков. Робот имеет шесть вращательных сочленений, полезную нагрузку 30 кг, досягаемость 1700 мм и вертикальный размер 1700 мм. Повторяемость позиционирования составляет ±0,1 мм, а скорость паллетиров
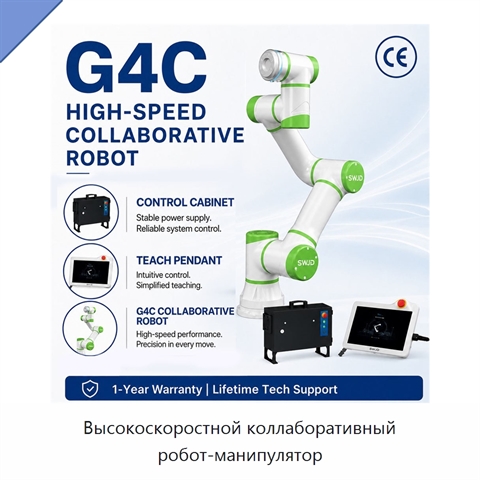
Высокоскоростной коллаборативный робот-манипулятор+4 фото

Высокоскоростной коллаборативный робот-манипулятор
Модель: ЭГЭ-77(2Ш)
Коллаборативный робот-манипулятор выполнен с шестью вращательными сочленениями и рассчитан на варианты полезной нагрузки 3, 4, 6, 9, 12, 18, 20 и 30 кг. Рабочий вылет доступен в диапазоне 620–1800 мм. Повторяемость положения составляет от ±0,02 до ±0,05 мм. Человеко-машинный интерфейс имеет размер 2
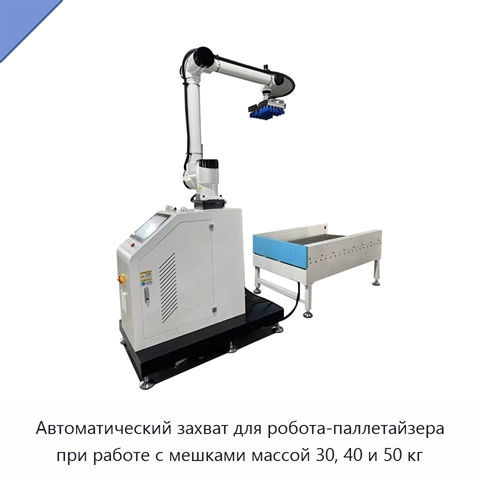
Автоматический захват для робота-паллетайзера при работе с мешками массой 30, 40 и 50 кг+1 фото

Автоматический захват для робота-паллетайзера при работе с мешками массой 30, 40 и 50 кг
Модель: КВЮ-89(9Ш)
Автоматический захват служит специализированным концевым исполнительным органом робота-паллетайзера для перемещения и паллетирования мешков массой 30, 40 и 50 кг на упаковочной линии.
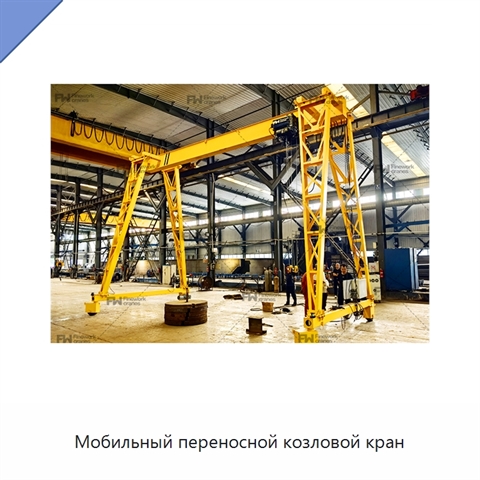
Мобильный переносной козловой кран+1 фото

Мобильный переносной козловой кран
Модель: КНЮ-45(4М)
Мобильный переносной козловой кран предназначен для подъёма и перемещения рулонов. Конструкция имеет регулируемую высоту; максимальная высота подъёма может составлять 25 м или 6 м. Пролёт достигает 20 м, а номинальный грузовой момент составляет 50–3000 кН.
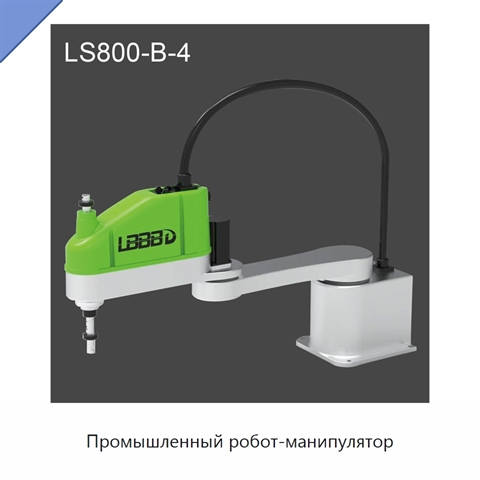
Промышленный робот-манипулятор

Промышленный робот-манипулятор

Модель: ФЮЛ-44(7П)
Многозвенный робот-манипулятор рассчитан на горизонтальный монтаж, номинальную нагрузку 8 кг и максимальный вылет 800 мм. Для определения положения используется абсолютный сервоэнкодер. Напряжение питания составляет 220 В при частоте 50/60 Гц, масса корпуса — 29 кг. Четыре оси имеют следующие максим
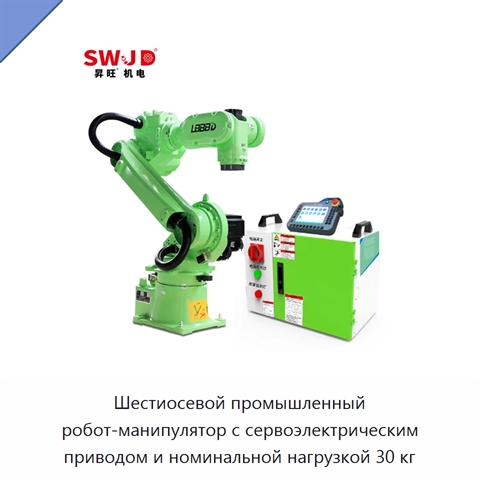
Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом и номинальной нагрузкой 30 кг+3 фото

Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом и номинальной нагрузкой 30 кг
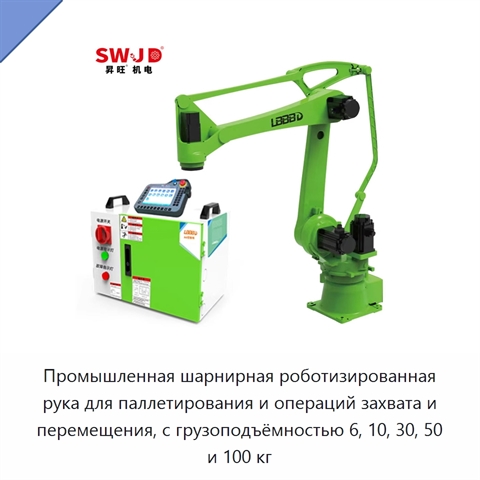
Модель: ХЯР-17(8М)
Шестиосевой промышленный робот-манипулятор общего назначения рассчитан на номинальную нагрузку 30 кг и имеет радиус движения 1850 мм. Точность повторяемости — ±0,05 мм. Предельные углы перемещения по осям: первая — ±165°, вторая — от −60° до +88°, третья — от −80° до +60°, четвёртая — ±175°, пятая —
Промышленная шарнирная роботизированная рука для паллетирования и операций захвата и перемещения, с грузоподъёмностью 6, 10, 30, 50 и 100 кг+4 фото

Промышленная шарнирная роботизированная рука для паллетирования и операций захвата и перемещения, с грузоподъёмностью 6, 10, 30, 50 и 100 кг
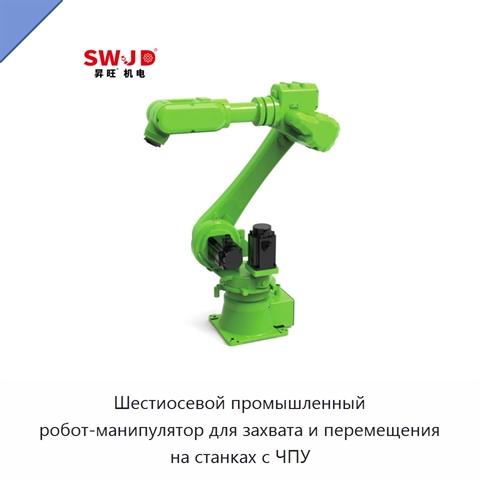
Модель: ХЖУ-12(9Н)
Промышленная шарнирная роботизированная рука предназначена для паллетирования и выполнения операций захвата и перемещения. Для роботизированной руки предусмотрены значения грузоподъёмности 6, 10, 30, 50 и 100 кг. Привод сервоэлектрический, степень защиты — IP67; мощность составляет 5,5 кВт, напряжен
Шестиосевой промышленный робот-манипулятор для захвата и перемещения на станках с ЧПУ+5 фото

Шестиосевой промышленный робот-манипулятор для захвата и перемещения на станках с ЧПУ
Модель: ТБЭ-22(1М)
Шестиосевой промышленный робот-манипулятор имеет автоматическую шарнирно-сочленённую конструкцию и выполняет операции захвата и перемещения при работе со станками с ЧПУ. Он оснащён электрическим сервоприводом. Мощность составляет 6,9 кВт, напряжение — 220 В, степень защиты — IP67.
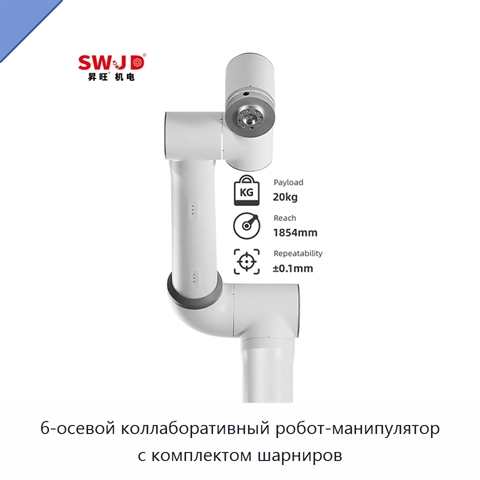
6-осевой коллаборативный робот-манипулятор с комплектом шарниров+3 фото

6-осевой коллаборативный робот-манипулятор с комплектом шарниров
Модель: ЖВЭ-52(7Т)
6-осевой коллаборативный робот-манипулятор имеет полезную нагрузку 20 кг и досягаемость 1854 мм. Кинематическая схема включает шесть вращательных сочленений. Повторяемость позиционирования составляет ±0,02 мм по стандарту ISO 9283. Управление выполняется с 256,54-мм обучающего пульта или мобильного
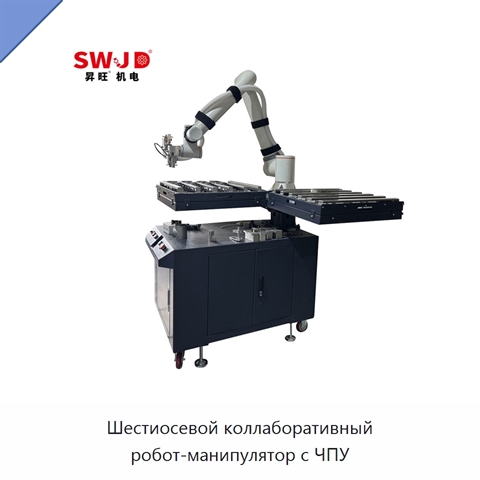
Шестиосевой коллаборативный робот-манипулятор с ЧПУ+5 фото

Шестиосевой коллаборативный робот-манипулятор с ЧПУ
Модель: ИШИ-85(8И)
Шестиосевой коллаборативный робот-манипулятор с ЧПУ оснащён двигателем и ПЛК. Полезная нагрузка составляет 10 кг, а досягаемость — 1400 мм. Шесть вращательных сочленений обеспечивают шесть степеней свободы. Для управления предусмотрен пульт обучения с диагональю 256,54 мм или мобильный терминал с ве
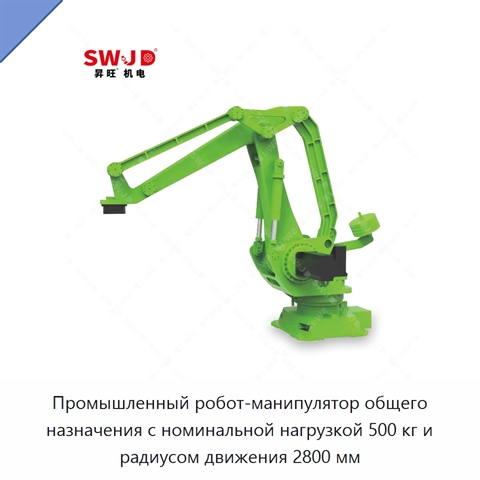
Промышленный робот-манипулятор общего назначения с номинальной нагрузкой 500 кг и радиусом движения 2800 мм+5 фото

Промышленный робот-манипулятор общего назначения с номинальной нагрузкой 500 кг и радиусом движения 2800 мм
Модель: МУП-54(7Т)
Промышленный робот-манипулятор общего назначения рассчитан на номинальную нагрузку 500 кг и имеет радиус движения 2800 мм. Точность повторяемости составляет ±0,05 мм, масса корпуса — приблизительно 1750 кг. Диапазоны движения по осям: первая — ±165°, вторая — от −58° до +88°, третья — ±85°, четвёрта
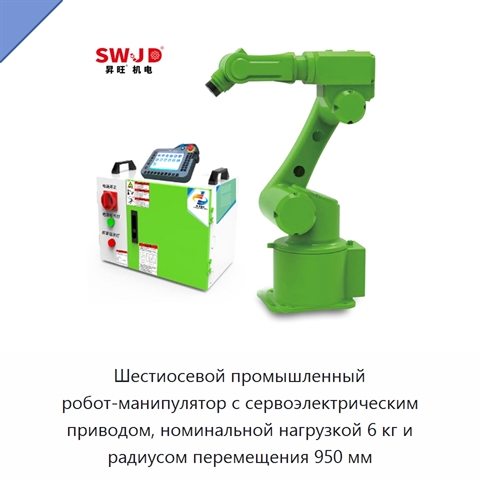
Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом, номинальной нагрузкой 6 кг и радиусом перемещения 950 мм+4 фото

Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом, номинальной нагрузкой 6 кг и радиусом перемещения 950 мм
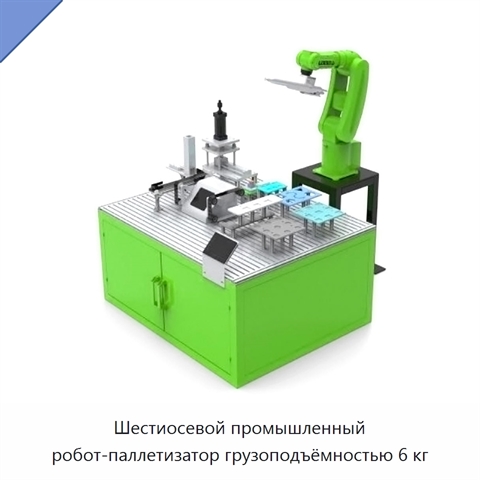
Модель: ИТЭ-89(1Э)
Промышленный робот-манипулятор имеет номинальную нагрузку 6 кг и радиус перемещения 950 мм. Робот оснащён сервоэлектрическим приводом; число осей составляет 6, а точность повторяемости — ±0,03 мм. Максимальные рабочие диапазоны осей следующие: первая — ±165°, вторая — от +88° до −70°, третья — от +7
Шестиосевой промышленный робот-паллетизатор грузоподъёмностью 6 кг+4 фото

Шестиосевой промышленный робот-паллетизатор грузоподъёмностью 6 кг
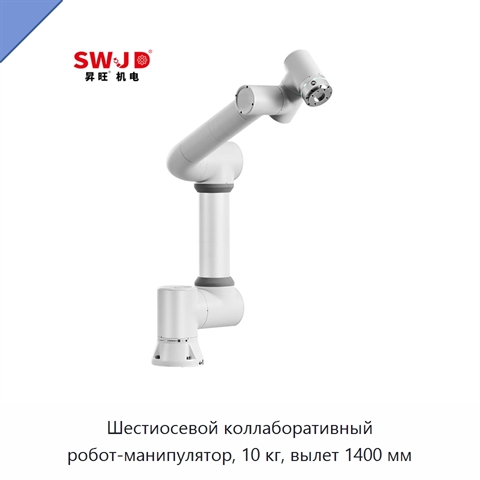
Модель: БРЕ-45(4Э)
Робот-паллетизатор имеет шесть осей и рассчитан на номинальную нагрузку 6 кг. Радиус движения составляет 630 мм, а точность повторяемости — ±0,03 мм. Максимальный рабочий угловой диапазон по первой оси равен ±165°, по второй — +120°/60°, по третьей — +62°/−80°, по четвёртой — +175°/−140°, по пятой —
Шестиосевой коллаборативный робот-манипулятор, 10 кг, вылет 1400 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор, 10 кг, вылет 1400 мм
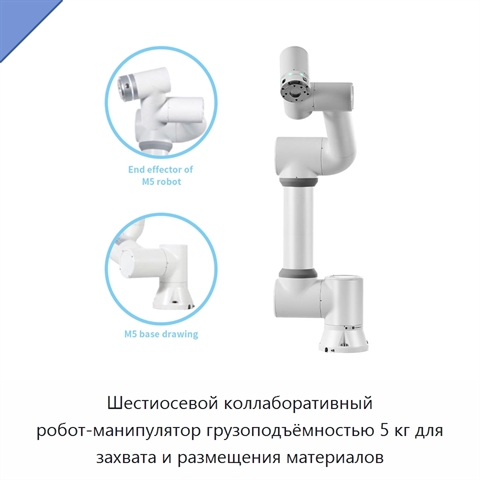
Модель: ТГА-19(5А)
Коллаборативный робот-манипулятор рассчитан на полезную нагрузку 10 кг и вылет 1400 мм. Шесть вращательных сочленений обеспечивают шесть степеней свободы, а повторяемость положения составляет ±0,05 мм по ISO 9283. Управление доступно через пульт обучения с диагональю 256,54 мм или мобильный терминал
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для захвата и размещения материалов+5 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для захвата и размещения материалов
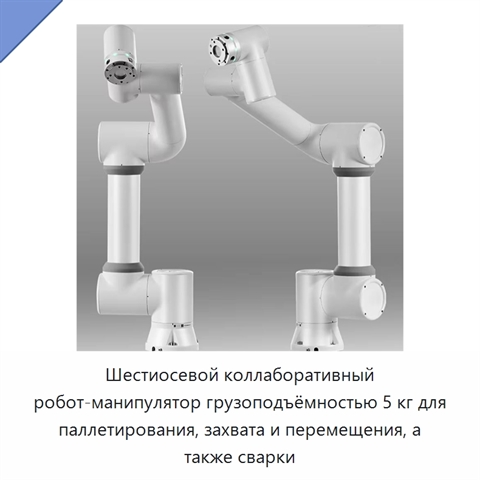
Модель: НШЭ-87(2Н)
Шестиосевой коллаборативный робот-манипулятор выполняет автоматизированный захват, перенос, размещение и штабелирование материалов. Грузоподъёмность составляет 5 кг, рабочая досягаемость — 922 мм, а кинематическая схема включает шесть вращательных сочленений. Для визуального позиционирования предусм
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для паллетирования, захвата и перемещения, а также сварки+4 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для паллетирования, захвата и перемещения, а также сварки

Модель: СЖИ-95(1Т)
Шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 5 кг и предназначен для паллетирования, операций захвата и перемещения, а также сварки. Робот совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми эффекторами и многоцелевыми роботами. Вар