

Задача: Позиционирование оборудования
 +5 фото
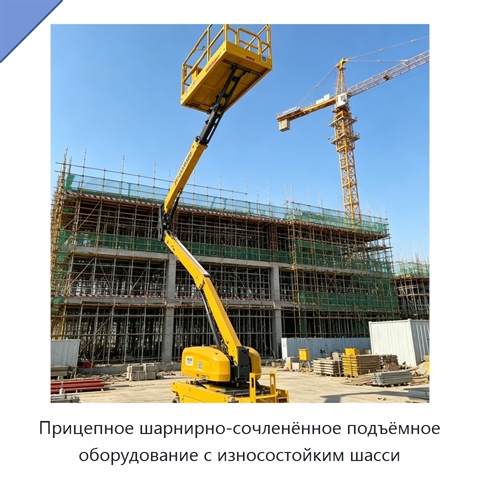
Прицепное шарнирно-сочленённое подъёмное оборудование с износостойким шасси
 +5 фото
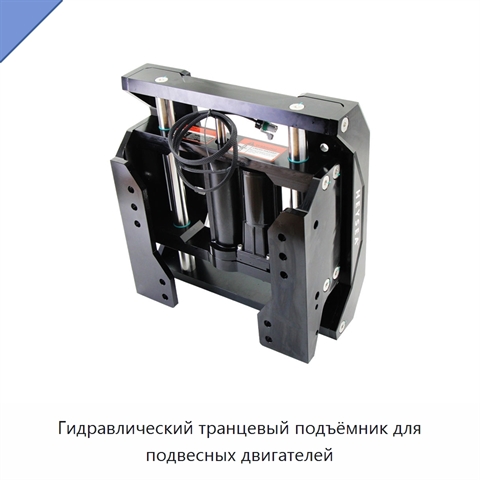
Гидравлический транцевый подъёмник для подвесных двигателей
 +5 фото
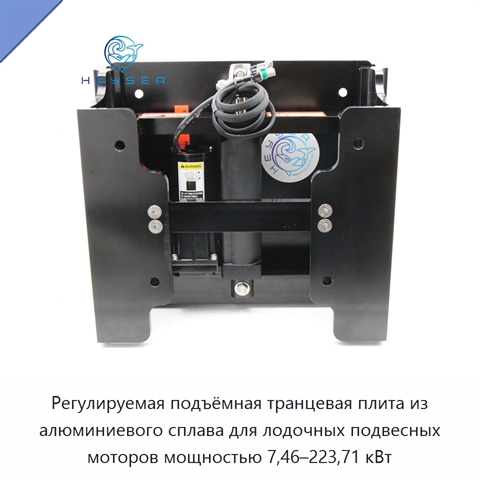
Регулируемая подъёмная транцевая плита из алюминиевого сплава для лодочных подвесных моторов мощностью 7,46–223,71 кВт
 +5 фото
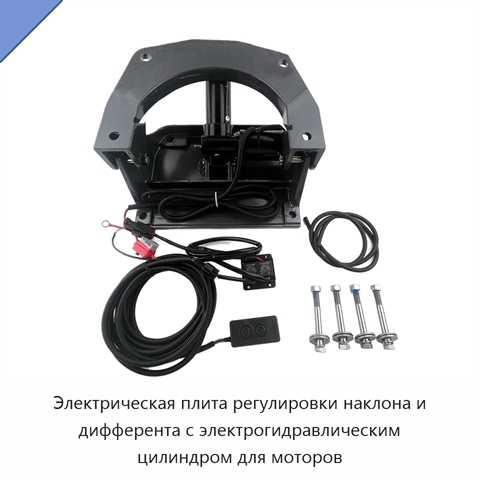
Электрическая плита регулировки наклона и дифферента с электрогидравлическим цилиндром для моторов
 +5 фото
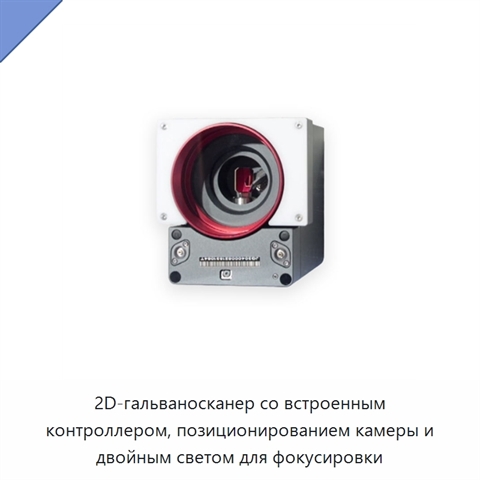
2D-гальваносканер со встроенным контроллером, позиционированием камеры и двойным светом для фокусировки
 +5 фото
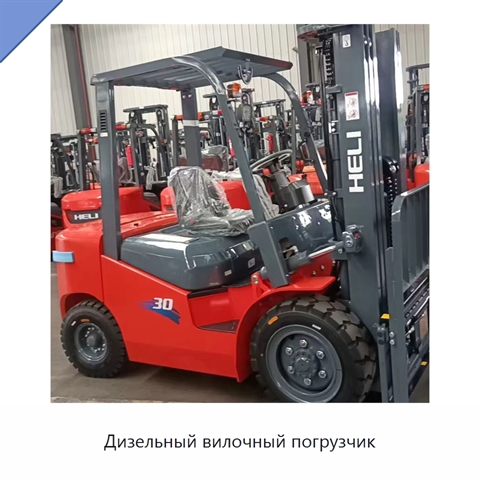
Дизельный вилочный погрузчик
 +4 фото
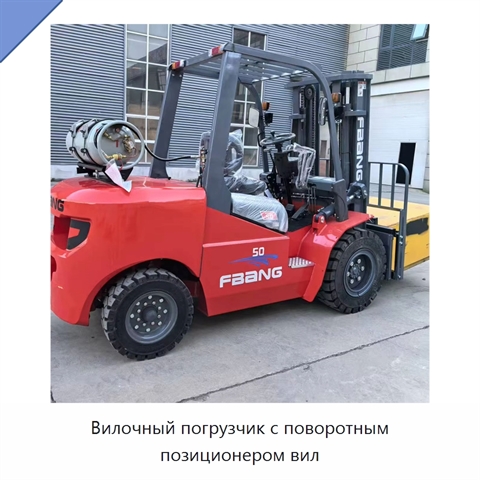
Вилочный погрузчик с поворотным позиционером вил
 +1 фото
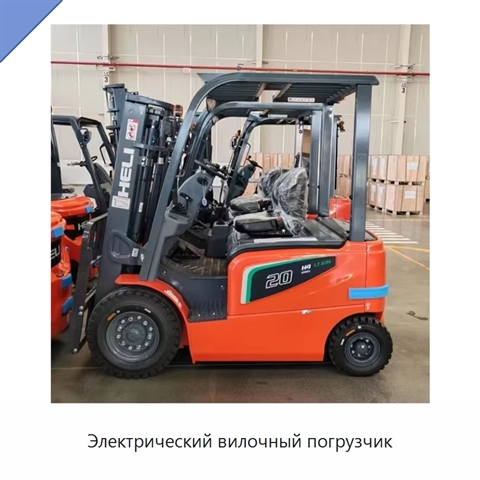
Электрический вилочный погрузчик
 +4 фото
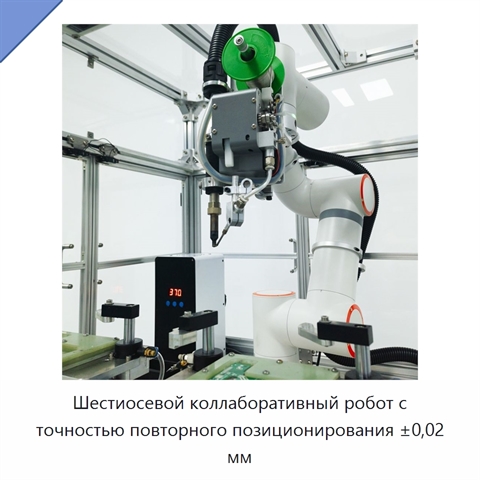
Шестиосевой коллаборативный робот с точностью повторного позиционирования ±0,02 мм
 +5 фото
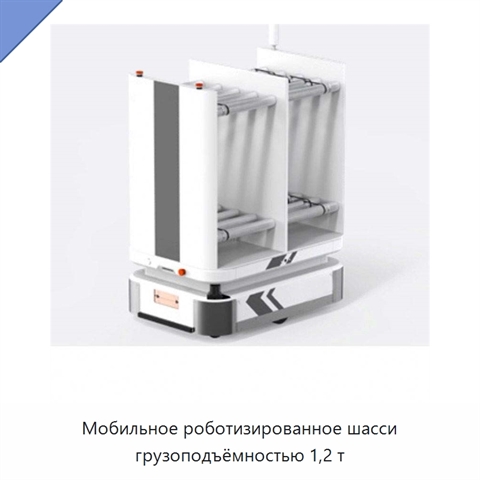
Мобильное роботизированное шасси грузоподъёмностью 1,2 т
 +5 фото
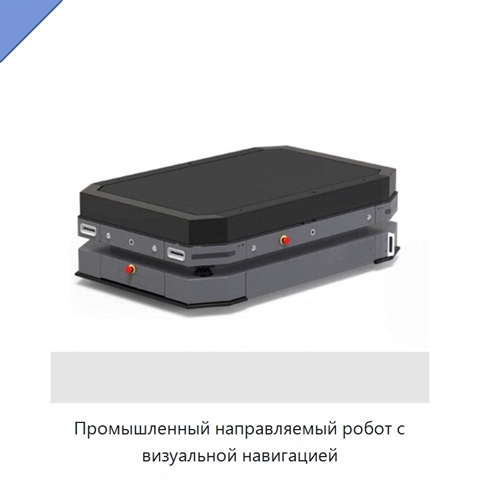
Промышленный направляемый робот с визуальной навигацией
 +5 фото
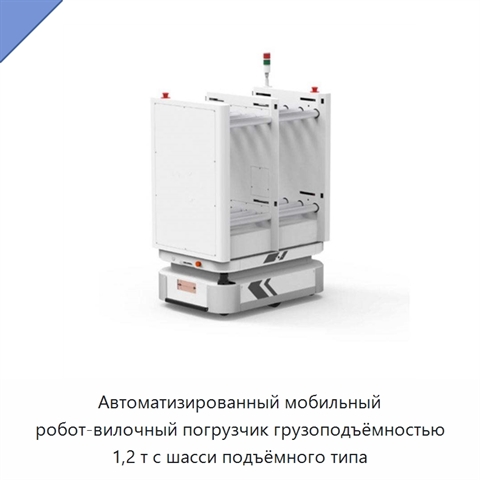
Автоматизированный мобильный робот-вилочный погрузчик грузоподъёмностью 1,2 т с шасси подъёмного типа
 +5 фото
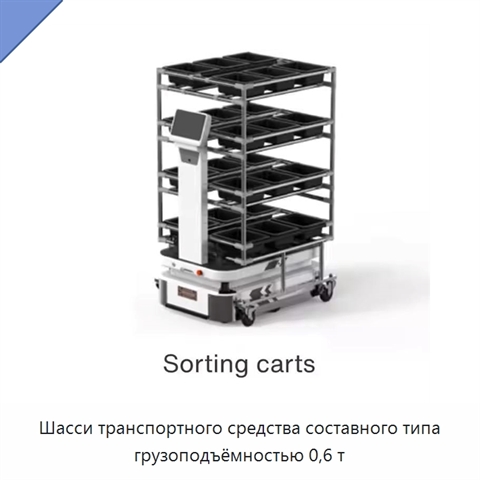
Шасси транспортного средства составного типа грузоподъёмностью 0,6 т
 +5 фото
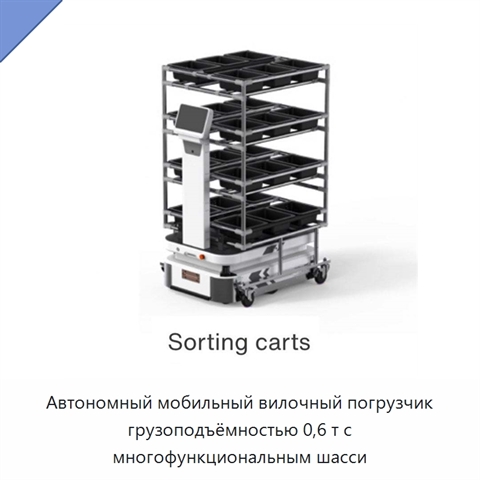
Автономный мобильный вилочный погрузчик грузоподъёмностью 0,6 т с многофункциональным шасси
 +5 фото
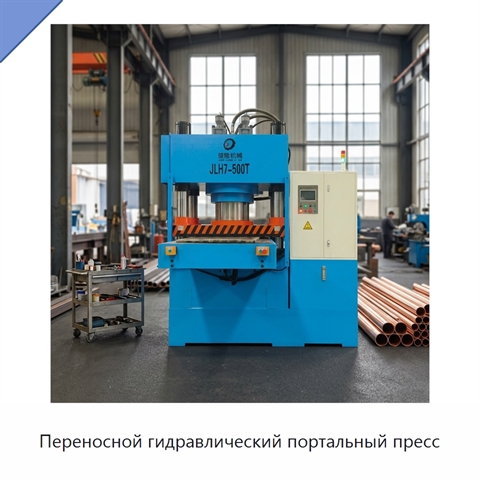
Переносной гидравлический портальный пресс
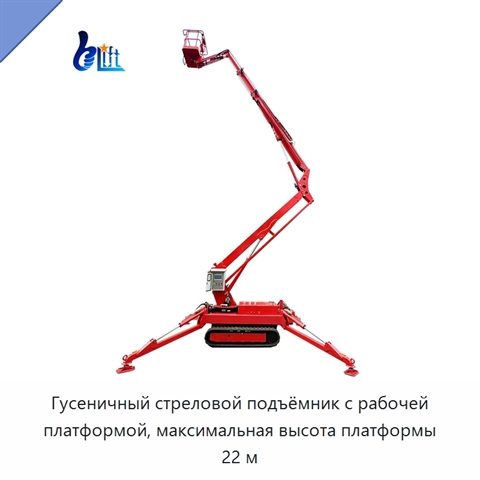
Гусеничный стреловой подъёмник с рабочей платформой, максимальная высота платформы 22 м
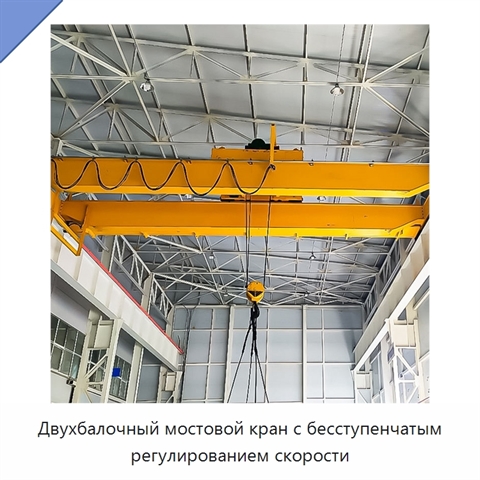
Двухбалочный мостовой кран с бесступенчатым регулированием скорости
 +3 фото
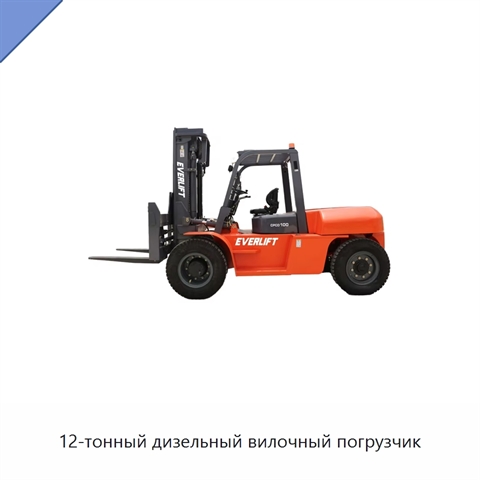
12-тонный дизельный вилочный погрузчик
 +5 фото
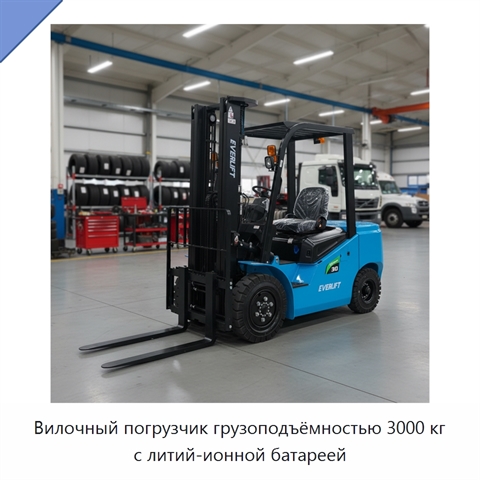
Вилочный погрузчик грузоподъёмностью 3000 кг с литий-ионной батареей
 +5 фото
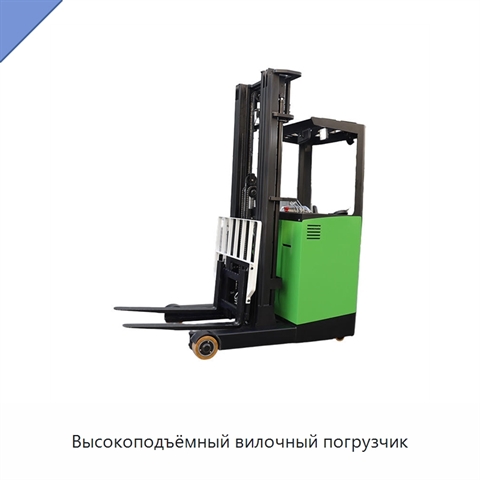
Высокоподъёмный вилочный погрузчик
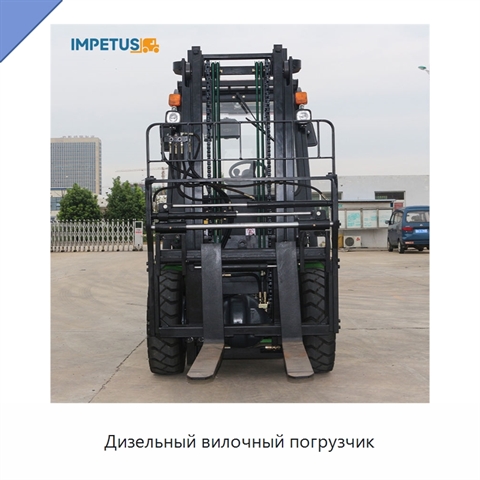 +5 фото
Дизельный вилочный погрузчик
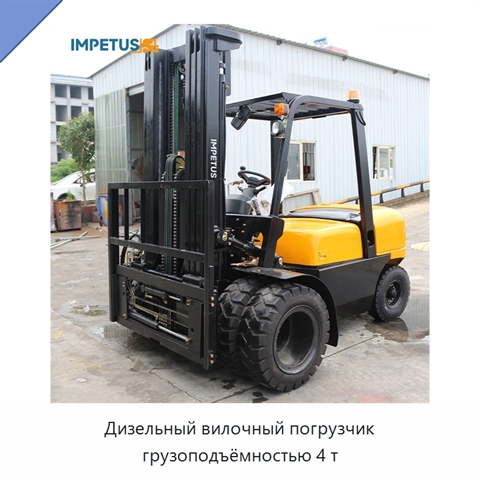 +5 фото
Дизельный вилочный погрузчик грузоподъёмностью 4 т