Вилочные погрузчики

Товары

Мобильное роботизированное шасси 1200 кг+5 фото

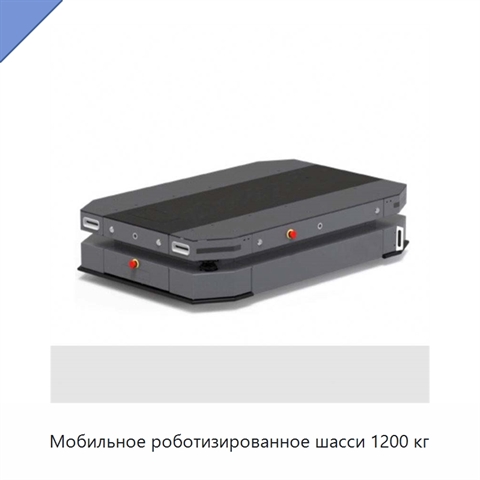
Мобильное роботизированное шасси 1200 кг
Модель: ФИФ-12(4П)
Мобильное роботизированное шасси использует навигацию на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а при остановке — ±5 мм.
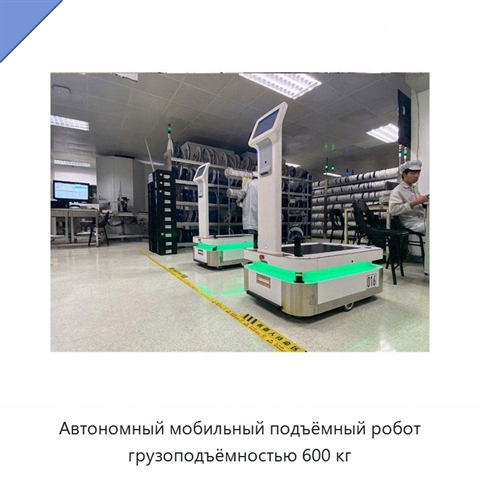
Автономный мобильный подъёмный робот грузоподъёмностью 600 кг+5 фото

Автономный мобильный подъёмный робот грузоподъёмностью 600 кг
Модель: ЖЛА-78(9Е)
Автономный мобильный подъёмный робот имеет грузоподъёмность 600 кг. Навигация выполняется на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
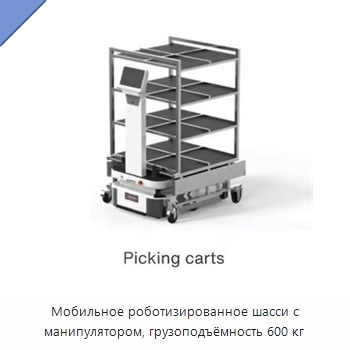
Мобильное роботизированное шасси с манипулятором, грузоподъёмность 600 кг+5 фото

Мобильное роботизированное шасси с манипулятором, грузоподъёмность 600 кг
Модель: ЕЛН-72(4Ж)
Мобильное роботизированное шасси с манипулятором представляет собой транспортное средство с грузоподъёмностью 600 кг. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, при остановке — ±5 мм.
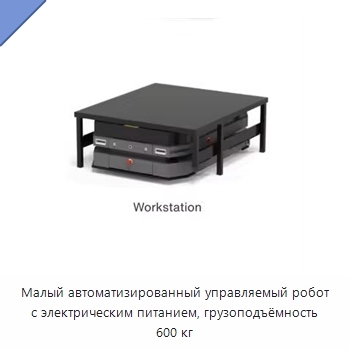
Малый автоматизированный управляемый робот с электрическим питанием, грузоподъёмность 600 кг+5 фото

Малый автоматизированный управляемый робот с электрическим питанием, грузоподъёмность 600 кг
Модель: ЛКЕ-89(7Л)
Робот использует метод навигации на основе визуальных данных и лидара. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм.
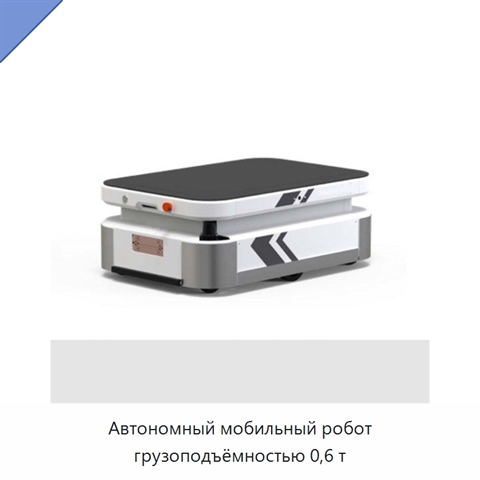
Автономный мобильный робот грузоподъёмностью 0,6 т+5 фото

Автономный мобильный робот грузоподъёмностью 0,6 т
Модель: РБЕ-51(1П)
Автономный мобильный робот имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
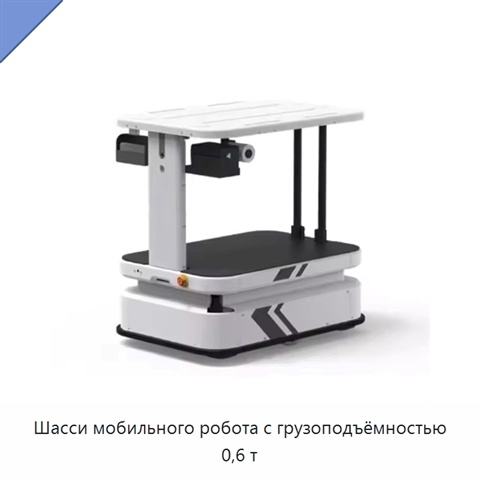
Шасси мобильного робота с грузоподъёмностью 0,6 т+5 фото

Шасси мобильного робота с грузоподъёмностью 0,6 т
Модель: ХГЮ-84(8М)
Платформенное шасси мобильного робота рассчитано на грузоподъёмность 0,6 т. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
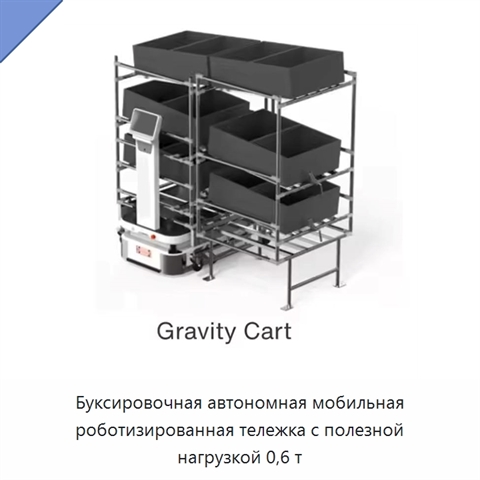
Буксировочная автономная мобильная роботизированная тележка с полезной нагрузкой 0,6 т+5 фото

Буксировочная автономная мобильная роботизированная тележка с полезной нагрузкой 0,6 т
Модель: ПЛЯ-92(2И)
Буксировочная автономная мобильная роботизированная тележка имеет полезную нагрузку 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
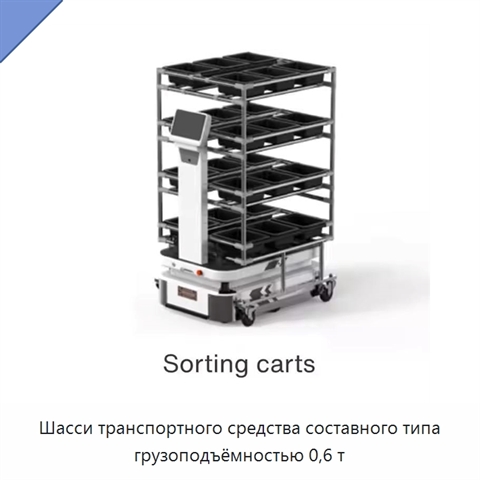
Шасси транспортного средства составного типа грузоподъёмностью 0,6 т+5 фото

Шасси транспортного средства составного типа грузоподъёмностью 0,6 т
Модель: АФХ-98(5Д)
Шасси транспортного средства составного типа рассчитано на грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
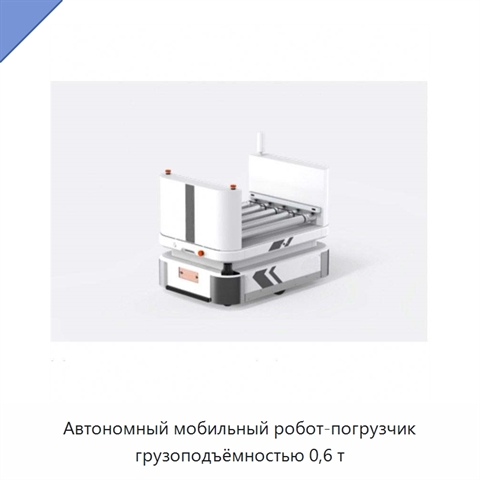
Автономный мобильный робот-погрузчик грузоподъёмностью 0,6 т+5 фото

Автономный мобильный робот-погрузчик грузоподъёмностью 0,6 т
Модель: ТКЯ-17(5Р)
Автономный мобильный робот-погрузчик имеет грузоподъёмность 0,6 т. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
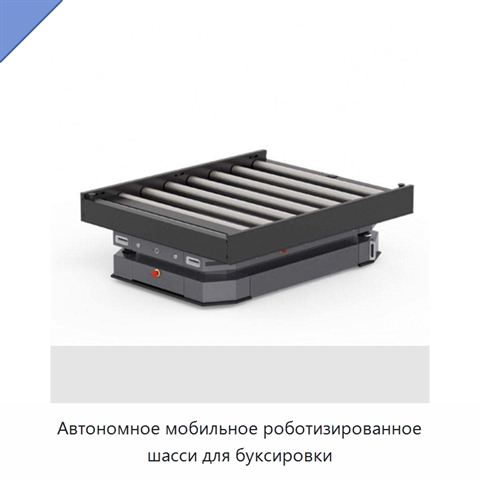
Автономное мобильное роботизированное шасси для буксировки+5 фото

Автономное мобильное роботизированное шасси для буксировки
Модель: ВСИ-54(7Д)
Автономное мобильное роботизированное шасси рассчитано на грузоподъёмность 600 кг. Навигация основана на визуальных данных и лидарах. Точность позиционирования по направляющей составляет ±10 мм, а при остановке — ±5 мм.
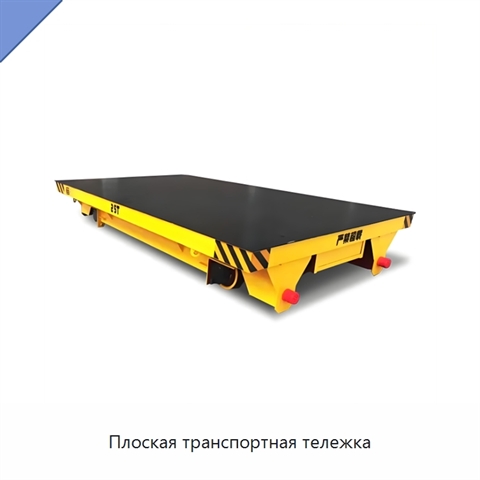
Плоская транспортная тележка+5 фото

Плоская транспортная тележка

Модель: ФНУ-71(4М)
Плоская транспортная тележка имеет мощность 14 кВт и варианты напряжения 380 В и 220 В. Материал изделия — сталь.
Автоматизированный мобильный вилочный погрузчик+5 фото

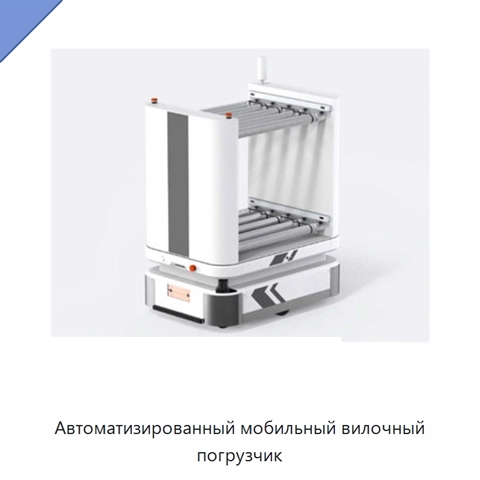
Автоматизированный мобильный вилочный погрузчик
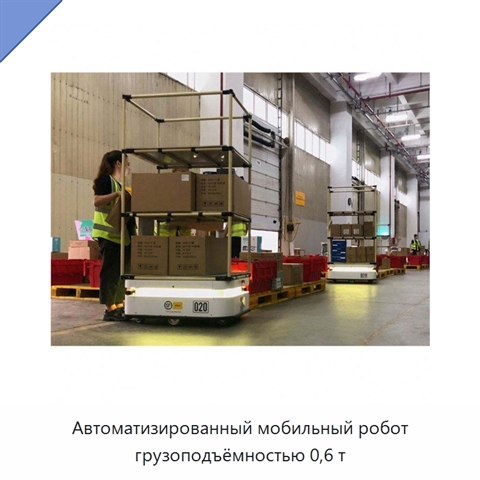
Модель: АЖЕ-71(2У)
Автоматизированный мобильный вилочный погрузчик имеет грузоподъёмность 600 кг. Навигация выполняется на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, точность позиционирования при остановке — ±5 мм.
Автоматизированный мобильный робот грузоподъёмностью 0,6 т+5 фото

Автоматизированный мобильный робот грузоподъёмностью 0,6 т
Модель: АТФ-12(8Я)
Автоматизированный мобильный робот имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
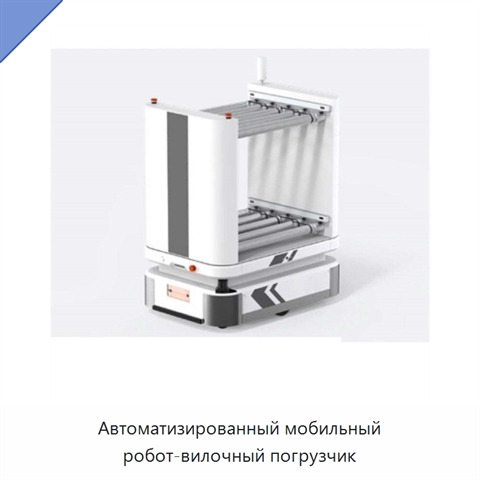
Автоматизированный мобильный робот-вилочный погрузчик+5 фото

Автоматизированный мобильный робот-вилочный погрузчик
Модель: РГА-84(2Д)
Автоматизированный мобильный робот-вилочный погрузчик использует метод навигации на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, при остановке — ±5 мм.
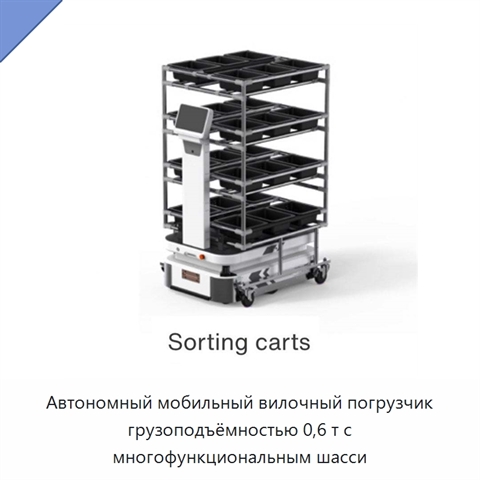
Автономный мобильный вилочный погрузчик грузоподъёмностью 0,6 т с многофункциональным шасси+5 фото

Автономный мобильный вилочный погрузчик грузоподъёмностью 0,6 т с многофункциональным шасси
Модель: ИКЮ-84(2Т)
Автономный мобильный вилочный погрузчик грузоподъёмностью 0,6 т выполнен на многофункциональном шасси. Для навигации используется визуальный метод. Точность позиционирования по направляющей составляет ±10 мм, а позиционирования при остановке — ±5 мм.
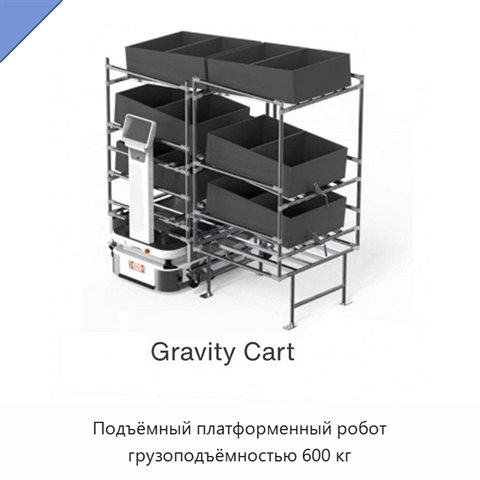
Подъёмный платформенный робот грузоподъёмностью 600 кг+5 фото

Подъёмный платформенный робот грузоподъёмностью 600 кг
Модель: ЯСШ-11(1У)
Подъёмный платформенный робот имеет грузоподъёмность 600 кг. Позиционирование по направляющей выполняется с точностью ±10 мм, а позиционирование при остановке — с точностью ±5 мм. Для навигации используются визуальные данные и лидар.
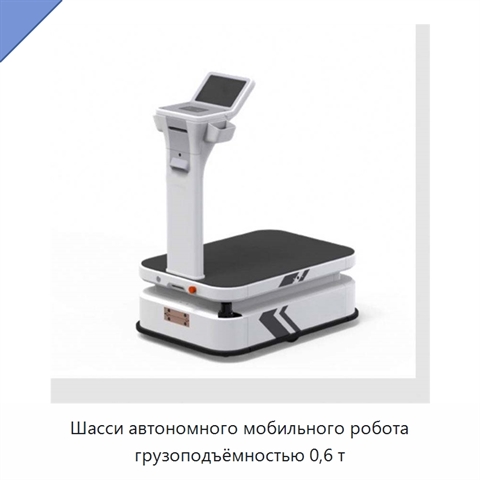
Шасси автономного мобильного робота грузоподъёмностью 0,6 т+5 фото

Шасси автономного мобильного робота грузоподъёмностью 0,6 т
Модель: МНЕ-52(1Т)
Шасси автономного мобильного робота имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
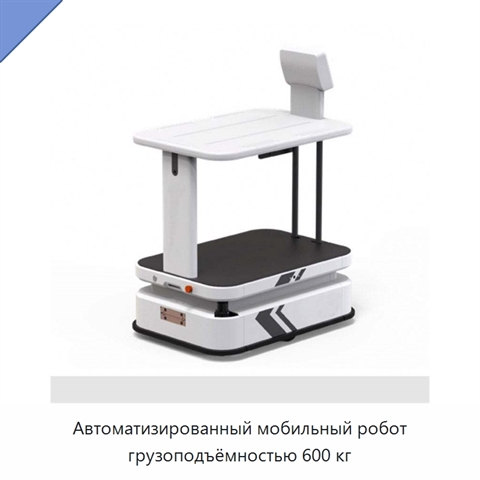
Автоматизированный мобильный робот грузоподъёмностью 600 кг+5 фото

Автоматизированный мобильный робот грузоподъёмностью 600 кг
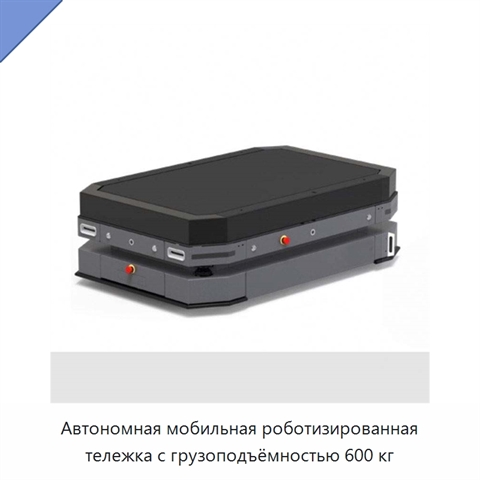
Модель: ЛФА-89(1Я)
Автоматизированный мобильный робот рассчитан на грузоподъёмность 600 кг. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а точность позиционирования при остановке — ±5 мм.
Автономная мобильная роботизированная тележка с грузоподъёмностью 600 кг+5 фото

Автономная мобильная роботизированная тележка с грузоподъёмностью 600 кг
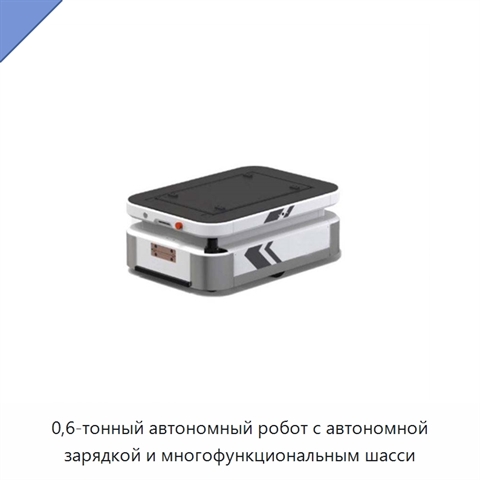
Модель: ЖХЮ-45(9Я)
Автономная мобильная роботизированная тележка предназначена для работы на складе и рассчитана на грузоподъёмность 600 кг. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
0,6-тонный автономный робот с автономной зарядкой и многофункциональным шасси+5 фото

0,6-тонный автономный робот с автономной зарядкой и многофункциональным шасси
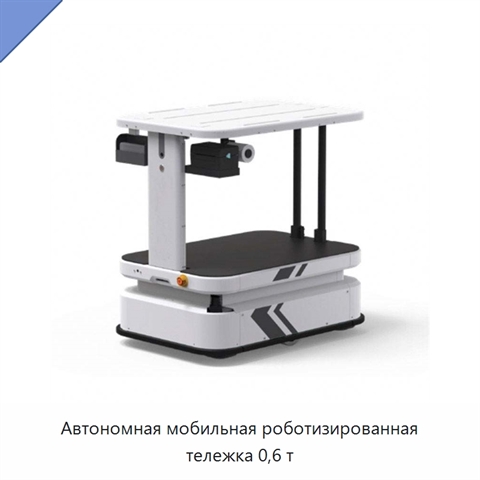
Модель: ЛРЯ-81(4Ж)
0,6-тонный автономный робот оснащён многофункциональным шасси и функцией автономной зарядки. Навигация основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, позиционирование при остановке — ±5 мм.
Автономная мобильная роботизированная тележка 0,6 т+5 фото

Автономная мобильная роботизированная тележка 0,6 т
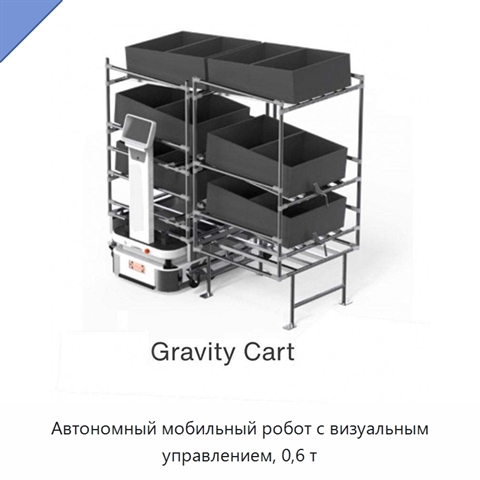
Модель: ИЛП-79(7Г)
Автономная мобильная роботизированная тележка 0,6 т использует визуальный метод навигации. Позиционирование по направляющей выполняется с точностью ±10 мм, при остановке — с точностью ±5 мм.
Автономный мобильный робот с визуальным управлением, 0,6 т+5 фото

Автономный мобильный робот с визуальным управлением, 0,6 т
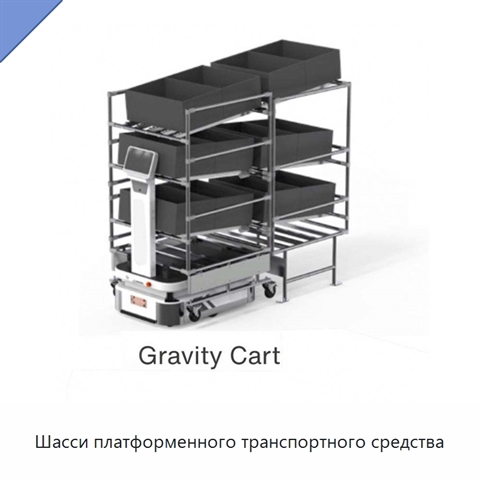
Модель: ХИШ-72(1Б)
Автономный мобильный робот представляет собой автоматическое транспортное средство с визуальным управлением. Навигация выполняется на основе визуальных данных и лидара. Точность позиционирования по направляющей составляет ±10 мм, а позиционирования при остановке — ±5 мм.
Шасси платформенного транспортного средства+5 фото

Шасси платформенного транспортного средства
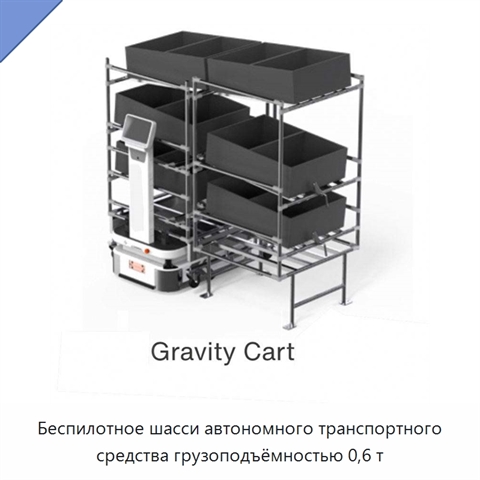
Модель: АХШ-14(8И)
Навигация шасси платформенного транспортного средства основана на визуальных данных и лидаре. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.
Беспилотное шасси автономного транспортного средства грузоподъёмностью 0,6 т+5 фото

Беспилотное шасси автономного транспортного средства грузоподъёмностью 0,6 т

Модель: ВЛЯ-15(2У)
Беспилотное шасси автономного транспортного средства имеет грузоподъёмность 0,6 т. Навигация выполняется на основе визуальных данных и лидара. Позиционирование по направляющей составляет ±10 мм, а позиционирование при остановке — ±5 мм.