Задача: Перемещение грузов

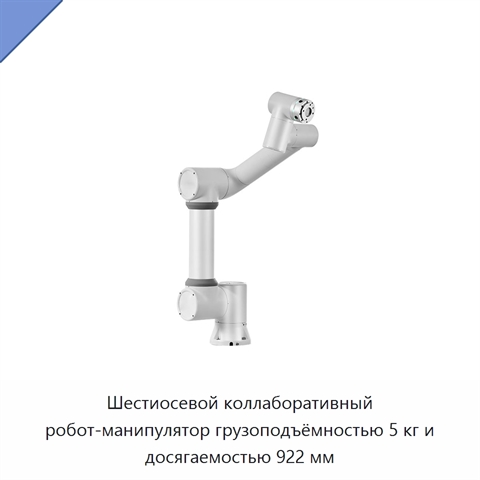
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг и досягаемостью 922 мм+3 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг и досягаемостью 922 мм
Модель: ТАЖ-17(2Г)
Коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг, досягаемость 922 мм, 6 степеней свободы и 6 вращательных сочленений. Повторяемость положения по ISO 9283 составляет ±0,03 мм, а типичная скорость центральной точки инструмента — 1 м/с. Для управления предусмотрен обучающий пульт с диагон
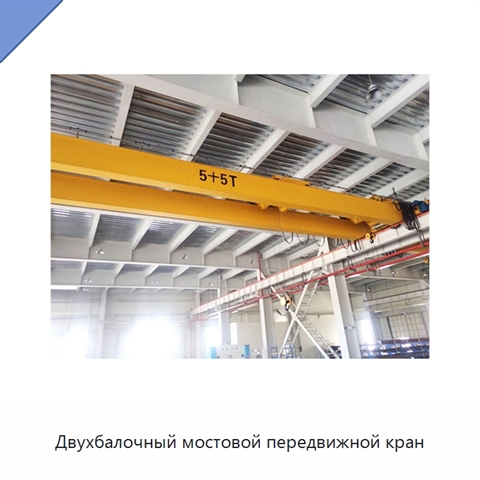
Двухбалочный мостовой передвижной кран+1 фото

Двухбалочный мостовой передвижной кран
Модель: ЮКШ-79(7Е)
Двухбалочный мостовой передвижной кран имеет пролёт 1–100 м. Для максимальной высоты подъёма предусмотрены значения 10 и 25 м, а для максимальной грузоподъёмности — 10, 100, 300 и 500 т.
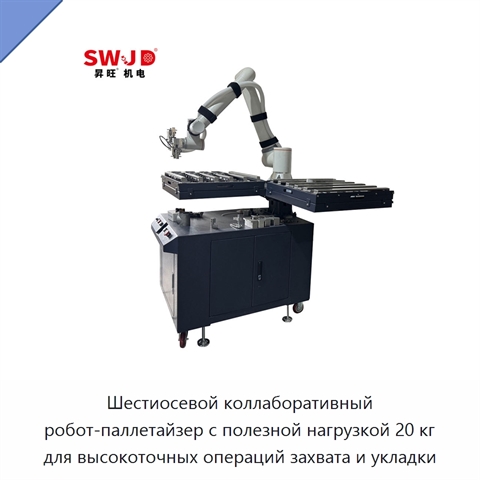
Шестиосевой коллаборативный робот-паллетайзер с полезной нагрузкой 20 кг для высокоточных операций захвата и укладки+5 фото

Шестиосевой коллаборативный робот-паллетайзер с полезной нагрузкой 20 кг для высокоточных операций захвата и укладки
Модель: ФГЯ-75(8Т)
Шестиосевой коллаборативный робот-паллетайзер рассчитан на полезную нагрузку 20 кг и выполняет высокоточные операции захвата, перемещения и укладки на паллеты. Робот совместим с захватами, датчиками, конвейерами, системами машинного зрения, концевыми эффекторами и многоцелевыми роботами. Мощность со
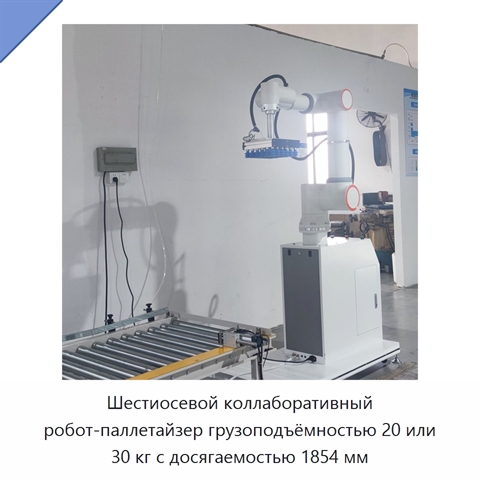
Шестиосевой коллаборативный робот-паллетайзер грузоподъёмностью 20 или 30 кг с досягаемостью 1854 мм+5 фото

Шестиосевой коллаборативный робот-паллетайзер грузоподъёмностью 20 или 30 кг с досягаемостью 1854 мм
Модель: РМУ-52(4Б)
Шестиосевой коллаборативный робот-паллетайзер предназначен для операций 3D-захвата, перемещения и размещения при паллетировании. Грузоподъёмность составляет 20 или 30 кг, а досягаемость — 1854 мм. Мощность робота — 624 Вт. Он совместим с концевыми эффекторами, захватами, датчиками, конвейерами и сис
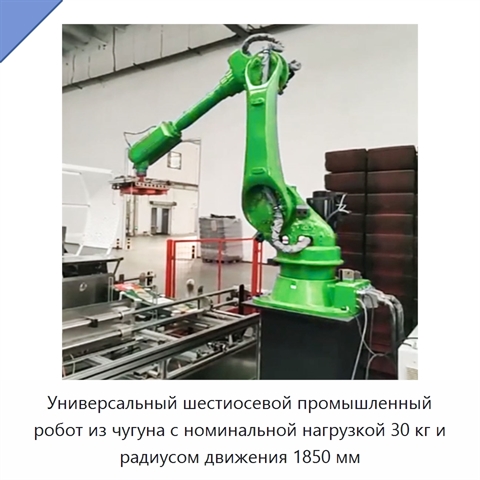
Универсальный шестиосевой промышленный робот из чугуна с номинальной нагрузкой 30 кг и радиусом движения 1850 мм+4 фото

Универсальный шестиосевой промышленный робот из чугуна с номинальной нагрузкой 30 кг и радиусом движения 1850 мм
Модель: ДШУ-98(8П)
Робот имеет шарнирно-сочленённую конструкцию. Повторяемость позиционирования составляет ±0,05 мм. Диапазоны движения осей распределены следующим образом: первая — ±165°, вторая — от −60° до +88°, третья — от −80° до +60°, четвёртая — ±175°, пятая — от −215° до +30°, шестая — ±360°. Максимальная скор
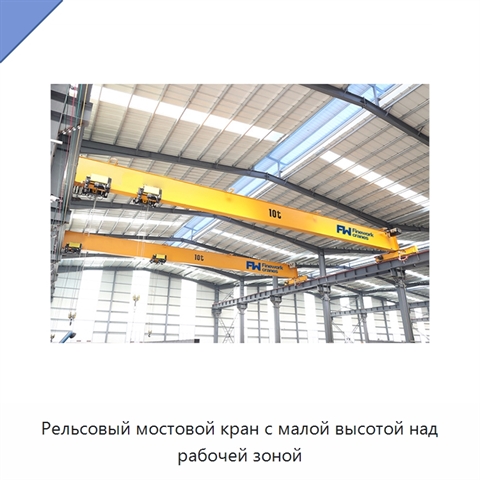
Рельсовый мостовой кран с малой высотой над рабочей зоной
Рельсовый мостовой кран с малой высотой над рабочей зоной

Модель: РПУ-52(9А)
Мостовой кран разработан с применением передовых технологий и соответствует европейским стандартам. Стальная конструкция устойчива к коррозии, рассчитана на длительную эксплуатацию и обеспечивает эффективность работы. Изделие подходит для различных рабочих условий. Максимальная высота подъёма может
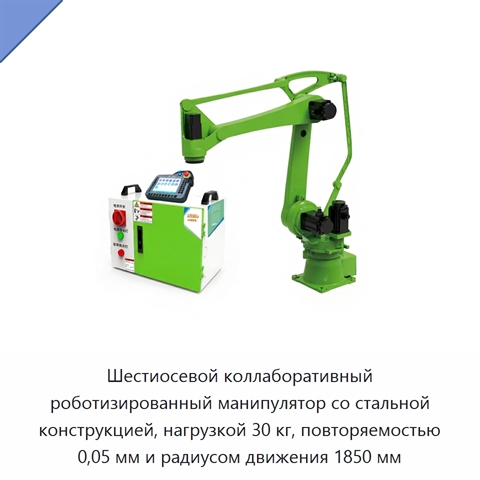
Шестиосевой коллаборативный роботизированный манипулятор со стальной конструкцией, нагрузкой 30 кг, повторяемостью 0,05 мм и радиусом движения 1850 мм+5 фото

Шестиосевой коллаборативный роботизированный манипулятор со стальной конструкцией, нагрузкой 30 кг, повторяемостью 0,05 мм и радиусом движения 1850 мм
Модель: ДПЭ-84(7В)
Шестиосевой коллаборативный роботизированный манипулятор выполнен со стальной конструкцией. Номинальная нагрузка составляет 30 кг, повторяемость — 0,05 мм, радиус движения — 1850 мм. Манипулятор совместим с концевыми эффекторами. Мощность составляет 1 кВт, напряжение — 110 В.
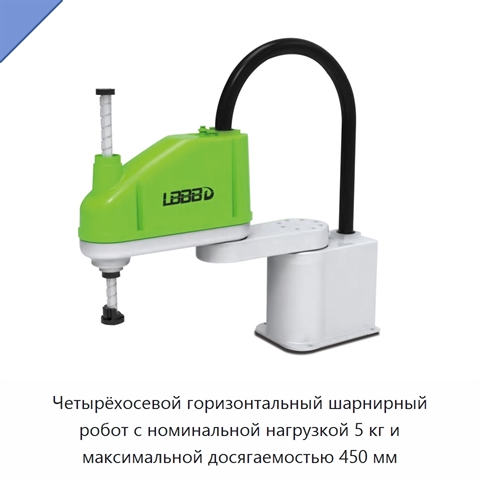
Четырёхосевой горизонтальный шарнирный робот с номинальной нагрузкой 5 кг и максимальной досягаемостью 450 мм+5 фото

Четырёхосевой горизонтальный шарнирный робот с номинальной нагрузкой 5 кг и максимальной досягаемостью 450 мм
Модель: ВЭК-18(7Ю)
Четырёхосевой горизонтальный шарнирный робот имеет номинальную нагрузку 5 кг и максимальную досягаемость 450 мм. Определение положения выполняется абсолютным сервоэнкодером. Для питания предусмотрено напряжение 220 В при частоте 50/60 Гц; установка выполняется горизонтально. Масса корпуса составляет
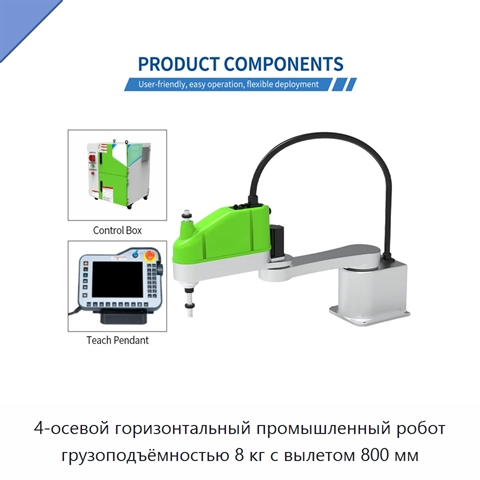
4-осевой горизонтальный промышленный робот грузоподъёмностью 8 кг с вылетом 800 мм+5 фото

4-осевой горизонтальный промышленный робот грузоподъёмностью 8 кг с вылетом 800 мм
Модель: АТБ-25(7К)
Горизонтальный промышленный робот имеет четыре оси, грузоподъёмность 8 кг и вылет 800 мм. Мощность составляет 1 кВт, напряжение — 220 В. Робот предназначен для загрузки, разгрузки и штабелирования.
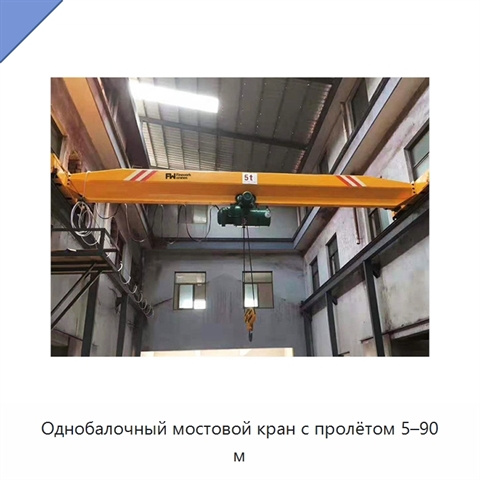
Однобалочный мостовой кран с пролётом 5–90 м
Однобалочный мостовой кран с пролётом 5–90 м

Модель: ГАК-57(7Х)
Номинальный грузовой момент составляет 50–3000 кН.
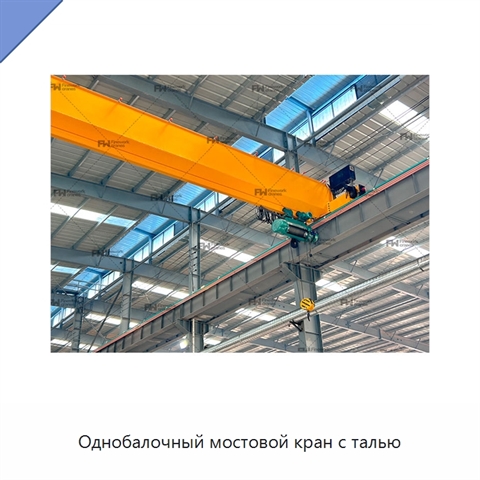
Однобалочный мостовой кран с талью+3 фото

Однобалочный мостовой кран с талью

Модель: БАШ-97(4Г)
Однобалочный мостовой кран с талью имеет максимальную высоту подъёма 10 м или 40 м, максимальную грузоподъёмность 1,5, 3, 5, 10 или 100 т, пролёт 5–90 м и номинальный грузовой момент 50–3000 кН.
Шестиосевой коллаборативный робот-манипулятор для паллетирования, захвата и размещения, лазерной сварки и окраски распылением+3 фото

Шестиосевой коллаборативный робот-манипулятор для паллетирования, захвата и размещения, лазерной сварки и окраски распылением
Модель: ЭДИ-88(9С)
Шестиосевой коллаборативный робот-манипулятор выполняет паллетирование, захват и размещение, лазерную сварку, окраску распылением и перемещение объектов. Он совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными устройствами и многоцелевыми роботами.
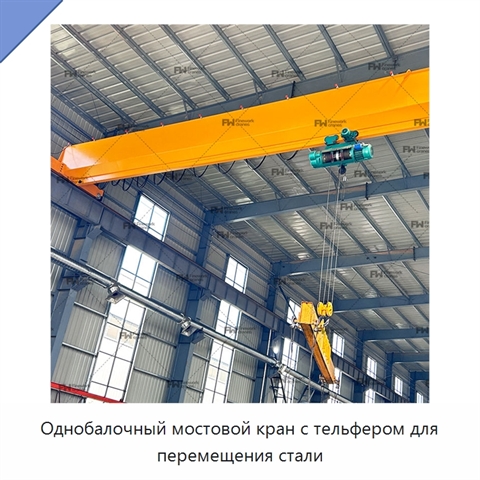
Однобалочный мостовой кран с тельфером для перемещения стали+2 фото

Однобалочный мостовой кран с тельфером для перемещения стали
Модель: РТЯ-19(9Н)
Однобалочный мостовой кран оснащён тельфером и предназначен для перемещения стали. Максимальная грузоподъёмность может составлять 1,5, 3, 5, 10 или 100 т, а максимальная высота подъёма — 10 или 40 м. Пролёт составляет 5–90 м, номинальный грузовой момент — 50–3000 кН.
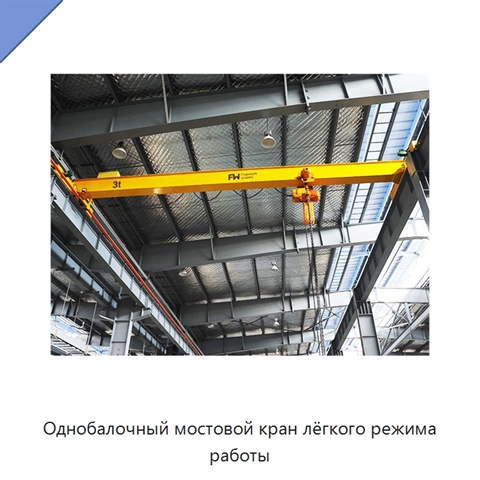
Однобалочный мостовой кран лёгкого режима работы+3 фото

Однобалочный мостовой кран лёгкого режима работы

Модель: КБЮ-25(4С)
Однобалочный мостовой кран лёгкого режима работы предназначен для подъёма и перемещения стальных рулонов, труб и заготовок. В зависимости от варианта исполнения максимальная высота подъёма составляет 10, 40 или 60 м, а максимальная грузоподъёмность — 1,5, 2, 3, 5, 10, 100 или 300 т. Номинальный груз
Коллаборативный робот с редуктором, полезной нагрузкой 3 кг, точностью 0,02 мм и радиусом действия 622 мм+5 фото

Коллаборативный робот с редуктором, полезной нагрузкой 3 кг, точностью 0,02 мм и радиусом действия 622 мм
Модель: СГЮ-11(1В)
Коллаборативный робот рассчитан на полезную нагрузку 3 кг. Точность составляет 0,02 мм, радиус действия — 622 мм. Робот оснащён редуктором, серводвигателем, энкодером и контроллером. Мощность составляет 224 Вт, напряжение — 220 или 380 В.
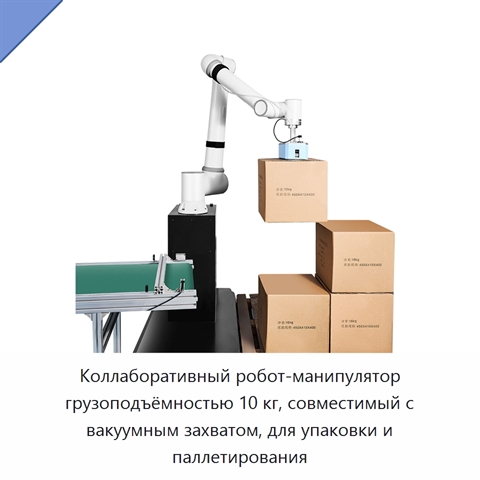
Коллаборативный робот-манипулятор грузоподъёмностью 10 кг, совместимый с вакуумным захватом, для упаковки и паллетирования+4 фото

Коллаборативный робот-манипулятор грузоподъёмностью 10 кг, совместимый с вакуумным захватом, для упаковки и паллетирования

Модель: ДКЮ-22(9Э)
Коллаборативный робот-манипулятор выполняет операции захвата и перемещения при упаковке и паллетировании. Грузоподъёмность составляет 10 кг. Манипулятор совместим с вакуумным захватом. Мощность составляет 294 Вт, предусмотрены варианты напряжения 220 и 380 В.
Коллаборативный робот-манипулятор с шестью осями и грузоподъёмностью 10 кг+5 фото

Коллаборативный робот-манипулятор с шестью осями и грузоподъёмностью 10 кг

Модель: ГВЯ-29(9Ф)
Коллаборативный робот-манипулятор рассчитан на полезную нагрузку 10 кг и имеет рабочий вылет 1400 мм. Конструкция включает шесть вращательных сочленений. Повторяемость положения составляет ±0,03 мм в соответствии со стандартом ISO 9283. Для управления предусмотрены панель обучения с диагональю 10,1
Шестиосевой коллаборативный промышленный робот-манипулятор с полезной нагрузкой 16 кг, ПЛК и встроенной системой технического зрения+4 фото

Шестиосевой коллаборативный промышленный робот-манипулятор с полезной нагрузкой 16 кг, ПЛК и встроенной системой технического зрения
Модель: ЯВЕ-22(8Ж)
Шестиосевой коллаборативный промышленный робот-манипулятор рассчитан на полезную нагрузку 16 кг и оснащён ПЛК, двигателем и встроенной системой технического зрения. Изделие выполнено в программируемом исполнении, имеет мощность 315 Вт и напряжение 220 или 380 В. Робот-манипулятор предназначен для ав
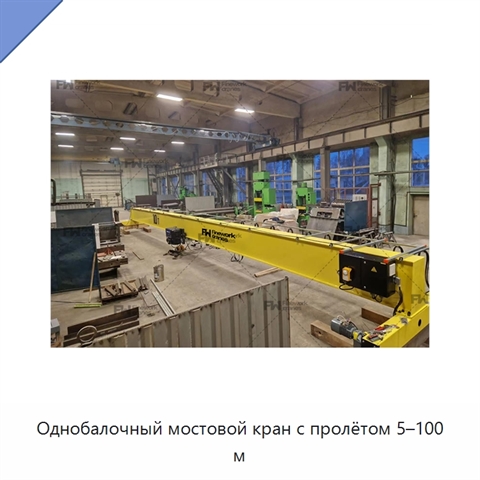
Однобалочный мостовой кран с пролётом 5–100 м+1 фото

Однобалочный мостовой кран с пролётом 5–100 м
Модель: ДЯБ-95(9Л)
Однобалочный мостовой кран имеет пролёт 5–100 м и максимальную высоту подъёма 60 м. Его максимальная грузоподъёмность может составлять 1,5, 2, 3, 5, 10, 16 или 300 т. Номинальный грузовой момент — -2.
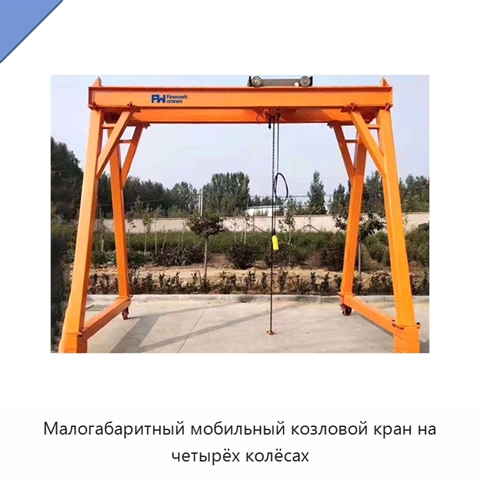
Малогабаритный мобильный козловой кран на четырёх колёсах+1 фото

Малогабаритный мобильный козловой кран на четырёх колёсах
Модель: НМЭ-15(2П)
Максимальная высота подъёма составляет 25 м, 3 м или 6 м. Номинальный грузовой момент составляет 50–3000 кН. Номинальная грузоподъёмность составляет 5 т, 1–50 т или 6 т. Пролёт — до 20 м.
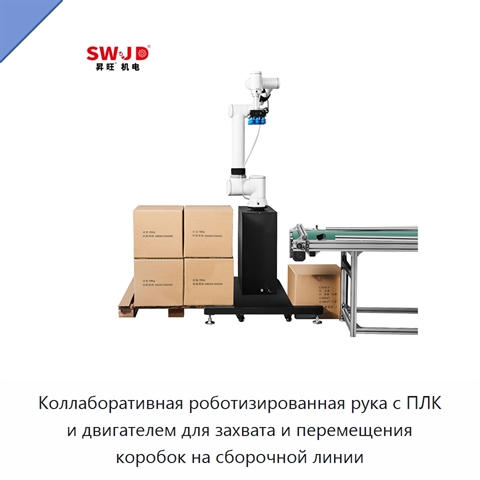
Коллаборативная роботизированная рука с ПЛК и двигателем для захвата и перемещения коробок на сборочной линии+3 фото

Коллаборативная роботизированная рука с ПЛК и двигателем для захвата и перемещения коробок на сборочной линии
Модель: ГНА-48(5У)
Коллаборативная роботизированная рука представляет собой автоматизированную систему обработки и перемещения коробок с ПЛК и двигателем, предназначенную для операций захвата и перемещения на сборочной линии. Конструкция имеет шесть вращательных сочленений и рассчитана на полезную нагрузку 50 кг. Выле
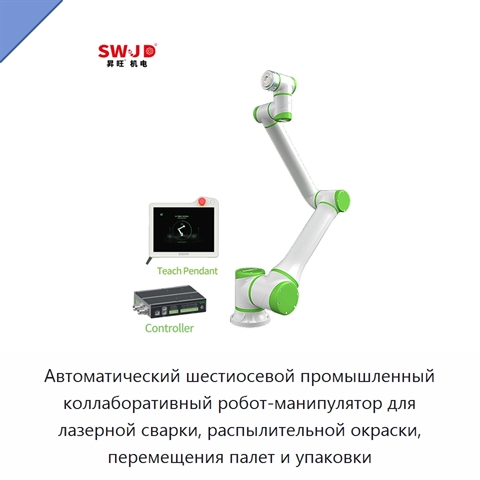
Автоматический шестиосевой промышленный коллаборативный робот-манипулятор для лазерной сварки, распылительной окраски, перемещения палет и упаковки+4 фото

Автоматический шестиосевой промышленный коллаборативный робот-манипулятор для лазерной сварки, распылительной окраски, перемещения палет и упаковки
Модель: ВЭГ-42(1Х)
Автоматический промышленный коллаборативный робот-манипулятор выполнен по шестиосевой схеме и предназначен для лазерной сварки, распылительной окраски, перемещения палет, захвата и укладки при упаковке. Он совместим с концевыми исполнительными устройствами, датчиками и захватами. Напряжение составля
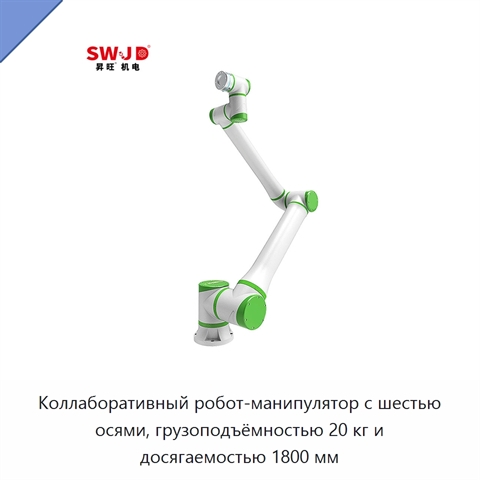
Коллаборативный робот-манипулятор с шестью осями, грузоподъёмностью 20 кг и досягаемостью 1800 мм+5 фото

Коллаборативный робот-манипулятор с шестью осями, грузоподъёмностью 20 кг и досягаемостью 1800 мм
Модель: ФПЭ-84(2Г)
Автоматический промышленный коллаборативный робот-манипулятор имеет шесть осей, грузоподъёмность 20 кг и досягаемость 1800 мм. Он предназначен для захвата и перемещения, сварки, распыления, окрашивания и паллетирования.
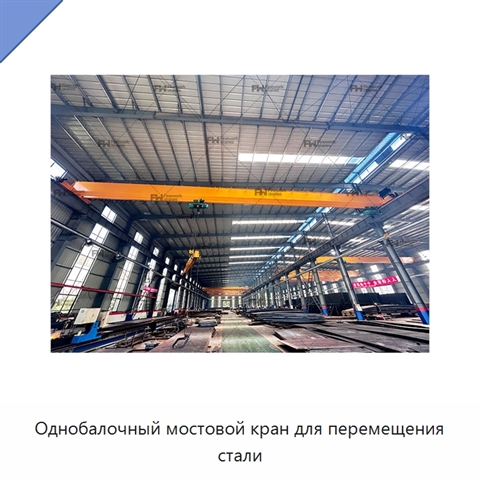
Однобалочный мостовой кран для перемещения стали+2 фото

Однобалочный мостовой кран для перемещения стали

Модель: МАЛ-87(8В)
Однобалочный мостовой кран предназначен для перемещения стали. Максимальная высота подъёма составляет 10 или 40 м. Варианты максимальной грузоподъёмности — 1,5; 3; 5; 10; 100 и 120 т. Пролёт — 5–90 или 5–100 м.