Задача: Сварка металла

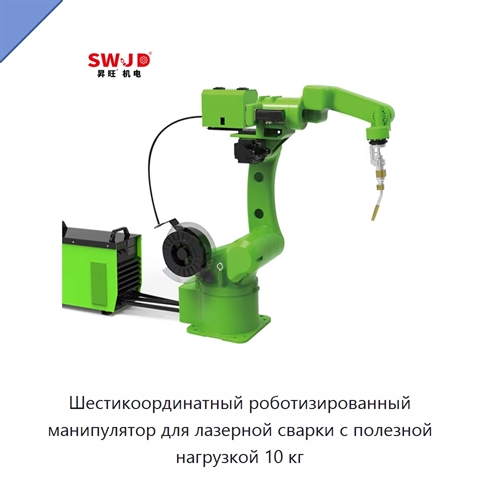
Шестикоординатный роботизированный манипулятор для лазерной сварки с полезной нагрузкой 10 кг+1 фото

Шестикоординатный роботизированный манипулятор для лазерной сварки с полезной нагрузкой 10 кг
Модель: МИН-49(1У)
Роботизированный манипулятор предназначен для лазерной сварки и выполнен в полой конструкции. Он имеет шесть осей, номинальную нагрузку 10 кг и радиус перемещения 1500 мм. Точность повторяемости составляет ±0,03 мм. Максимальные углы перемещения осей: первая ось — ±165°, вторая — от −58° до +85°, тр
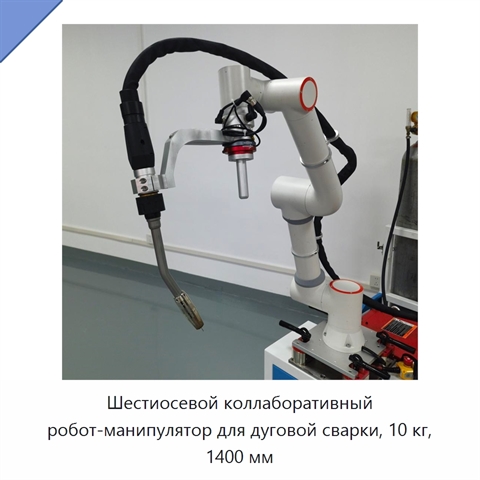
Шестиосевой коллаборативный робот-манипулятор для дуговой сварки, 10 кг, 1400 мм+5 фото

Шестиосевой коллаборативный робот-манипулятор для дуговой сварки, 10 кг, 1400 мм
Модель: ХИП-15(7Э)
Шестиосевой коллаборативный робот-манипулятор предназначен для дуговой сварки. Полезная нагрузка составляет 10 кг, досягаемость — 1400 мм. Робот оснащён ПЛК, двигателем и системой отслеживания сварного шва на основе искусственного интеллекта. Мощность составляет 294 Вт, предусмотрены варианты напряж
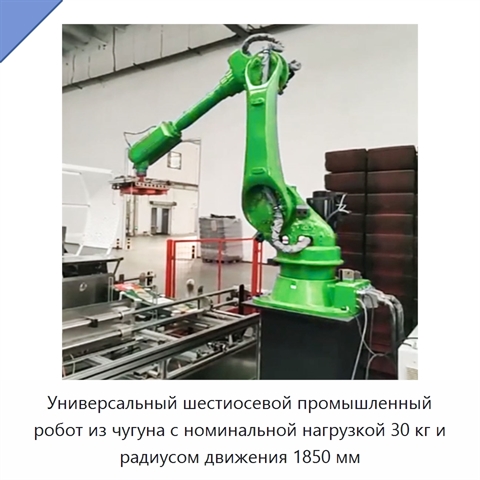
Универсальный шестиосевой промышленный робот из чугуна с номинальной нагрузкой 30 кг и радиусом движения 1850 мм+4 фото

Универсальный шестиосевой промышленный робот из чугуна с номинальной нагрузкой 30 кг и радиусом движения 1850 мм
Модель: ДШУ-98(8П)
Робот имеет шарнирно-сочленённую конструкцию. Повторяемость позиционирования составляет ±0,05 мм. Диапазоны движения осей распределены следующим образом: первая — ±165°, вторая — от −60° до +88°, третья — от −80° до +60°, четвёртая — ±175°, пятая — от −215° до +30°, шестая — ±360°. Максимальная скор
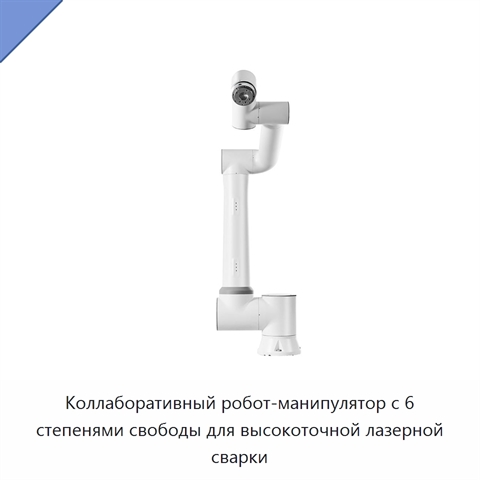
Коллаборативный робот-манипулятор с 6 степенями свободы для высокоточной лазерной сварки+4 фото

Коллаборативный робот-манипулятор с 6 степенями свободы для высокоточной лазерной сварки
Модель: ГПЮ-25(8М)
Коллаборативный робот-манипулятор с шестью степенями свободы предназначен для высокоточной лазерной сварки. Манипулятор имеет термостойкое исполнение и поддерживает подключение по принципу «подключи и работай». Мощность составляет 261 Вт, напряжение — 220 или 380 В. В конструкции используется редукт
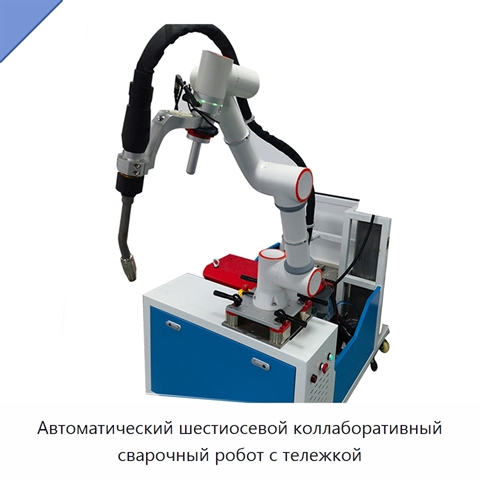
Автоматический шестиосевой коллаборативный сварочный робот с тележкой+5 фото

Автоматический шестиосевой коллаборативный сварочный робот с тележкой
Модель: ХЖУ-95(9Н)
Автоматический коллаборативный сварочный робот имеет шесть осей и выполнен с тележкой. Мощность составляет 180 Вт, напряжение — 200–240 В переменного тока. В конструкции предусмотрен редуктор; совместимый тип продукта — захваты.
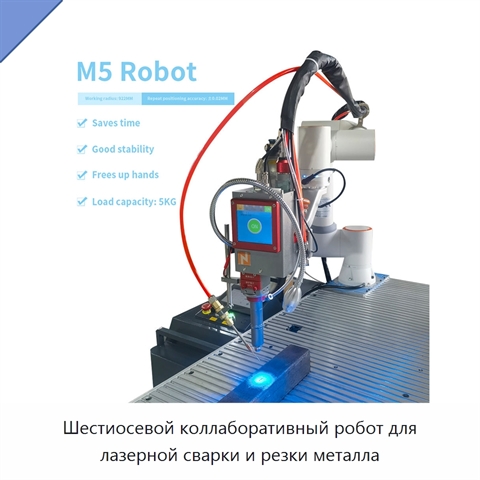
Шестиосевой коллаборативный робот для лазерной сварки и резки металла+5 фото

Шестиосевой коллаборативный робот для лазерной сварки и резки металла

Модель: НЭК-78(8Э)
Шестиосевой коллаборативный робот с роботизированной рукой предназначен для автоматизированной лазерной сварки и резки металла. Изделие имеет программируемое управление и ПЛК для выполнения заданных операций.
Шестиосевой коллаборативный робот-манипулятор для паллетирования, захвата и размещения, лазерной сварки и окраски распылением+3 фото

Шестиосевой коллаборативный робот-манипулятор для паллетирования, захвата и размещения, лазерной сварки и окраски распылением
Модель: ЭДИ-88(9С)
Шестиосевой коллаборативный робот-манипулятор выполняет паллетирование, захват и размещение, лазерную сварку, окраску распылением и перемещение объектов. Он совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными устройствами и многоцелевыми роботами.
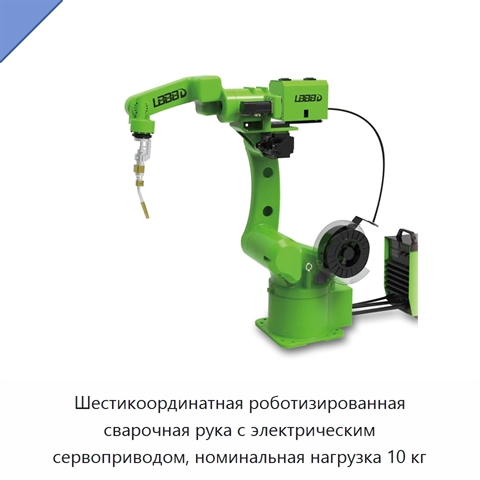
Шестикоординатная роботизированная сварочная рука с электрическим сервоприводом, номинальная нагрузка 10 кг
Шестикоординатная роботизированная сварочная рука с электрическим сервоприводом, номинальная нагрузка 10 кг

Модель: ЮНЕ-78(8А)
Роботизированная сварочная рука серии LH выполнена в полом исполнении. Рабочий радиус составляет 1500 мм, а точность повторения — ±0,03 мм. Диапазоны перемещения отдельных осей: первая ось — ±165°, вторая — от -58° до +85°, третья — от -85° до +85°, четвёртая — ±175°, пятая — от -210° до +30°, шеста
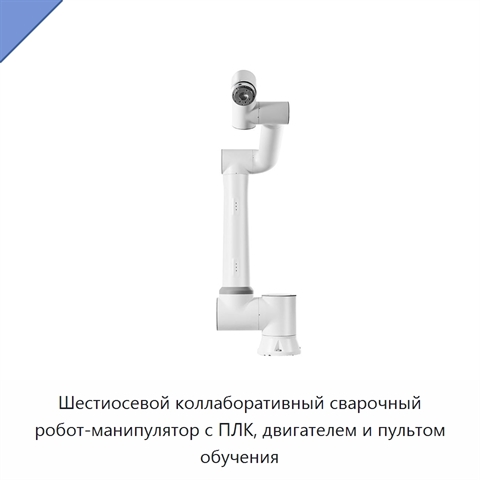
Шестиосевой коллаборативный сварочный робот-манипулятор с ПЛК, двигателем и пультом обучения+5 фото

Шестиосевой коллаборативный сварочный робот-манипулятор с ПЛК, двигателем и пультом обучения
Модель: ЯВШ-74(7Х)
Робот-манипулятор рассчитан на полезную нагрузку 10 кг, его досягаемость составляет 1400 мм. Управление может осуществляться с пульта обучения с диагональю 10,1 дюйма или с мобильного терминала через веб-приложение. Повторяемость положения по ISO 9283 составляет ±0,05 мм. Для основания рабочий диапа
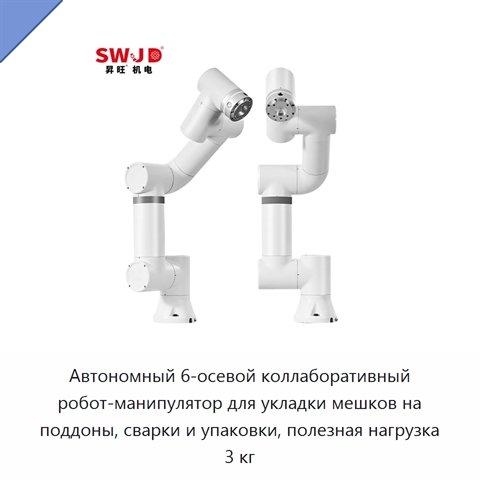
Автономный 6-осевой коллаборативный робот-манипулятор для укладки мешков на поддоны, сварки и упаковки, полезная нагрузка 3 кг+5 фото

Автономный 6-осевой коллаборативный робот-манипулятор для укладки мешков на поддоны, сварки и упаковки, полезная нагрузка 3 кг
Модель: БПЭ-51(4К)
Автономный 6-осевой коллаборативный робот-манипулятор предназначен для автоматической укладки мешков на поддоны, сварки и упаковки. Полезная нагрузка составляет 3 кг. В составе предусмотрены двигатель и ПЛК. Мощность изделия — 224 Вт; напряжение — 220 В или 380 В.
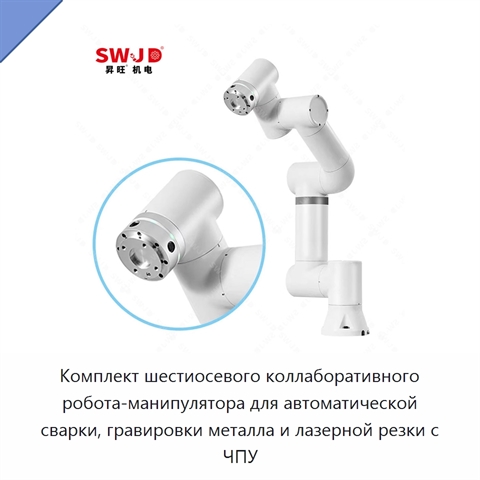
Комплект шестиосевого коллаборативного робота-манипулятора для автоматической сварки, гравировки металла и лазерной резки с ЧПУ+1 фото

Комплект шестиосевого коллаборативного робота-манипулятора для автоматической сварки, гравировки металла и лазерной резки с ЧПУ
Модель: КАТ-45(5Я)
Комплект шестиосевого коллаборативного робота-манипулятора предназначен для автоматической сварки, гравировки металла и лазерной резки с ЧПУ. Грузоподъёмность составляет 5 кг, досягаемость — 922 мм. Шесть степеней свободы реализованы шестью вращательными сочленениями. Повторяемость позиционирования
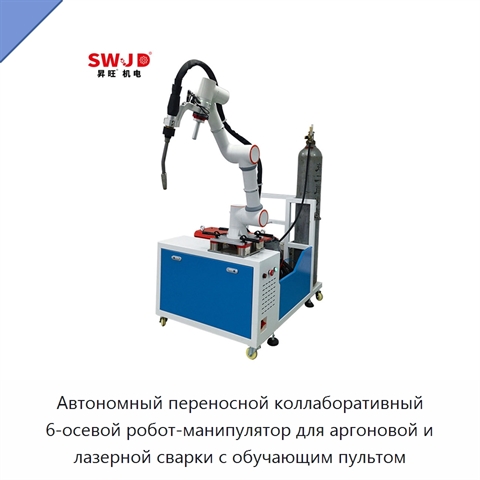
Автономный переносной коллаборативный 6-осевой робот-манипулятор для аргоновой и лазерной сварки с обучающим пультом+5 фото

Автономный переносной коллаборативный 6-осевой робот-манипулятор для аргоновой и лазерной сварки с обучающим пультом
Модель: ГЯС-74(7В)
Автономный переносной коллаборативный робот-манипулятор предназначен для аргоновой и лазерной сварки. Робот выполнен в 6-осевой конфигурации с шестью вращательными сочленениями, грузоподъёмностью 5 кг и рабочей досягаемостью 922 мм. Для управления предусмотрены обучающий пульт с диагональю 10,1 дюйм
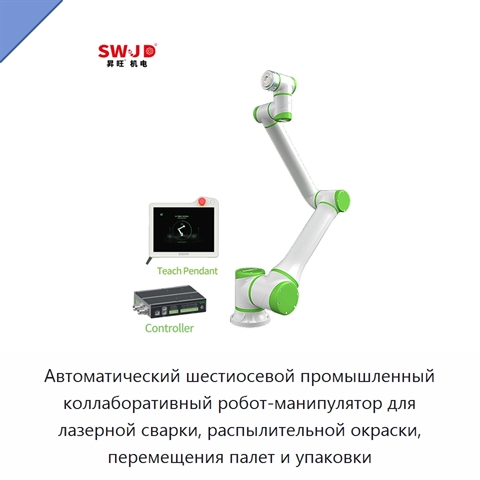
Автоматический шестиосевой промышленный коллаборативный робот-манипулятор для лазерной сварки, распылительной окраски, перемещения палет и упаковки+4 фото

Автоматический шестиосевой промышленный коллаборативный робот-манипулятор для лазерной сварки, распылительной окраски, перемещения палет и упаковки
Модель: ВЭГ-42(1Х)
Автоматический промышленный коллаборативный робот-манипулятор выполнен по шестиосевой схеме и предназначен для лазерной сварки, распылительной окраски, перемещения палет, захвата и укладки при упаковке. Он совместим с концевыми исполнительными устройствами, датчиками и захватами. Напряжение составля
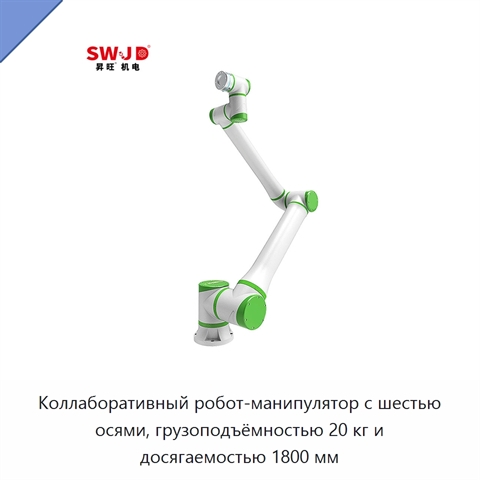
Коллаборативный робот-манипулятор с шестью осями, грузоподъёмностью 20 кг и досягаемостью 1800 мм+5 фото

Коллаборативный робот-манипулятор с шестью осями, грузоподъёмностью 20 кг и досягаемостью 1800 мм
Модель: ФПЭ-84(2Г)
Автоматический промышленный коллаборативный робот-манипулятор имеет шесть осей, грузоподъёмность 20 кг и досягаемость 1800 мм. Он предназначен для захвата и перемещения, сварки, распыления, окрашивания и паллетирования.
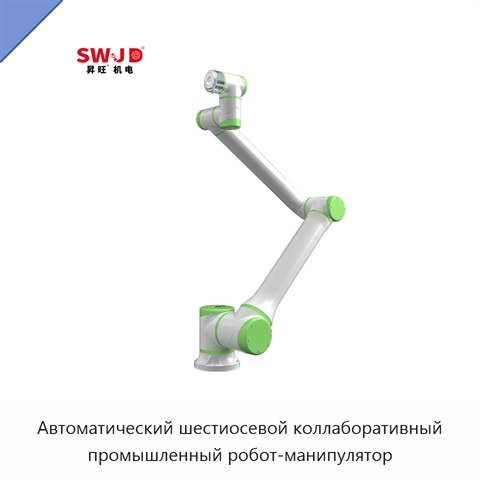
Автоматический шестиосевой коллаборативный промышленный робот-манипулятор+4 фото

Автоматический шестиосевой коллаборативный промышленный робот-манипулятор

Модель: ШЯТ-78(1Л)
Робот-манипулятор совместим с концевыми исполнительными устройствами, датчиками и захватами. Напряжение составляет 220 В; мощность — 0,5 кВт, 550 Вт.
Шестиосевой коллаборативный промышленный робот-манипулятор грузоподъёмностью 30 кг+4 фото

Шестиосевой коллаборативный промышленный робот-манипулятор грузоподъёмностью 30 кг
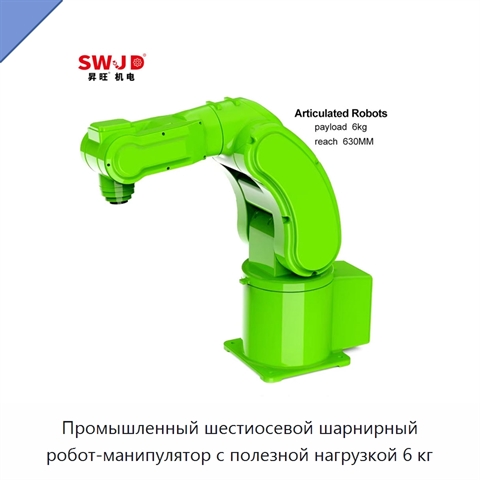
Модель: ЭВЖ-47(9Ж)
Шестиосевой коллаборативный промышленный робот-манипулятор рассчитан на полезную нагрузку 30 кг и совместим с концевыми эффекторами, датчиками и захватами.
Промышленный шестиосевой шарнирный робот-манипулятор с полезной нагрузкой 6 кг+5 фото

Промышленный шестиосевой шарнирный робот-манипулятор с полезной нагрузкой 6 кг
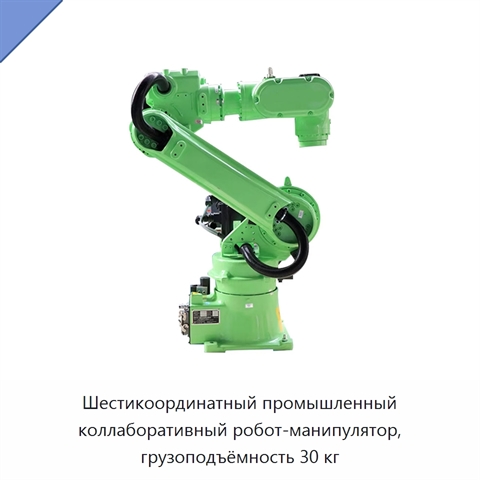
Модель: ТИК-84(4Г)
Промышленный шарнирный робот-манипулятор рассчитан на полезную нагрузку 6 кг и оснащён шестью осями. Радиус движения составляет 630 мм, а точность повторяемости — ±0,05 мм. Масса корпуса равна 30 кг. Монтажная схема предусматривает напольное размещение, установку на кронштейне либо установку в перев
Шестикоординатный промышленный коллаборативный робот-манипулятор, грузоподъёмность 30 кг+4 фото

Шестикоординатный промышленный коллаборативный робот-манипулятор, грузоподъёмность 30 кг
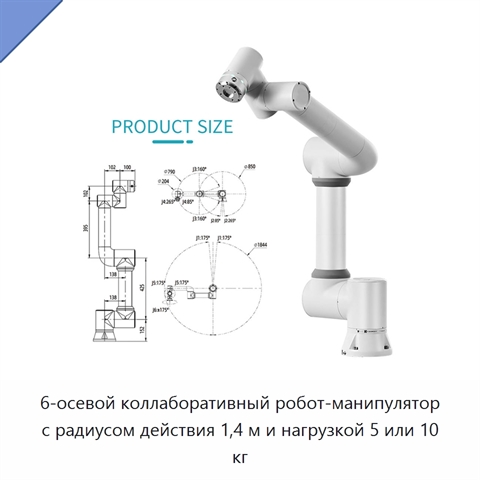
Модель: КНЭ-79(8Ш)
Промышленный коллаборативный робот-манипулятор рассчитан на номинальную нагрузку 30 кг и радиус перемещения 1850 мм. Робот имеет шесть осей с повторяемостью ±0,05 мм. Максимальные углы перемещения составляют: первая ось — ±165°, вторая — от −60° до +88°, третья — от −80° до +60°, четвёртая — ±175°,
6-осевой коллаборативный робот-манипулятор с радиусом действия 1,4 м и нагрузкой 5 или 10 кг+4 фото

6-осевой коллаборативный робот-манипулятор с радиусом действия 1,4 м и нагрузкой 5 или 10 кг
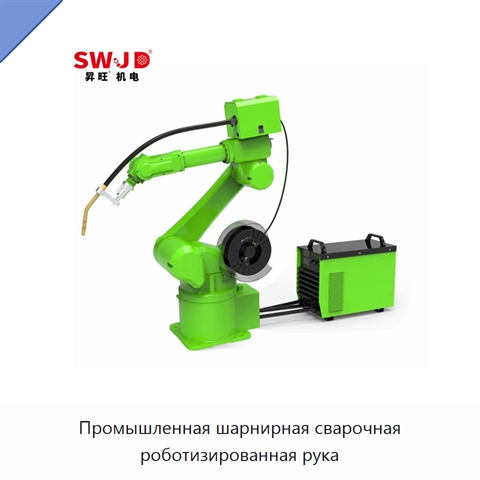
Модель: ЯПЯ-57(4М)
Шестиосевой коллаборативный робот-манипулятор имеет радиус действия 1,4 м и рассчитан на нагрузку 5 или 10 кг. Мощность составляет 261 Вт, рабочее напряжение — 220 или 380 В. Робот совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми исполнительными устройствами и
Промышленная шарнирная сварочная роботизированная рука+5 фото

Промышленная шарнирная сварочная роботизированная рука
Модель: ЯХР-88(9А)
Сварочная роботизированная рука имеет полую конструкцию и шесть осей. Номинальная нагрузка составляет 10 кг, радиус движения — 1500 мм, точность повторяемости — ±0,03 мм. Максимальные диапазоны перемещения по осям: первая ось ±165°, вторая ось от +85° до −58°, третья ось от +85° до −85°, четвёртая о
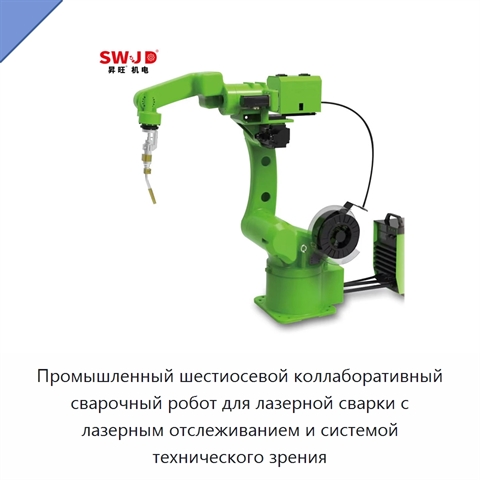
Промышленный шестиосевой коллаборативный сварочный робот для лазерной сварки с лазерным отслеживанием и системой технического зрения+1 фото

Промышленный шестиосевой коллаборативный сварочный робот для лазерной сварки с лазерным отслеживанием и системой технического зрения

Модель: ТПУ-21(5У)
Промышленный коллаборативный сварочный робот предназначен для выполнения сварочных операций, включая лазерную сварку, и оснащён лазерным отслеживанием и системой технического зрения. Манипулятор имеет шесть осей, номинальную грузоподъёмность 10 кг и радиус перемещения 1500 мм. Точность повторяемости
Роботизированная рука для лазерной сварки и палетирования картонных коробок, грузоподъёмность 10 или 20 кг+4 фото

Роботизированная рука для лазерной сварки и палетирования картонных коробок, грузоподъёмность 10 или 20 кг
Модель: ЯВИ-78(4Л)
Роботизированная рука предназначена для лазерной сварки и палетирования картонных коробок. Доступны варианты грузоподъёмностью 10 и 20 кг. Мощность составляет 261 Вт, рабочее напряжение — 220 или 380 В.
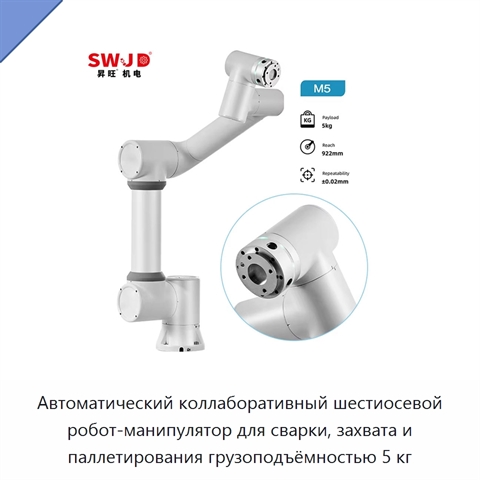
Автоматический коллаборативный шестиосевой робот-манипулятор для сварки, захвата и паллетирования грузоподъёмностью 5 кг+3 фото

Автоматический коллаборативный шестиосевой робот-манипулятор для сварки, захвата и паллетирования грузоподъёмностью 5 кг
Модель: НГЭ-18(8М)
Автоматический коллаборативный робот-манипулятор выполнен по шестиосевой схеме и имеет шесть степеней свободы. Грузоподъёмность составляет 5 кг. Манипулятор предназначен для сварки, захвата и паллетирования. Мощность составляет 261 Вт, напряжение — 220 В.
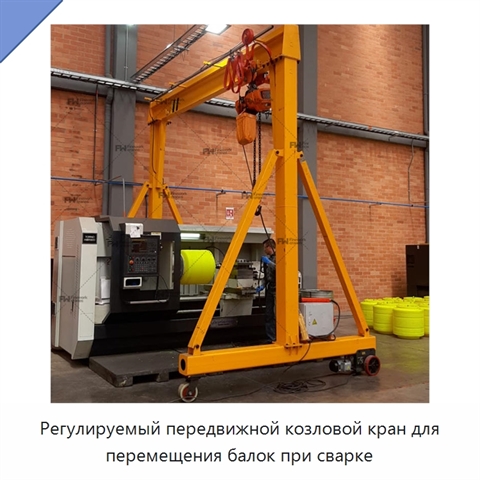
Регулируемый передвижной козловой кран для перемещения балок при сварке

Регулируемый передвижной козловой кран для перемещения балок при сварке

Модель: ТБЭ-98(9П)
Регулируемый передвижной козловой кран предназначен для перемещения балок при сварке. Максимальная высота подъёма: 25 м, 6 м или 3 м. Номинальный грузовой момент: 50 кН–3000 кН. Номинальная грузоподъёмность: 5 т или 1–50 т. Пролёт — до 20 м.