Задача: Сварка металла

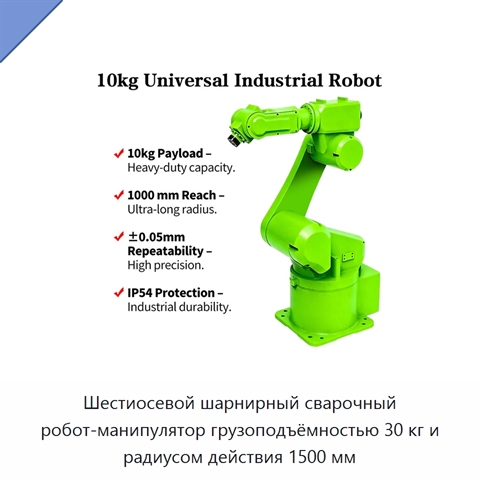
Шестиосевой шарнирный сварочный робот-манипулятор грузоподъёмностью 30 кг и радиусом действия 1500 мм+5 фото

Шестиосевой шарнирный сварочный робот-манипулятор грузоподъёмностью 30 кг и радиусом действия 1500 мм
Модель: СХЯ-94(9Х)
Шестиосевой шарнирный сварочный робот-манипулятор имеет грузоподъёмность 30 кг и радиус действия 1500 мм. Робот оснащён сервоэлектрическим приводом мощностью 1 кВт и рассчитан на напряжение 220 В. Степень защиты — IP54.
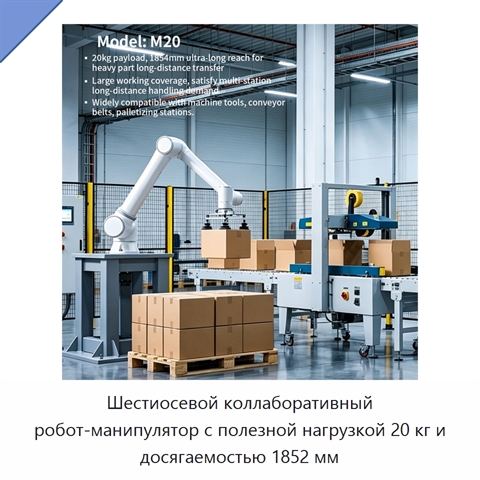
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 20 кг и досягаемостью 1852 мм+4 фото

Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 20 кг и досягаемостью 1852 мм
Модель: ШПУ-87(1А)
Шестиосевой коллаборативный робот-манипулятор имеет вертикальную многосуставную шарнирную конструкцию, полезную нагрузку 20 кг и досягаемость 1852 мм. Робот может применяться для паллетирования, сварки, перемещения, сборки, затяжки винтов и нанесения клея.
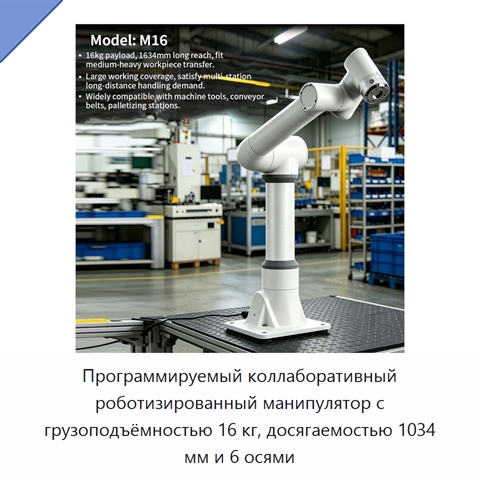
Программируемый коллаборативный роботизированный манипулятор с грузоподъёмностью 16 кг, досягаемостью 1034 мм и 6 осями+5 фото

Программируемый коллаборативный роботизированный манипулятор с грузоподъёмностью 16 кг, досягаемостью 1034 мм и 6 осями
Модель: ФЖИ-87(1Р)
Коллаборативный роботизированный манипулятор имеет грузоподъёмность 16 кг, досягаемость 1034 мм и шесть осей. Программируемый манипулятор оснащён редуктором и предназначен для перемещения среднетяжёлых заготовок, автоматического паллетирования и депаллетирования, а также сварочных работ.
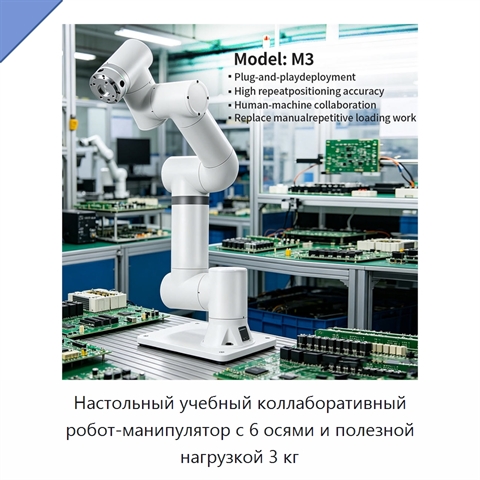
Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг+5 фото

Настольный учебный коллаборативный робот-манипулятор с 6 осями и полезной нагрузкой 3 кг
Модель: СУБ-49(5Г)
Настольный учебный коллаборативный робот-манипулятор выполнен в виде шарнирно-сочленённой роботизированной руки с шестью осями и шестью степенями свободы. Полезная нагрузка составляет 3 кг. Оборудование предназначено для автоматического захвата и размещения, перемещения, паллетирования, высокоточной
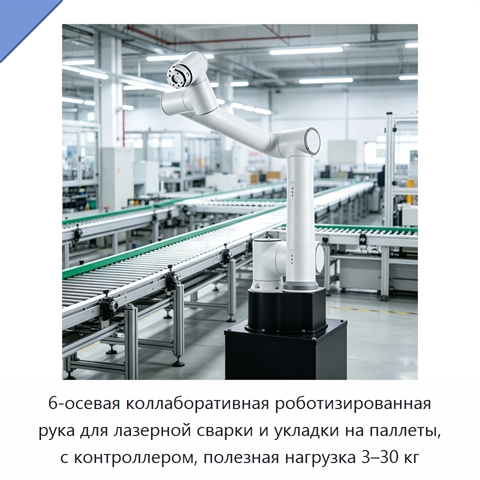
6-осевая коллаборативная роботизированная рука для лазерной сварки и укладки на паллеты, с контроллером, полезная нагрузка 3–30 кг+4 фото

6-осевая коллаборативная роботизированная рука для лазерной сварки и укладки на паллеты, с контроллером, полезная нагрузка 3–30 кг
Модель: СЖЭ-52(9А)
6-осевая коллаборативная роботизированная рука с контроллером предназначена для лазерной сварки, укладки на паллеты, захвата и размещения объектов. Полезная нагрузка составляет 3–30 кг. В составе предусмотрены ПЛК и двигатель. Совместимыми типами продукции являются захваты, системы технического зрен
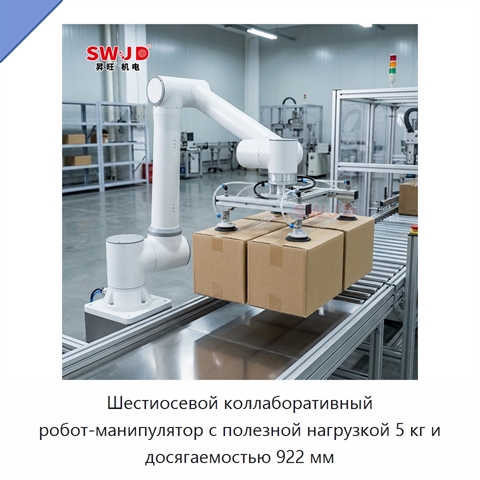
Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 5 кг и досягаемостью 922 мм+3 фото

Шестиосевой коллаборативный робот-манипулятор с полезной нагрузкой 5 кг и досягаемостью 922 мм
Модель: ЖЕС-57(2Н)
Коллаборативный робот-манипулятор имеет шесть вращательных сочленений, полезную нагрузку 5 кг и досягаемость 922 мм. Управление выполняется с помощью пульта обучения с экраном диагональю 256,54 мм либо мобильного терминала через веб-приложение. Типичная скорость рабочей точки инструмента составляет
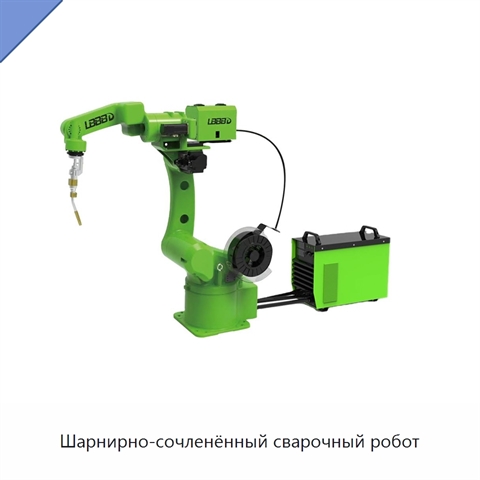
Шарнирно-сочленённый сварочный робот+3 фото

Шарнирно-сочленённый сварочный робот
Модель: ВРЕ-88(7Д)
Манипулятор имеет полое исполнение и рассчитан на номинальную нагрузку 10 кг. Радиус движения составляет 1500 мм, а точность повторяемости — ±0,03 мм. Рабочий диапазон первой оси равен ±165°, второй оси — от −58° до +85°, третьей оси — от −85° до +85°. Четвёртая ось перемещается в пределах ±175°, пя
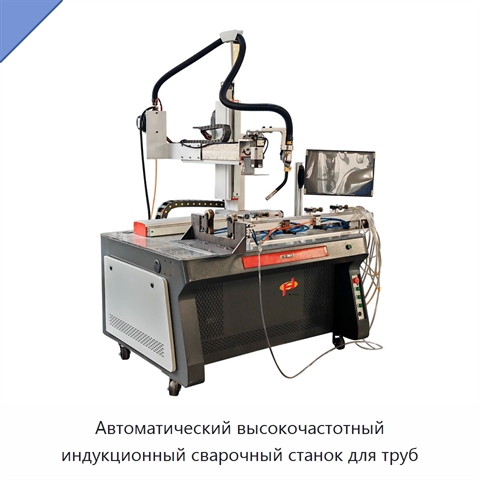
Автоматический высокочастотный индукционный сварочный станок для труб+5 фото

Автоматический высокочастотный индукционный сварочный станок для труб
Модель: НЖЭ-47(7М)
Высокочастотный индукционный сварочный станок соединяет детали и трубчатые заготовки с минимальным искажением формы. Гибридный режим применяется для сварки нержавеющей и углеродистой стали, а также алюминия. Водяное охлаждение поддерживает оптимальную работу оборудования и способствует увеличению ср
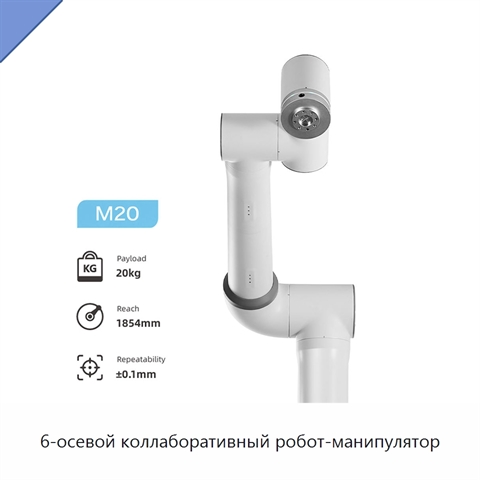
6-осевой коллаборативный робот-манипулятор+2 фото

6-осевой коллаборативный робот-манипулятор
Модель: ФСА-85(8С)
Коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг и рабочую досягаемость 922 мм. Конструкция обеспечивает 6 степеней свободы с вращательными шарнирами. Управление выполняется через обучающий пульт с экраном диагональю 256,54 мм или мобильный терминал с веб-приложением. Повторяемость поло
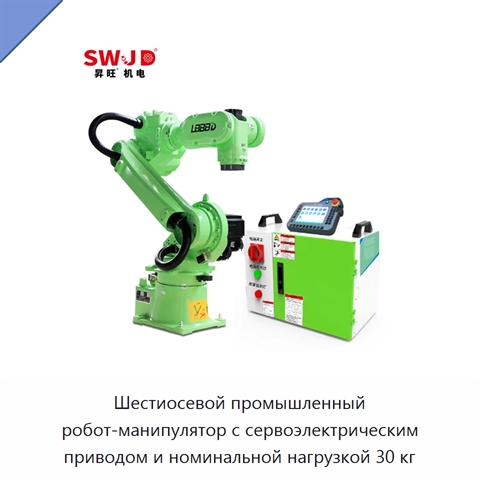
Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом и номинальной нагрузкой 30 кг+3 фото

Шестиосевой промышленный робот-манипулятор с сервоэлектрическим приводом и номинальной нагрузкой 30 кг
Модель: ХЯР-17(8М)
Шестиосевой промышленный робот-манипулятор общего назначения рассчитан на номинальную нагрузку 30 кг и имеет радиус движения 1850 мм. Точность повторяемости — ±0,05 мм. Предельные углы перемещения по осям: первая — ±165°, вторая — от −60° до +88°, третья — от −80° до +60°, четвёртая — ±175°, пятая —
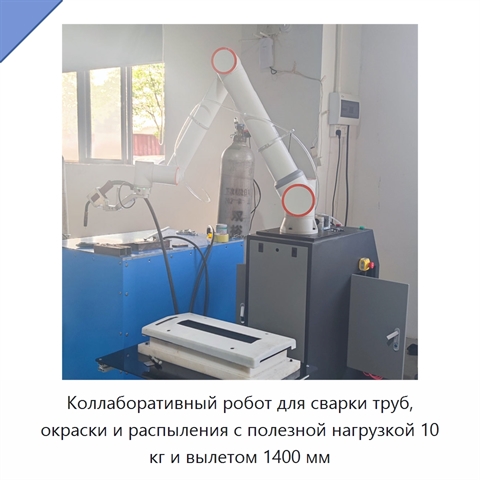
Коллаборативный робот для сварки труб, окраски и распыления с полезной нагрузкой 10 кг и вылетом 1400 мм+4 фото

Коллаборативный робот для сварки труб, окраски и распыления с полезной нагрузкой 10 кг и вылетом 1400 мм
Модель: ШБЭ-27(9Я)
Коллаборативный робот предназначен для манипуляций при сварке труб, окраски и распыления. Полезная нагрузка составляет 10 кг, вылет — 1400 мм. Робот имеет шесть степеней свободы, реализованных шестью вращательными сочленениями. Повторяемость положения составляет ±0,05 мм по стандарту ISO 9283. Диапа
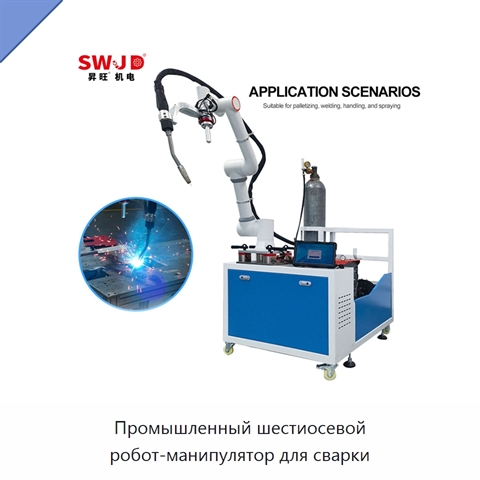
Промышленный шестиосевой робот-манипулятор для сварки+4 фото

Промышленный шестиосевой робот-манипулятор для сварки
Модель: БУЖ-58(2С)
Промышленный шестиосевой робот-манипулятор предназначен для сварки. Он совместим с многоцелевыми роботами, захватами, системами технического зрения, конвейерами, датчиками и концевыми исполнительными устройствами. В составе предусмотрены ПЛК, двигатель, система загрузки и основная рама. Мощность сос
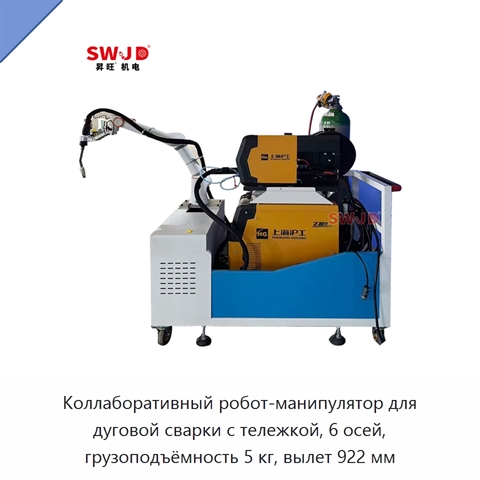
Коллаборативный робот-манипулятор для дуговой сварки с тележкой, 6 осей, грузоподъёмность 5 кг, вылет 922 мм+4 фото

Коллаборативный робот-манипулятор для дуговой сварки с тележкой, 6 осей, грузоподъёмность 5 кг, вылет 922 мм
Модель: НМИ-97(1У)
Коллаборативный робот-манипулятор с тележкой предназначен для дуговой сварки. Грузоподъёмность составляет 5 кг, рабочий вылет — 922 мм; манипулятор имеет шесть вращательных сочленений. Человеко-машинный интерфейс реализован на обучающем пульте с экраном диагональю 256,54 мм или через веб-приложение
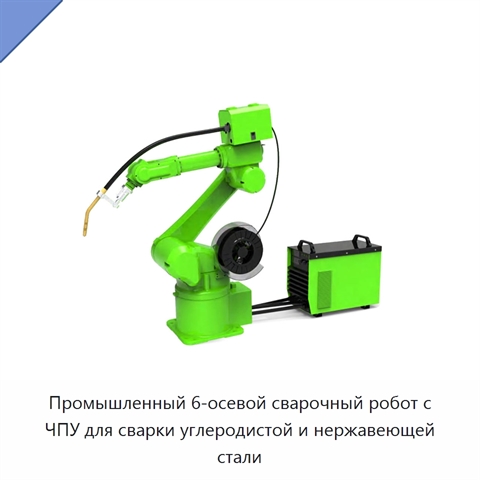
Промышленный 6-осевой сварочный робот с ЧПУ для сварки углеродистой и нержавеющей стали+4 фото

Промышленный 6-осевой сварочный робот с ЧПУ для сварки углеродистой и нержавеющей стали
Модель: УЛД-18(7Г)
Промышленный сварочный робот с шестью осями и ЧПУ предназначен для сварки углеродистой и нержавеющей стали. Максимальная потребляемая мощность составляет 4000 Вт, номинальная грузоподъёмность — 4000 Вт, напряжение изделия — 220 В.
Шестиосевой коллаборативный робот-манипулятор+4 фото

Шестиосевой коллаборативный робот-манипулятор
Модель: ХБЮ-58(9Е)
Коллаборативный робот-манипулятор рассчитан на полезную нагрузку 10 кг и рабочий вылет 1400 мм. Управление выполняется с 10,1-дюймовой панели обучения, мобильного терминала или через веб-приложение. Повторяемость положения составляет ±0,1 мм в соответствии с ISO 9283. Углы и скорости перемещения осе
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5, 20 или 30 кг+5 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5, 20 или 30 кг
Модель: ЕФВ-97(9К)
Робот-манипулятор поддерживает интеграцию концевых исполнительных устройств и совместимость с многоцелевыми роботами, системами технического зрения и захватами. Варианты мощности — 4 кВт, 1 кВт и 624 Вт; варианты напряжения — 220 и 380 В.
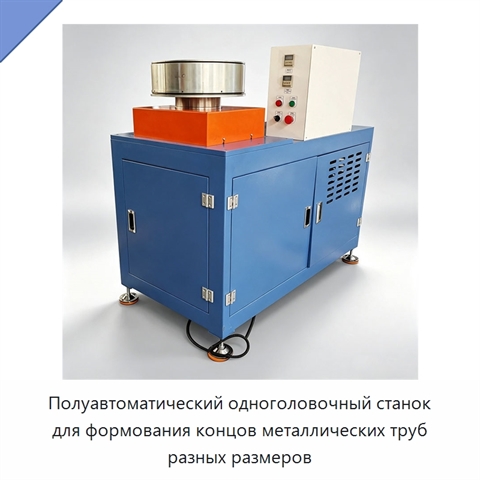
Полуавтоматический одноголовочный станок для формования концов металлических труб разных размеров+5 фото

Полуавтоматический одноголовочный станок для формования концов металлических труб разных размеров
Модель: ЭЛД-51(9Т)
Полуавтоматический одноголовочный станок предназначен для обработки концов металлических труб без резки и сварки. За одну операцию он может выполнять развальцовку, расширение, сужение, сплющивание и формирование буртика на конце трубы, обеспечивая получение различных профилей с точными размерами и с
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для паллетирования, захвата и перемещения, а также сварки+4 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг для паллетирования, захвата и перемещения, а также сварки
Модель: СЖИ-95(1Т)
Шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 5 кг и предназначен для паллетирования, операций захвата и перемещения, а также сварки. Робот совместим с захватами, датчиками, конвейерами, системами технического зрения, концевыми эффекторами и многоцелевыми роботами. Вар
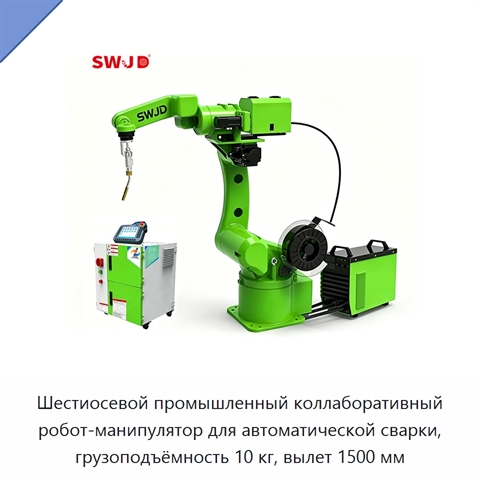
Шестиосевой промышленный коллаборативный робот-манипулятор для автоматической сварки, грузоподъёмность 10 кг, вылет 1500 мм+3 фото

Шестиосевой промышленный коллаборативный робот-манипулятор для автоматической сварки, грузоподъёмность 10 кг, вылет 1500 мм
Модель: КИК-92(5Д)
Шестиосевой промышленный коллаборативный робот-манипулятор предназначен для автоматизированной сварки. Он имеет шесть степеней свободы, грузоподъёмность 10 кг и вылет 1500 мм. Повторяемость позиционирования составляет ±0,05 мм, масса оборудования — 161 кг. Робота можно монтировать на полу, кронштейн
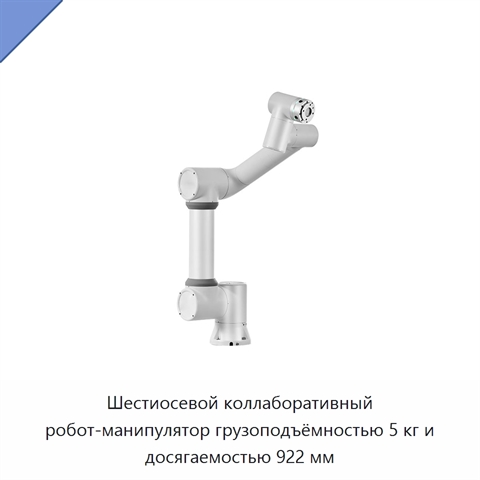
Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг и досягаемостью 922 мм+3 фото

Шестиосевой коллаборативный робот-манипулятор грузоподъёмностью 5 кг и досягаемостью 922 мм
Модель: ТАЖ-17(2Г)
Коллаборативный робот-манипулятор имеет грузоподъёмность 5 кг, досягаемость 922 мм, 6 степеней свободы и 6 вращательных сочленений. Повторяемость положения по ISO 9283 составляет ±0,03 мм, а типичная скорость центральной точки инструмента — 1 м/с. Для управления предусмотрен обучающий пульт с диагон
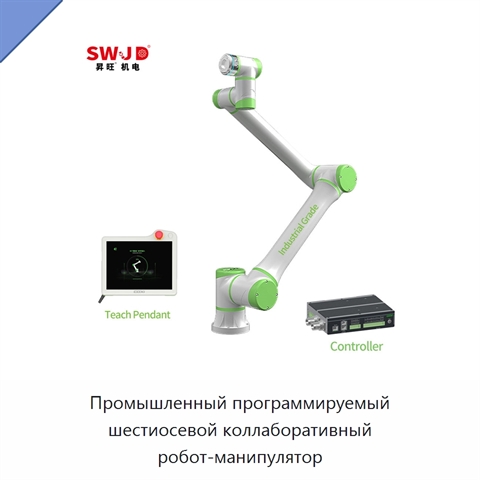
Промышленный программируемый шестиосевой коллаборативный робот-манипулятор+4 фото

Промышленный программируемый шестиосевой коллаборативный робот-манипулятор
Модель: ВАЛ-42(5Я)
Промышленный программируемый коллаборативный робот-манипулятор имеет шесть осей и совместим с захватами, концевыми исполнительными устройствами и датчиками. Мощность робота может составлять 0,5 кВт, 260 Вт, 550 Вт или 1500 Вт; напряжение — 220 В.
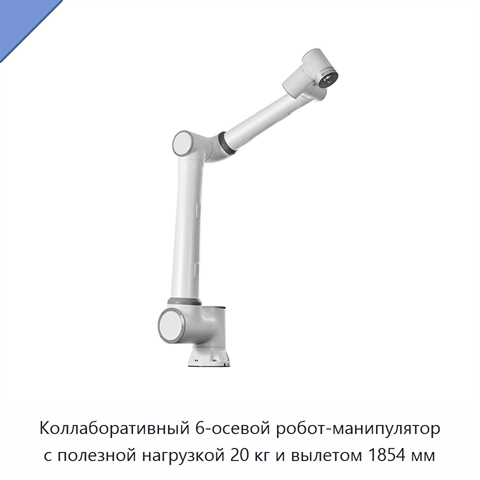
Коллаборативный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг и вылетом 1854 мм+4 фото

Коллаборативный 6-осевой робот-манипулятор с полезной нагрузкой 20 кг и вылетом 1854 мм
Модель: АКШ-74(4А)
Коллаборативный робот-манипулятор оснащён пультом обучения размером 256,54 мм или мобильным терминалом с веб-приложением. Повторяемость положения составляет ±0,1 мм по ISO 9283. Диапазоны перемещения и скорости осей следующие: основание — ±175° и ±120 %/с; плечо — от -265° до +85° и ±120 %/с; локтев
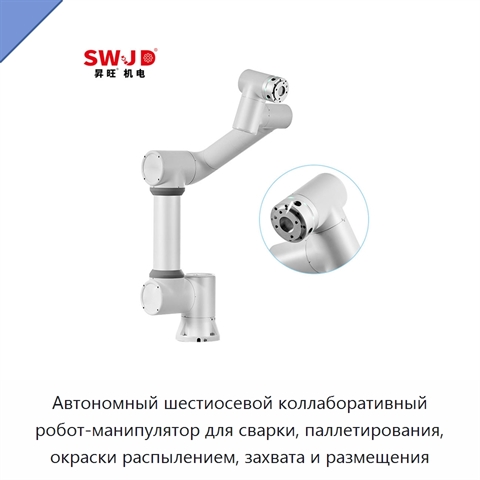
Автономный шестиосевой коллаборативный робот-манипулятор для сварки, паллетирования, окраски распылением, захвата и размещения+3 фото

Автономный шестиосевой коллаборативный робот-манипулятор для сварки, паллетирования, окраски распылением, захвата и размещения
Модель: ЕДК-17(4Т)
Автономный шестиосевой коллаборативный робот-манипулятор рассчитан на полезную нагрузку 5 кг и досягаемость 922 мм. Кинематическая схема содержит шесть вращательных сочленений. Повторяемость позиционирования по стандарту ИСО 9283 составляет ±0,02 мм, а типичная скорость рабочей точки — 1 м/с. Манипу
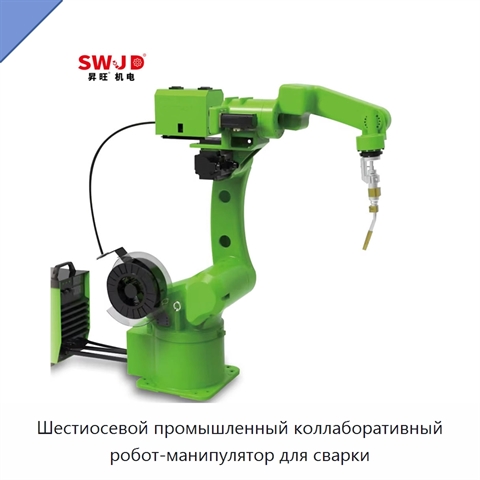
Шестиосевой промышленный коллаборативный робот-манипулятор для сварки

Шестиосевой промышленный коллаборативный робот-манипулятор для сварки

Модель: МКЭ-22(2Р)
Промышленный робот-манипулятор с шестью степенями свободы предназначен для сварки. Мощность составляет 1 кВт, напряжение — 380 В. Робот-манипулятор совместим с многоцелевыми роботами, концевыми эффекторами, системами технического зрения, конвейерами, датчиками и захватами.