Задача: Перемещение грузов

Мини-шасси мобильного робота+4 фото

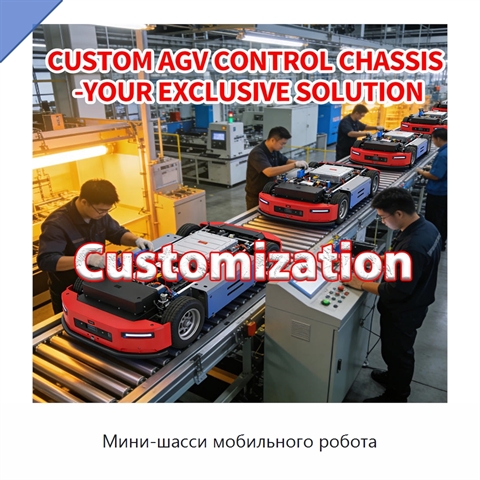
Мини-шасси мобильного робота

Модель: СЕВ-44(8Г)
Мини-шасси мобильного робота представляет собой компактную платформу с малой занимаемой площадью и высокой манёвренностью. Независимый привод четырёх колёс с восемью двигателями обеспечивает всенаправленное движение, включая боковое и диагональное перемещение, а также вращение на месте; радиус разво
Гусеничный автономный транспортный робот+3 фото

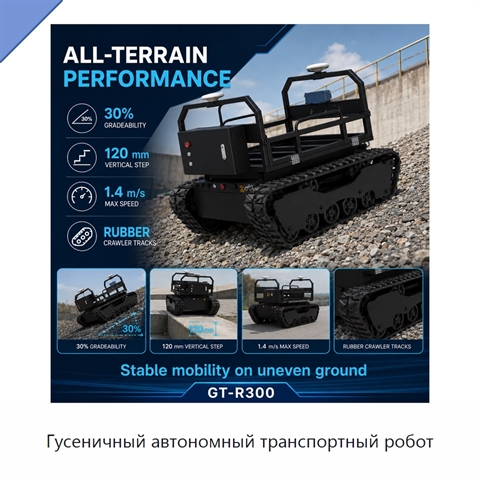
Гусеничный автономный транспортный робот
Модель: ГРУ-82(9Л)
Гусеничный транспортный робот выполнен на стальном шасси с номинальной вертикальной грузоподъёмностью 300 кг. Открытая грузовая платформа допускает размещение контейнеров, инструментов и оборудования для конкретных задач. Встроенная система навигации обеспечивает точность позиционирования ±10 см. Дв
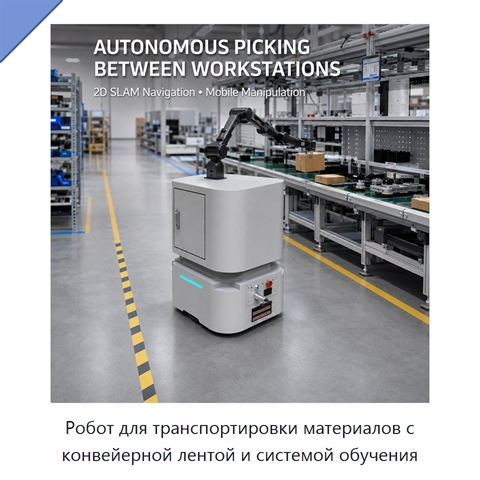
Робот для транспортировки материалов с конвейерной лентой и системой обучения+4 фото

Робот для транспортировки материалов с конвейерной лентой и системой обучения
Модель: ЕКЮ-22(1Т)
Робот оснащён специализированной системой обучения для образовательных и учебно-тренировочных задач в области промышленных роботов. Система помогает осваивать развертывание и отладку автоматизированных линий. Открытые интерфейсы поддерживают вторичную разработку, настройку логики управления, алгорит
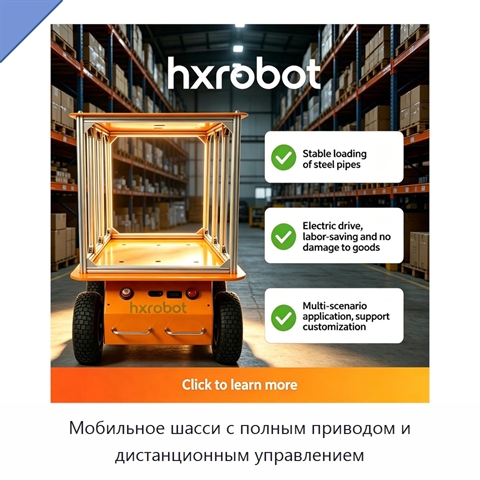
Мобильное шасси с полным приводом и дистанционным управлением+3 фото

Мобильное шасси с полным приводом и дистанционным управлением
Модель: РВЕ-54(1Е)
Мобильное шасси выполнено в виде транспортной тележки с несущей конструкцией и рамой. Электрический привод включает четыре двигателя мощностью по 250 Вт каждый; суммарная мощность составляет 1000 Вт. Такая система снижает трудозатраты и помогает предотвращать повреждение грузов. Несущая конструкция
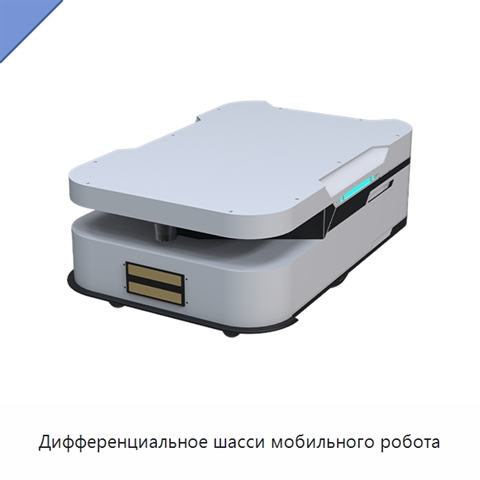
Дифференциальное шасси мобильного робота+4 фото

Дифференциальное шасси мобильного робота
Модель: НЕФ-74(8Х)
Шасси мобильного робота имеет двухколёсную дифференциальную конструкцию, обеспечивающую точное маневрирование, плавные повороты и разворот с нулевым радиусом. Максимальная масса груза составляет 120 кг; предусмотрены также варианты с нагрузкой до 300 кг. Бесщёточные двигатели с замкнутым контуром уп
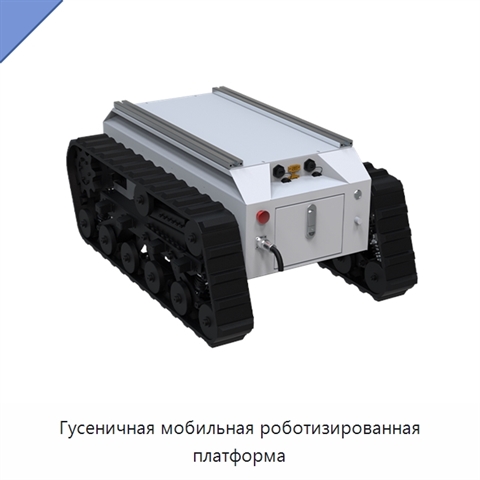
Гусеничная мобильная роботизированная платформа+2 фото

Гусеничная мобильная роботизированная платформа
Модель: ГЖЭ-29(8К)
Гусеничная мобильная роботизированная платформа поддерживает автоматическую навигацию и дистанционное управление с мониторингом в реальном времени. Усиленное гусеничное шасси обеспечивает тягу при движении по неровным, грязным и крутым участкам, а также по необустроенным покрытиям. Платформа рассчит
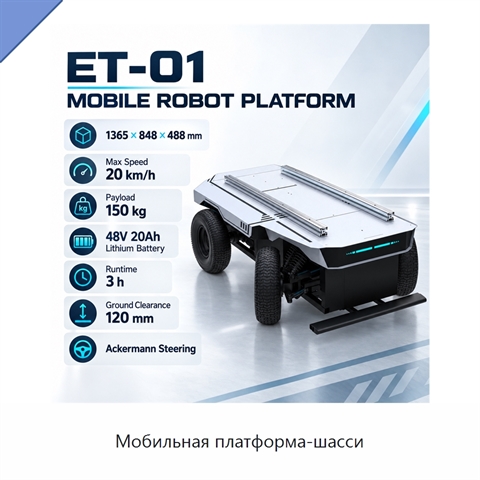
Мобильная платформа-шасси+3 фото

Мобильная платформа-шасси

Модель: НГА-84(9В)
Мобильная платформа представляет собой шасси с высокоточным рулевым управлением по схеме Аккермана. Такая конструкция обеспечивает плавное перемещение в стеснённых пространствах. Максимальная скорость движения составляет 20 км/ч. Предельная масса груза равна 200 кг. Навигационная система обеспечивае
Промышленный мобильный робот-манипулятор+4 фото

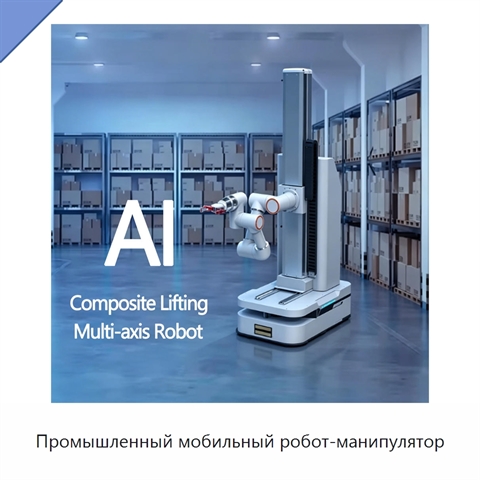
Промышленный мобильный робот-манипулятор
Модель: ЭХТ-78(7Б)
Промышленный мобильный робот-манипулятор объединяет мобильное основание, встроенную подъёмную конструкцию с вертикальной колонной ходом 1000 мм и шестиосевую коллаборативную роботизированную руку. Конструкция обеспечивает операции подъёма, захвата и перемещения на разных высотах и в разных положения
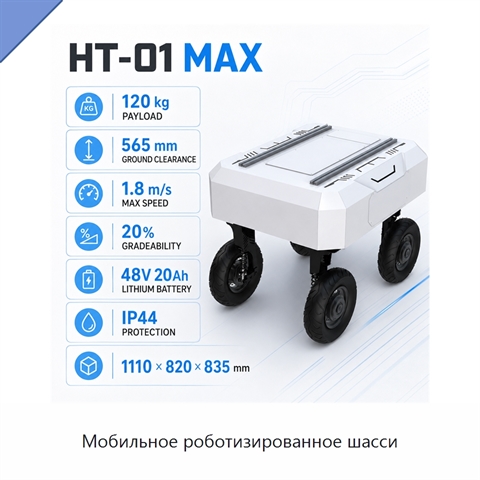
Мобильное роботизированное шасси+4 фото

Мобильное роботизированное шасси
Модель: БДА-94(4Ю)
Мобильное роботизированное шасси выполнено с увеличенным дорожным просветом 565 мм. Оно преодолевает пороги, неровные поверхности, гравийные дороги и вертикальные препятствия высотой 8 см, а также рассчитано на движение по уклонам до 20%. Восемь двигателей включают четыре приводных и четыре рулевых,
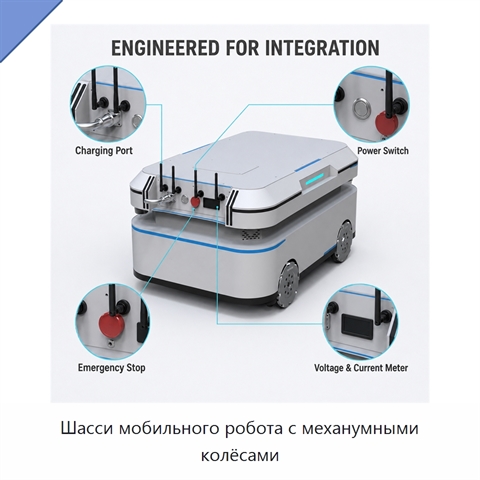
Шасси мобильного робота с механумными колёсами+3 фото

Шасси мобильного робота с механумными колёсами
Модель: ЛФЮ-89(9Б)
Шасси мобильного робота оснащено независимой подвеской, которая обеспечивает устойчивое всенаправленное движение. Система движения поддерживает перемещение вперёд, назад, в боковом и диагональном направлениях, а также вращение на месте с нулевым радиусом разворота. Усиленная конструкция и прецизионн
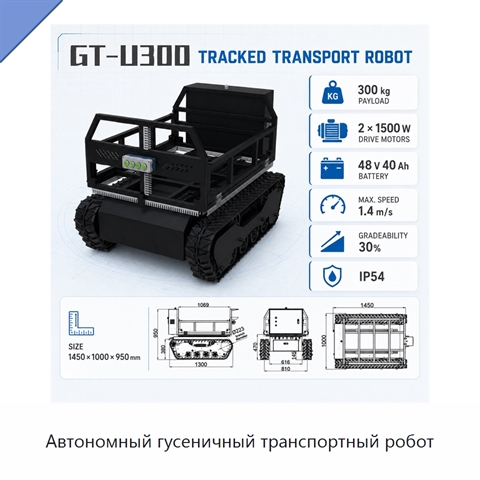
Автономный гусеничный транспортный робот+3 фото

Автономный гусеничный транспортный робот
Модель: ФБЮ-49(1К)
Автономный гусеничный транспортный робот рассчитан на перевозку груза с максимальной массой 300 кг. Габаритные размеры изделия составляют 1465 × 1000 × 950 мм. Для привода применяются бесщёточные сервомоторы, обеспечивающие мощную и эффективную работу с плавным перемещением. Навигация поддерживает п
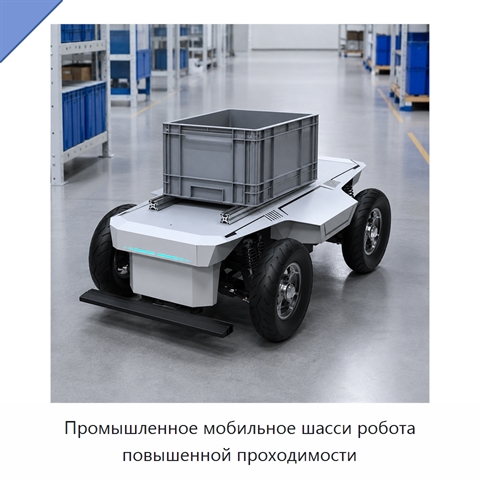
Промышленное мобильное шасси робота повышенной проходимости+3 фото

Промышленное мобильное шасси робота повышенной проходимости
Модель: ЖБЯ-88(2У)
Мобильное шасси робота рассчитано на полезную нагрузку до 200 кг. Переднее рулевое управление выполнено по схеме Аккермана. Для интеграции с промышленными системами предусмотрен интерфейс связи со скоростью передачи 500 кбит/с. Обратная связь передаёт сведения о скорости и угле поворота, что позволя
Гусеничный мобильный робот+4 фото

Гусеничный мобильный робот

Модель: УПЖ-84(8Н)
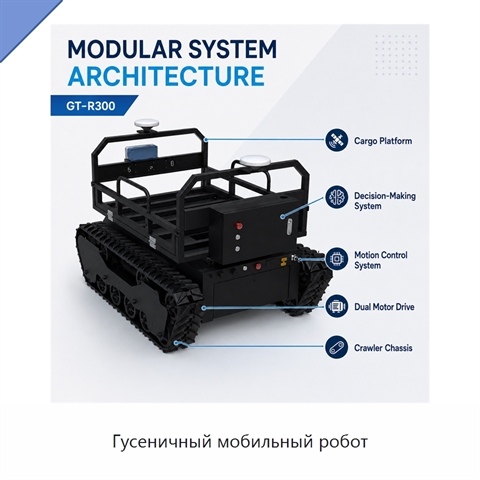
Гусеничный мобильный робот выполнен на универсальном мобильном гусеничном шасси. Конструкция имеет степень защиты IP54, обеспечивающую защиту от пыли и воды при эксплуатации на открытом воздухе. Навигационная система обеспечивает сантиметровую точность следования по заданному маршруту и навигацию по
Автономное грузовое роботизированное шасси+2 фото

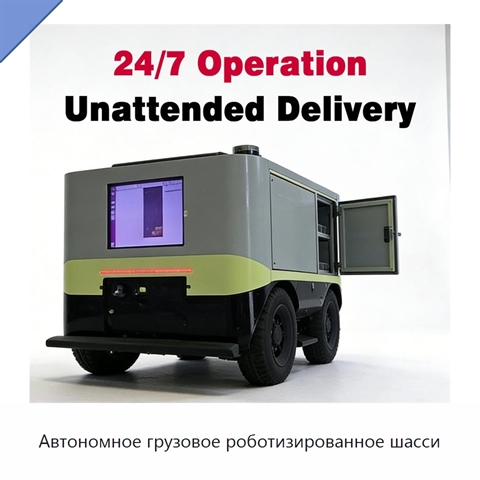
Автономное грузовое роботизированное шасси
Модель: ЛЕР-11(8Я)
Автономное грузовое роботизированное шасси оснащено алгоритмами искусственного интеллекта и высокоточными датчиками для планирования маршрута в реальном времени и динамического обхода препятствий. Встроенные механизмы безопасности включают экстренное торможение, обнаружение столкновений и распознава
Электрическая транспортная роботизированная машина+3 фото

Электрическая транспортная роботизированная машина
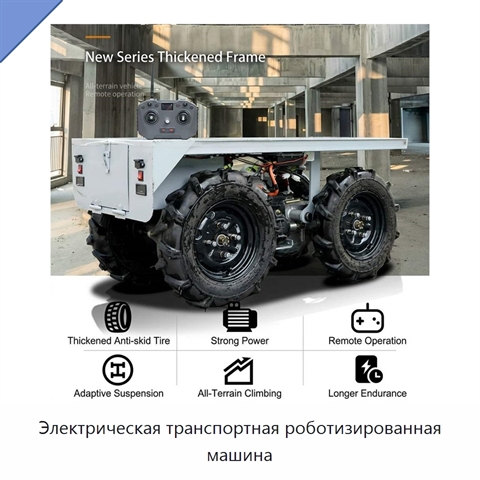
Модель: ЮДВ-84(2Э)
Транспортная роботизированная машина имеет колёсную схему 4x4 и рассчитана на перевозку груза массой до 500 кг. Управление осуществляется дистанционно по беспроводному каналу, что позволяет оператору направлять изделие удалённо. Рабочая конструкция предназначена для движения по неровной и сложной пе
Логистическое шасси робота+3 фото

Логистическое шасси робота

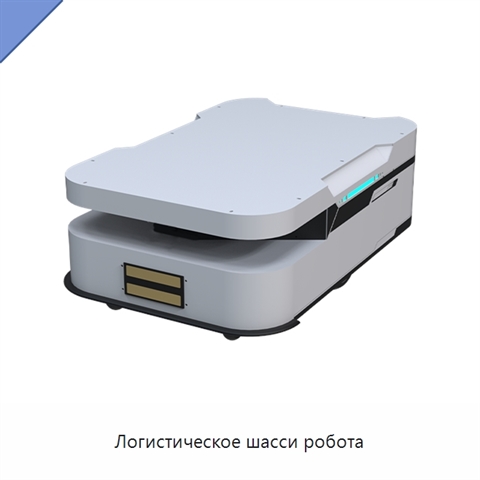
Модель: ЯФЭ-84(1Е)
Изделие представляет собой роботизированное шасси с дифференциальным приводом для логистической платформы. Такая конструкция обеспечивает точное управление при навигации внутри помещений и рассчитана на эксплуатацию в различных промышленных условиях. Максимальная масса груза составляет 120 кг. Все ф
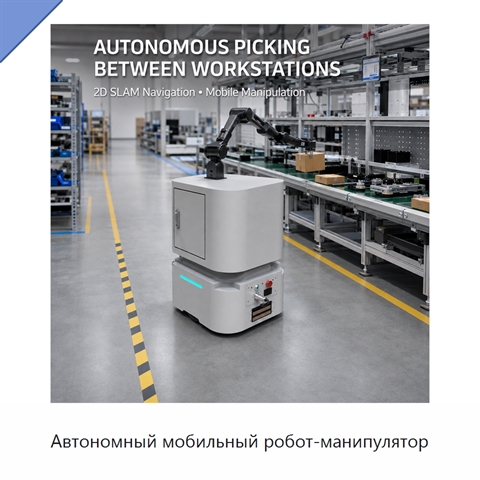
Автономный мобильный робот-манипулятор+4 фото

Автономный мобильный робот-манипулятор
Модель: МУЖ-74(1Т)
Изделие объединяет шасси с лазерной навигацией, роботизированную руку с шестью осями и моторизованный захват. Захват предназначен для небольших объектов, имеет диапазон раскрытия 0–70 мм, номинальное усилие зажима 40 Н и самоблокирующуюся конструкцию. Предусмотрены ручной и автоматический варианты з
Мобильное роботизированное шасси+3 фото

Мобильное роботизированное шасси
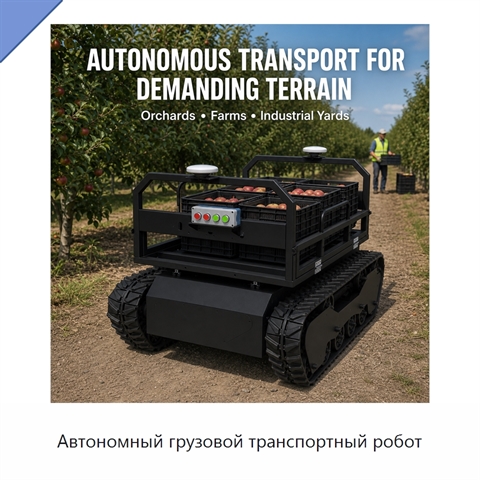
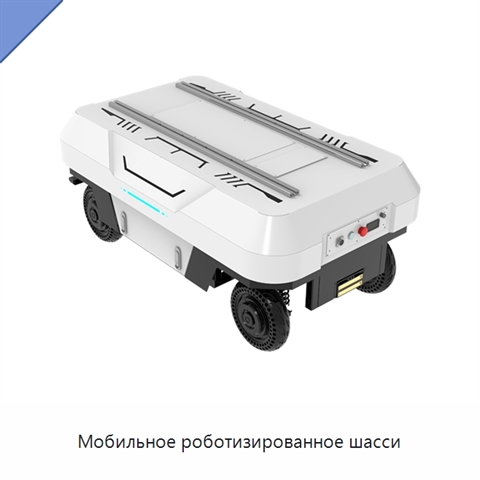
Модель: КМУ-54(5П)
Мобильное роботизированное шасси выполнено как всенаправленная платформа для перемещения по различным типам местности. Платформа имеет привод на четыре колеса и рулевое управление четырьмя колёсами; в ходовой схеме изделия используются колёса Меканум для движения платформы. Допустимая полезная нагру
Автономный грузовой транспортный робот+4 фото

Автономный грузовой транспортный робот
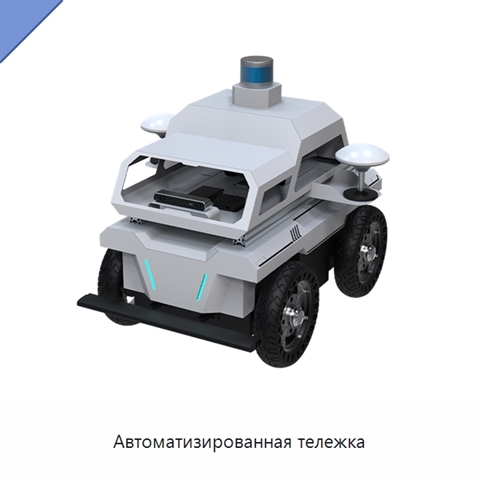
Модель: НЭХ-49(9Ф)
Автономный грузовой транспортный робот оснащён двухгусеничной системой движения с двумя приводами мощностью по 1500 Вт. Он способен преодолевать уклоны до 30 % и ступени высотой до 120 мм. Навигационная система поддерживает построение карт, движение по контрольным точкам и настройку последовательнос
Автоматизированная тележка+3 фото

Автоматизированная тележка

Модель: ДЯВ-78(8Я)
Автоматизированная тележка выполнена с независимой подвеской маятникового типа и поддерживает автоматическую или автономную навигацию. Изделие рассчитано на работу с грузом массой от 50 до 500 кг, а время зарядки составляет 4 часа. Механическая конструкция и программное управление, включая каждый эл
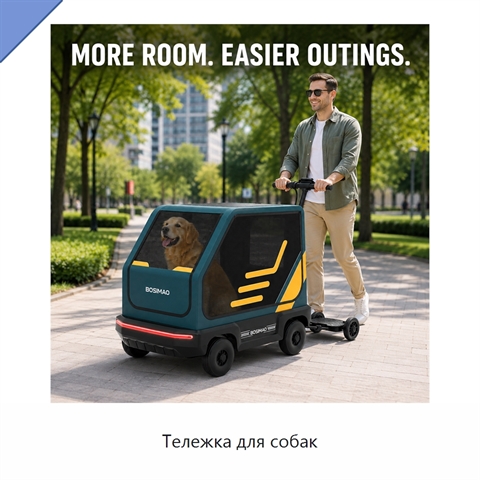
Тележка для собак+4 фото

Тележка для собак

Модель: ФШЯ-92(2В)
Электрическое питание тележки обеспечивает плавное и тихое движение при эксплуатации. Складная конструкция упрощает хранение и транспортировку изделия: тележку можно сложить после использования, убрать на хранение и подготовить к перевозке, сохраняя возможность последующего применения. Дистанционное
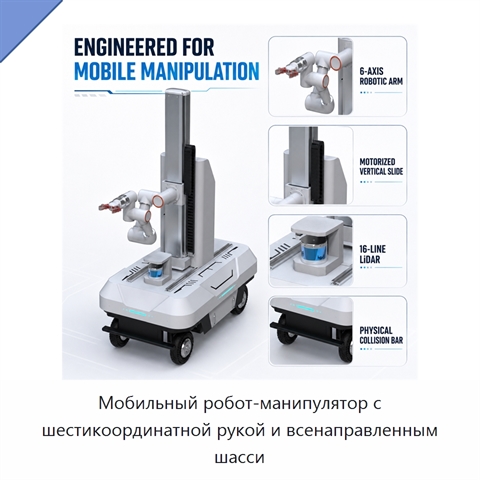
Мобильный робот-манипулятор с шестикоординатной рукой и всенаправленным шасси+3 фото

Мобильный робот-манипулятор с шестикоординатной рукой и всенаправленным шасси
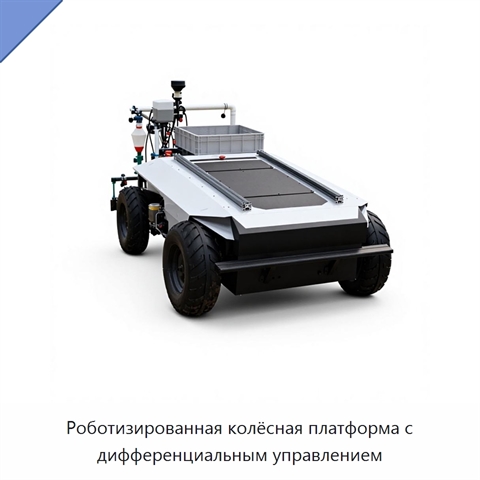
Модель: ЯБИ-97(8Т)
Мобильная роботизированная платформа объединяет навигационную систему, вертикальный подъемник с моторным приводом и роботизированную руку. Четырехколесная ходовая часть позволяет перемещаться вбок, по диагонали и разворачиваться на месте. Такая конструкция поддерживает движение в узких проходах и ко
Роботизированная колёсная платформа с дифференциальным управлением+3 фото

Роботизированная колёсная платформа с дифференциальным управлением
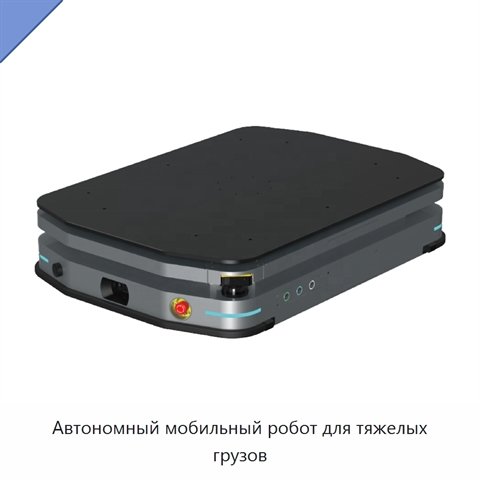
Модель: ФАВ-88(4Ш)
Роботизированная колёсная платформа рассчитана на полезную нагрузку 200 кг. Четыре двигателя постоянного тока мощностью 1000 Вт каждый обеспечивают ускорение и плавное движение. Высокопрочная стальная конструкция рассчитана на длительную эксплуатацию и работу в сложных условиях. Сервоприводы с высок
Автономный мобильный робот для тяжелых грузов+4 фото

Автономный мобильный робот для тяжелых грузов

Модель: УГД-99(8С)
Грузовая версия автономного мобильного робота рассчитана на работу с крупными грузами. Оборудование адаптируется к грузам разных размеров, а скорость движения регулируется в соответствии с задачей. Робот самостоятельно планирует маршрут без изменения рабочей площадки. Во время движения система распо